
C / C++ / 系统课时
unique_lock何时比lock_guard有用
unique_lock何时比lock_guard有用
std::unique_lock 的价值不在于“更强的 lock_guard”,而在于它能显式管理锁的持有状态:可以延迟加锁、提前解锁、再次加锁,并与条件变量协作。只有确实需要这些能力时,它才比更简单的 lock_guard 合适。
学习目标
- 掌握
std::defer_lock、lock()与unlock()的典型用法 - 理解条件变量为什么需要
std::unique_lock - 能根据锁生命周期选择
lock_guard或unique_lock
它多出来的是锁状态控制
默认构造 std::unique_lock<std::mutex> lock(m) 时仍会立即给互斥量加锁,但对象内部会记录“当前是否持有锁”。因此它可以安全地调用 unlock()、随后再次 lock(),也可以通过 owns_lock() 查询状态。
这种灵活性带来了更多状态和更多误用空间,所以不应因为“功能多”就到处替换 lock_guard。需要动态控制锁生命周期时再使用它,意图会更清楚。
延迟加锁和提前解锁
片段示例:假设 m、update_shared_state() 和 slow_io() 已在外部定义。这里先创建锁对象但不加锁,只在真正访问共享状态前取得互斥量,并在耗时 I/O 前主动释放。
std::unique_lock<std::mutex> lock(m, std::defer_lock);

lock.lock();
update_shared_state();
lock.unlock();

slow_io();
std::defer_lock 表示构造时不获取互斥量。调用 unlock() 后,这个 unique_lock 仍然存在,但已经不持有锁;如果后续需要再次进入临界区,可以再次调用 lock.lock()。
条件变量为什么需要unique_lock
条件变量等待时必须完成一组紧密协作:等待线程持有互斥量检查条件,wait 原子地释放互斥量并休眠;收到通知后再重新获取互斥量,最后重新检查条件。这个“释放后再获取”的过程正是 lock_guard 无法提供、unique_lock 可以提供的能力。
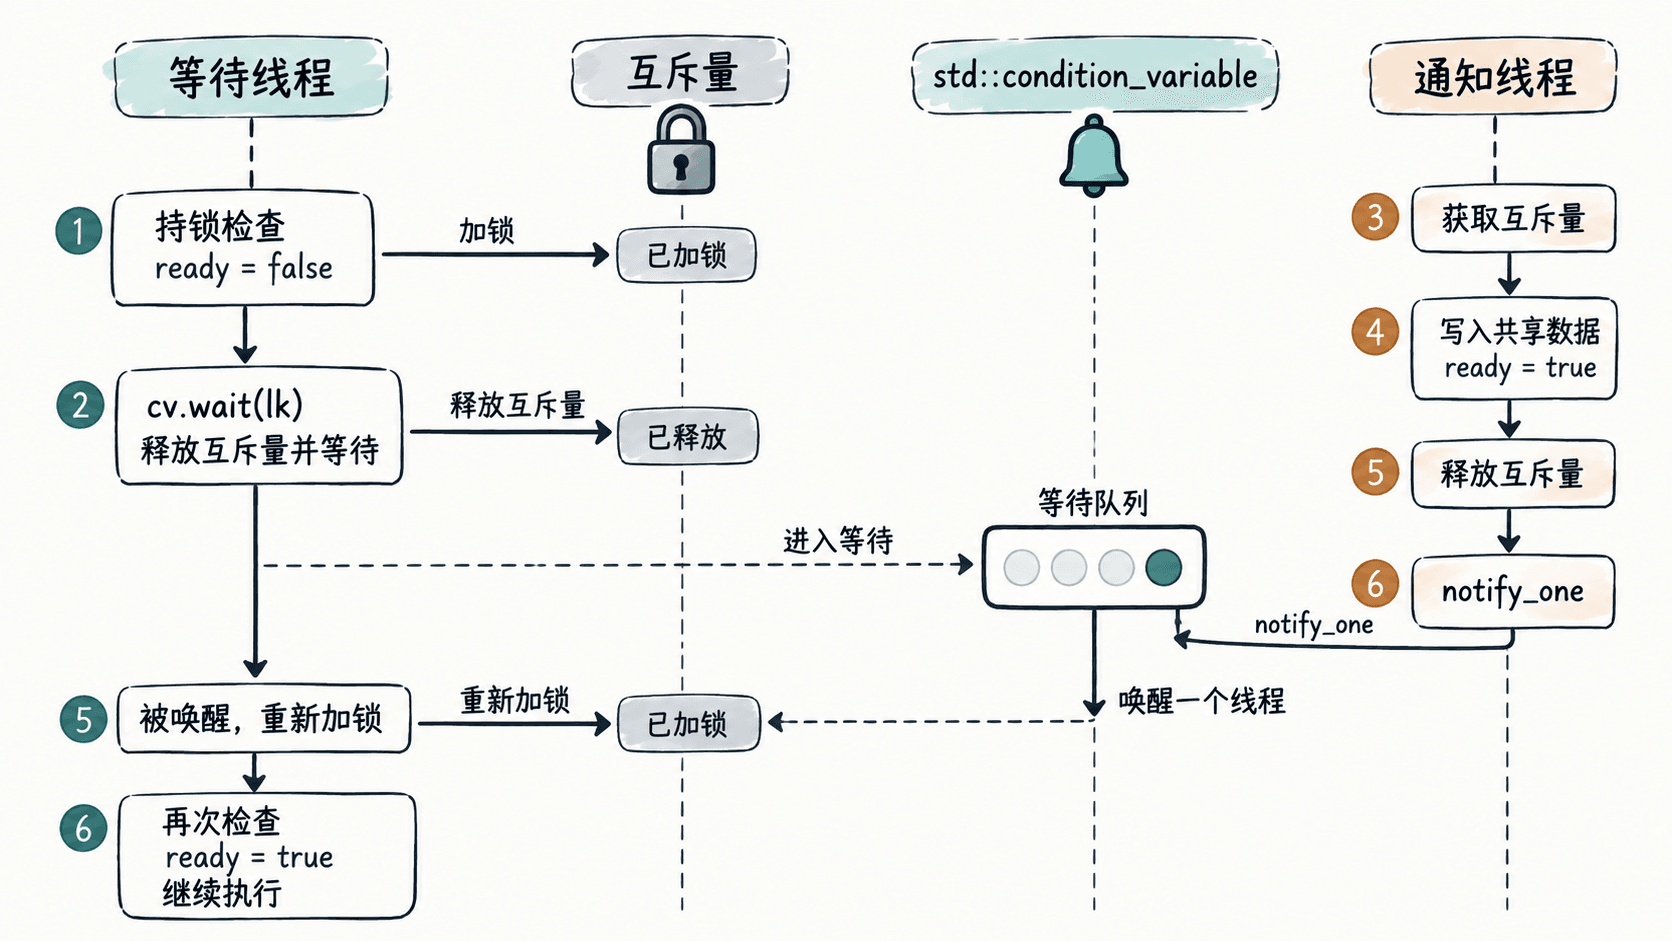
下面的完整程序同时展示条件变量等待和提前解锁。消费者在拿到共享值后先复制到局部变量,再主动解锁,避免把互斥量占用到输出阶段。
#include <condition_variable>
#include <iostream>
#include <mutex>
#include <thread>

std::mutex g_mutex;
std::condition_variable g_cv;
bool g_ready = false;
int g_value = 0;

void consumer() {
    std::unique_lock<std::mutex> lock(g_mutex);

    // wait 会在休眠时释放锁,唤醒后重新获取锁并检查谓词。
    g_cv.wait(lock, [] { return g_ready; });
    int local = g_value;

    // 后续输出不再访问共享状态,可以提前结束临界区。
    lock.unlock();
    std::cout << "value=" << local << "\n";
}

void producer() {
    {
        std::lock_guard<std::mutex> guard(g_mutex);
        g_value = 42;
        g_ready = true;
    }
    g_cv.notify_one();
}

int main() {
    std::thread reader(consumer);
    std::thread writer(producer);

    reader.join();
    writer.join();
}
将代码保存为 main.cpp,使用 g++ -std=c++17 -O2 -pthread main.cpp -o app && ./app 编译运行。
预期输出
value=42这里应始终使用带谓词的 wait(lock, predicate)。线程可能发生伪唤醒,而谓词会在重新获得互斥量后再次确认 g_ready,避免把“收到唤醒”误当成“条件已经满足”。
怎么在两种锁之间选择
只要锁的生命周期与一个词法作用域完全一致,就优先使用 std::lock_guard:更简单,也更难误用。需要延迟加锁、主动解锁后继续执行、重新加锁,或调用 std::condition_variable::wait 时,再使用 std::unique_lock。
选择标准不是性能上的“高级或低级”,而是锁生命周期是否需要变化。让代码只拥有当前场景所需的最少控制能力,通常更容易维护和排查并发问题。