
C / C++ / 系统课时
线程怎么可靠地结束等待
线程怎么可靠地结束等待
工作线程如果只等待“有任务”这一件事,主线程结束时就可能永远睡在条件变量上。可靠退出的关键是把“停止”也设计成可观察状态,并在修改状态后发送通知,让等待线程醒来重新判断:继续处理任务,还是按约定退出。
学习目标
- 用“共享停止状态 + 条件变量通知”让等待线程可靠退出
- 正确编写包含停止条件的
wait谓词,并处理伪唤醒 - 区分“处理完队列再退出”和“立即退出”两种停止协议
等待为什么会卡死
条件变量本身不保存“已经通知过”这件事。若工作线程调用 cv.wait(...) 后,再也没有任何线程改变它关心的状态并通知,它就可能永久阻塞。反过来,如果主线程只调用 notify_all(),却没有修改共享状态,线程醒来后发现条件仍不成立,也会再次进入等待。
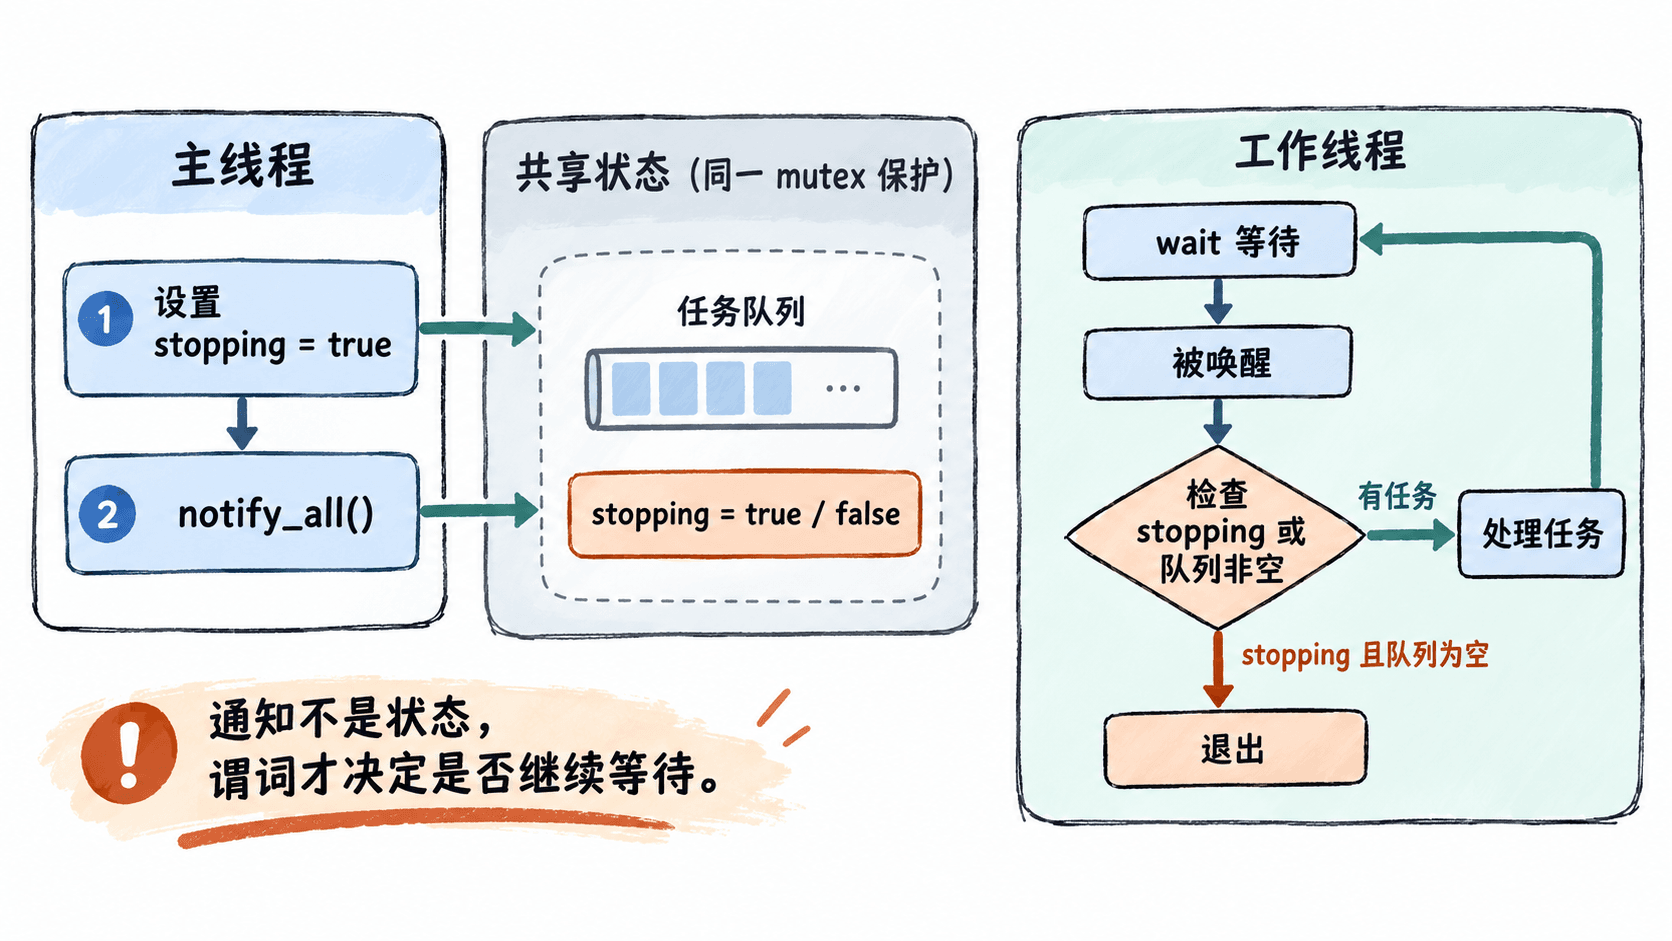
因此,可靠停止需要两个动作配套出现:先修改可检查的停止状态,再发通知。等待线程醒来后必须根据共享状态决定下一步,而不是把“收到通知”本身当成退出依据。
把停止条件写进谓词
下面的程序采用“排空任务后再退出”的协议。stopping 与任务队列由同一个互斥量保护,等待条件同时观察“有任务”和“要求停止”两个状态。
#include <condition_variable>
#include <iostream>
#include <mutex>
#include <queue>
#include <string>
#include <thread>
#include <utility>

std::mutex mutex;
std::condition_variable cv;
std::queue<std::string> tasks;
bool stopping = false;

void worker() {
    while (true) {
        std::unique_lock<std::mutex> lock(mutex);

        // 伪唤醒发生时,wait 会重新检查这个谓词。
        cv.wait(lock, [] {
            return stopping || !tasks.empty();
        });

        // 这里选择“队列排空后再退出”。
        if (stopping && tasks.empty()) {
            std::cout << "worker stopped\n";
            return;
        }

        std::string task = std::move(tasks.front());
        tasks.pop();
        lock.unlock();

        std::cout << "processing " << task << '\n';
    }
}

int main() {
    std::thread thread(worker);

    {
        std::lock_guard<std::mutex> lock(mutex);
        tasks.push("A");
        tasks.push("B");
    }
    cv.notify_one();

    {
        std::lock_guard<std::mutex> lock(mutex);
        stopping = true;
    }
    cv.notify_all();

    thread.join();
    std::cout << "main joined\n";
}
预期输出
processing A
processing B
worker stopped
main joined
实际调度时线程何时获得 CPU 可能不同,但这个示例中的任务处理顺序和退出条件不变。关键点是:修改 stopping 时持有与 wait 谓词相同的互斥量,释放锁后再 notify_all(),最后由主线程 join() 等待工作线程真正结束。
退出协议要先约定
“收到停止请求”之后是否继续处理已有任务,必须在代码里明确表达。常见协议有两种:
- 排空后退出:条件写成
stopping && tasks.empty()才返回,适合希望尽量完成已接收任务的线程池或后台写盘线程。 - 立即退出:线程醒来后只要发现
stopping就直接返回,适合剩余任务已经失效、继续处理反而浪费资源的场景。
两种策略都可以正确,真正危险的是调用方以为会排空,而工作线程却立即丢弃任务,或者停止状态没有被所有等待线程观察到。
让关闭过程可验证
关闭线程时可以按固定顺序检查:先阻止继续提交新任务,再更新停止状态,然后通知所有可能等待的线程,最后 join()。如果程序卡在 join(),优先检查等待谓词是否包含停止条件、修改停止状态时是否使用了同一套同步规则,以及是否遗漏了通知。
只要把“停止”设计成状态,把“通知”设计成唤醒手段,再用明确的退出条件决定何时返回,条件变量等待就不会依赖偶然的线程时序。