
Rust / 系统课时
创建任务并等待结果
创建任务并等待结果
tokio::spawn 会把 Future 交给 Runtime 独立调度,并立即返回 JoinHandle。真正需要掌握的是句柄之后的生命周期:正常完成怎样取值、abort 后怎样确认取消、任务 panic 又怎样与业务错误区分。
学习目标
- 使用
tokio::spawn创建任务,并通过JoinHandle::await获取任务结果。 - 区分正常完成、主动取消和 panic 导致的任务失败。
- 正确理解
abort、丢弃JoinHandle与spawn_blocking的取消边界。
JoinHandle 是观察任务结果的句柄
tokio::spawn(future) 会把任务提交给当前 Runtime,任务随后可以与调用者并发推进;调用者不需要先 await 这个句柄,任务才开始执行。返回的 JoinHandle<T> 表示“以后等待这个任务终止并取得结果”的能力。
等待句柄时得到的不是直接的 T,而是 Result<T, JoinError>。Ok(T) 表示任务正常结束;Err(JoinError) 表示任务没有正常返回,常见原因是被取消或发生 panic。
如果任务本身返回 Result<T, E>,那么句柄等待结果会形成两层 Result:外层描述 Tokio 任务是否正常终止,内层才描述业务操作成功还是失败。排错时不要把这两层错误混在一起。
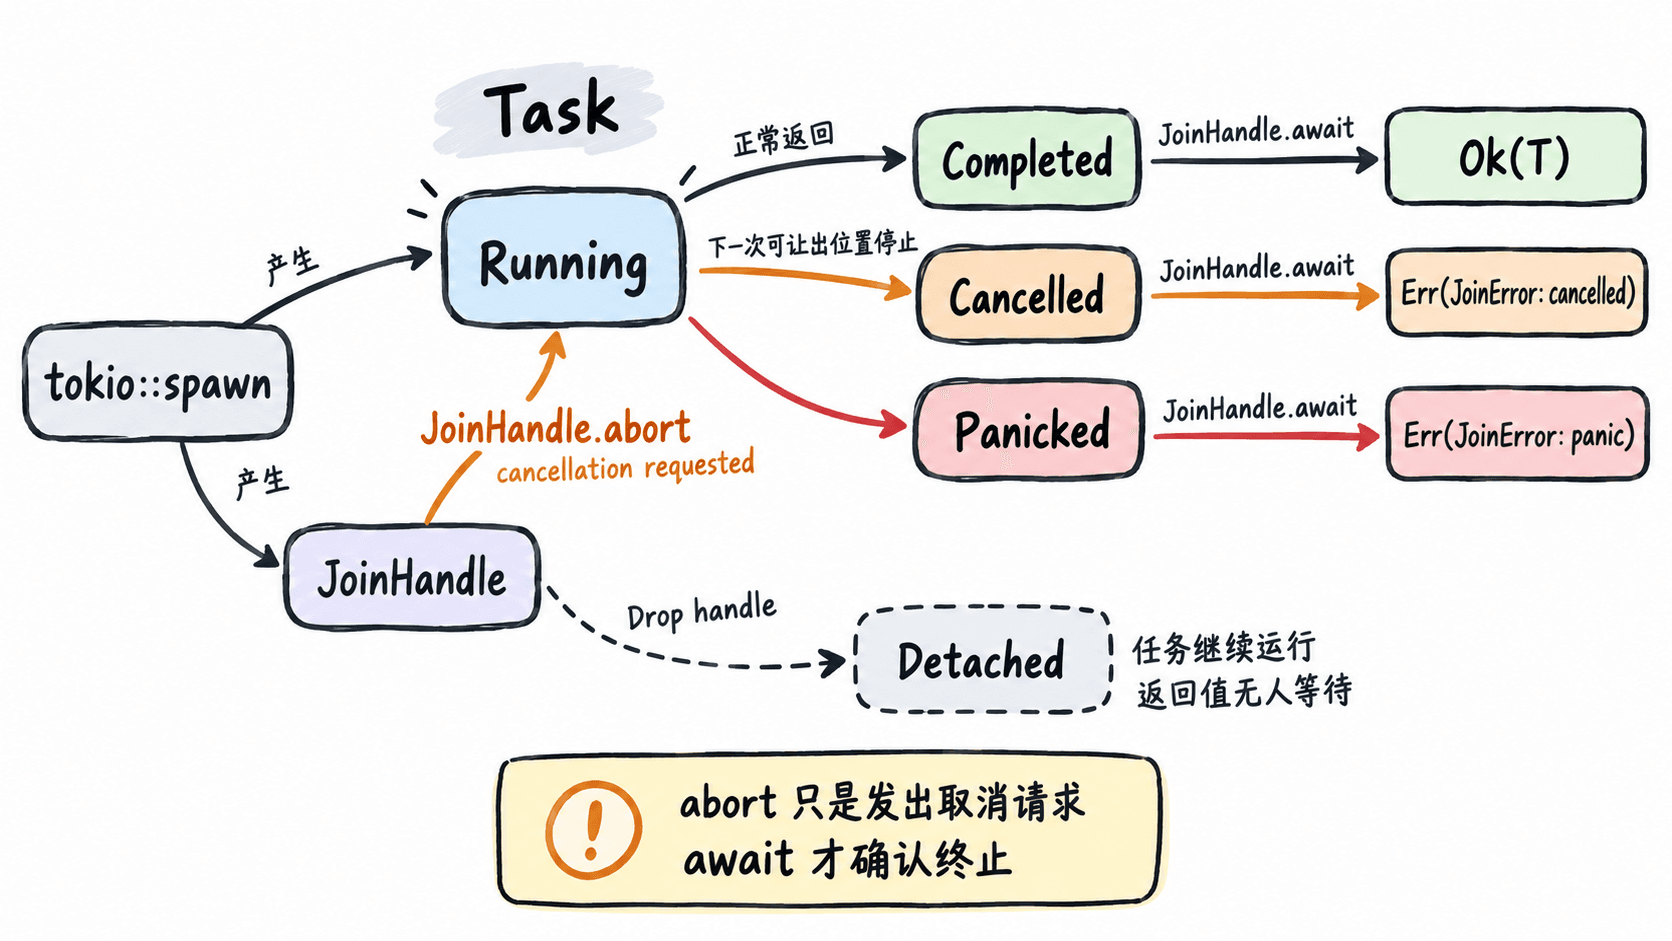
用一个程序观察三种终止方式
这个示例同时创建正常完成、主动取消和 panic 三类任务。为了让终端输出稳定,示例临时关闭默认 panic hook;生产程序通常不应为了“安静”而全局屏蔽 panic 日志。
Cargo.toml:
[package]
name = "task-lifecycle-demo"
version = "0.1.0"
edition = "2024"

[dependencies]
tokio = { version = "1", features = ["rt-multi-thread", "macros", "time"] }src/main.rs:
use std::time::Duration;

#[tokio::main]
async fn main() {
    let completed = tokio::spawn(async { 21 * 2 });
    let value = completed.await.expect("completed task should not fail");
    println!("completed: {value}");

    let cancelled = tokio::spawn(async {
        tokio::time::sleep(Duration::from_secs(60)).await;
        99
    });
    cancelled.abort(); // 只发出取消请求,await 才等待取消真正完成
    let cancel_error = cancelled.await.expect_err("task should be cancelled");
    println!("cancelled: {}", cancel_error.is_cancelled());

    // 仅为让教学示例输出稳定,临时替换并随后恢复默认 panic hook。
    let original_hook = std::panic::take_hook();
    std::panic::set_hook(Box::new(|_| {}));
    let panicked = tokio::spawn(async {
        panic!("boom");
    });
    let panic_error = panicked.await.expect_err("task should panic");
    std::panic::set_hook(original_hook);
    println!("panicked: {}", panic_error.is_panic());
}
预期结果:保存上述文件后执行 cargo run --quiet,应看到:
completed: 42
cancelled: true
panicked: true
第一项说明任务正常返回值被 await 取得;第二项说明取消最终体现在 JoinError::is_cancelled();第三项说明 panic 不会变成任务返回值,而是由外层 JoinError 报告。
abort 不是同步停止按钮
JoinHandle::abort() 会请求取消异步任务,但方法本身不会等待清理完成。任务通常会在下一次让出执行权的位置停止,局部变量随后被销毁;如果你需要确认任务已经结束,应继续 await 原来的 JoinHandle。
取消存在竞态:若任务在取消请求生效前已经正常完成,await 仍可能得到 Ok(T)。因此业务代码不要把“调用过 abort”等同于“任务一定以 cancelled 结束”。
任务失败与业务失败要分层处理
对于会返回业务错误的任务,常见类型是 JoinHandle<Result<T, E>>。处理顺序应该先判断外层任务状态,再处理内层业务结果:外层 panic 或取消意味着任务没有按函数契约返回;只有外层为 Ok 时,内层错误才是正常业务路径的一部分。
tokio::spawn 还要求被提交的 Future 及其输出满足可跨线程调度所需的 Send + 'static 约束。需要运行 !Send Future 时,应使用本地任务机制,而不是靠切换成 current_thread 后继续调用普通 spawn。
最后要特别区分 tokio::spawn 与 spawn_blocking:异步任务可以通过 abort 请求取消,而已经开始执行的 spawn_blocking 闭包通常不能被 abort 强行停止。对阻塞任务应设计自己的停止信号、超时和资源回收策略。