
Rust / 系统课时
使用 broadcast 发布事件
使用 broadcast 发布事件
broadcast 适合把同一条事件同时交给多个异步订阅者,但它只保留有限数量的最近消息。本文用一个可运行示例观察正常订阅、慢订阅者的 Lagged 错误与关闭行为,并据此判断它是否适合承担可靠消息传递。
学习目标
- 使用
broadcast::channel、subscribe与recv建立多订阅者事件分发。 - 解释容量、消息淘汰与
RecvError::Lagged之间的关系。 - 判断何时应改用队列、持久化日志或带确认机制的消息系统。
broadcast 的核心语义
broadcast::channel(capacity) 创建一个发送端和一个接收端,之后可通过 Sender::subscribe 增加订阅者。一次成功的 send 面向当前订阅者发布同一个值;各接收端独立维护读取位置,所以快订阅者不会替慢订阅者“消费”消息。
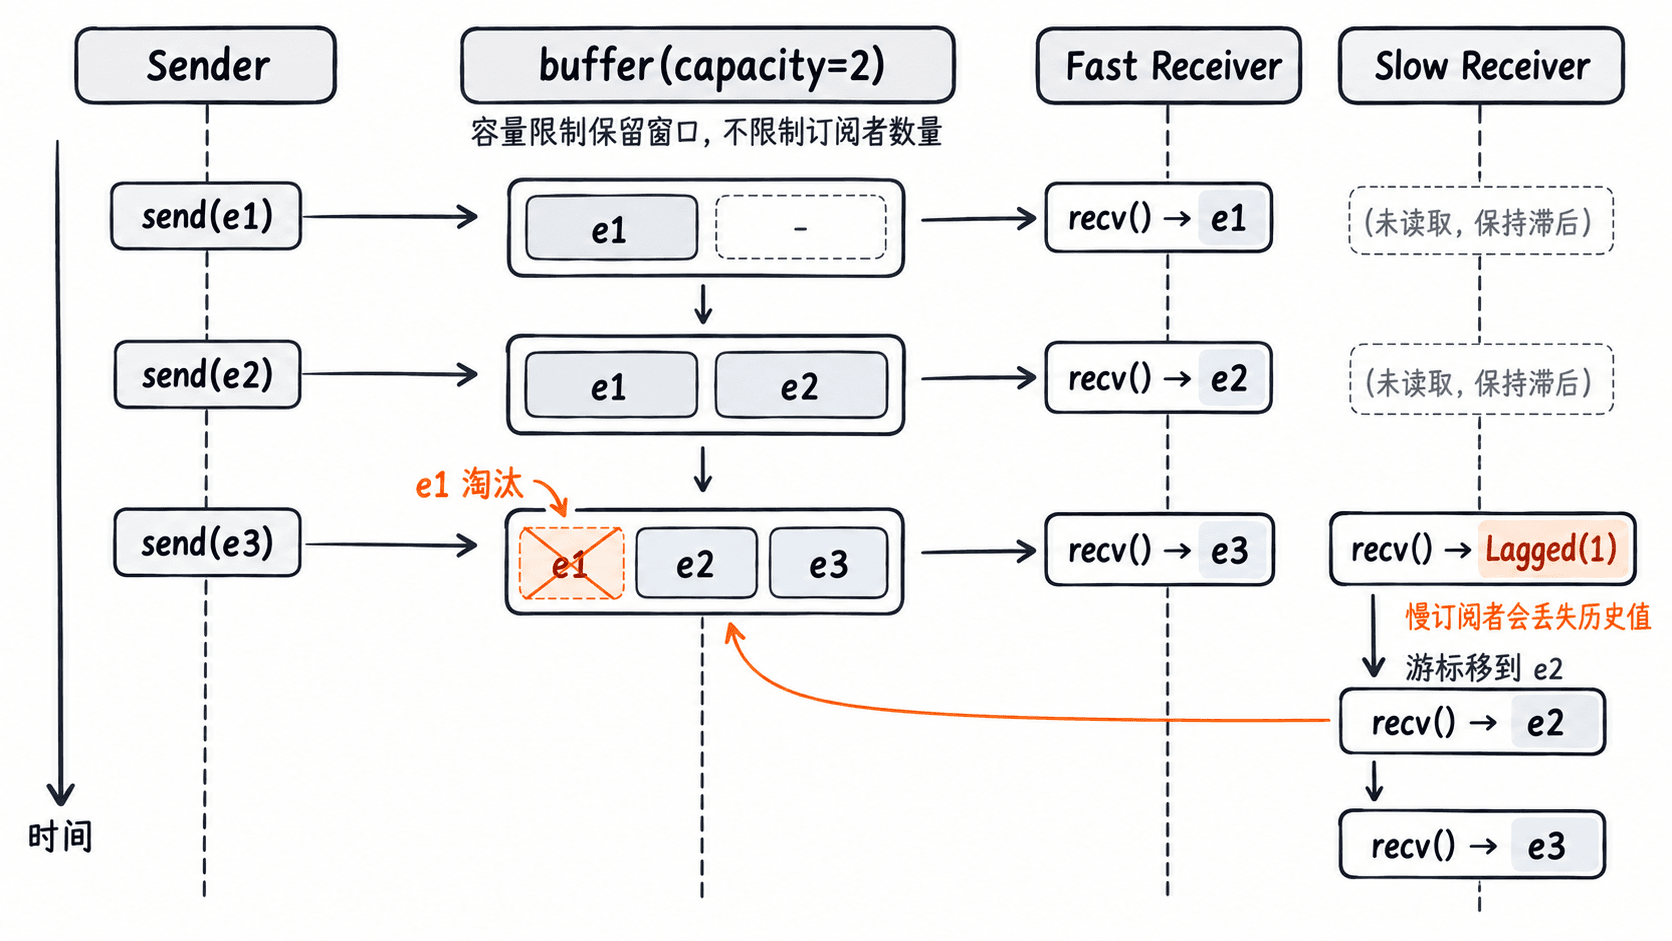
容量限制的是通道能保留的消息窗口,不是订阅者数量。当缓冲区达到容量后继续发送,最旧消息会被淘汰。若某个接收端还停留在被淘汰的位置,它下一次 recv 不会静默跳过,而会先返回 RecvError::Lagged(n),其中 n 是它错过的消息数;随后读取位置会移动到当前仍保留的最旧消息。
用一个慢订阅者复现 Lagged
下面把容量设为 2。fast_rx 在每次发送后立即读取,slow_rx 则等三条事件都发完才开始读取,因此它必然落后一条。
use tokio::sync::broadcast::{self, error::RecvError};

#[tokio::main]
async fn main() -> Result<(), Box<dyn std::error::Error>> {
    let (tx, mut slow_rx) = broadcast::channel::<&'static str>(2);
    let mut fast_rx = tx.subscribe();

    for event in ["e1", "e2", "e3"] {
        tx.send(event)?;
        // 快订阅者及时推进自己的读取位置。
        println!("fast={}", fast_rx.recv().await?);
    }

    match slow_rx.recv().await {
        Err(RecvError::Lagged(skipped)) => {
            println!("slow_lagged={skipped}");
        }
        other => println!("unexpected={other:?}"),
    }

    // Lagged 之后会从仍被保留的最旧消息继续读取。
    println!("slow={}", slow_rx.recv().await?);
    println!("slow={}", slow_rx.recv().await?);

    drop(tx);
    println!("closed={}", matches!(slow_rx.recv().await, Err(RecvError::Closed)));
    Ok(())
}
预期输出
fast=e1
fast=e2
fast=e3
slow_lagged=1
slow=e2
slow=e3
closed=true
这里 send 成功只说明当时至少存在接收端并完成发布,不代表每个订阅者最终都处理了事件。接收端必须显式处理 Lagged:可以记录指标后继续、触发全量状态重建,或者把“漏事件”视为不可接受错误。
订阅时机与关闭行为
新建订阅者只接收订阅之后发送的消息,不能用 subscribe 回放更早的历史事件。当所有 Sender 都被丢弃后,接收端仍可读完缓冲区里尚未读取的值;缓冲区耗尽后,recv 返回 RecvError::Closed。
broadcast 的值会按接收端需求克隆,因此消息类型需要实现 Clone。容量应按允许的突发量和最慢订阅者可接受的延迟来定,但增大容量只是延后淘汰,不能把它变成可靠消息存储。
什么时候不要用 broadcast
如果业务要求“每个订阅者都不能漏掉任何一条”,单靠 broadcast 不够。单消费者任务分发更适合 mpsc;需要多个消费者各自可靠处理时,可以为每个消费者建立独立队列,或使用带持久化、确认与重放能力的消息系统。
因此,broadcast 最适合进程内的事件通知、缓存失效提示、观测信号等允许慢消费者追赶或重建状态的场景。判断标准不是“有几个消费者”,而是“落后时能否接受丢历史事件”。