
Rust / 系统课时
接收关闭信号
接收关闭信号
服务不能把外部 Ctrl+C 或 Unix SIGTERM 直接变成“立刻退出进程”。更可靠的做法是先由 tokio::signal 捕获关闭请求,再转换成内部可传播的停止状态,让各任务在自己的安全边界结束,最后由主任务统一等待收尾。
学习目标
- 使用
tokio::signal等待外部终止请求 - 把一次外部信号转换为可传播的内部关闭状态
- 等待工作任务结束后再让主进程退出
把操作系统信号变成内部事件
外部信号只应该负责触发“开始关闭”。示例使用 watch<bool> 保存关闭状态:主任务收到信号后把值改为 true,所有持有 watch::Receiver 的工作任务都能观察到变化。与只发送一次瞬时消息相比,状态型通知还允许稍晚检查的接收者看到当前已经处于关闭阶段。
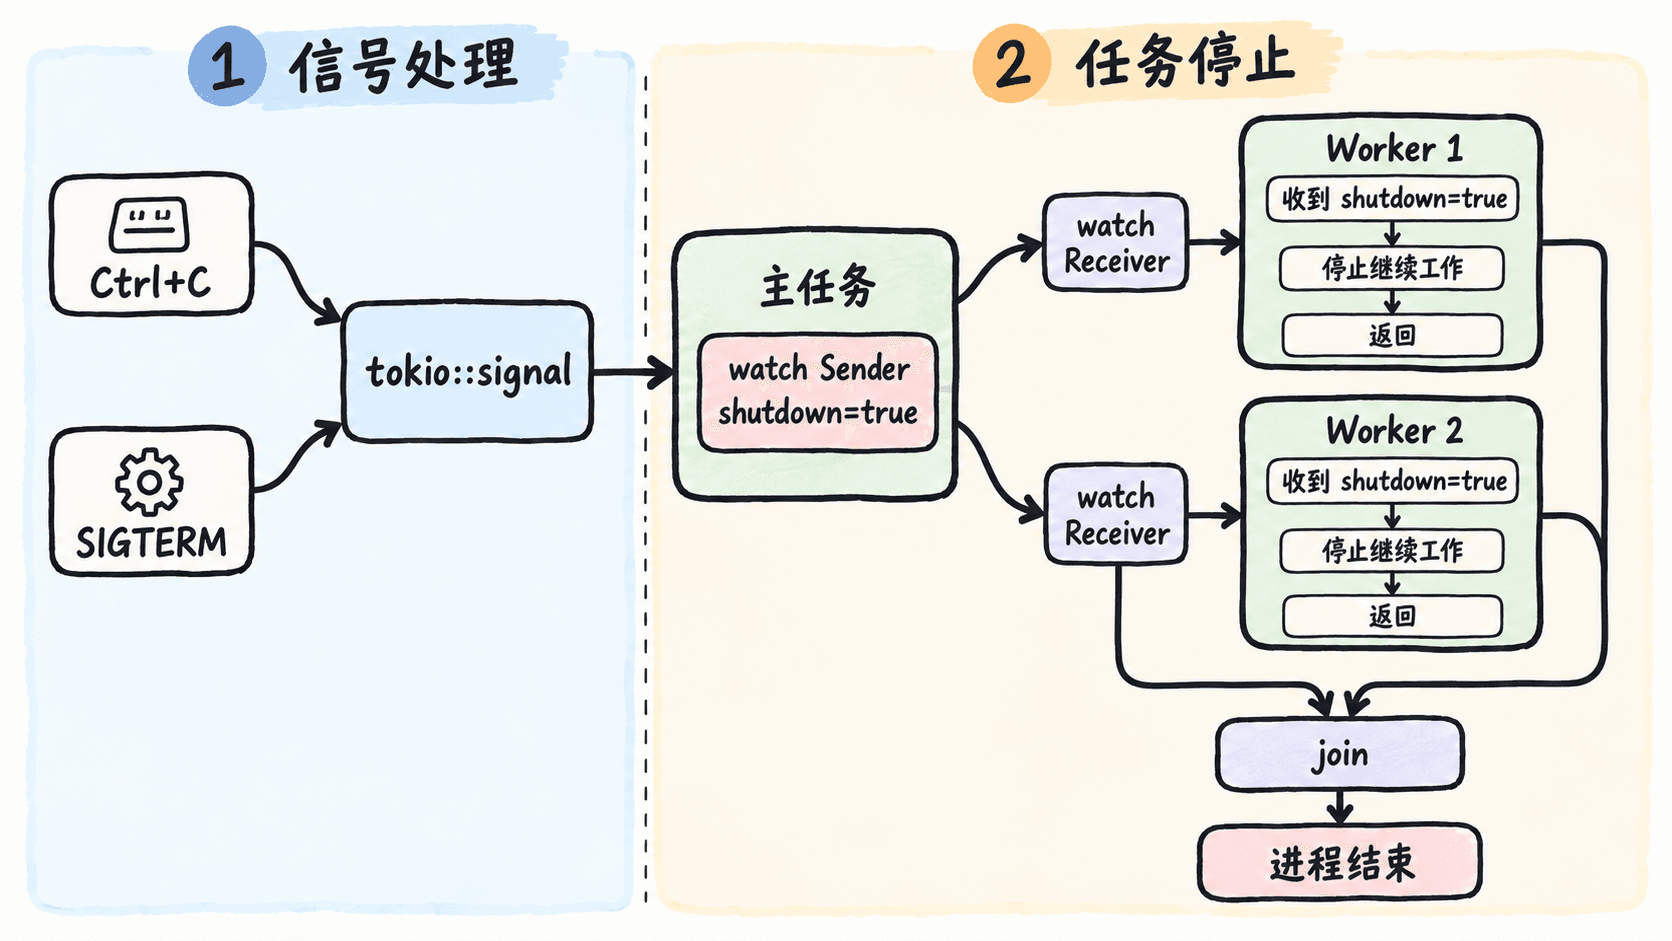
Ctrl+C 可以跨平台通过 tokio::signal::ctrl_c() 等待;在 Unix 上还可以同时监听常用于服务停止的 SIGTERM。无法捕获的强制终止信号,例如 Unix SIGKILL,不属于优雅关闭机制能够处理的范围。
实现可运行的关闭流程
项目只需要 Tokio。Cargo.toml 如下:
[package]
name = "signal-shutdown"
version = "0.1.0"
edition = "2021"

[dependencies]
tokio = { version = "1", features = ["full"] }
下面的 src/main.rs 在 Unix 上同时等待 Ctrl+C 与 SIGTERM,其他平台等待 Ctrl+C。收到信号后,主任务更新 watch 状态,再等待两个 worker 返回。
use tokio::sync::watch;
use tokio::time::{sleep, Duration};

async fn worker(name: &'static str, mut shutdown: watch::Receiver<bool>) {
    println!("{name} started");

    loop {
        tokio::select! {
            changed = shutdown.changed() => {
                if changed.is_err() || *shutdown.borrow() {
                    break;
                }
            }
            _ = sleep(Duration::from_secs(60)) => {
                // 这里代表一轮正常工作;示例不输出心跳,避免干扰关闭结果。
            }
        }
    }

    println!("{name} stopped");
}

#[cfg(unix)]
async fn shutdown_signal() {
    use tokio::signal::unix::{signal, SignalKind};

    let mut terminate =
        signal(SignalKind::terminate()).expect("failed to install SIGTERM handler");

    tokio::select! {
        result = tokio::signal::ctrl_c() => {
            result.expect("failed to listen for Ctrl+C");
        }
        _ = terminate.recv() => {}
    }
}

#[cfg(not(unix))]
async fn shutdown_signal() {
    tokio::signal::ctrl_c()
        .await
        .expect("failed to listen for Ctrl+C");
}

#[tokio::main]
async fn main() {
    let (shutdown_tx, shutdown_rx) = watch::channel(false);

    let worker_a = tokio::spawn(worker("worker-a", shutdown_rx.clone()));
    let worker_b = tokio::spawn(worker("worker-b", shutdown_rx));

    println!("service ready; press Ctrl+C to stop");
    shutdown_signal().await;

    println!("shutdown signal received");
    shutdown_tx.send(true).expect("workers should still be running");

    let (a, b) = tokio::join!(worker_a, worker_b);
    a.expect("worker-a panicked");
    b.expect("worker-b panicked");

    println!("shutdown complete");
}
预期输出(执行 cargo run --quiet,看到服务就绪后按一次 Ctrl+C):
service ready; press Ctrl+C to stop
worker-a started
worker-b started
shutdown signal received
worker-a stopped
worker-b stopped
shutdown complete
由于 worker 是并发调度的,两条 started 之间以及两条 stopped 之间的先后顺序可能互换;这不影响验证。Unix 服务也可以由进程管理器发送 SIGTERM,后续关闭路径相同。
关闭通知之后还要等待收尾
收到信号后立即调用 std::process::exit 会跳过异步任务的正常返回路径,也不会等待主任务里尚未完成的清理逻辑。示例先发送内部关闭状态,再 join! 两个 JoinHandle,因此主进程只会在 worker 都结束后打印 shutdown complete。
真实服务通常还要在这个阶段停止接收新连接、停止从队列领取新任务,并等待已经开始的请求完成。如果某类任务可能永久不退出,可以给收尾阶段增加超时,超时后再使用取消或 abort 作为兜底,而不是一收到信号就强制取消所有任务。
信号处理的职责到“发出关闭请求”为止;服务可靠退出还取决于各任务是否能观察请求、停止接收新工作并被主任务等待。把这三步分开,才能避免信号已经收到但后台任务仍被突然截断。