
Rust / 系统课时
认识 Tokio Runtime 组成
认识 Tokio Runtime 组成
Tokio Runtime 的核心任务不是“让 async 自动并行”,而是持续驱动异步任务前进。本节把任务调度、I/O 事件和时间驱动放进同一条执行链中,并用一个本地 TCP 示例观察它们如何协作完成挂起、唤醒与再次执行。
学习目标
- 说清任务调度器、I/O Driver 与 Time Driver 各自负责什么。
- 理解 Future 返回
Pending后,Runtime 如何依靠 Waker 继续推进任务。 - 用一个可运行示例同时观察任务、网络 I/O 与定时器的协作。
Runtime 不是异步任务本身
Rust 的 Future 只是“可能在未来完成的计算”表示,单独创建 Future 并不会让它自行执行。Tokio Runtime 负责反复轮询任务:能继续时执行一段,遇到尚未就绪的异步操作时暂时停下,等外部条件满足后再安排任务继续运行。
Runtime 中与本节最相关的三部分是任务调度器、I/O Driver 和 Time Driver。调度器维护可运行任务并调用它们的 poll;I/O Driver 关注套接字等资源的就绪事件;Time Driver 管理 sleep、interval、timeout 等时间事件。多线程 Runtime 还可以让多个工作线程共同执行就绪任务,但 Tokio task 并不等于“一任务一线程”。
一次 Pending 如何变回可运行
当任务轮询到网络读取或定时等待,如果条件尚未满足,相关 Future 会返回 Poll::Pending,同时保存能够唤醒任务的 Waker。Runtime 不会忙等这个任务,而是转去执行其他已就绪任务。
网络变为可读、可写,或定时器到期后,对应 Driver 触发唤醒;任务重新进入调度器的就绪队列,随后再次被 poll。因此,异步执行的关键闭环是“轮询 → Pending → 事件就绪 → wake → 再次轮询”。
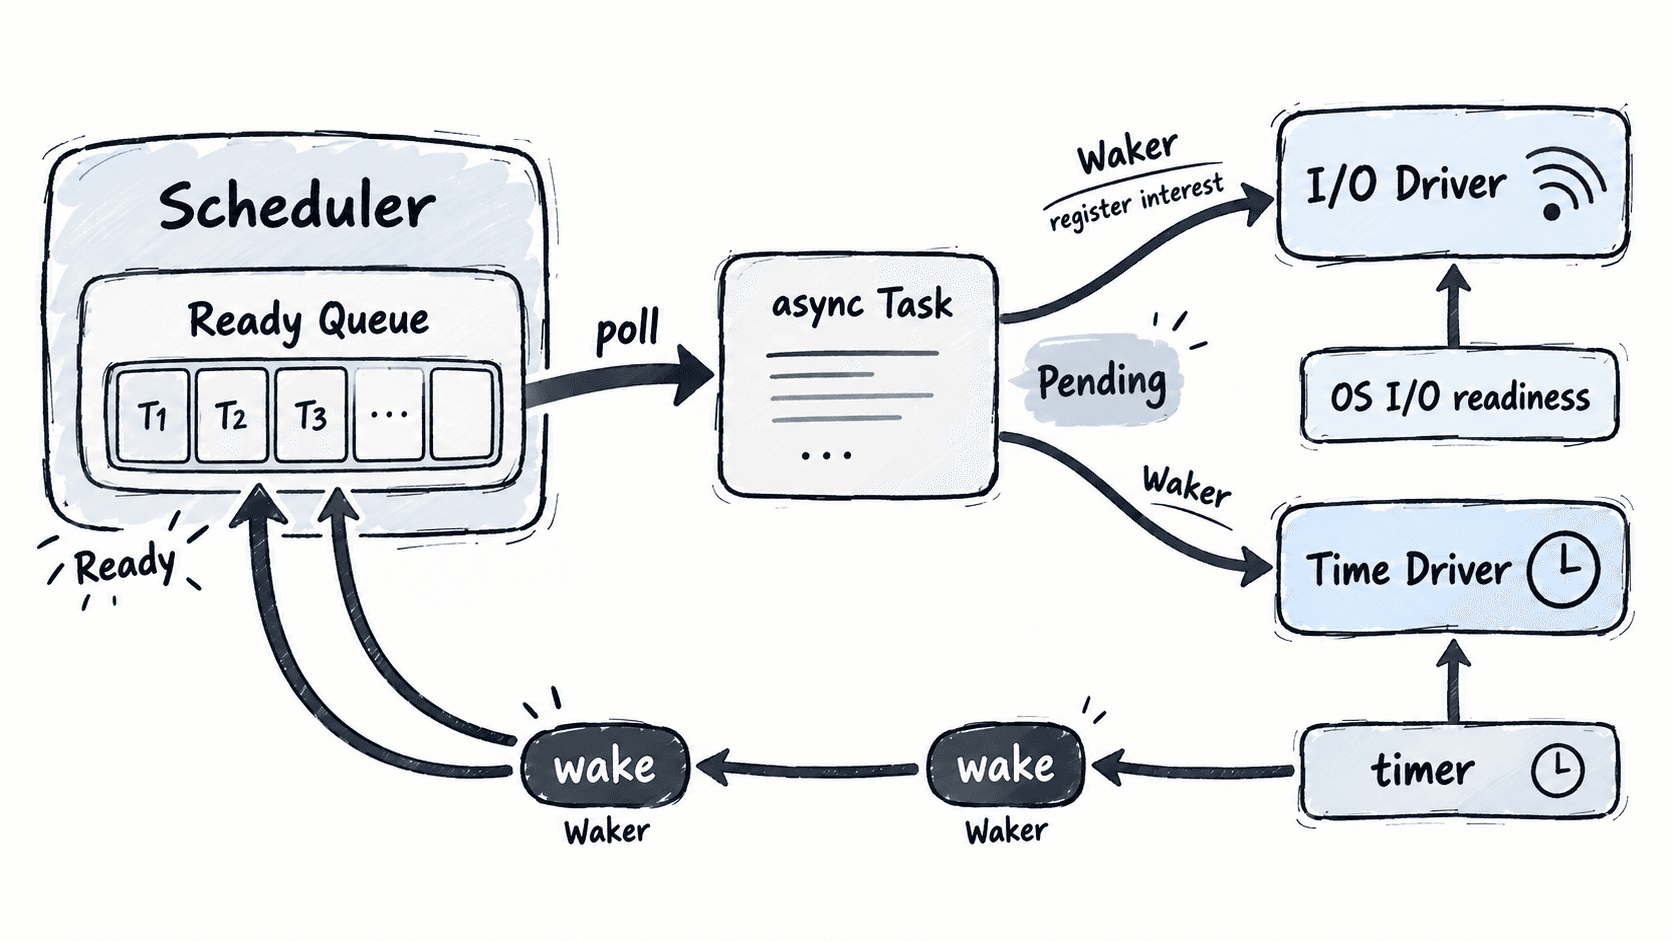
这个模型解释了为什么大量连接可以共享少量线程:任务在等待 I/O 时不会持续占住执行线程,而是把“什么时候继续”交给事件驱动机制。
用本地 TCP 同时观察三部分
下面示例使用单线程 Runtime,故意把并行线程因素排除掉,只观察调度本身。TcpListener 与 TcpStream 依赖 I/O Driver,sleep 依赖 Time Driver,三个 tokio::spawn 任务则由调度器推进。
Cargo.toml 需要启用这些能力:
[package]
name = "runtime-parts"
version = "0.1.0"
edition = "2024"

[dependencies]
tokio = { version = "1", features = ["macros", "rt", "net", "io-util", "time"] }
将 src/main.rs 写成:
use std::time::Duration;
use tokio::io::{AsyncReadExt, AsyncWriteExt};
use tokio::net::{TcpListener, TcpStream};
use tokio::time::sleep;

#[tokio::main(flavor = "current_thread")]
async fn main() -> Result<(), Box<dyn std::error::Error>> {
    let listener = TcpListener::bind("127.0.0.1:0").await?;
    let addr = listener.local_addr()?;

    let server = tokio::spawn(async move {
        let (mut socket, _) = listener.accept().await?;
        let mut buf = [0_u8; 4];
        socket.read_exact(&mut buf).await?;
        Ok::<_, std::io::Error>(buf)
    });

    let client = tokio::spawn(async move {
        let mut socket = TcpStream::connect(addr).await?;
        socket.write_all(b"ping").await?;
        Ok::<_, std::io::Error>("sent")
    });

    let timer = tokio::spawn(async {
        sleep(Duration::from_millis(20)).await;
        "timer-fired"
    });

    // 最后统一打印,避免把调度先后误当成固定输出顺序。
    let client_state = client.await??;
    let received = server.await??;
    let timer_state = timer.await?;

    println!(
        "{client_state}; received={}; {timer_state}",
        String::from_utf8_lossy(&received)
    );
    Ok(())
}
在项目根目录运行:
cargo run -q预期输出:
sent; received=ping; timer-fired监听地址使用 127.0.0.1:0,实际端口由操作系统动态分配,因此程序没有把端口写死。客户端连接建立和服务端读取会经历 I/O 就绪等待,定时任务至少等待约 20 毫秒;即使 Runtime 只有一个执行线程,这些任务仍能通过挂起与唤醒交错前进。
判断代码到底在等谁
排查异步“卡住”时,可以先判断任务当前等待的来源。等待 TcpStream::read 一类操作,重点看 I/O 是否真的产生就绪事件;等待 sleep 或 timeout,重点看时间条件;如果任务长时间执行同步 CPU 密集代码且从不 .await,则调度器没有机会切换到其他任务。
理解 Tokio Runtime 时,最重要的是把“任务本身”和“驱动任务的 Runtime”分开:调度器决定谁被轮询,I/O Driver 与 Time Driver决定何时具备继续条件,Waker 则把外部事件重新连接到任务调度。