
Rust / 系统课时
管理共享服务状态
管理共享服务状态
并发 TCP 服务经常需要共享计数器、会话表或缓存。本节比较 Arc<Mutex<_>>、Arc<RwLock<_>> 与消息传递三种组织方式,并用可运行示例演示读多写少状态如何安全共享,最后给出选择依据与常见锁边界。
学习目标
- 理解
Arc、Mutex与RwLock分别解决所有权和并发访问中的什么问题。 - 根据读写比例、临界区长度和一致性约束选择锁或消息传递。
- 避免在持锁状态下执行慢 I/O 或无关的异步等待。
三种组织方式的差别
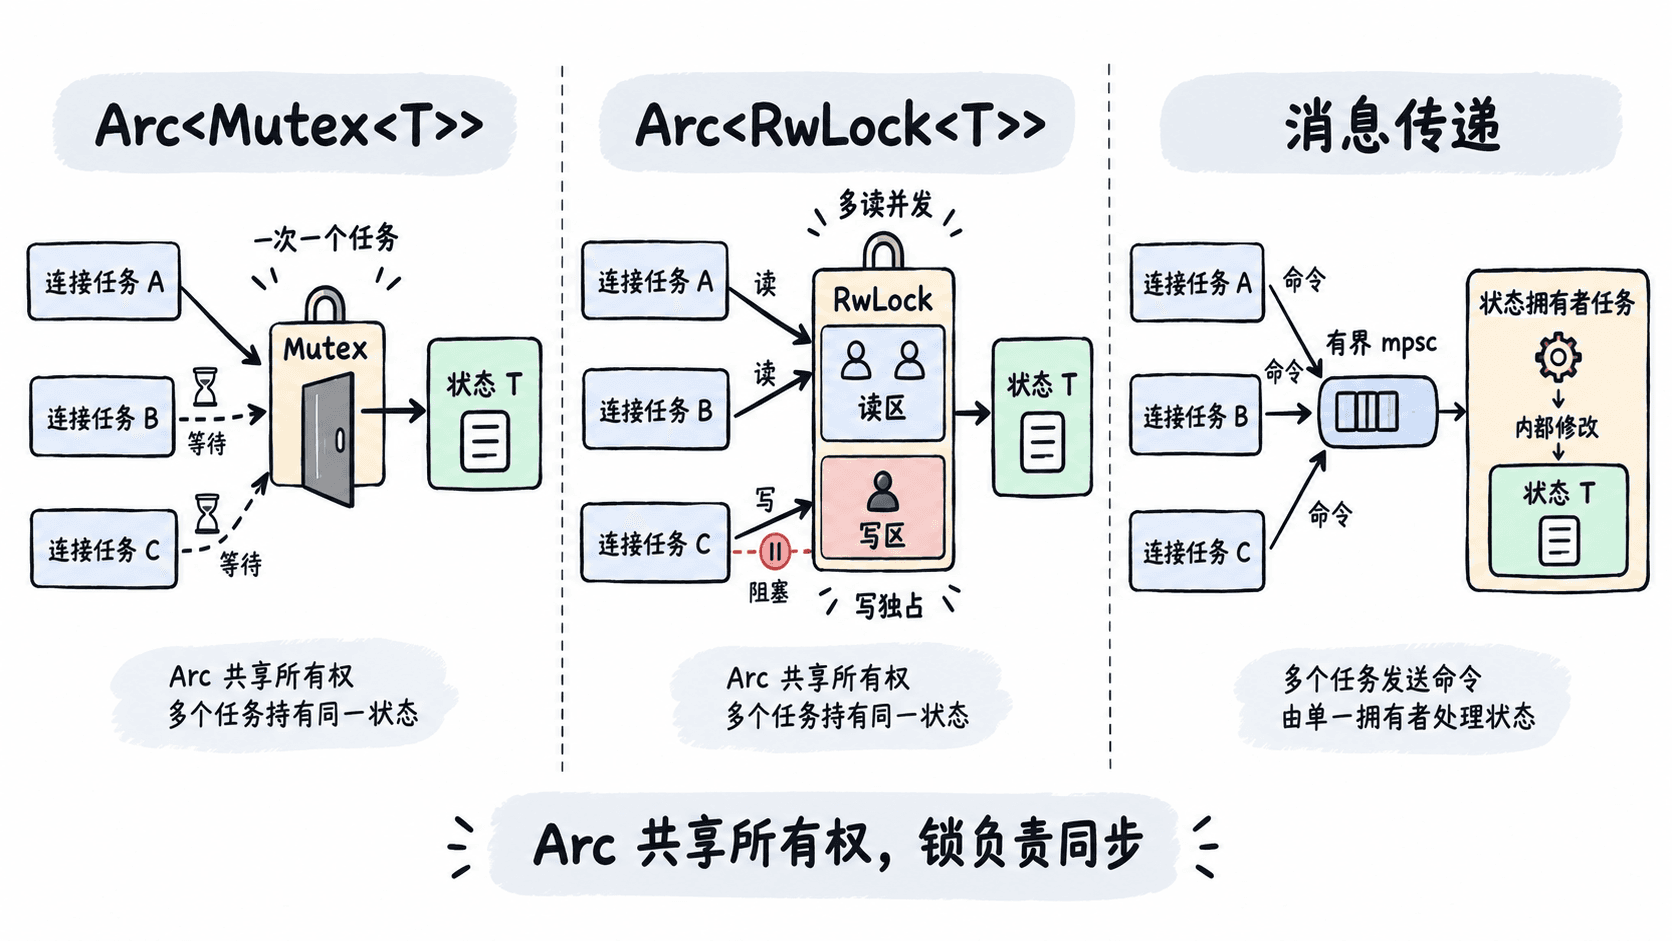
Arc<T> 只解决多个任务共同持有同一对象的所有权,它本身不提供互斥。若多个任务会修改同一状态,还需要锁;另一种做法是让状态只属于一个任务,其他连接任务通过通道发送命令。
| 方式 | 并发特征 | 更适合的状态 |
|---|---|---|
Arc<Mutex<T>> |
任意时刻只有一个持有者 | 临界区短、读写都频繁、需要一次性维护多个字段不变量 |
Arc<RwLock<T>> |
多个读者可并发,写者独占 | 读明显多于写,且读取临界区有实际并发收益 |
| 消息传递 | 状态由单一任务独占,命令串行执行 | 更新规则复杂、希望显式排队或需要天然背压 |
用 RwLock 共享读多写少状态
下面的完整程序让两个任务并发读取同一个 HashMap,随后执行一次独占写入。读任务只在取得值期间持有读锁,没有把锁带进额外的异步操作。
[package]
name = "tokio-shared-state"
version = "0.1.0"
edition = "2021"

[dependencies]
tokio = { version = "1", features = ["full"] }use std::{collections::HashMap, sync::Arc};
use tokio::sync::RwLock;
#[tokio::main]
async fn main() {
let state = Arc::new(RwLock::new(HashMap::from([
("requests".to_string(), 1_u64),
])));
let left = {
let state = Arc::clone(&state);
tokio::spawn(async move {
let guard = state.read().await;
*guard.get("requests").unwrap()
})
};
let right = {
let state = Arc::clone(&state);
tokio::spawn(async move {
let guard = state.read().await;
*guard.get("requests").unwrap()
})
};
let (left, right) = tokio::join!(left, right);
println!("readers: {}, {}", left.unwrap(), right.unwrap());
{
// 写锁只包住内存更新,离开作用域后立即释放。
let mut guard = state.write().await;
*guard.get_mut("requests").unwrap() += 1;
}
let guard = state.read().await;
println!("after write: {}", guard.get("requests").unwrap());
}运行程序:
cargo run --quiet预期输出:
readers: 1, 1
after write: 2
按访问模式选择
若每次访问都要修改少量状态,Mutex 往往比 RwLock 更直接;RwLock 不是“更快的 Mutex”,它只有在并发读取足够多、读临界区确实有重叠时才可能抵消额外管理成本。Tokio 的 RwLock 使用公平的、偏向写者的排队策略,因此等待中的写者不会被后续读者无限插队。
消息传递适合把复杂状态机集中到一个拥有者任务中。连接任务只发送 Command,拥有者串行修改状态;若调用方需要结果,可在命令里携带 oneshot 回复通道。使用有界 mpsc 还能把“状态处理不过来”表现为发送端等待,从而形成明确的背压,而不是让越来越多任务同时竞争锁。
控制锁的生命周期
最常见的问题不是“忘了加锁”,而是锁拿得太久。不要在持有 MutexGuard 或写锁时执行数据库请求、网络写回、定时等待等慢操作;先在锁内完成必要的状态读取或更新,把结果复制或移动出来,再释放锁并执行后续 .await。
当一个操作必须同时维护多个字段的不变量时,应把这些字段放在同一个锁保护的结构中,而不是分散到多个独立锁后再固定顺序拼接。若状态更新本身已经像一套命令处理器,使用单一拥有者加消息传递通常比继续增加锁更容易推理。
选择共享状态方案时,先问三个问题:是否真的需要多任务直接访问同一对象、读写比例如何、一次更新是否包含复杂业务规则。Arc 解决共享所有权,锁解决并发访问,消息传递则通过转移“操作请求”来避免共享可变状态;把这三层职责分开,服务扩展时才不容易出现锁竞争和一致性问题。