
Rust / 系统课时
处理任务错误与 Panic
处理任务错误与 Panic
Tokio 任务失败至少有两层:任务自身可以返回 Result,而等待 JoinHandle 又可能得到表示 panic 或取消的 JoinError。本篇用一个可运行示例把这几条路径分开处理,并说明 abort 的边界,避免后台任务失败后无人观察。
学习目标
- 区分业务错误
Result与任务级JoinError - 识别 panic、主动取消和正常返回三类结束方式
- 为关键任务建立必须观察和上报失败的处理路径
先分清两层结果
tokio::spawn 返回 JoinHandle<T>。当任务本身返回 Result<(), E> 时,handle.await 的类型实际是 Result<Result<(), E>, JoinError>:外层描述“任务有没有正常完成”,内层才描述“业务操作成功还是失败”。
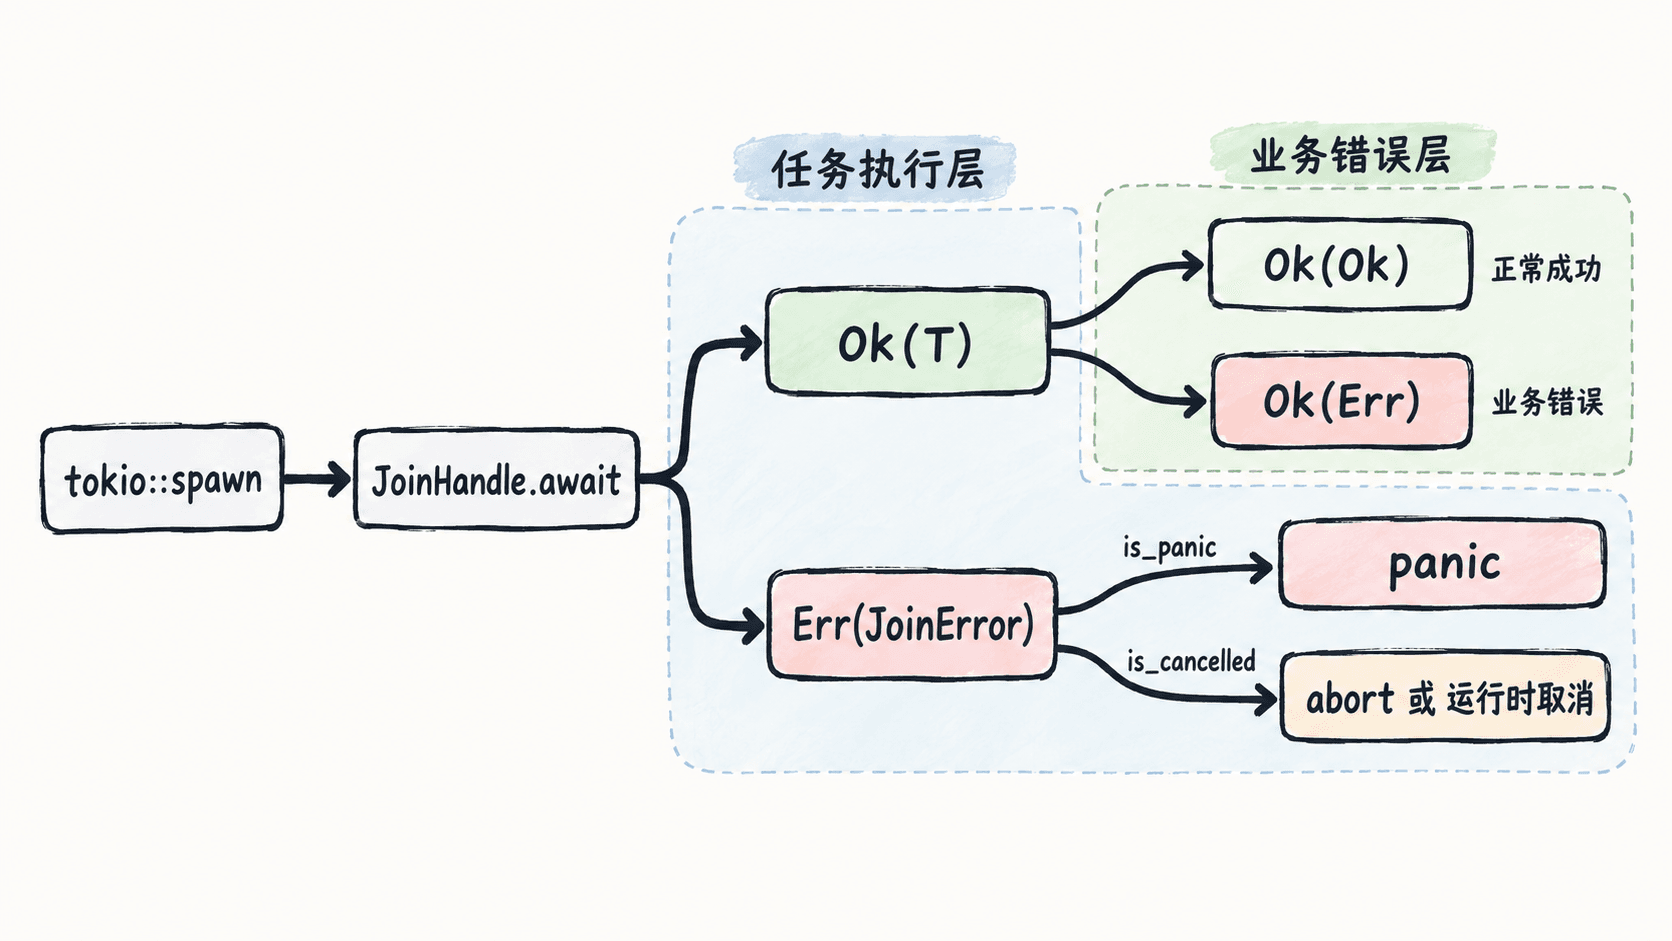
因此,不能只写 let _ = handle.await;。这种写法会同时丢掉业务错误和任务级错误,关键后台任务即使已经 panic,主流程也可能继续运行而没有任何业务告警。
用一个主示例覆盖三类失败
先创建最小项目,Cargo.toml 使用 Tokio 的完整特性集:
[package]
name = "task-errors"
version = "0.1.0"
edition = "2021"

[dependencies]
tokio = { version = "1", features = ["full"] }
src/main.rs 依次演示业务错误、panic 和主动 abort。为了让取消稳定发生,被取消的任务会进入长时间 sleep,不会在 abort 前自行结束。
use tokio::time::{sleep, Duration};

async fn fallible_job() -> Result<(), &'static str> {
    Err("remote response invalid")
}

#[tokio::main]
async fn main() {
    let business = tokio::spawn(fallible_job());

    match business.await {
        Ok(Ok(())) => println!("business task succeeded"),
        Ok(Err(err)) => println!("business error: {err}"),
        Err(err) => println!("business task join error: {err}"),
    }

    let panicking = tokio::spawn(async {
        panic!("broken invariant");
    });

    match panicking.await {
        Err(err) if err.is_panic() => println!("task panic detected"),
        other => println!("unexpected panic result: {other:?}"),
    }

    let cancellable = tokio::spawn(async {
        sleep(Duration::from_secs(60)).await;
        println!("cancellable task finished");
    });

    cancellable.abort();

    match cancellable.await {
        Err(err) if err.is_cancelled() => println!("task aborted"),
        other => println!("unexpected abort result: {other:?}"),
    }
}
预期输出(执行 cargo run --quiet):
business error: remote response invalid
task panic detected
task aborted
发生 panic 时,Rust 默认 panic hook 还会向标准错误输出包含 broken invariant 的诊断信息;线程名和源码位置可能因环境而不同,所以不把那一行列入固定输出。关键验证点是主任务没有因子任务 panic 一起崩溃,而是从 JoinError 中识别到了 panic。
正确理解 panic 与 abort
JoinError::is_panic() 表示任务在执行时发生了 panic。它和普通 Err(E) 不同:后者是任务按设计返回的可恢复失败,前者通常意味着不变量被破坏、代码缺陷或不可继续的局部状态。对关键任务应记录上下文,并由上层决定重启组件、降级或终止进程,而不是把 panic 当作普通业务错误吞掉。
JoinHandle::abort() 发出取消请求。任务被取消后,等待句柄通常得到 JoinError,并可用 is_cancelled() 判断。取消不会回滚任务已经产生的数据库写入、网络调用或文件修改,因此需要一致性的操作仍应依靠事务、幂等或补偿机制,而不能把 abort 当成撤销操作。
让关键失败一定被观察
可靠的服务通常把任务分为两类:可丢弃的短生命周期辅助任务,以及会影响服务正确性的关键任务。后者必须保存 JoinHandle,在监督逻辑中等待它,或者把结果送回集中错误通道;不要只 spawn 后立刻丢弃句柄。
当任务返回 Result 时,优先让可预期失败走类型化错误;只有无法维持局部不变量时才 panic。上层再分别处理 Ok(Err(_))、panic 和 cancelled,错误来源就不会混成一条模糊日志,后续重试、告警和关闭策略也更容易设计。