
Rust / 系统课时
选择运行时模式
选择运行时模式
Tokio Runtime 不只是“把 async 跑起来”的容器:调度器决定任务在哪些线程上推进,驱动器决定定时器和 I/O 是否可用。本节直接比较单线程与多线程模式,并用 Builder 构造一个可验证的运行时。
学习目标
- 区分
current_thread与multi_thread调度器的执行模型和适用场景。 - 使用
Builder设置工作线程数,并按需启用时间或 I/O 驱动。 - 根据服务负载选择模式,避开“加线程就能解决阻塞”等常见误区。
两种调度器解决的是同一个问题
Rust 的 Future 不会自己占用线程持续运行,而是由执行器反复轮询。Tokio Runtime 负责在 Future 可以继续推进时调度它,因此“单线程”和“多线程”的核心差异是:这些可运行任务由一个执行线程推进,还是分散到一组工作线程推进。
current_thread 使用单线程调度器。它适合任务量较小、希望限制线程数量,或需要把运行时嵌入现有同步程序的场景。任务仍然可以高并发等待网络和定时器;“单线程”限制的是同时执行 Rust 代码的工作线程,而不是只能同时处理一个连接。
multi_thread 使用工作线程池,并通过工作窃取在工作线程之间分配可运行任务。它通常更适合网络服务和并发任务较多的程序。默认工作线程数通常按可用 CPU 数量确定,也可以显式设置。
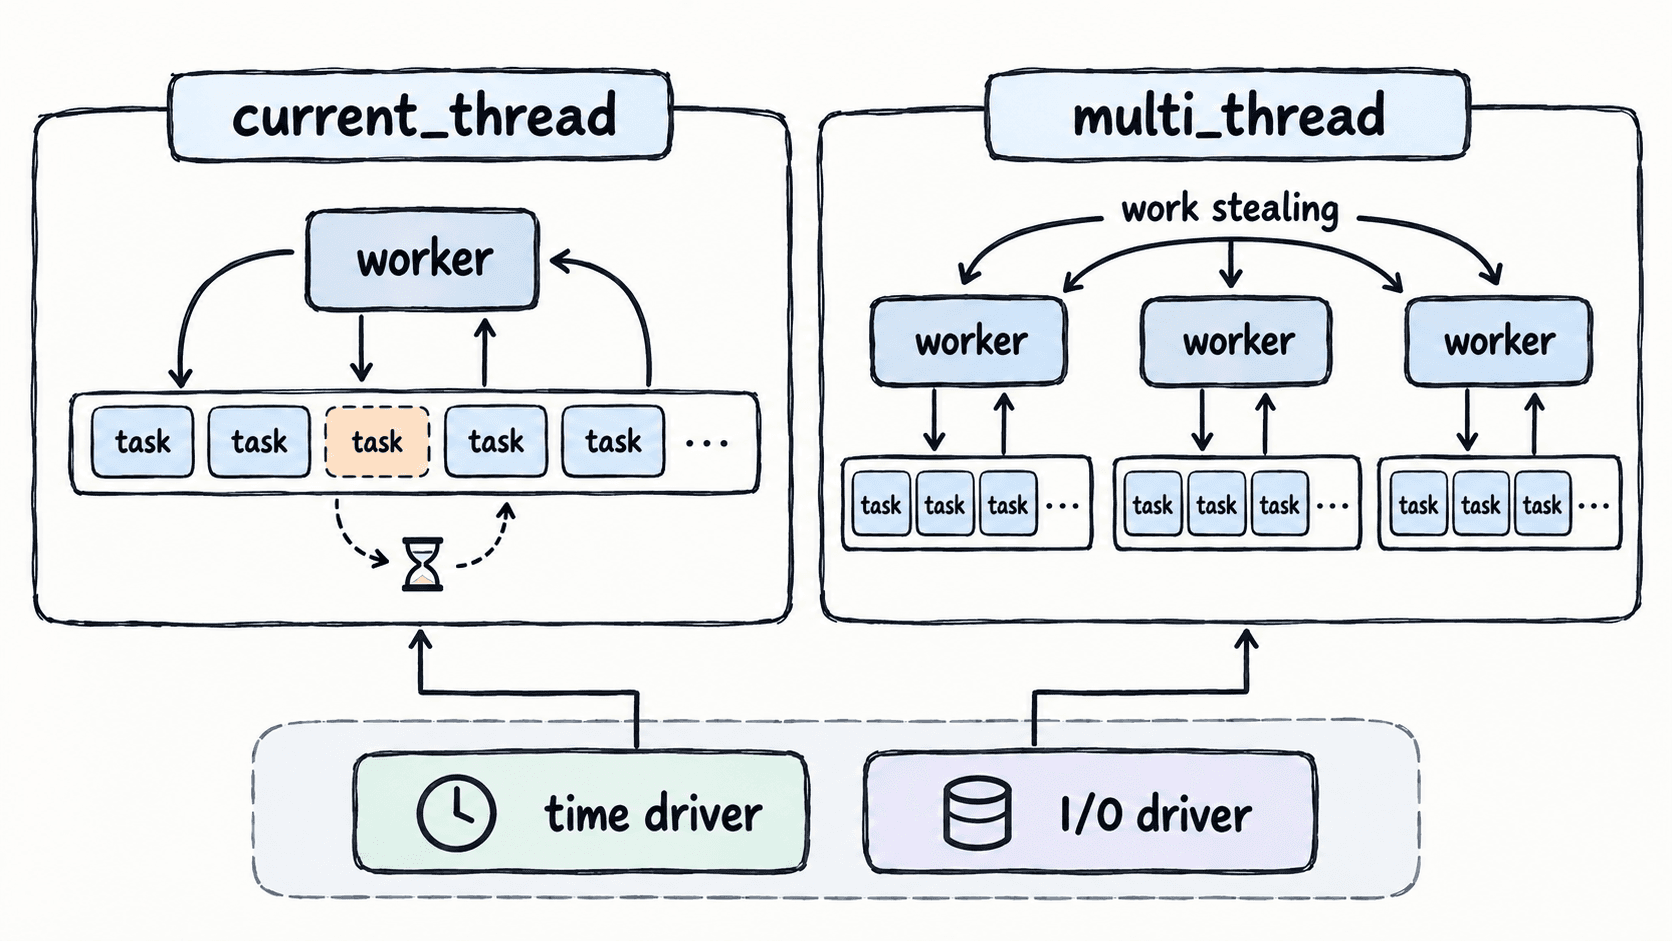
用 Builder 显式配置运行时
下面的最小项目只启用多线程调度器和时间能力。worker_threads(2) 只对多线程 Runtime 有意义;在 current_thread 模式下设置工作线程数不会增加执行线程。
Cargo.toml:
[package]
name = "runtime-mode-demo"
version = "0.1.0"
edition = "2024"

[dependencies]
tokio = { version = "1", features = ["rt-multi-thread", "time"] }src/main.rs:
use std::error::Error;
use std::time::Duration;
use tokio::runtime::{Builder, Handle};

fn main() -> Result<(), Box<dyn Error>> {
    let runtime = Builder::new_multi_thread()
        .worker_threads(2)
        .enable_time() // 本例会使用 tokio::time,因此必须启用时间驱动
        .build()?;

    runtime.block_on(async {
        println!("flavor={:?}", Handle::current().runtime_flavor());

        let first = tokio::spawn(async {
            tokio::time::sleep(Duration::from_millis(20)).await;
            20
        });
        let second = tokio::spawn(async { 22 });

        // JoinHandle::await 等待任务结束,再组合两个任务的返回值。
        let sum = first.await.expect("first task failed")
            + second.await.expect("second task failed");
        println!("sum={sum}");
    });

    Ok(())
}
预期结果:保存上述文件后执行 cargo run --quiet,应看到:
flavor=MultiThread
sum=42
任务的实际执行顺序可能变化,但这里最终打印的两行内容保持不变。若改成 Builder::new_current_thread(),调度器依赖可从 rt-multi-thread 改为 rt,本例使用的 time 功能仍需保留;此时 runtime_flavor() 会得到 CurrentThread。
驱动能力要与代码需求匹配
调度器回答“谁来轮询任务”,驱动器回答“哪些异步事件能够唤醒任务”。使用 tokio::time::sleep、timeout 等时间 API 时需要时间驱动;使用 Tokio 网络 I/O 时需要对应功能与 I/O 驱动。构建器可以用 enable_time()、enable_io() 精确开启,也可以在项目已启用相应 Tokio 功能时用 enable_all() 统一开启。
对长期运行的普通网络服务,enable_all() 往往最省心;对嵌入式工具、测试环境或依赖最小化要求较高的程序,按需启用驱动更容易看清实际能力边界。
选择模式时看负载而不是看任务数量
多数网络服务优先使用 multi_thread,先采用默认工作线程数,再根据测量结果决定是否调整。大量异步任务并不等于需要大量线程,因为任务在等待 I/O 时会主动让出执行权。
current_thread 更适合明确需要单执行线程、线程预算严格,或工作负载很轻的场景。但它不会让 tokio::spawn 自动接受 !Send Future;这类任务需要 LocalSet 与 spawn_local 等本地任务机制。
无论选择哪种调度器,都不要在异步任务里长时间执行阻塞 I/O 或重 CPU 计算。增加 worker_threads 只能改变调度线程池大小,不能把阻塞操作自动变成异步;这类工作应使用 spawn_blocking、专用线程池或其他隔离方案。