
机器人 / 系统课时
用 spin 执行定时器回调
用 spin 执行定时器回调
创建周期定时器后,Python 节点还需要执行器持续调度,回调才会反复运行。本课基于 ROS 2 Jazzy 编写每 1 秒打印一次计数的节点,观察 rclpy.spin() 的阻塞行为,并在按下 Ctrl+C 时释放定时器、节点和通信上下文。
学习目标
- 用
create_timer()注册周期回调,解释周期参数的单位。 - 运行
rclpy.spin(),根据日志判断回调是否持续执行。 - 处理退出信号,并按顺序清理 ROS 2 资源。
定时器由谁调度
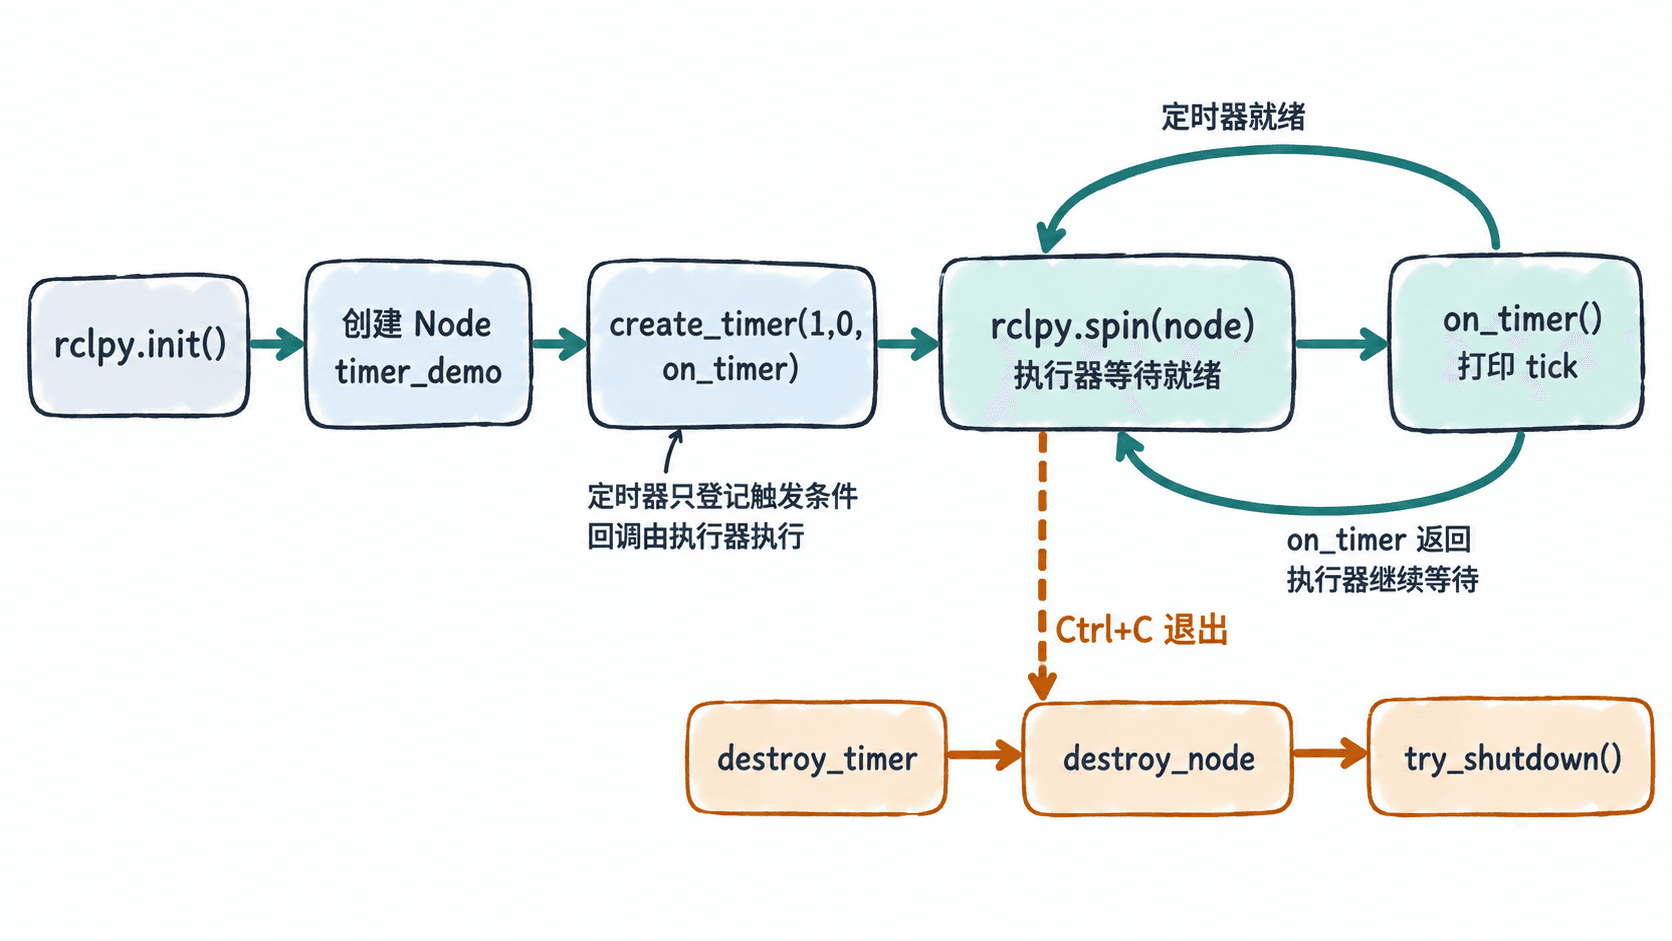
self.create_timer(1.0, self.on_timer) 把周期为 1.0 秒的定时器登记到节点,返回的 Timer 对象应保存为成员变量。登记定时器不等于启动独立的 Python 循环;到达触发时间后,还要有执行器取出并运行就绪回调。
rclpy.spin(node) 会让当前线程持续等待并处理该节点的就绪工作,通常直到收到退出请求。默认单线程执行器不会并行运行同一执行器中的多个回调;如果某次回调耗时 2 秒,1 秒周期也无法保证每秒打印一次。
编写可运行的 Python 节点
前提是 Ubuntu 24.04 已安装 ROS 2 Jazzy 及其 rclpy。在工作目录新建 timer_spin_demo.py,保存下面的完整程序。这里用计数而非时间戳验证回调次数,避免系统时间变化干扰判断。
import rclpy
from rclpy.executors import ExternalShutdownException
from rclpy.node import Node

class TimerDemo(Node):
    def __init__(self):
        super().__init__('timer_demo')
        self.count = 0
        # 周期单位为秒;定时器由执行器负责调度。
        self.timer = self.create_timer(1.0, self.on_timer)

    def on_timer(self):
        self.count += 1
        self.get_logger().info(f'tick {self.count}')

def main(args=None):
    rclpy.init(args=args)
    node = TimerDemo()
    try:
        # 持续处理就绪回调,直到请求退出。
        rclpy.spin(node)
    except (KeyboardInterrupt, ExternalShutdownException):
        pass
    finally:
        node.destroy_timer(node.timer)
        node.destroy_node()
        rclpy.try_shutdown()

if __name__ == '__main__':
    main()
create_timer() 的第一个参数是秒数,第二个参数是无参回调函数。这里传入 self.on_timer,不要写成 self.on_timer();后者会在构造节点时立即调用函数,并把它的返回值交给 create_timer(),通常导致错误。
运行并检查回调频率
在保存脚本的目录打开终端,加载 Jazzy 环境再执行程序。这里直接运行 Python 文件,不需要先创建 ament_python 功能包或修改入口点配置。
source /opt/ros/jazzy/setup.bash
python3 timer_spin_demo.py
预期输出(持续增加,每两行约间隔 1 秒):
[INFO] [<TIME>] [timer_demo]: tick 1
[INFO] [<TIME>] [timer_demo]: tick 2
[INFO] [<TIME>] [timer_demo]: tick 3
<TIME> 代表运行时生成的日志时间戳,实际数值会不同;进程会持续运行,不会打印三行后自动退出。可以观察 5~10 次回调:计数应连续递增,间隔大致等于设置的周期,而非严格的实时保证。
停止节点与排除不触发问题
在运行终端按 Ctrl+C。退出请求使 spin() 结束或抛出退出相关异常,finally 随后依次销毁定时器、销毁节点,并调用 rclpy.try_shutdown() 关闭仍处于活动状态的通信上下文。使用 try_shutdown() 是为了兼容信号处理已经关闭上下文的情况,避免重复关闭报错。
如果程序没有持续打印,按以下顺序核对:
- 检查是否真的执行了
rclpy.spin(node);只调用create_timer()随后结束主程序,不会让周期回调持续发生。 - 检查回调是否传入函数引用
self.on_timer,且周期使用正数,例如1.0,而不是误写成毫秒值1000。 - 检查回调内是否存在耗时 I/O 或
time.sleep(3);在单线程执行器中,这会拖慢后续定时器和其他回调。 - 如果节点启用了
use_sim_time,确认仿真系统正在发布并推进/clock;仿真时间不前进时,基于该时钟的定时器可能不会触发。
timer.cancel() 只能取消后续定时器触发,不会让 rclpy.spin() 自动退出。需要结束整个节点时,应让执行循环退出,并确保资源清理代码执行。