
机器人 / 系统课时
生成接口代码并在节点中引用
生成接口代码并在节点中引用
本课用一条温度传感器消息跑通 ROS 2 Jazzy 的自定义接口:在独立的 ament_cmake 包中声明字段,通过 rosidl 生成 Python 类型,再由 rclpy 节点定时发布。完成后可以用命令验证接口内容和话题数据,并定位常见的导入失败。
学习目标
- 创建自定义
.msg文件,配置接口包的生成和运行依赖。 - 构建工作空间并验证生成的 Python 消息类可导入。
- 用
rclpy发布自定义消息,核对话题类型和实际内容。
创建接口包与消息定义
以下步骤适用于已安装 ROS 2 Jazzy、colcon 和 rclpy 的 Ubuntu 24.04 Bash 环境。使用 ~/ros2_ws 作为工作空间;如果已存在同名 sensor_interfaces 包,请在现有包上修改,不要再次创建。
source /opt/ros/jazzy/setup.bash
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
ros2 pkg create --build-type ament_cmake --license Apache-2.0 sensor_interfaces
mkdir -p sensor_interfaces/msg
预期结果:出现 ~/ros2_ws/src/sensor_interfaces 目录,其中已有 package.xml、CMakeLists.txt,并新增 msg 子目录。创建命令的提示文字因环境而异。
在 sensor_interfaces/msg/TemperatureReading.msg 中写入完整定义:
string sensor_id
float32 temperature_c
string 表示传感器编号,float32 表示摄氏温度。文件名使用大驼峰形式,生成的 Python 类也叫 TemperatureReading;字段名保持小写加下划线。该定义没有引用外部消息类型,因此此处不需要 std_msgs 等消息依赖。
配置生成规则与依赖
将接口包的 CMakeLists.txt 写为:
cmake_minimum_required(VERSION 3.8)
project(sensor_interfaces)

find_package(ament_cmake REQUIRED)
find_package(rosidl_default_generators REQUIRED)

# 指定要转换为语言绑定及类型支持的消息文件
rosidl_generate_interfaces(${PROJECT_NAME}
  "msg/TemperatureReading.msg"
)

ament_export_dependencies(rosidl_default_runtime)
ament_package()
将同一目录的 package.xml 写为:
<?xml version="1.0"?>
<package format="3">
  <name>sensor_interfaces</name>
  <version>0.0.1</version>
  <description>Temperature sensor message interfaces</description>
  <maintainer email="learner@example.com">ROS Learner</maintainer>
  <license>Apache-2.0</license>
  <buildtool_depend>ament_cmake</buildtool_depend>
  <buildtool_depend>rosidl_default_generators</buildtool_depend>
  <exec_depend>rosidl_default_runtime</exec_depend>
  <member_of_group>rosidl_interface_packages</member_of_group>
  <export>
    <build_type>ament_cmake</build_type>
  </export>
</package>
其中 learner@example.com 和维护者名称是示例值,实际项目应替换为维护信息。rosidl_default_generators 用于构建期代码生成,rosidl_default_runtime 用于运行期,member_of_group 标识这是接口包;缺少任一关键声明都可能导致构建或发布失败。
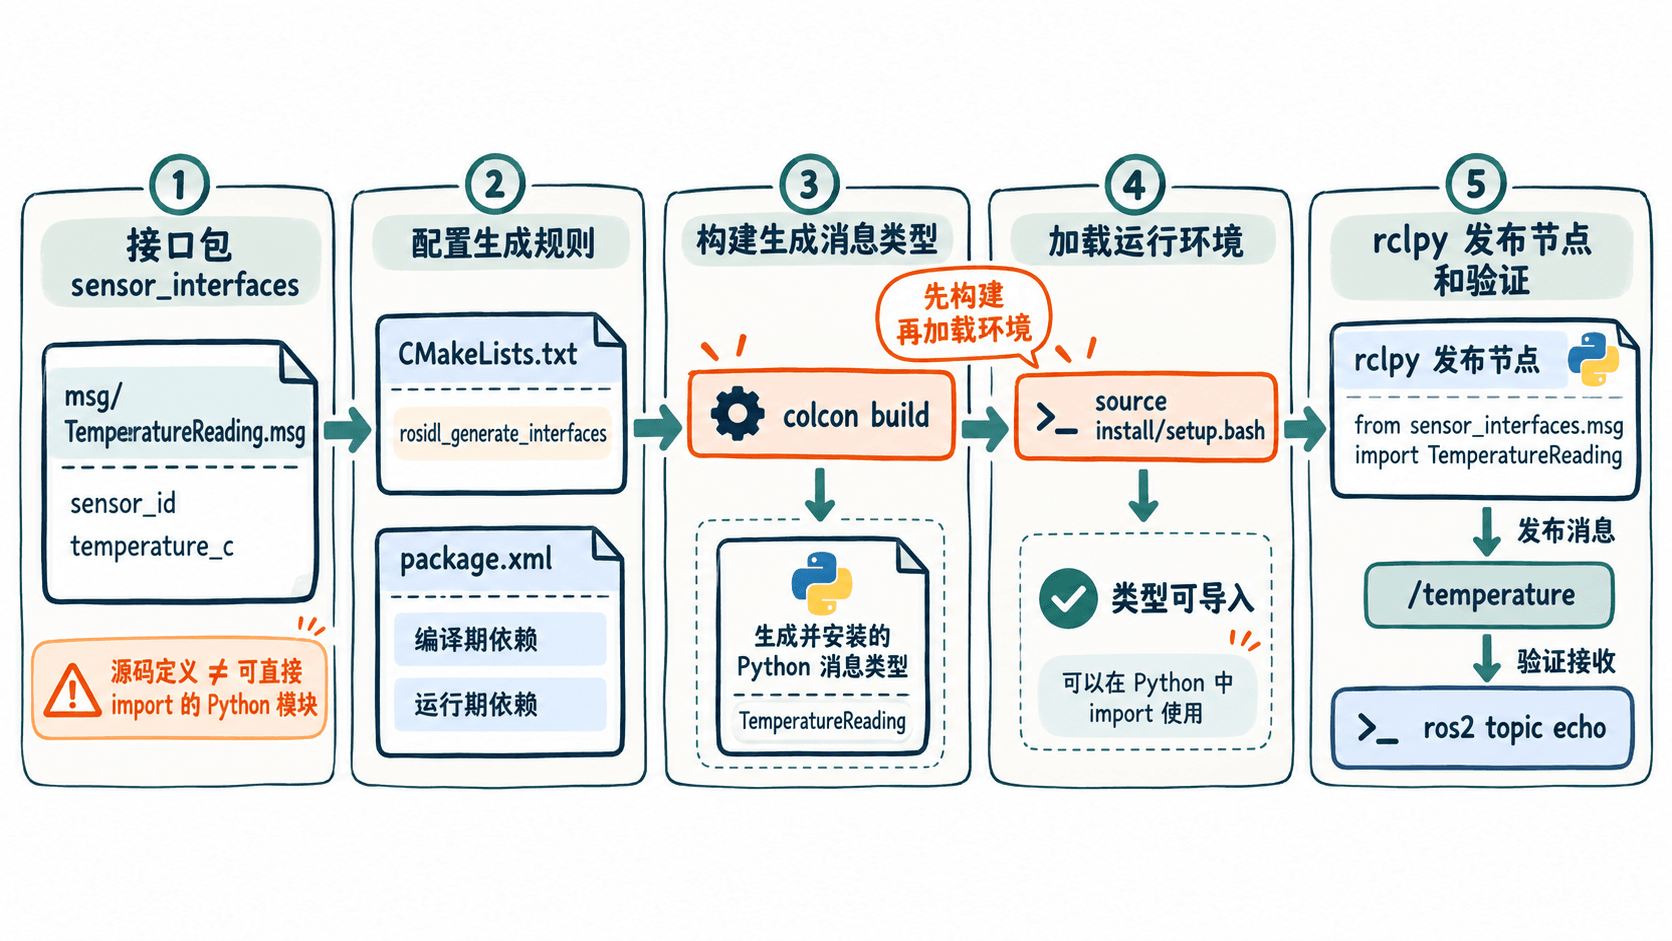
如果 .msg 改成包含 std_msgs/Header header,还必须添加 find_package(std_msgs REQUIRED)、rosidl_generate_interfaces 中的 DEPENDENCIES std_msgs,并在 package.xml 声明 <depend>std_msgs</depend>;本例没有这种跨包字段。
构建并验证生成的消息类
回到工作空间根目录构建,仅选择接口包,然后加载工作空间安装环境:
cd ~/ros2_ws
colcon build --packages-select sensor_interfaces
source install/setup.bash
预期结果:构建汇总显示 1 package finished,source 正常执行时不打印内容;实际耗时会随机器不同。若构建报错,应先修复再执行后续命令。
验证接口注册和 Python 导入:
ros2 interface show sensor_interfaces/msg/TemperatureReading
python3 -c "from sensor_interfaces.msg import TemperatureReading; print(TemperatureReading.__name__)"
预期输出:
string sensor_id
float32 temperature_c
TemperatureReading
接口生成物位于 install 下的 Python 安装路径,不要在源码目录里手工创建同名 TemperatureReading.py。修改 .msg 后需要重新构建、重新 source,并重启已经运行的 Python 节点。
在 rclpy 节点中发布新消息
在工作空间根目录新建 publish_reading.py,保存下面的完整脚本。它不需要安装为 ros2 run 入口,直接使用已加载工作空间的 Python 运行;正式项目可以将其放进单独的 ament_python 节点包。
import rclpy
from rclpy.executors import ExternalShutdownException
from rclpy.node import Node
from sensor_interfaces.msg import TemperatureReading

class TemperaturePublisher(Node):
    def __init__(self):
        super().__init__('temperature_publisher')
        # 发布的类型必须是刚才生成的消息类
        self.publisher = self.create_publisher(TemperatureReading, '/temperature', 10)
        # 每秒模拟一次传感器读数
        self.timer = self.create_timer(1.0, self.publish_reading)

    def publish_reading(self):
        msg = TemperatureReading()
        msg.sensor_id = 'probe-01'
        msg.temperature_c = 23.5
        self.publisher.publish(msg)
        self.get_logger().info(f'发布 {msg.sensor_id}: {msg.temperature_c:.1f} °C')

def main():
    rclpy.init()
    node = TemperaturePublisher()
    try:
        rclpy.spin(node)
    except (KeyboardInterrupt, ExternalShutdownException):
        pass
    finally:
        node.destroy_node()
        # Ctrl+C 可能已触发上下文关闭,避免重复关闭异常
        rclpy.try_shutdown()

if __name__ == '__main__':
    main()
终端 A 运行发布者:
source /opt/ros/jazzy/setup.bash
source ~/ros2_ws/install/setup.bash
python3 ~/ros2_ws/publish_reading.py预期输出(每秒重复,<TIME> 为变化的日志时间戳):
[INFO] [<TIME>] [temperature_publisher]: 发布 probe-01: 23.5 °Ccreate_publisher 第三个参数 10 表示默认保留最近 10 条历史的 QoS 深度,不是发送频率;实际发送周期由 create_timer(1.0, ...) 决定。rclpy.spin() 负责执行定时器回调。
用话题回显验收并排错
保持终端 A 运行,另开终端 B,加载相同的 ROS 2 环境和工作空间,再读取发布的消息:
source /opt/ros/jazzy/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 topic echo /temperature
预期输出(每秒出现一组):
sensor_id: probe-01
temperature_c: 23.5
---
这里的 --- 是 ROS 2 命令输出中的 YAML 消息分隔符。按 Ctrl+C 停止回显和发布者。验收标准是两个字段的名称、值都匹配,且消息不断到达。
如果失败,按实际现象缩小范围:
ros2 interface show找不到类型:检查文件是否在msg/下、rosidl_generate_interfaces是否列出该文件,以及构建后是否重新加载install/setup.bash。ModuleNotFoundError: No module named 'sensor_interfaces':先在同一终端重跑前面的导入检查;确保使用 ROS 2 Jazzy 对应的 Python 环境,避免切入隔离虚拟环境后丢失生成模块路径。- 话题存在却没有数据:确认终端 A 仍在输出日志、两个终端的
ROS_DOMAIN_ID相同,且话题名都是/temperature。
当发布代码位于独立的 ament_python 功能包时,还应在该节点包的 package.xml 声明对 sensor_interfaces 的 <exec_depend>,并保证构建时工作空间内已有接口包。接口定义归接口包,使用接口的节点归节点包,更新消息后优先重新构建接口包再验证消费者。