
机器人 / 系统课时
编写 launch.py 同时启动节点
编写 launch.py 同时启动节点
当发布者、订阅者和服务端需要协同运行时,不必再打开三个终端逐个执行 ros2 run。本篇在 ROS 2 Jazzy 中建立一个独立的启动包,用 launch_ros.actions.Node 一次启动三个演示节点,并从 YAML 加载参数,最后验证话题和服务都可用。
学习目标
- 使用
LaunchDescription和Node编排三个独立进程。 - 正确安装 Launch 文件与 YAML 参数文件,避免路径依赖。
- 用节点列表、话题信息、参数查询和服务调用验收启动结果。
准备启动包
以下步骤适用于 Ubuntu 24.04 + ROS 2 Jazzy,假设 ROS 已安装。使用官方 demo_nodes_py 的 talker、listener 和 add_two_ints_server,重点放在启动编排,暂不重复实现三个节点。先在终端 A 执行:
source /opt/ros/jazzy/setup.bash
sudo apt update
sudo apt install -y ros-jazzy-demo-nodes-py ros-jazzy-ros2launch python3-colcon-common-extensions
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
# 启动包本身不复制演示节点源码。
ros2 pkg create comm_bringup --build-type ament_python --license Apache-2.0 --dependencies ament_index_python launch launch_ros demo_nodes_py
mkdir -p comm_bringup/launch comm_bringup/config
ros2 pkg executables demo_nodes_py | grep -E ' (talker|listener|add_two_ints_server)$'
预期输出(节选,顺序可能不同):
demo_nodes_py add_two_ints_server
demo_nodes_py listener
demo_nodes_py talker
comm_bringup 仅负责管理启动文件;它不包含演示节点源码。后面的路径均相对于 ~/ros2_ws/src/comm_bringup。
配置参数文件
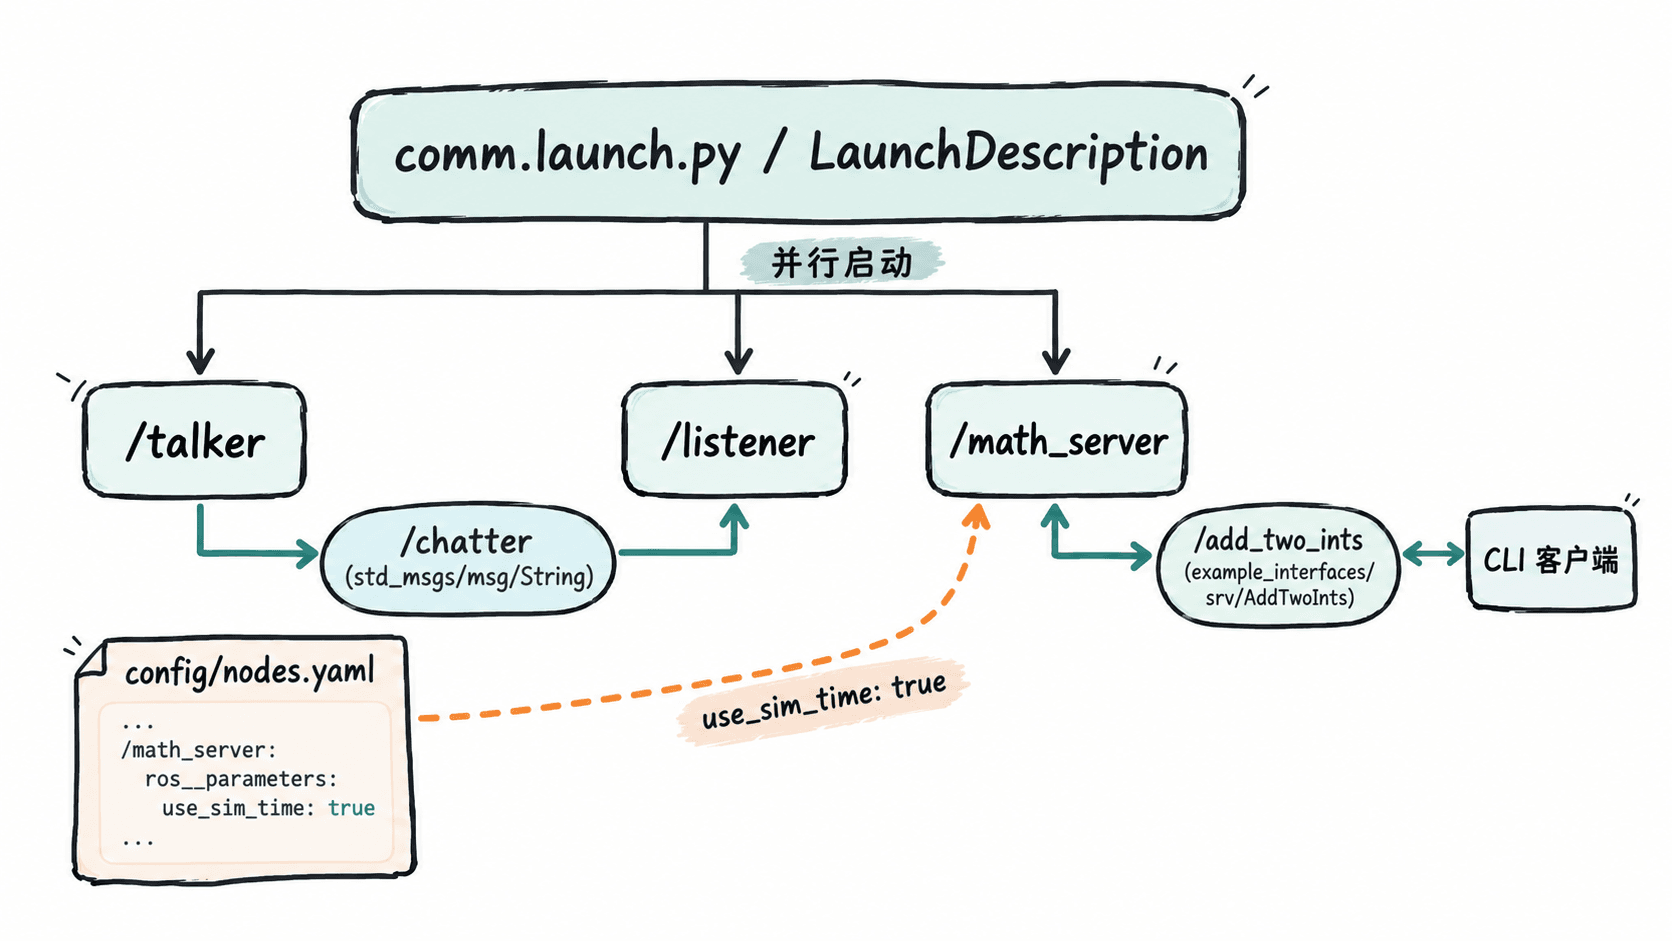
新建 config/nodes.yaml。ROS 2 参数文件以节点名为键,具体参数必须放在 ros__parameters 下。本例把 /math_server 的 use_sim_time 设置为 true,用于证明加载的值覆盖了默认的 false。
/math_server:
  ros__parameters:
use_sim_time: true这是可直接保存的完整配置文件,不是 Shell 命令。演示服务端不依赖定时器,即使没有 /clock,仍能处理整数加法请求。实际机器人系统应统一节点时钟来源;没有模拟时钟时,应将该值改为 false。
用 Node 编排三个进程
新建 launch/comm.launch.py。generate_launch_description() 是 Python Launch 文件的入口;每个 Node 启动一个可执行程序。name 指定运行后的 ROS 节点名,output='screen' 让日志进入当前终端。
from pathlib import Path

from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch_ros.actions import Node

def generate_launch_description():
    # 从安装后的 share 目录定位资源,不依赖启动时所在目录。
    share_dir = Path(get_package_share_directory('comm_bringup'))
    params_file = str(share_dir / 'config' / 'nodes.yaml')

    # Node 是独立进程,声明顺序不等于就绪顺序。
    return LaunchDescription([
        Node(
            package='demo_nodes_py', executable='talker',
            name='talker', output='screen', parameters=[params_file],
        ),
        Node(
            package='demo_nodes_py', executable='listener',
            name='listener', output='screen', parameters=[params_file],
        ),
        Node(
            package='demo_nodes_py', executable='add_two_ints_server',
            name='math_server', output='screen', parameters=[params_file],
        ),
    ])
生效关系是:三个 Node 都接收同一文件,但 YAML 仅有 /math_server 的参数段,因此只有服务端获得该覆盖值。talker 向 /chatter 发布 std_msgs/msg/String,listener 订阅它;math_server 提供 /add_two_ints,供稍后从命令行调用。Launch 会启动三个进程,但不保证它们按声明顺序完成初始化。
安装资源并一键启动
仅把文件放进源码目录,ros2 launch comm_bringup ... 还找不到它们。用下面的完整文件内容替换 comm_bringup/setup.py,将 Launch 与 YAML 一起安装到包的 share 目录:
from glob import glob
from os.path import join

from setuptools import find_packages, setup

package_name = 'comm_bringup'

setup(
    name=package_name,
    version='0.0.0',
    packages=find_packages(exclude=['test']),
    data_files=[
        # 安装包索引与 package.xml,供 ROS 2 查找这个包。
        ('share/ament_index/resource_index/packages', ['resource/' + package_name]),
        (join('share', package_name), ['package.xml']),
        # 安装 launch 和 YAML,运行时才能按 share 路径定位。
        (join('share', package_name, 'launch'), glob('launch/*.launch.py')),
        (join('share', package_name, 'config'), glob('config/*.yaml')),
    ],
    install_requires=['setuptools'],
    zip_safe=True,
    maintainer='learner',
    maintainer_email='learner@example.com',
    description='Launch three ROS 2 communication demo nodes',
    license='Apache-2.0',
    entry_points={'console_scripts': []},
)
setup.py 是打包配置,不会单独打印运行结果。它的验证方式是构建后能够通过 ros2 launch 找到启动文件,并由 get_package_share_directory() 找到已安装的 YAML。终端 A 执行:
cd ~/ros2_ws
colcon build --packages-select comm_bringup
# 刷新工作空间的可执行及资源搜索路径。
source install/setup.bash
ros2 pkg prefix comm_bringup预期输出(节选;<TIME> 和 <PATH> 的实际值不同):
Summary: 1 package finished [<TIME>]
<PATH>/install/comm_bringup
随后启动并保持终端 A 运行:
ros2 launch comm_bringup comm.launch.py预期输出(节选;进程 PID 和日志顺序会变化):
[INFO] [talker-1]: process started with pid [<ID>]
[INFO] [listener-2]: process started with pid [<ID>]
[INFO] [add_two_ints_server-3]: process started with pid [<ID>]
验证话题、服务和参数
打开终端 B,加载相同的 ROS 环境与工作空间。下列查询分别检查进程发现、发布订阅端点、YAML 覆盖值和服务响应:
source /opt/ros/jazzy/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 node list
ros2 topic info /chatter
ros2 param get /math_server use_sim_time
ros2 service call /add_two_ints example_interfaces/srv/AddTwoInts "{a: 7, b: 5}"
预期输出(关键行节选;其余日志因环境而异):
/listener
/math_server
/talker
Type: std_msgs/msg/String
Publisher count: 1
Subscription count: 1
Boolean value is: True
example_interfaces.srv.AddTwoInts_Response(sum=12)
如果找不到 Launch 文件,检查 setup.py 的 glob('launch/*.launch.py')、构建是否成功,以及是否执行 source install/setup.bash;修改安装资源后需重新构建。若 ros2 param get 未返回 True,优先检查 YAML 键是否与 name='math_server' 一致、文件是否安装在 share/comm_bringup/config。若服务调用一直等待,先用 ros2 service list -t 确认 /add_two_ints 已出现,并核对两个终端的 ROS_DOMAIN_ID。终端 A 按 Ctrl+C 可结束本次 Launch 启动的三个进程。