
机器人 / 系统课时
声明并使用自定义 srv 接口
声明并使用自定义 srv 接口
标准 std_srvs/SetBool 只能传递布尔指令,无法同时表达目标转速与实际应用值。本课基于 Ubuntu 24.04 和 ROS 2 Jazzy,建立独立的接口包,生成 SetMotorSpeed.srv 的 Python 类型,再用服务端和异步客户端检查请求成功与拒绝两种结果。
学习目标
- 声明包含自定义请求、响应字段的
.srv文件。 - 配置
rosidl生成规则,并验证接口可以在 Python 中导入。 - 让服务端与异步客户端使用相同的类型完成一次调用。
定义请求与响应契约
以下命令适用于已安装 ROS 2 Jazzy、colcon 的 bash 终端;工作空间统一使用 ~/ros2_ws。新建专门的 ament_cmake 接口包,避免把接口生成逻辑直接放入 ament_python 节点包。
source /opt/ros/jazzy/setup.bash
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
ros2 pkg create --build-type ament_cmake --license Apache-2.0 robot_interfaces
mkdir -p robot_interfaces/srv预期结果:~/ros2_ws/src/robot_interfaces 中存在 package.xml、CMakeLists.txt 和 srv/ 目录;创建包的详细终端信息会随环境不同。
将下面内容保存为 ~/ros2_ws/src/robot_interfaces/srv/SetMotorSpeed.srv:
int32 target_rpm
---
bool accepted
int32 applied_rpm
string reason
--- 上方是请求,下方是响应。客户端发出 target_rpm,服务端返回是否接受、当前应用转速和原因。int32 只约束数据类型;本例允许的业务范围是 0~3000 rpm,超出范围由服务端拒绝,不能指望 .srv 自动校验。这里的电机控制只是内存状态模拟,不会驱动真实硬件。
配置接口代码生成
用以下完整内容替换 robot_interfaces/CMakeLists.txt;rosidl_generate_interfaces 把声明编译成包含 Python 和 C++ 类型支持的接口,必须写在 ament_package() 前。
cmake_minimum_required(VERSION 3.8)
project(robot_interfaces)

find_package(ament_cmake REQUIRED)
find_package(rosidl_default_generators REQUIRED)

# 只声明本包实际拥有的接口文件
rosidl_generate_interfaces(${PROJECT_NAME}
  "srv/SetMotorSpeed.srv"
)

ament_export_dependencies(rosidl_default_runtime)
ament_package()
将 robot_interfaces/package.xml 替换为以下内容。rosidl_default_generators 供构建使用,rosidl_default_runtime 供运行时使用,接口包还必须属于 rosidl_interface_packages 组;发布自己的包时请替换示例维护者信息。
<?xml version="1.0"?>
<package format="3">
  <name>robot_interfaces</name>
  <version>0.0.0</version>
  <description>Custom motor service interface</description>
  <maintainer email="maintainer@example.org">Course Maintainer</maintainer>
  <license>Apache-2.0</license>
  <buildtool_depend>ament_cmake</buildtool_depend>
  <buildtool_depend>rosidl_default_generators</buildtool_depend>
  <exec_depend>rosidl_default_runtime</exec_depend>
  <member_of_group>rosidl_interface_packages</member_of_group>
  <export>
    <build_type>ament_cmake</build_type>
  </export>
</package>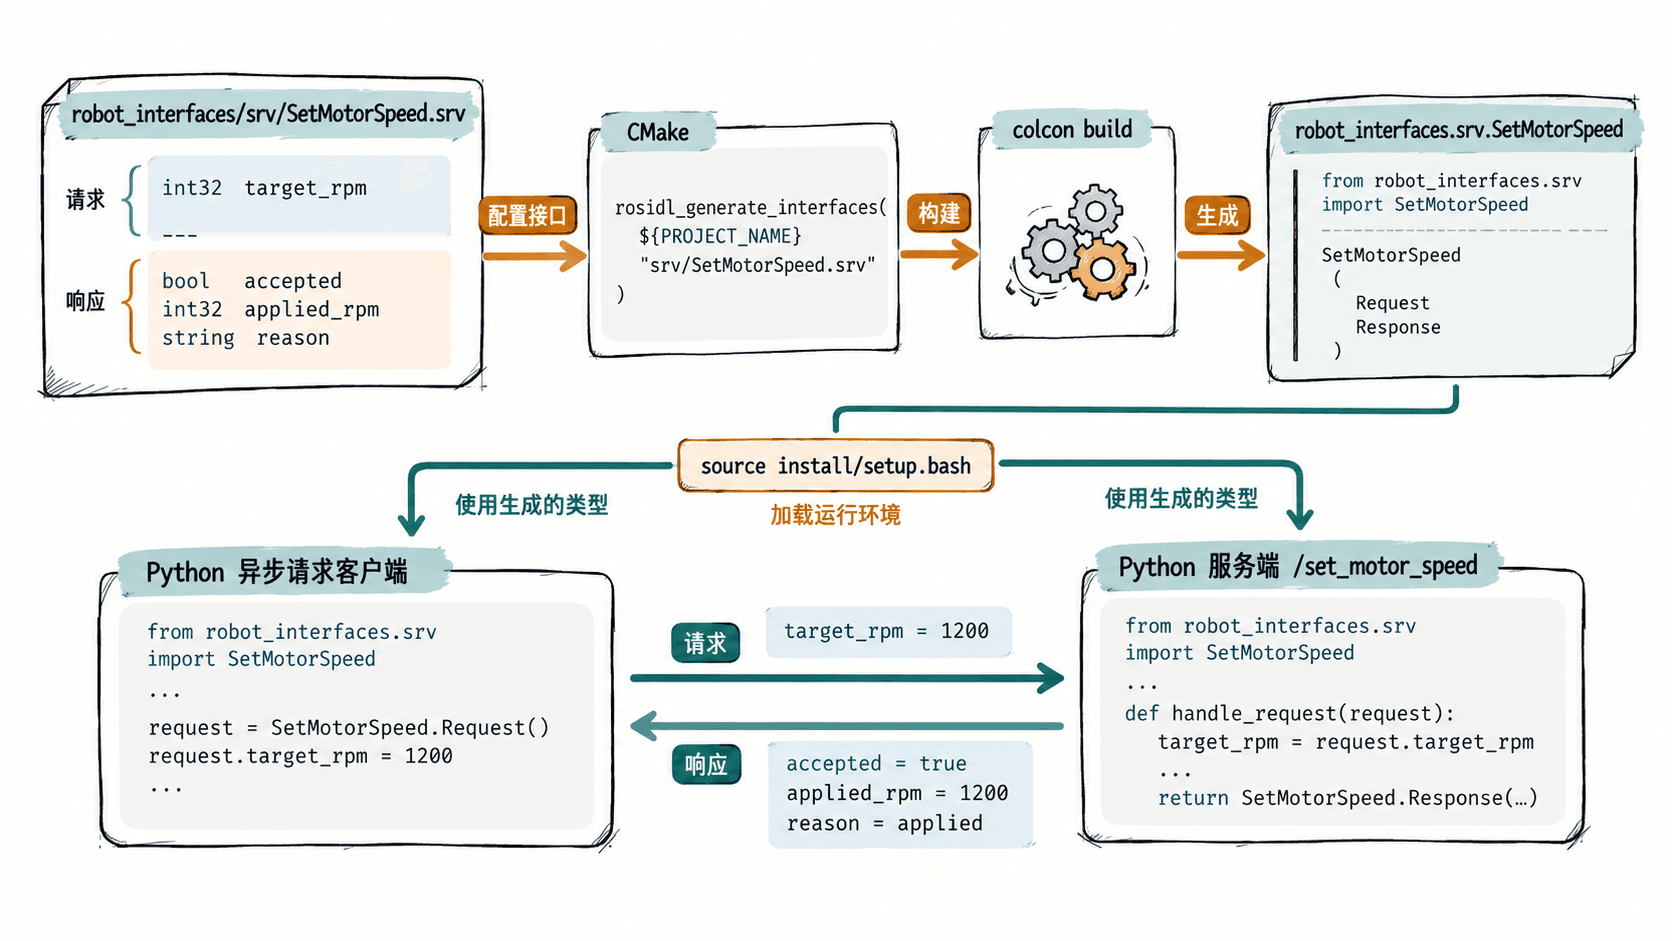
构建并确认接口可用
在工作空间根目录构建,再加载叠加环境。ros2 interface show 显示的是类型定义,不要求服务端已经启动。
cd ~/ros2_ws
colcon build --packages-select robot_interfaces
source install/setup.bash
ros2 interface show robot_interfaces/srv/SetMotorSpeed
预期输出(省略不固定的构建日志):
int32 target_rpm
---
bool accepted
int32 applied_rpm
string reason
继续确认生成的 Python 类型能够实例化:
python3 -c 'from robot_interfaces.srv import SetMotorSpeed; print(SetMotorSpeed.Request(target_rpm=1200).target_rpm)'预期输出:
1200若这里出现 ModuleNotFoundError,先确认构建成功,再在当前终端重新执行 source /opt/ros/jazzy/setup.bash 和 source ~/ros2_ws/install/setup.bash。其他终端不会自动继承这次加载的环境。
在服务端与异步客户端中复用类型
把下面的完整 Python 服务端保存为 ~/ros2_ws/speed_server.py。服务名为 /set_motor_speed;它只更新 current_rpm,拒绝请求时保留上一次合法值。
import rclpy
from rclpy.node import Node
from robot_interfaces.srv import SetMotorSpeed

class SpeedServer(Node):
    def __init__(self):
        super().__init__('speed_server')
        self.current_rpm = 0
        self.service = self.create_service(
            SetMotorSpeed, 'set_motor_speed', self.apply_speed)

    def apply_speed(self, request, response):
        # 业务范围验证不由 srv 定义负责
        if 0 <= request.target_rpm <= 3000:
            self.current_rpm = request.target_rpm
            response.accepted = True
            response.reason = 'applied'
        else:
            response.accepted = False
            response.reason = 'out of range'
        response.applied_rpm = self.current_rpm
        return response

def main():
    rclpy.init()
    node = SpeedServer()
    try:
        rclpy.spin(node)
    finally:
        node.destroy_node()
        rclpy.try_shutdown()

if __name__ == '__main__':
    main()
预期行为:执行 python3 speed_server.py 后会注册 /set_motor_speed 并持续等待请求,不主动打印业务响应。
将客户端保存为 ~/ros2_ws/speed_client.py。call_async 立即返回 Future,spin_until_future_complete 在这个独立的客户端进程中等待响应;它不是在服务端回调中嵌套等待。
import sys

import rclpy
from rclpy.node import Node
from robot_interfaces.srv import SetMotorSpeed

def main():
    rclpy.init()
    node = Node('speed_client')
    try:
        client = node.create_client(SetMotorSpeed, 'set_motor_speed')
        if not client.wait_for_service(timeout_sec=5.0):
            raise RuntimeError('service unavailable')

        request = SetMotorSpeed.Request()
        request.target_rpm = int(sys.argv[1]) if len(sys.argv) > 1 else 1200
        # 异步发送,随后由执行器处理 Future 的完成事件
        future = client.call_async(request)
        rclpy.spin_until_future_complete(node, future)
        if future.exception() is not None:
            raise future.exception()

        reply = future.result()
        print(f'accepted={reply.accepted}, applied_rpm={reply.applied_rpm}, reason={reply.reason}')
    finally:
        node.destroy_node()
        rclpy.try_shutdown()

if __name__ == '__main__':
    main()
预期行为:客户端等待最多 5 秒发现服务,异步提交请求后打印三个响应字段;两次调用的具体输出在下面联调验证。
运行请求并定位常见错误
终端 A 启动服务端,保持该进程运行。服务成功创建后等待请求,没有日志输出也属于正常现象。
cd ~/ros2_ws
source /opt/ros/jazzy/setup.bash
source install/setup.bash
python3 speed_server.py
预期结果:终端 A 持续运行,/set_motor_speed 服务可被其他同域终端发现;按 Ctrl+C 可以结束进程。
另开终端 B,用同一环境先查询服务类型,再连续发送合法值 1200 和非法值 4000:
cd ~/ros2_ws
source /opt/ros/jazzy/setup.bash
source install/setup.bash
ros2 service type /set_motor_speed
python3 speed_client.py 1200
python3 speed_client.py 4000
预期输出:
robot_interfaces/srv/SetMotorSpeed
accepted=True, applied_rpm=1200, reason=applied
accepted=False, applied_rpm=1200, reason=out of range
第二次请求虽然失败,但 applied_rpm 仍为 1200,这能验证响应确实返回服务端保存的状态,而不是简单回显请求。若 ros2 service type 没有结果,检查终端 A 是否仍运行以及两端 ROS_DOMAIN_ID 是否一致;若报告服务类型不匹配,确保两端导入的都是 robot_interfaces/srv/SetMotorSpeed。