
机器人 / 系统课时
在订阅回调中处理消息
在订阅回调中处理消息
订阅者已创建却没有输出时,需要分清消息是否到达,以及回调是否真正执行。这里使用一个独立的 rclpy 进程订阅 /chatter,读取 String.data 并累计有效消息,再通过另一进程发布正常与空字符串,验证回调触发及排查方法。
学习目标
- 使用
create_subscription()注册回调并读取String.data。 - 理解
rclpy.spin()、话题匹配与回调调度的关系。 - 在两个进程间验证消息收发,并区分回调触发与业务过滤。
回调在什么条件下执行
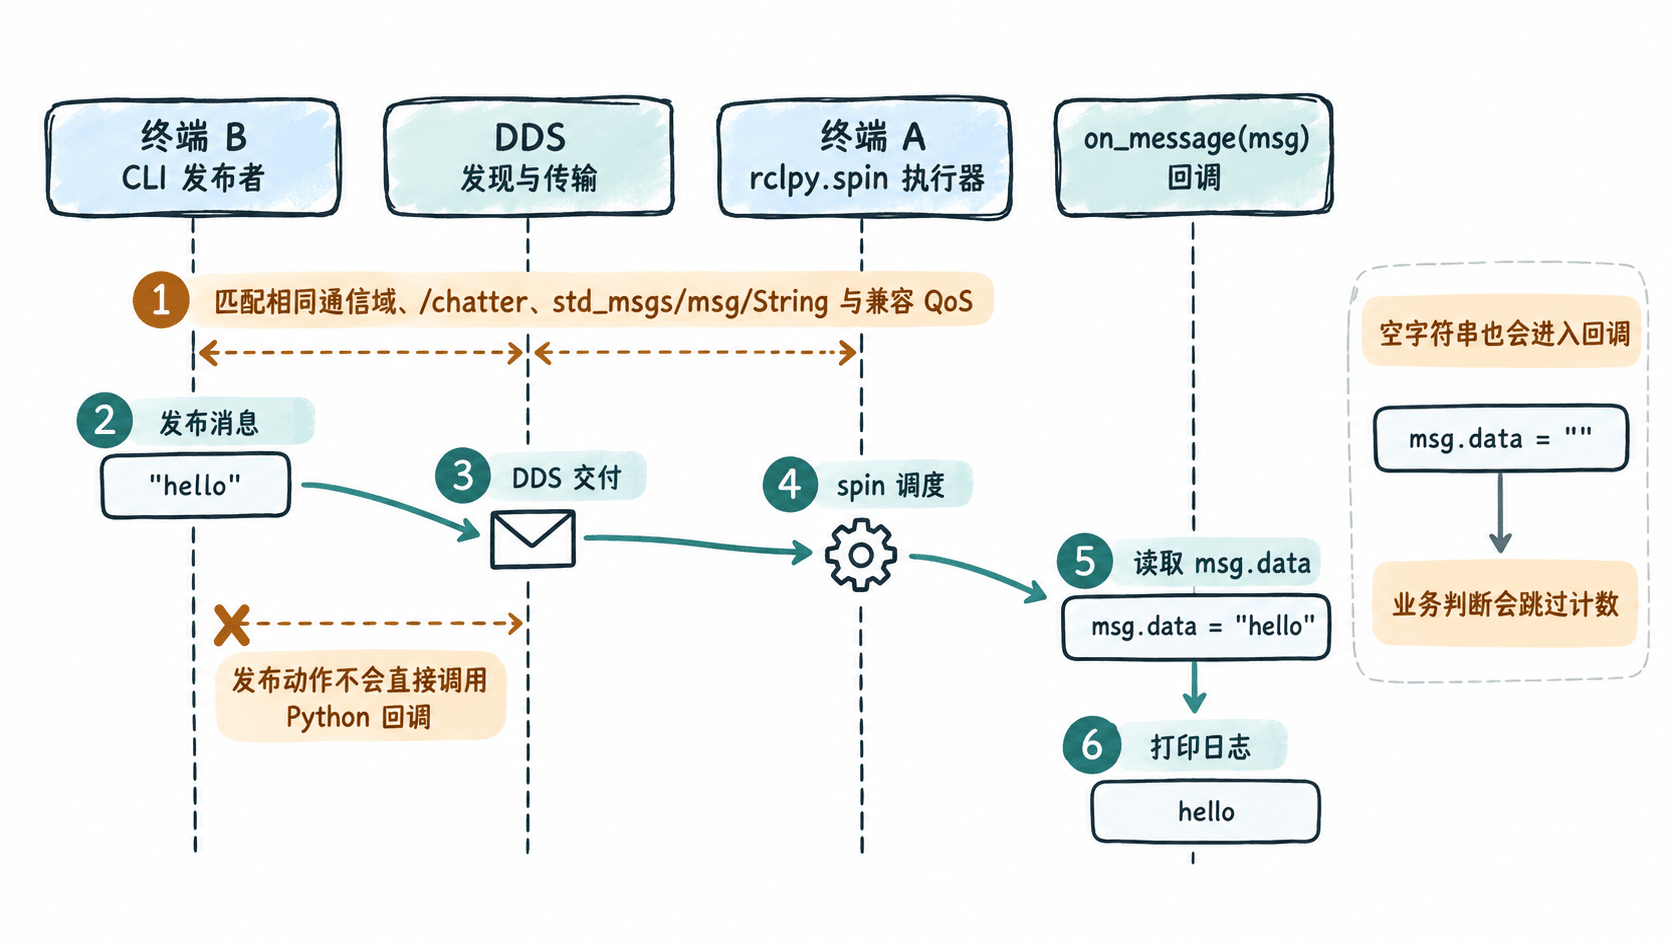
订阅者需要匹配发布者的话题名 /chatter、消息类型 std_msgs/msg/String 和兼容的 QoS 策略,双方还应处于同一 ROS 通信域。消息到达后,由 rclpy.spin(node) 驱动执行器调度回调;仅创建订阅对象,并不会自动运行回调。
create_subscription() 的最后一个参数设为 10,表示保留最近 10 条消息的历史深度,不是每秒执行 10 次。默认易失性(Volatile)不会补发订阅者出现之前的旧消息,因此一次性测试要先启动订阅者。
编写读取消息的订阅者
适用环境为 Ubuntu 24.04 与 ROS 2 Jazzy,已安装 rclpy、std_msgs。将以下完整程序保存为工作目录中的 subscriber.py。回调的 msg 是 String 对象,实际文本在 msg.data 中;这里把空消息视为无效业务数据,但仍明确记录其到达。
import rclpy
from rclpy.node import Node
from std_msgs.msg import String

class ChatterListener(Node):
    def __init__(self):
        super().__init__('chatter_listener')
        self.handled = 0
        # 绑定消息类型、话题、回调及 QoS 历史深度
        self.subscription = self.create_subscription(
            String, '/chatter', self.on_message, 10
        )

    def on_message(self, msg: String) -> None:
        # 空消息同样触发回调,但不计入有效消息
        if not msg.data.strip():
            self.get_logger().warning('收到空字符串,跳过处理')
            return

        self.handled += 1
        self.get_logger().info(f'第{self.handled}条消息:{msg.data}')

def main(args=None):
    rclpy.init(args=args)
    node = ChatterListener()
    try:
        # 持续分派就绪的回调,直到进程退出
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()

if __name__ == '__main__':
    main()
预期结果:脚本不会自行发布消息,只有订阅到数据后才记录日志。非空字符串使 handled 加 1,空字符串只产生警告;回调中不应加入长时间睡眠或阻塞式网络请求,以免拖延后续处理。
用两个终端验证通信
两个终端都加载 Jazzy 环境,并设置相同的 ROS_DOMAIN_ID=21。直接运行这个单文件示例,无需先创建功能包或执行 colcon build。
在终端 A 的脚本所在目录执行:
source /opt/ros/jazzy/setup.bash
export ROS_DOMAIN_ID=21
python3 subscriber.py
预期结果:进程保持运行,尚未收到消息时没有业务日志;保留这个终端,不要立即按 Ctrl+C。
另开终端 B,依次发送正常消息与空消息:
source /opt/ros/jazzy/setup.bash
export ROS_DOMAIN_ID=21
ros2 topic pub --once -w 1 /chatter std_msgs/msg/String "{data: 'hello from terminal'}"
ros2 topic pub --once -w 1 /chatter std_msgs/msg/String "{data: ''}"
预期输出:终端 B 的两条命令各发布一条消息并退出;-w 1 会先等待至少一个匹配的订阅端。终端 A 应依次显示如下日志,其中 <TIME> 是实际运行时的时间戳:
[INFO] [<TIME>] [chatter_listener]: 第1条消息:hello from terminal
[WARN] [<TIME>] [chatter_listener]: 收到空字符串,跳过处理
第二条警告本身证明回调已经触发,不能把“没有增加有效消息计数”误判为“没有接收到消息”。
没有触发时如何定位
保持终端 A 的订阅者运行,等终端 B 的一次性发布命令退出后,在终端 B 检查话题:
ros2 topic info /chatter预期输出(没有其他节点使用该话题时):
Type: std_msgs/msg/String
Publisher count: 0
Subscription count: 1
发布进程已退出,所以发布者计数为 0;订阅进程仍在,所以订阅者计数为 1。如果有其他发布者或订阅者,计数会不同。排查时按以下顺序检查:
Subscription count为 0:检查终端 A 是否仍在运行、订阅话题是否写成/chatter,以及命令是否在相同通信域执行。- 终端 B 一直停在等待匹配:检查两端
ROS_DOMAIN_ID、话题类型和 QoS 兼容性;使用ros2 topic info /chatter --verbose查看端点详情。 - 发布成功而终端 A 没有日志:检查程序是否执行
rclpy.spin(node),是否在发布之前启动,以及回调是否被耗时操作阻塞。
正常消息触发 INFO、空消息触发 WARN,说明消息已跨进程到达 Python 回调;业务是否计数,应在回调内部单独判断。