
机器人 / 系统课时
通过命令行检查节点通信图
通过命令行检查节点通信图
机器人程序启动后,节点存在不代表通信链路已经接通。使用 ros2 node list 找到运行中的节点,再用 ros2 node info 查明谁发布、谁订阅、谁提供服务。本例基于 Ubuntu 24.04 与 ROS 2 Jazzy,通过三个演示节点还原一张可核对的通信图。
学习目标
- 列出节点全名,并区分节点名与话题名。
- 从节点详情识别发布者、订阅者和服务端点的归属。
- 用话题与服务命令交叉验证通信关系,定位发现异常。
启动演示节点
确保已经安装 ROS 2 Jazzy 和 demo_nodes_cpp。打开三个终端,分别执行以下命令;每个终端都要加载 ROS 2 环境,启动后不要关闭。
终端 A:启动话题发布者。
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_cpp talker
预期输出(持续每秒更新):
[INFO] [<TIME>] [talker]: Publishing: 'Hello World: 1'终端 B:启动话题订阅者。
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_cpp listener
预期输出(消息编号取决于启动时刻):
[INFO] [<TIME>] [listener]: I heard: [Hello World: <N>]终端 C:启动加法服务端。
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_cpp add_two_ints_server预期结果:进程保持运行,默认在收到请求前可以没有日志。<TIME> 为变化的日志时间戳,<N> 为不断增加的消息编号;不要把它们当成固定输出。
列出并定位节点
另开终端 D,加载相同环境后列出当前发现的节点:
source /opt/ros/jazzy/setup.bash
ros2 node list
预期输出(没有其他演示节点时):
/add_two_ints_server
/listener
/talker
/talker 等以 / 开头的名称是节点的完整名称,不是可执行文件名;/chatter 则是话题名,不应出现在这个列表里。节点发现需要短暂传播,刚启动时少一项可稍后重试。如果还有其他程序运行,列表会多出相应节点。
读取话题发布与订阅
查询两个节点的接口清单:
ros2 node info /talker
ros2 node info /listener
预期输出(各命令的关键行摘录,其余接口省略):
/talker
  Publishers:
    /chatter: std_msgs/msg/String

/listener
  Subscribers:
    /chatter: std_msgs/msg/String
在 Publishers 中出现 /chatter,说明 /talker 创建了该话题的发布端;同名、同类型的话题在 /listener 的 Subscribers 中出现,说明它创建了订阅端。ros2 node info 只显示当前节点拥有的端点,不直接列出对端节点名称;需要按话题名称和类型交叉匹配。
再从话题角度统计两端:
ros2 topic info /chatter预期输出(本例独占该话题时):
Type: std_msgs/msg/String
Publisher count: 1
Subscription count: 1
计数为 1 和 1 表示发现一个发布端、一个订阅端,但不能单凭数量保证消息已经送达;还需观察终端 B 是否持续打印 I heard。/rosout 和 /parameter_events 是常见系统话题,不要误判成演示业务数据。
确认服务由谁提供
服务名也不等于节点名。查看服务端节点的详细清单:
ros2 node info /add_two_ints_server预期输出(关键行摘录):
/add_two_ints_server
  Service Servers:
    /add_two_ints: example_interfaces/srv/AddTwoInts
Service Servers 表明服务由该节点提供;Service Clients 才表示某个节点拥有请求端。其他节点可能会列出 /节点名/get_parameters 等参数服务,这是 ROS 2 的参数接口,并不意味着它提供了加法业务。
从服务名称反查类型和端点数量:
ros2 service info /add_two_ints预期输出(尚无客户端持续运行时):
Type: example_interfaces/srv/AddTwoInts
Clients count: 0
Services count: 1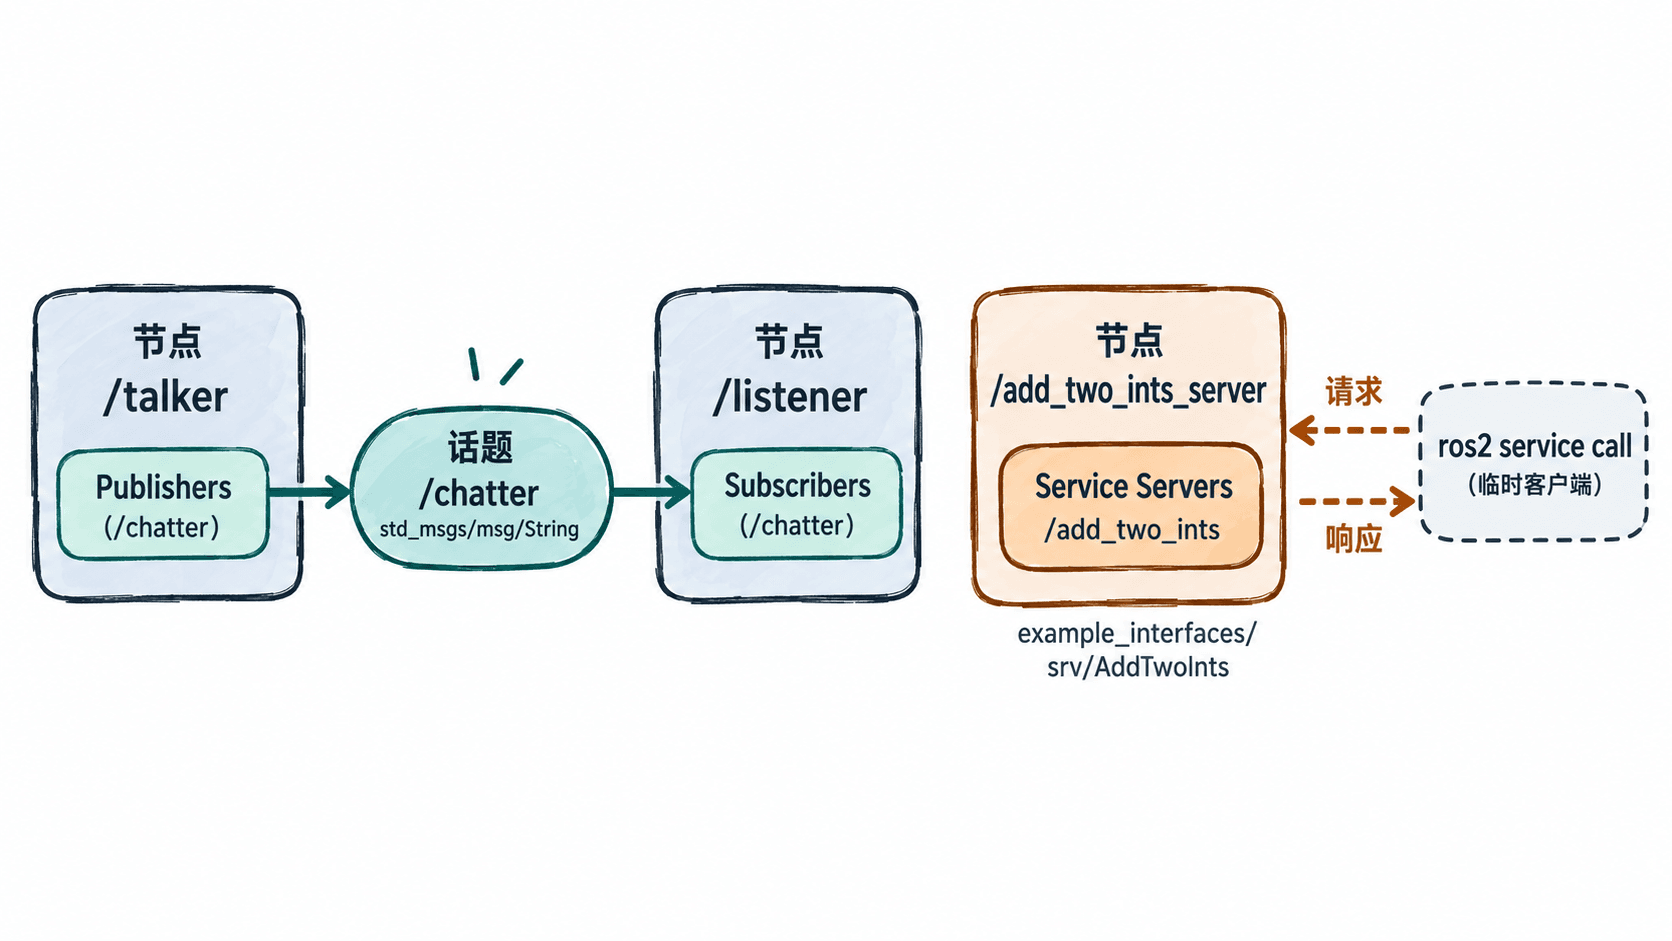
如果要验证服务不只是被发现,还能实际响应,可以调用一次:
ros2 service call /add_two_ints example_interfaces/srv/AddTwoInts "{a: 7, b: 5}"预期输出包含:
response:
example_interfaces.srv.AddTwoInts_Response(sum=12)
看不到预期节点时
按下列顺序排除问题,避免直接把“查不到节点”认定为节点崩溃。
- 确认 A、B、C 三个进程仍在运行;如果
ros2 run报找不到包,先安装ros-jazzy-demo-nodes-cpp。 - 确认四个终端都加载了
/opt/ros/jazzy/setup.bash,并使用相同的ROS_DOMAIN_ID;未设置时默认是0。 - 如果进程存在但清单迟迟不更新,在终端 D 执行
ros2 daemon stop,随后重新运行ros2 node list,让命令行发现守护进程重启。 - 若节点存在而订阅端未收到消息,先核对
/chatter的类型与发布/订阅数量,再检查 QoS;发现端点不等于数据传递一定成功。
完成后按 Ctrl+C 停止三个演示节点。验收标准是:列表包含三个节点,/talker 发布 /chatter、/listener 订阅 /chatter,且 /add_two_ints_server 提供 /add_two_ints 服务。