
机器人 / 系统课时
配置 QoS 可靠性与队列深度
配置 QoS 可靠性与队列深度
同一话题上的节点可能互相发现,却收不到消息;也可能持续收到消息,但序号不断跳跃。本课用 ROS 2 Jazzy 的 Python 发布者和订阅者,分别修改可靠性与队列深度,观察不兼容、缓冲积压和回调处理速度造成的差异。
学习目标
- 按发布端提供、订阅端请求的规则判断可靠性是否兼容。
- 使用
QoSProfile设置RELIABLE、BEST_EFFORT、KEEP_LAST和depth。 - 结合消息序号及
ros2 topic info --verbose定位无消息和消息跳号。
理解可靠性与队列的边界
RELIABLE 在通信层使用确认和重传机制;BEST_EFFORT 不要求重传,更适合允许丢弃旧采样的高频传感器数据。发布者提供服务等级,订阅者请求最低等级。以下组合假设消息类型、持久性等其他策略均兼容:
| 发布端提供 | 订阅端请求 | 是否匹配 |
|---|---|---|
BEST_EFFORT |
BEST_EFFORT |
是 |
BEST_EFFORT |
RELIABLE |
否 |
RELIABLE |
BEST_EFFORT |
是 |
RELIABLE |
RELIABLE |
是 |
KEEP_LAST 配合 depth=N 表示该端点的历史缓存最多保留最近 N 个样本,发布端和订阅端分别配置,数值不必相同。KEEP_ALL 不受 depth 控制,但仍受中间件资源限制。深度不会修复可靠性不兼容。
假设每 50 毫秒发布一次,即 20 Hz;订阅回调每条耗时 200 毫秒,最多处理 5 条/秒。若持续 1 秒,两者处理能力相差约 15 条:depth=1 更容易跳过尚未处理的旧样本,depth=10 能暂存更多样本,却可能增加数据过时的延迟。
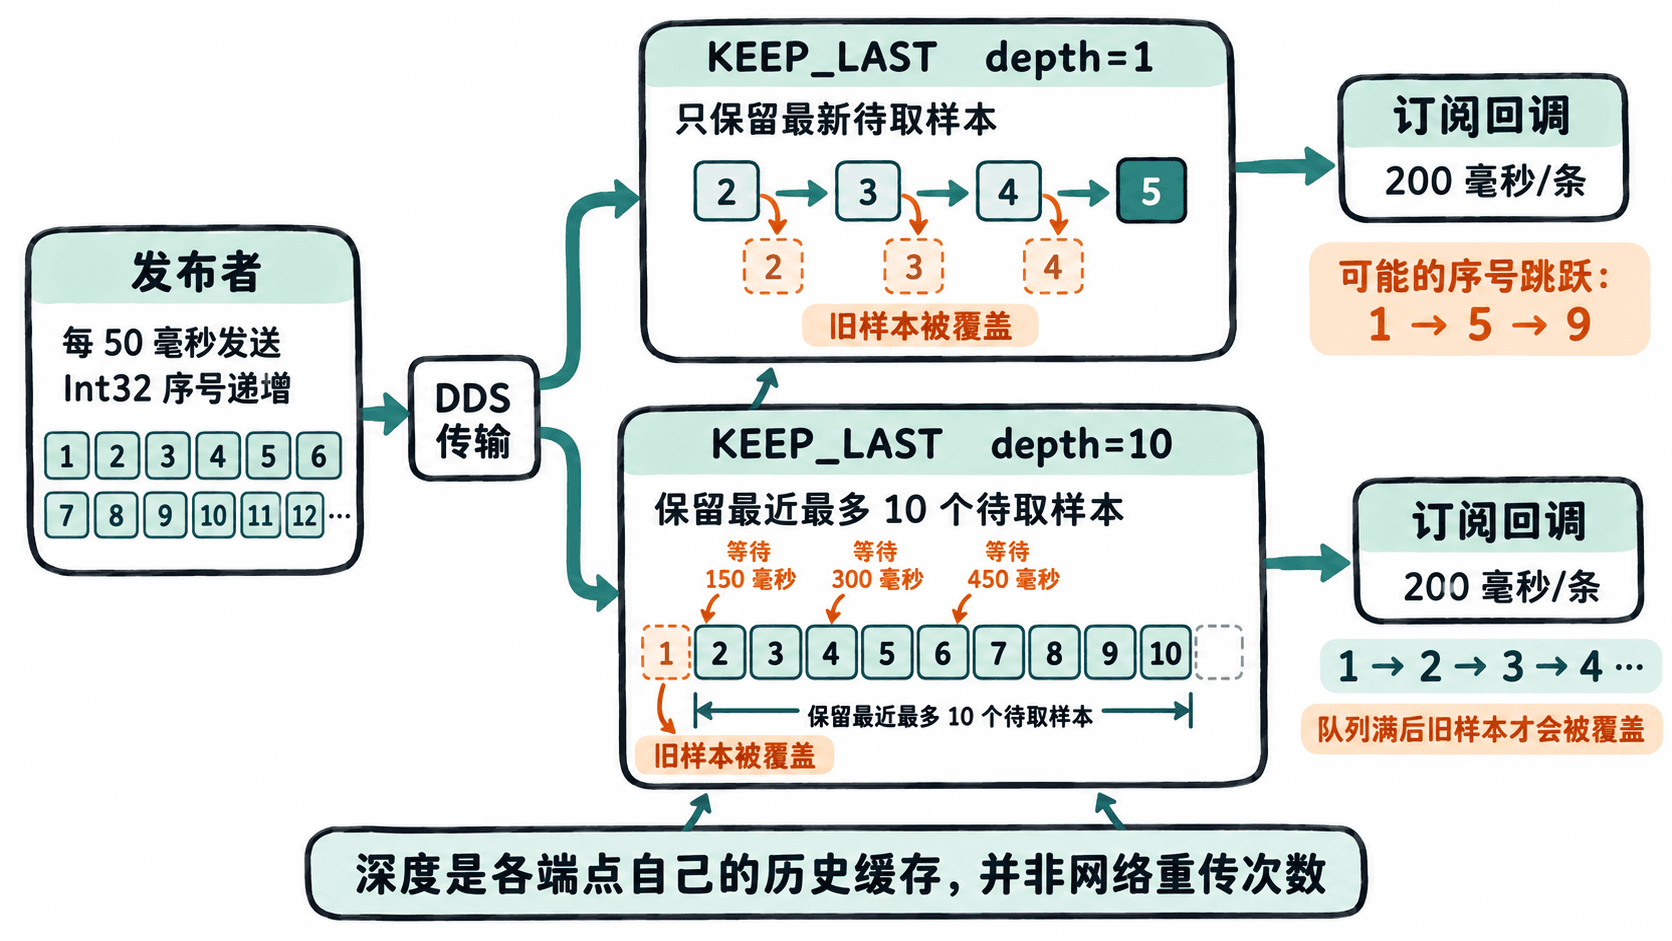
编写可以切换策略的节点
适用环境为 Ubuntu 24.04、ROS 2 Jazzy,且已安装 rclpy 与 std_msgs。将下面的完整程序保存为 qos_lab.py。一个文件通过命令行参数选择发布或订阅角色,双方均显式设置 VOLATILE,排除持久性差异的干扰。
import argparse
import time

import rclpy
from rclpy.node import Node
from rclpy.qos import (
    QoSDurabilityPolicy,
    QoSHistoryPolicy,
    QoSProfile,
    QoSReliabilityPolicy,
)
from std_msgs.msg import Int32

class NumberPublisher(Node):
    def __init__(self, qos):
        super().__init__('qos_pub')
        self.publisher = self.create_publisher(Int32, '/qos_numbers', qos)
        self.seq = 0
        self.timer = self.create_timer(0.05, self.send)

    def send(self):
        msg = Int32()
        msg.data = self.seq
        self.publisher.publish(msg)
        if self.seq % 20 == 0:
            print(f'PUB seq={self.seq}', flush=True)
        self.seq += 1

class NumberSubscriber(Node):
    def __init__(self, qos):
        super().__init__('qos_sub')
        self.last = None
        self.subscription = self.create_subscription(
            Int32, '/qos_numbers', self.receive, qos
        )

    def receive(self, msg):
        # 统计未进入本回调的序号,不把它直接等同于网络丢包。
        skipped = 0 if self.last is None else max(0, msg.data - self.last - 1)
        print(f'SUB seq={msg.data} skipped={skipped}', flush=True)
        self.last = msg.data
        time.sleep(0.2)  # 故意让回调慢于20 Hz发布速率

def main():
    parser = argparse.ArgumentParser()
    parser.add_argument('role', choices=['pub', 'sub'])
    parser.add_argument('reliability', choices=['reliable', 'best_effort'])
    parser.add_argument('depth', type=int)
    args = parser.parse_args()
    if args.depth < 1:
        parser.error('depth 必须大于等于 1')

    qos = QoSProfile(
        history=QoSHistoryPolicy.KEEP_LAST,
        depth=args.depth,
        reliability=(
            QoSReliabilityPolicy.RELIABLE
            if args.reliability == 'reliable'
            else QoSReliabilityPolicy.BEST_EFFORT
        ),
        durability=QoSDurabilityPolicy.VOLATILE,
    )
    rclpy.init(args=[])
    node = NumberPublisher(qos) if args.role == 'pub' else NumberSubscriber(qos)
    print(f'{args.role.upper()} reliability={args.reliability} depth={args.depth}', flush=True)
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        if rclpy.ok():
            rclpy.shutdown()

if __name__ == '__main__':
    main()
预期结果:程序可以分别启动 PUB 与 SUB 角色,发布者按 20 Hz 递增序号,订阅者输出已处理序号和 skipped。具体数值取决于 DDS 发现时机及机器负载。
对照运行并观察积压
先在终端 A 启动订阅者,再在终端 B 启动发布者。两个终端必须加载相同 ROS 2 环境,并使用同一个 ROS_DOMAIN_ID。
终端 A:
source /opt/ros/jazzy/setup.bash
python3 qos_lab.py sub best_effort 1
预期输出(收到消息后节选):
SUB reliability=best_effort depth=1
SUB seq=<ID> skipped=0
SUB seq=<ID> skipped=<COUNT>
终端 B:
source /opt/ros/jazzy/setup.bash
python3 qos_lab.py pub best_effort 5
预期输出(节选):
PUB reliability=best_effort depth=5
PUB seq=0
PUB seq=20
<ID> 是实际消息序号,<COUNT> 是本次相对上次已处理消息跳过的序号数,均随运行改变。不要把 skipped 直接当成 UDP 或 DDS 网络丢包数:回调来不及取走缓存样本,同样会造成跳号。
按 Ctrl+C 结束两个进程后,分别用下表中的完整命令重启,对比至少 5 秒:
| 实验 | 终端 A:订阅者 | 终端 B:发布者 | 观察重点 |
|---|---|---|---|
| 加深缓存 | python3 qos_lab.py sub best_effort 10 |
python3 qos_lab.py pub best_effort 5 |
初期可能连续处理更多旧序号,长期仍可能跳号 |
| 双方可靠 | python3 qos_lab.py sub reliable 5 |
python3 qos_lab.py pub reliable 5 |
可以匹配,但慢回调仍不保证处理每个序号 |
| 故意不兼容 | python3 qos_lab.py sub reliable 5 |
python3 qos_lab.py pub best_effort 5 |
发布者持续输出,订阅者没有 SUB seq |
用端点信息确认根因
保持故意不兼容的两个进程运行,在第三个已加载 Jazzy 环境的终端执行:
ros2 topic info /qos_numbers --verbose预期输出(关键字段节选):
Type: std_msgs/msg/Int32
Publisher count: 1
Subscription count: 1
详细输出还会列出两个端点各自的 QoS profile。看到发布端 Reliability: BEST_EFFORT、订阅端 Reliability: RELIABLE,即使计数都为 1,也不会建立可传送消息的匹配关系。将任一端重新配置成上表的兼容组合并重启,订阅输出即可恢复。
如果端点计数是 0,先核对话题名称、消息类型、ROS_DOMAIN_ID 与节点进程是否运行;如果双方计数正常却完全收不到,再逐项比对可靠性、持久性等 QoS。传感器流通常优先考虑及时性,不能容忍漏处理的业务则还需在应用层设计确认、重试或消费进度机制。