
机器人 / 系统课时
配置命名空间与话题重映射
配置命名空间与话题重映射
同一套发布者和订阅者同时运行两份时,如果共用 /chatter,消息就可能被另一组设备接收。本篇使用 ROS 2 Jazzy 的 Launch 文件,为两组模拟设备设置独立命名空间,并把原有话题重映射为各自的 telemetry,全程不修改节点源码。
学习目标
- 区分节点命名空间、相对话题名与绝对话题名。
- 用 Launch 为两组节点配置命名空间和话题重映射。
- 用 ROS 2 命令验证消息端点,并定位意外串线。
确认环境与名称解析
以下操作适用于 Ubuntu 24.04 上通过 Debian 软件包安装的 ROS 2 Jazzy,需已安装 demo_nodes_cpp 和 launch_ros。新终端先加载环境,并确认演示包可用:
source /opt/ros/jazzy/setup.bash
ros2 pkg prefix demo_nodes_cpp
预期输出(按常规软件包安装):
/opt/ros/jazzy如果使用自建工作空间,包前缀可能是其他 <PATH>;命令报找不到包时,先检查是否安装 ros-jazzy-demo-nodes-cpp,以及当前终端是否加载了正确环境。
ROS 2 的相对名称会附着到节点命名空间下。演示发布者和订阅者原本都使用相对话题名 chatter,因此可在启动时改变它的最终名称:
| 配置 | 解析后的话题 |
|---|---|
命名空间 /sim_a,不重映射 |
/sim_a/chatter |
命名空间 /sim_a,chatter 映射到 telemetry |
/sim_a/telemetry |
命名空间 /sim_b,chatter 映射到 telemetry |
/sim_b/telemetry |
命名空间 /sim_b,chatter 映射到 /telemetry |
/telemetry |
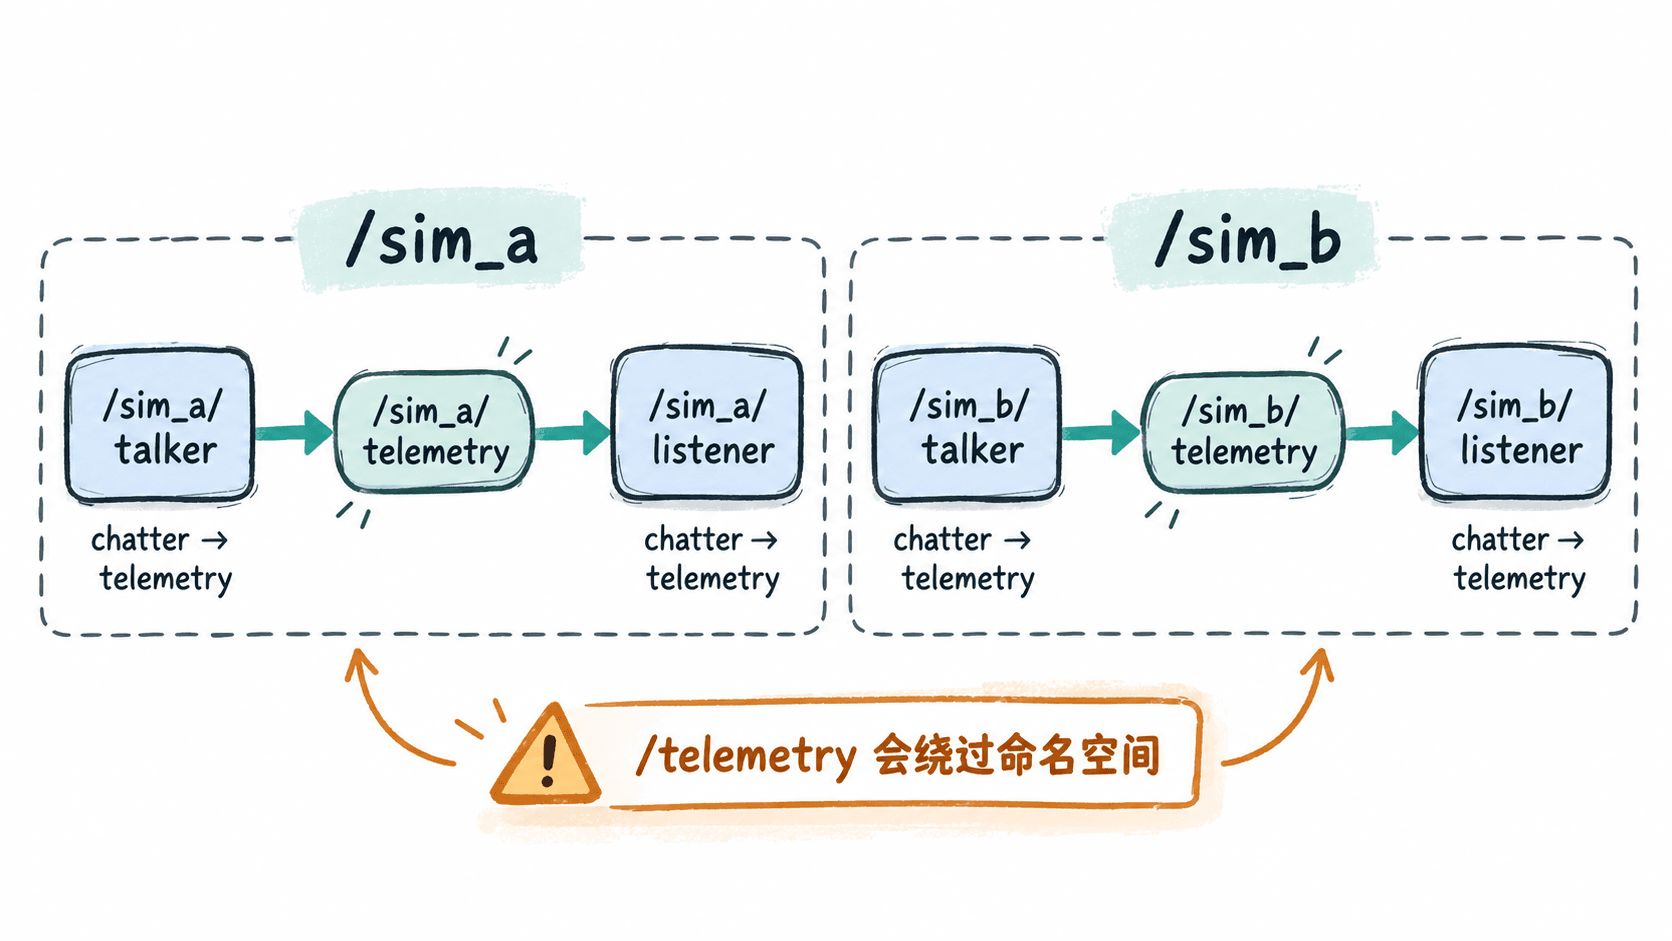
最后一行的重映射目标以 / 开头,是绝对名称,不再继承命名空间。命名空间负责组织节点及相对资源名;它不是 DDS 网络隔离或访问控制手段。
用 Launch 启动两组设备
在当前工作目录新建 dual_devices.launch.py,写入以下完整内容。每组都启动一个 demo_nodes_cpp 发布者和一个订阅者,二者的源话题均为 chatter。
from launch import LaunchDescription
from launch_ros.actions import Node

def generate_launch_description():
    nodes = []
    for device in ("sim_a", "sim_b"):
        for executable in ("talker", "listener"):
            nodes.append(
                Node(
                    package="demo_nodes_cpp",
                    executable=executable,
                    name=executable,
                    namespace=device,
                    # 目标用相对名称,自动归入各设备命名空间
                    remappings=[("chatter", "telemetry")],
                    output="screen",
                )
            )
    # 同名 talker/listener 由不同命名空间区分
return LaunchDescription(nodes)生效后有四个节点:/sim_a/talker、/sim_a/listener、/sim_b/talker、/sim_b/listener。两对节点分别共享 /sim_a/telemetry 和 /sim_b/telemetry,不会因为都叫 telemetry 而接到同一话题。
启动并检查通信端点
保存文件后,在已加载 Jazzy 环境的终端运行:
ros2 launch ./dual_devices.launch.py预期结果:Launch 启动四个节点进程,两个发布者持续打印 Publishing,各自订阅者打印 I heard;日志时间戳、进程 ID 和消息序号随运行而变化。保持此终端运行。
另开终端加载环境,检查两条话题的端点数量:
source /opt/ros/jazzy/setup.bash
for topic in /sim_a/telemetry /sim_b/telemetry; do
  echo "$topic"
  ros2 topic info "$topic"
done
预期输出(仅运行本例四个节点时):
/sim_a/telemetry
Type: std_msgs/msg/String
Publisher count: 1
Subscription count: 1
/sim_b/telemetry
Type: std_msgs/msg/String
Publisher count: 1
Subscription count: 1
这同时验证了话题类型、发布端和订阅端是否成对出现。若系统内还有其他节点连接同名话题,计数可能大于 1;此时用 ros2 topic info /sim_a/telemetry --verbose 查看实际端点。
排查话题串线与断流
- 两组消息混在一起:检查是否误把目标写成
"/telemetry"。绝对话题不受设备命名空间约束;改成"telemetry"后重新启动。 - 只有发布者,没有订阅者:常见原因是仅给
talker配了重映射。两端的remappings必须一致;可用ros2 node info /sim_a/listener核实订阅的最终话题名。 - 两端名称一致却无法发现:确认各终端的
ROS_DOMAIN_ID相同、网络发现正常,并核查消息类型与 QoS。命名空间不会让不同 DDS 域互通。
重映射在节点启动时生效,修改 Launch 文件后必须停止并重新启动对应节点。实际多机器人项目可沿用相同配置方式,将相对话题留给命名空间管理,只在确实需要跨设备共享时显式使用绝对话题名。