
机器人 / 系统课时
编写 SetBool 服务端回调
编写 SetBool 服务端回调
这次把设备开关实现为一个 ROS 2 服务:客户端提交目标开关状态,服务端在回调里更新状态,并返回执行结果。完成后,你可以用命令行分别发送开启和关闭请求,确认服务确实接收了请求,而不是只完成节点启动。
学习目标
- 区分
SetBool的目标状态、执行结果和说明文字。 - 用
Node.create_service注册可响应请求的 Python 服务端。 - 通过命令行验证开启、关闭与重复请求的行为。
明确 SetBool 接口
在 ROS 2 Jazzy 中,std_srvs/srv/SetBool 适合表达“把某个功能设为开启或关闭”,而不是无参数的触发操作。这里约定服务名为 /set_device_enabled,服务端初始状态为 False。
| 字段 | 类型 | 含义 |
|---|---|---|
请求 data |
bool |
目标状态:True 开启,False 关闭 |
响应 success |
bool |
这次设置操作是否执行成功 |
响应 message |
string |
操作结果或失败原因 |
请求 data=False 是正常的关闭操作,不能因此把 success 设为 False。同样,重复请求开启已经开启的设备也可以返回成功;“目标状态”和“调用结果”是两回事。
编写并注册服务端
在已安装 ROS 2 Jazzy、rclpy 与 std_srvs 的 Ubuntu 环境中,新建 device_server.py。下面用内存变量模拟设备,避免把真实硬件控制与服务接口教学混在一起。
import rclpy
from rclpy.node import Node
from std_srvs.srv import SetBool

class DeviceControl(Node):
    def __init__(self):
        super().__init__('device_control')
        self.enabled = False
        self.service = self.create_service(
            SetBool, 'set_device_enabled', self.handle_request
        )
        self.get_logger().info('service ready')

    def handle_request(self, request, response):
        # data 是希望设置到的状态,不是“切换一次”的命令
        self.enabled = request.data
        response.success = True
        response.message = (
            'device enabled' if self.enabled else 'device disabled'
        )
        self.get_logger().info(response.message)
        return response

def main():
    rclpy.init()
    node = DeviceControl()
    try:
        # 保持执行器运行,才能调度服务回调
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        if rclpy.ok():
            rclpy.shutdown()

if __name__ == '__main__':
    main()
预期结果:脚本启动后注册服务端点;每收到一次 SetBool 请求,handle_request 才会执行,并将包含 success 和 message 的响应对象返回。create_service 只完成注册,不能代替 rclpy.spin() 调度回调。
启动并验证请求往返
服务调用涉及命令行客户端、ROS 2 服务通信层与服务端回调。只有回调返回响应后,客户端才能显示操作结果。
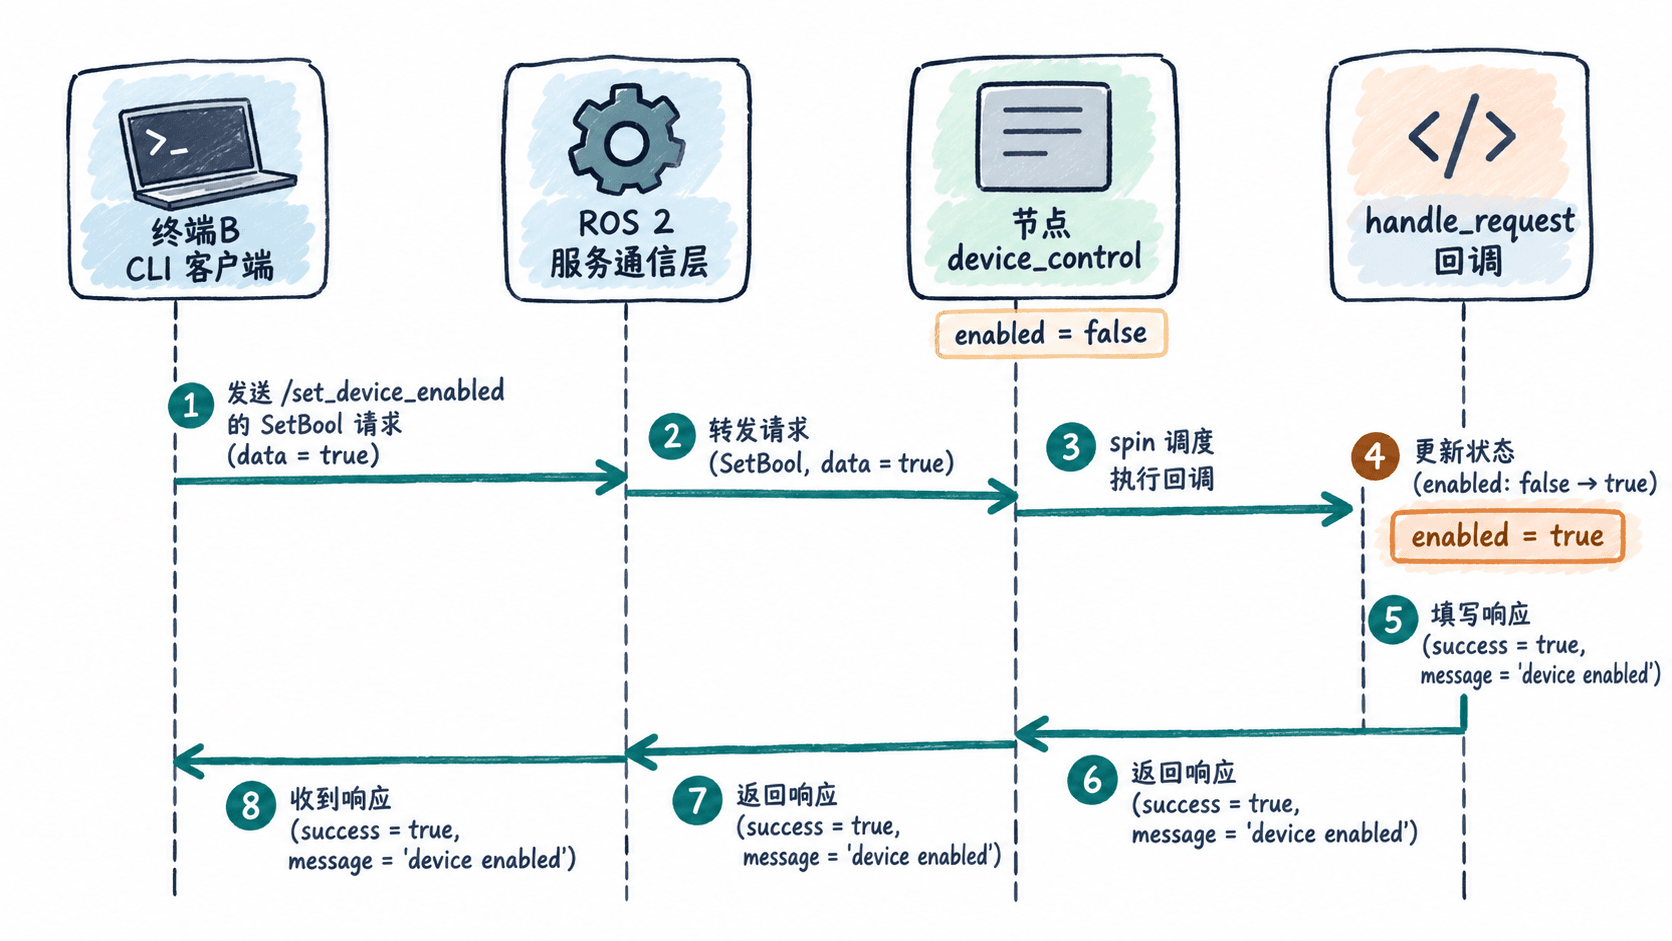
终端 A 进入保存脚本的目录,加载 Jazzy 环境并启动服务端:
source /opt/ros/jazzy/setup.bash
python3 device_server.py
预期输出:
[INFO] [<TIME>] [device_control]: service ready<TIME> 是随运行变化的日志时间戳,终端 A 保持运行。另开终端 B,检查服务类型并请求开启:
source /opt/ros/jazzy/setup.bash
ros2 service type /set_device_enabled
ros2 service call /set_device_enabled std_srvs/srv/SetBool "{data: true}"
预期输出(省略命令执行期间可能出现的等待提示):
std_srvs/srv/SetBool
requester: making request: std_srvs.srv.SetBool_Request(data=True)

response:
std_srvs.srv.SetBool_Response(success=True, message='device enabled')
继续发送关闭请求:
ros2 service call /set_device_enabled std_srvs/srv/SetBool "{data: false}"预期输出:
requester: making request: std_srvs.srv.SetBool_Request(data=False)

response:
std_srvs.srv.SetBool_Response(success=True, message='device disabled')
再次发送 data: false 时仍应成功;它表示“保持关闭”,而不是每调用一次就反转状态。
排查没有响应与处理失败
如果终端 B 一直等待服务,先确认终端 A 未退出,且执行过 rclpy.spin(node);再用 ros2 service list 检查是否存在 /set_device_enabled。两端还需要加载相同的 ROS 2 发行版环境,并使用一致的 ROS_DOMAIN_ID(例如都为 21)。若服务存在但类型不符,用 ros2 service type /set_device_enabled 核对是否为 std_srvs/srv/SetBool。
当开启与关闭两条命令分别返回 device enabled、device disabled,且对应 success=True,就完成了服务注册、回调调度、状态更新与请求应答的闭环验证。