
机器人 / 系统课时
排查节点无法发现和服务超时
排查节点无法发现和服务超时
传感器话题不再更新、设备开关请求一直等待时,先判断节点是否相互发现,再核对实际话题名与通信端点,最后确认服务端是否启动并执行回调。下面在 ROS 2 Jazzy 中复现三类故障,使用 CLI 和日志逐层缩小范围,再恢复正常通信。
学习目标
- 用通信域和节点列表判断发现失败,而不是误判为程序崩溃。
- 从发布、订阅端点的最终名称定位话题重映射错误。
- 区分服务不存在时的等待与服务已发现后的响应超时。
建立可复现的检查环境
以下操作适用于 Ubuntu 24.04、ROS 2 Jazzy 和 Bash,需已安装 ros-jazzy-demo-nodes-cpp、ros-jazzy-std-srvs。准备终端 A、B、C,在每个终端执行:
source /opt/ros/jazzy/setup.bash
export ROS_DOMAIN_ID=21
printf 'distro=%s domain=%s\n' "$ROS_DISTRO" "$ROS_DOMAIN_ID"
预期输出:
distro=jazzy domain=21如果 ros2 run 报找不到 demo_nodes_cpp,可用 sudo apt install ros-jazzy-demo-nodes-cpp ros-jazzy-std-srvs 安装相应软件包。诊断时依次检查 ROS_DOMAIN_ID、ros2 node list、ros2 topic info 和 ros2 service list -t,避免直接修改业务代码。下面的图把“节点未发现”“话题断流”和“服务无响应”分成独立判断路径。
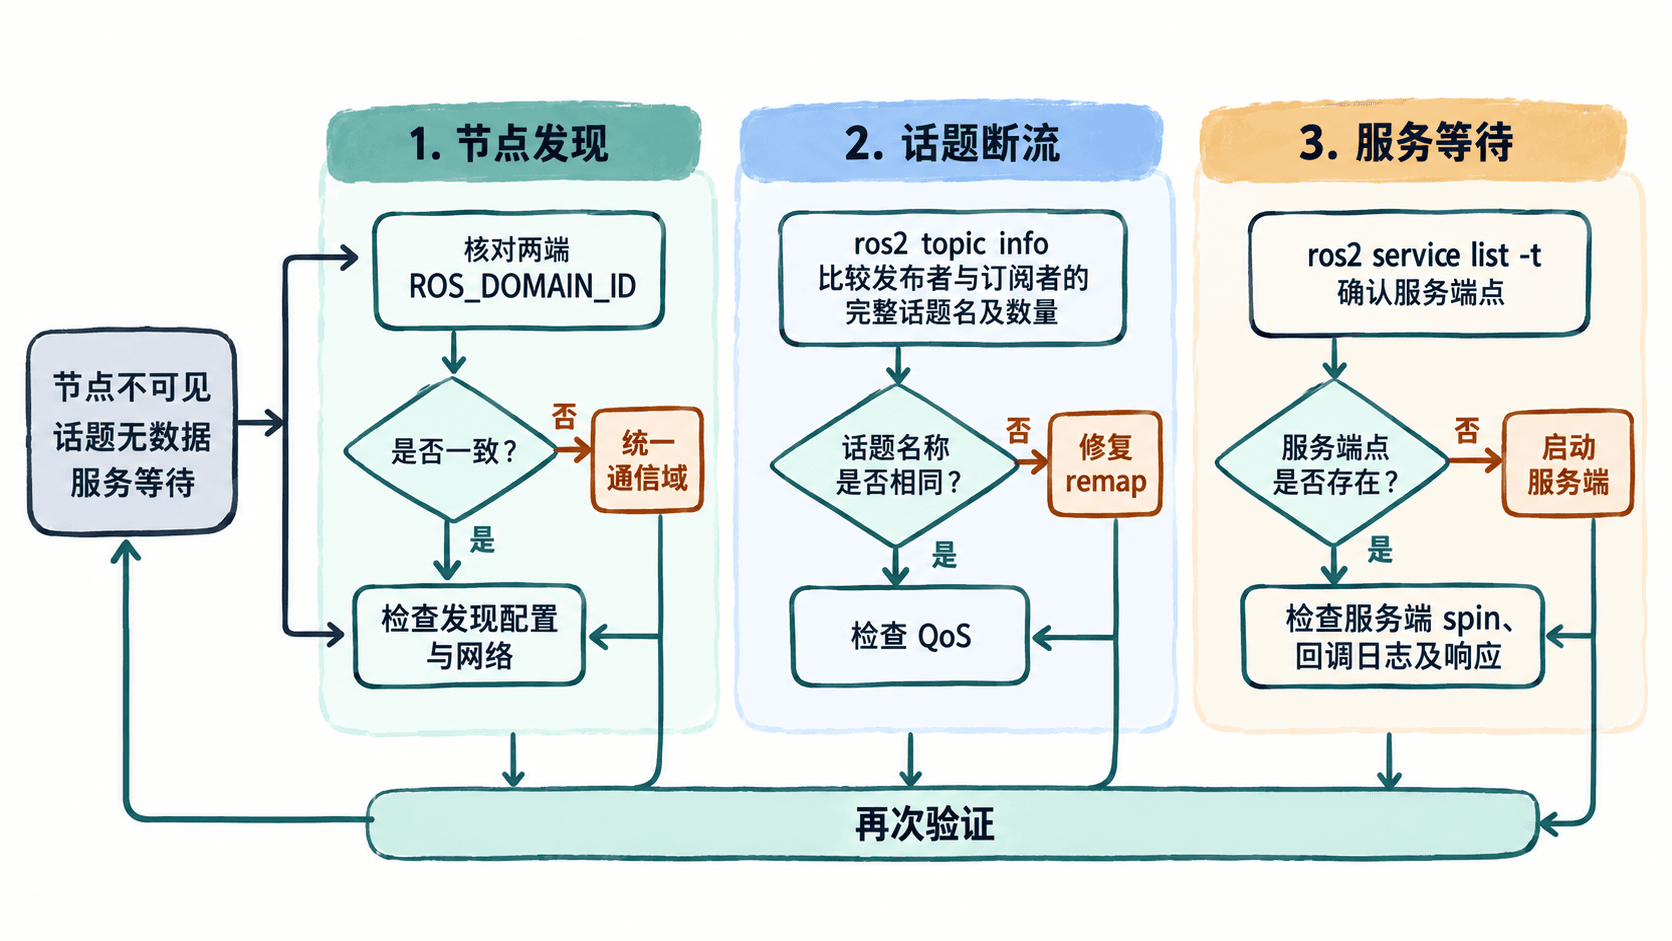
复现通信域不一致
终端 A 保持域 21,启动发布节点:
ros2 run demo_nodes_cpp talker预期输出(时间戳和消息序号会变化):
[INFO] [<TIME>] [talker]: Publishing: 'Hello World: <ID>'终端 B 改到域 22,再搜索同一个节点:
export ROS_DOMAIN_ID=22
ros2 node list | grep -Fx /talker || echo '未发现 /talker'
预期输出:
未发现 /talker此时 A 仍正常发布,但 DDS 不会让不同通信域的节点互相发现。终端 B 统一回域 21:
export ROS_DOMAIN_ID=21
ros2 node list | grep -Fx /talker
预期输出:
/talker如果刚启动节点就检查,可能需要等待数秒让发现信息传播。CLI 列表仍异常时,可在当前通信域运行 ros2 daemon stop,再执行 ros2 node list;跨设备还需比对 RMW 实现、发现范围和网络防火墙。完成后按 Ctrl+C 停止终端 A 的发布者。
复现话题重映射错误
三个终端均设为域 21。终端 A 把默认 chatter 话题映射为 /sensor/temperature:
ros2 run demo_nodes_cpp talker --ros-args -r chatter:=/sensor/temperature预期结果:A 持续输出 Publishing 日志;实际发布端点是 /sensor/temperature。
终端 B 故意把订阅端点映射成另一个名字:
ros2 run demo_nodes_cpp listener --ros-args -r chatter:=/sensor/temp预期结果:B 的进程保持运行,但没有 I heard 日志。这不等于节点发现失败;两端可能都在同一 ROS 图中,只是没有连接到同一个话题。
终端 C 查看最终端点计数:
printf 'temperature\n'
ros2 topic info /sensor/temperature
printf 'temp\n'
ros2 topic info /sensor/temp
预期输出:
temperature
Type: std_msgs/msg/String
Publisher count: 1
Subscription count: 0
temp
Type: std_msgs/msg/String
Publisher count: 0
Subscription count: 1
根因是重映射后的完整话题名不一致。先用 Ctrl+C 结束 B 的旧订阅者,再启动正确名称:
ros2 run demo_nodes_cpp listener --ros-args -r chatter:=/sensor/temperature预期输出(动态值以占位符表示):
[INFO] [<TIME>] [listener]: I heard: [Hello World: <ID>]此时 ros2 topic info /sensor/temperature 应显示发布者和订阅者各 1 个。如果名称与端点数量都正确却仍收不到消息,再用 ros2 topic info /sensor/temperature --verbose 比较消息类型和 QoS,不能继续把问题归因于重映射。
复现服务未启动与等待超时
保持域 21,先确认没有名为 /device/enable 的服务端。终端 C 执行:
ros2 service list -t | grep -F '/device/enable' || echo '未发现 /device/enable'
timeout 5s ros2 service call /device/enable std_srvs/srv/SetBool "{data: true}" >/dev/null 2>&1
printf 'cli_exit=%s\n' "$?"
预期输出:
未发现 /device/enable
cli_exit=124
124 是 Ubuntu 的 timeout 命令在 5 秒后终止等待中的 CLI 所返回的状态码。此时尚未发现服务端,不能将它解释为“服务回调运行超过 5 秒”。
在终端 A 停止之前的发布者后,将以下完整 Python 程序保存为 switch_server.py:
import rclpy
from rclpy.node import Node
from std_srvs.srv import SetBool

class SwitchServer(Node):
    def __init__(self):
        super().__init__("device_switch_server")
        self.enabled = False
        # 使用绝对服务名,避免命名空间改变后的名称歧义。
        self.service = self.create_service(SetBool, "/device/enable", self.handle)
        self.get_logger().info("ready: /device/enable")

    def handle(self, request, response):
        # 先更新状态并留下日志,再完成请求响应。
        self.enabled = bool(request.data)
        response.success = True
        response.message = "enabled" if self.enabled else "disabled"
        self.get_logger().info(f"enabled={self.enabled}")
        return response

def main():
    rclpy.init()
    node = SwitchServer()
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        if rclpy.ok():
            rclpy.shutdown()

if __name__ == "__main__":
    main()
运行服务端:
python3 switch_server.py预期输出(时间戳会变化):
[INFO] [<TIME>] [device_switch_server]: ready: /device/enable终端 C 检查服务注册并发送开启请求:
ros2 service list -t | grep -F '/device/enable'
ros2 service call /device/enable std_srvs/srv/SetBool "{data: true}"
预期输出:
/device/enable [std_srvs/srv/SetBool]
requester: making request: std_srvs.srv.SetBool_Request(data=True)

response:
std_srvs.srv.SetBool_Response(success=True, message='enabled')
同时 A 端日志新增 enabled=True,说明请求不仅被发现,而且进入服务回调并成功返回。
区分发现故障与回调卡住
业务中遇到超时,按证据收敛:ros2 service list -t 没有目标服务时,先查服务进程、域和最终服务名;能列出服务时,再用 ros2 service info /device/enable 看服务端数量,用 ros2 node info /device_switch_server 检查端点归属。
- 服务存在,但服务端没有请求处理日志:检查客户端是否使用同一服务名与类型、是否真正发送请求,以及服务端是否持续
spin;单线程执行器中阻塞的回调也可能阻止服务回调运行。 - 服务端记录已进入回调,但客户端迟迟没有响应:检查回调是否返回正确的响应对象、是否被耗时操作阻塞,并在调用侧分别记录“发现服务所用时间”和“请求发出后的等待时间”。
- 只有 CLI 不显示新节点:在正确的
ROS_DOMAIN_ID下重查、必要时重启 CLI daemon;不要把列表缓存或发现延迟直接当成应用故障。
按实验阶段分别验收:发布者运行时,域 21 可以查到 /talker;重映射修复后,相同话题下发布与订阅计数各为 1 且能收到消息;服务端运行后,/device/enable 可见、SetBool 返回 success=True,服务端也记录 enabled=True。这三类检查分别验证发现、话题连通和服务处理,不会用单一的“节点还活着”掩盖真实故障。