
机器人 / 系统课时
定位 QoS 不兼容导致的断流
定位 QoS 不兼容导致的断流
当 ros2 topic list 能看到话题、发布端也在持续发消息,而订阅端始终没有数据时,先检查 QoS 是否匹配。这里用 ROS 2 Jazzy 命令行复现断流,查看端点配置,再只修改一项可靠性设置验证恢复。
学习目标
- 判断 Best Effort 发布者和 Reliable 订阅者为什么无法匹配。
- 使用
ros2 topic info --verbose读取两端的真实 QoS。 - 通过修改订阅端或发布端的可靠性要求恢复收发。
先确认不兼容的方向
ROS 2 的 Reliability 采用**发布端提供(Offered)与订阅端请求(Requested)**的匹配规则。发布端只提供 BEST_EFFORT 时,不能满足订阅端的 RELIABLE 请求;两端即使互相发现,也不会形成可传输数据的匹配关系。
| 发布端提供 | 订阅端请求 | 能否匹配 |
|---|---|---|
| BEST_EFFORT | BEST_EFFORT | 是 |
| BEST_EFFORT | RELIABLE | 否 |
| RELIABLE | BEST_EFFORT | 是 |
| RELIABLE | RELIABLE | 是 |
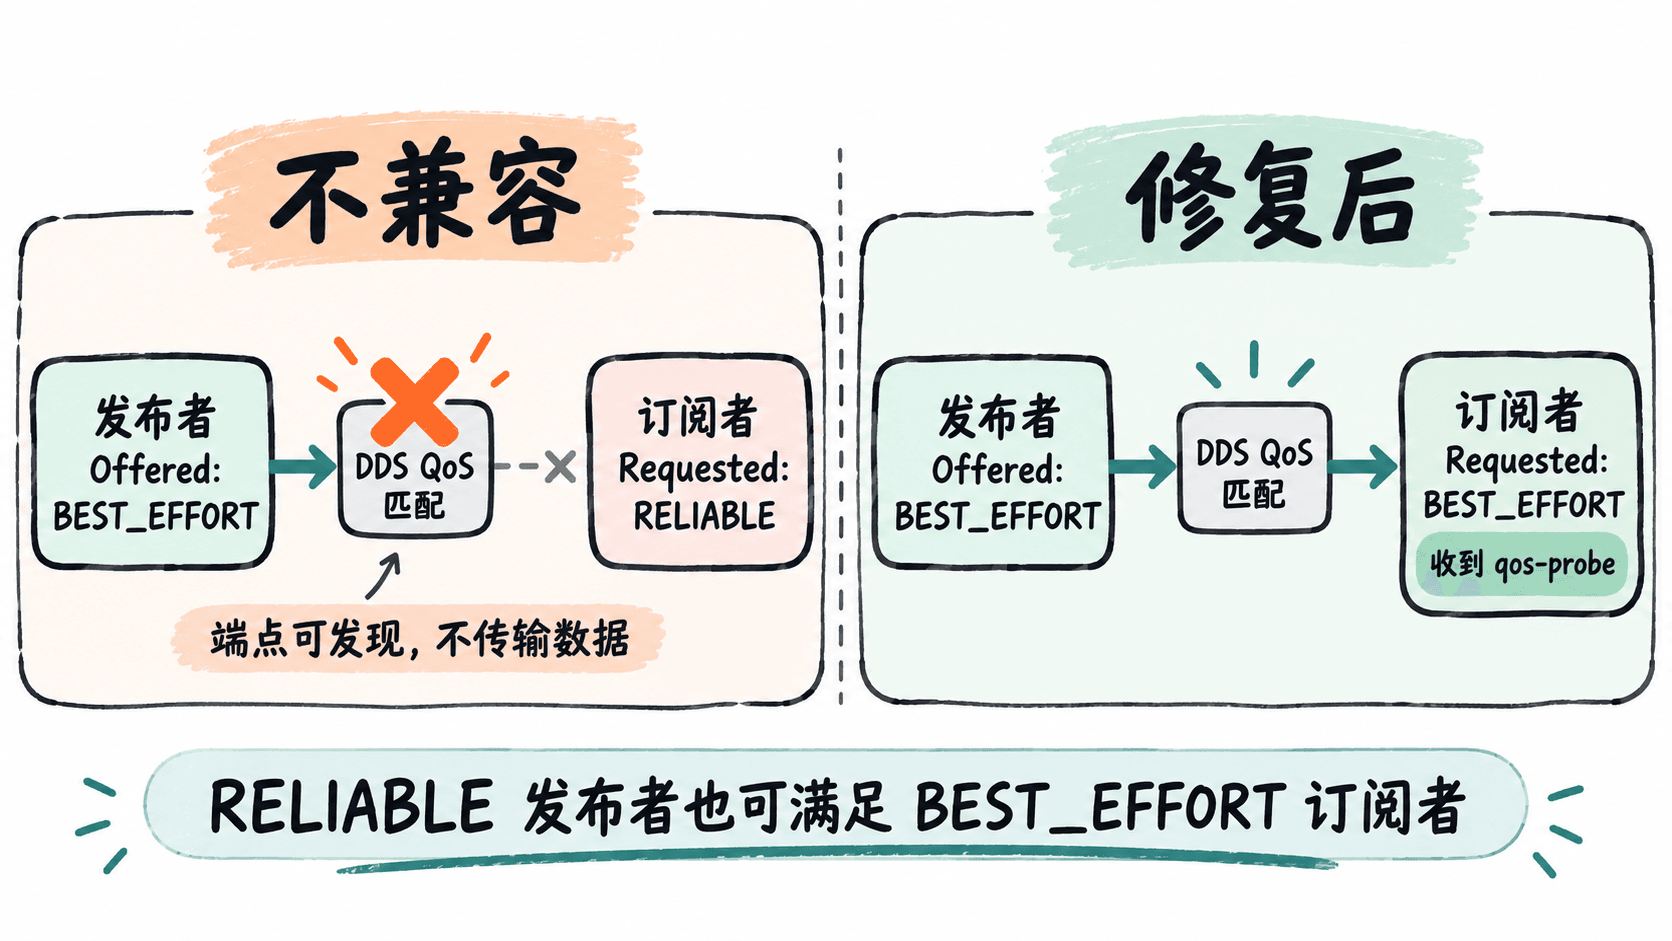
这不是“偶尔丢一帧”,而是完全收不到这个不兼容发布端的消息。因此必须先区分端点匹配失败与网络拥塞、订阅回调变慢等运行期丢消息问题。
在三个终端复现断流
使用 Ubuntu 24.04 与 ROS 2 Jazzy,确保安装了 std_msgs,三个终端在同一主机、同一 ROS_DOMAIN_ID 下运行,且没有其他 /qos_probe 发布者。终端 A 启动每秒一条消息的 Best Effort 发布者:
source /opt/ros/jazzy/setup.bash
# 固定可靠性策略,排除 CLI 默认 QoS 的差异
ros2 topic pub --rate 1 --qos-reliability best_effort --qos-durability volatile /qos_probe std_msgs/msg/String "{data: 'qos-probe'}"
预期输出(开头节选,发布序号随后递增):
publisher: beginning loop
publishing #1: std_msgs.msg.String(data='qos-probe')
在终端 B 显式请求 Reliable,避免不带参数的 ros2 topic echo 根据已发现端点自动选用兼容策略,掩盖故障:
source /opt/ros/jazzy/setup.bash
# 订阅端要求比发布端更高的可靠性
ros2 topic echo /qos_probe std_msgs/msg/String --qos-reliability reliable --qos-durability volatile
预期结果:A 持续发布,但 B 运行数秒仍没有 data: qos-probe。某些 RMW 实现会打印包含 RELIABILITY 的不兼容警告;没有警告也不代表匹配成功。保持 B 运行供下一步查询。
用端点信息锁定根因
在终端 C 查询话题,不要只凭 ros2 topic list 证明连接成功:
source /opt/ros/jazzy/setup.bash
ros2 topic info /qos_probe --verbose
预期输出(关键字段节选):
Type: std_msgs/msg/String
Publisher count: 1
Subscription count: 1
继续查看详细列表:发布者端点的 QoS profile 中应为 Reliability: BEST_EFFORT,订阅者端点应为 Reliability: RELIABLE。Node name 和 GID 会因启动过程变化;端点数量为 1 对 1 只证明发现成功,不代表可以交换数据。
如果 Publisher count 为 0,先检查 A 是否仍运行、话题名和 ROS_DOMAIN_ID;如果订阅端点为 0,检查 B 是否已退出。端点都存在、消息类型一致且两侧可靠性如上,才能把根因归为 Reliability 不兼容。
改一项策略并验收
先在 B 按 Ctrl+C 停掉 Reliable 订阅者,保留 A 的 Best Effort 发布者,再在 B 使用相同的 Best Effort 策略:
ros2 topic echo /qos_probe std_msgs/msg/String --qos-reliability best_effort --qos-durability volatile预期输出(重复出现的消息内容节选):
data: qos-probe在 C 再次执行 ros2 topic info /qos_probe --verbose,确认订阅端的 Reliability 变为 BEST_EFFORT。预期结果:端点依然可发现,B 每秒左右收到一条消息,证明先前断流来自 QoS 不兼容。
如果两端都已兼容却仍无消息,再核对话题类型、通信域、RMW 实现和网络发现;depth 或网络抖动可能影响运行期数据表现,但无法修复发布端 Best Effort、订阅端 Reliable 这一确定的不兼容组合。