
机器人 / 系统课时
区分节点、话题和服务的职责
区分节点、话题和服务的职责
机器人每隔 100 毫秒产生一次激光测量,同时还要响应操作台发出的电机启停请求。两类信息的交互方式不同:前者需要持续分发,后者需要知道执行结果。下面用 ROS 2 Jazzy 的示例节点验证这两种通信,并确定节点之间的职责边界。
学习目标
- 识别节点与操作系统进程的区别,划分传感器、处理和控制职责。
- 根据是否持续产生数据、是否需要单次回复,选择话题或服务。
- 使用 ROS 2 命令观察发布订阅与请求响应关系。
将功能划分为节点
**节点(Node)**是 ROS 2 通信图中的具名执行单元,内部可以创建发布者、订阅者、服务端和客户端。节点不等于进程:一个进程可以承载多个节点,拆分节点也不一定要拆分可执行程序。
假设机器人包含四个职责:/lidar_driver 读取激光并发布 /scan;/mapper 根据扫描更新地图;/obstacle_monitor 检测障碍;/motor_controller 接收启停请求。以 10 Hz 激光为例,每秒产生 10 组观测,地图和避障模块都需要消费同一数据,但不需要互相调用。
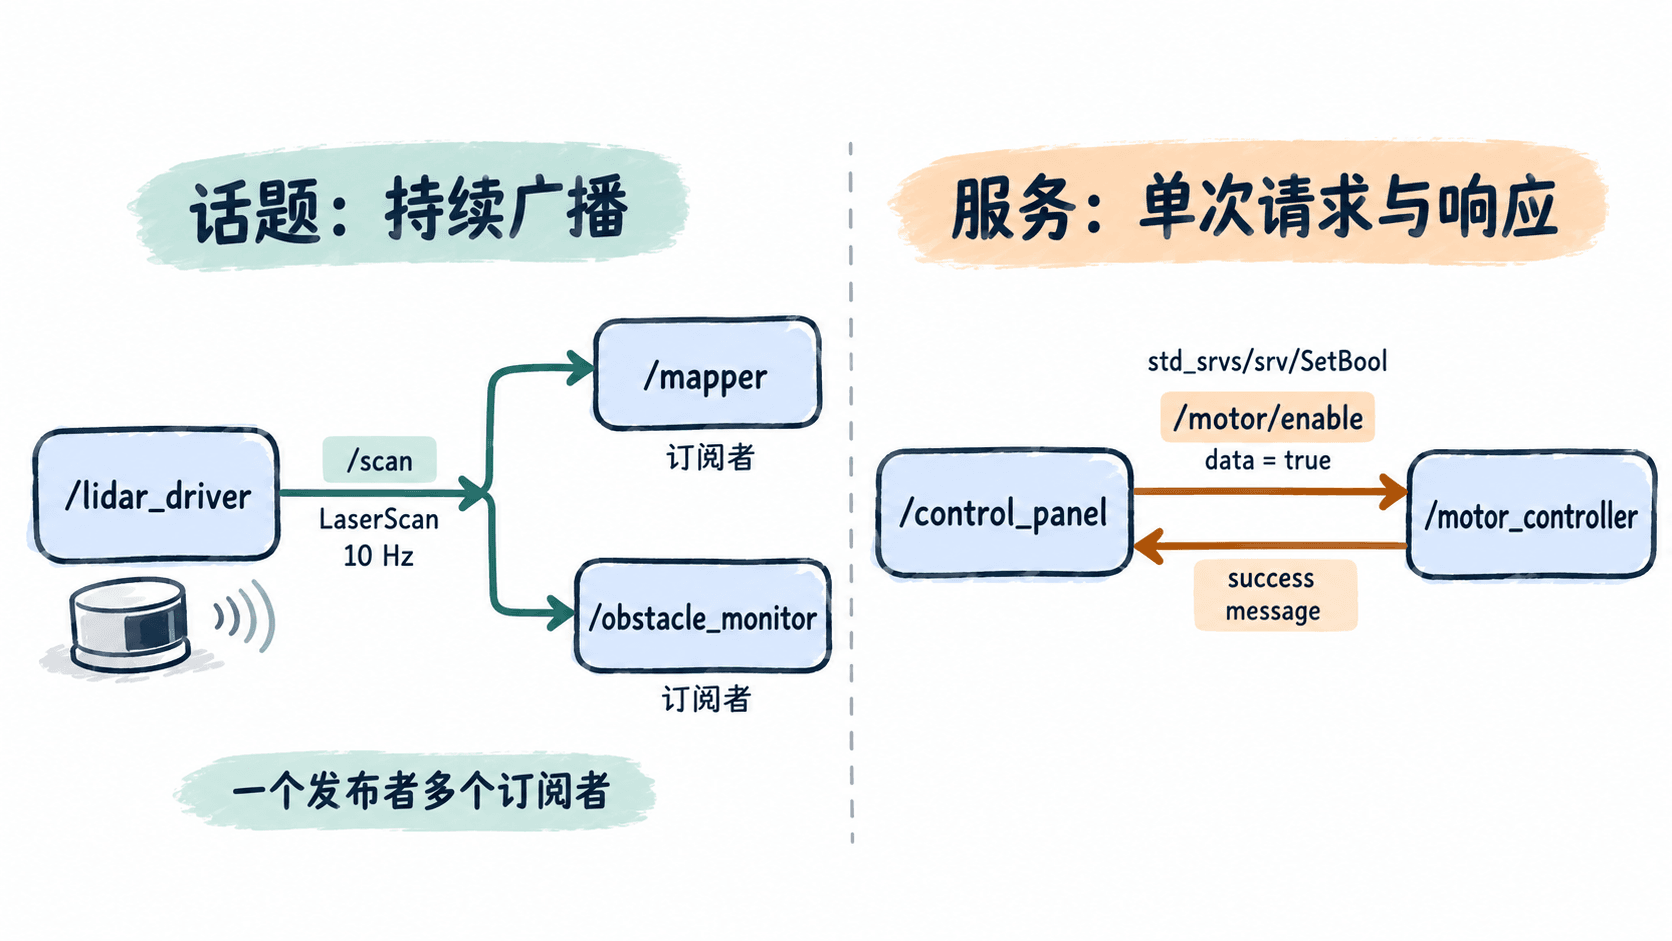
用话题分发持续数据
**话题(Topic)**按消息类型连接发布者与订阅者。发布者只负责发送,既不用指定接收节点,也不会为每条消息收到业务层确认。一个话题可有多个发布者和订阅者,通信还要求消息类型和 QoS 策略兼容。
在已安装 demo_nodes_cpp 的 Ubuntu 24.04/ROS 2 Jazzy 环境,打开终端 A,启动发布 /chatter 的节点:
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_cpp talker
预期输出(持续刷新,时间和计数会不同):
[INFO] [<TIME>] [talker]: Publishing: 'Hello World: <ID>'保持终端 A 运行,在终端 B 启动订阅者:
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_cpp listener
预期输出:
[INFO] [<TIME>] [listener]: I heard: 'Hello World: <ID>'<TIME> 和 <ID> 分别代表实际日志时间与递增消息编号。这个例子使用 std_msgs/msg/String;真实激光扫描通常采用 sensor_msgs/msg/LaserScan。如果需要分析连续观测,应订阅话题,而不是每 100 毫秒发起一次服务调用。
用服务处理单次启停请求
**服务(Service)**包含客户端请求和服务端响应,两侧必须使用相同的服务类型。假设 /motor_controller 提供 /motor/enable,可采用 std_srvs/srv/SetBool:请求字段 data=true 表示申请启用,响应字段 success 和 message 用来说明本次处理结果。这个路径是设计示例,不是 ROS 2 自带服务。
先用内置加法服务验证同样的请求响应机制。终端 C 运行服务端:
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_cpp add_two_ints_server
预期结果:进程保持运行并等待 /add_two_ints 请求;启动时不要求出现固定日志。
在终端 D 发起一次请求:
source /opt/ros/jazzy/setup.bash
ros2 service call /add_two_ints example_interfaces/srv/AddTwoInts "{a: 2, b: 3}"
预期输出的关键部分:
requester: making request: example_interfaces.srv.AddTwoInts_Request(a=2, b=3)

response:
example_interfaces.srv.AddTwoInts_Response(sum=5)
本次调用返回 sum=5 后便结束,不会像话题一样持续发布。真实电机启用还应通过状态反馈验证硬件是否进入目标状态;服务的 success 只能代表服务端约定的成功语义。
检查通信图并避免误选
保持上述三个示例进程运行,在另一个终端检查接口:
source /opt/ros/jazzy/setup.bash
ros2 topic info /chatter
ros2 service type /add_two_ints
预期输出(按命令顺序):
Type: std_msgs/msg/String
Publisher count: 1
Subscription count: 1
example_interfaces/srv/AddTwoInts
因此 /chatter 是一个消息类型固定、当前有一发一收的话题;/add_two_ints 是具有请求响应类型的服务。还可用 ros2 node list 核对 /talker、/listener 和 /add_two_ints_server 是否在线。
选型时可用两项具体标准:每秒 10 次的 /scan 观测适合话题;偶发的电机启停且需要处理结果,适合服务。若任务需要持续反馈、取消和最终完成状态,例如导航到目标点,应考虑 ROS 2 Action,而不是让一个服务调用长时间等待。实验结束后分别按 Ctrl+C 停止示例节点。