
图形渲染与 Shader / 系统课时
实现点光源阴影
实现点光源阴影
点光源会向四面八方投射阴影,因此不能只用一张二维深度图。本篇将把场景深度写入立方体贴图,再在光照阶段按片元到光源的方向采样,从而得到稳定的全方向阴影。
学习目标
- 理解点光源为什么需要六个方向的深度信息
- 创建深度立方体贴图并完成 FBO 配置
- 在光照阶段比较径向深度并选择六次绘制或几何着色器方案
全方向阴影的关键
普通阴影贴图从一个固定观察方向记录深度,而点光源没有唯一朝向。最常见做法是用一个深度立方体贴图保存光源沿 +X、-X、+Y、-Y、+Z、-Z 六个方向看到的最近表面距离。
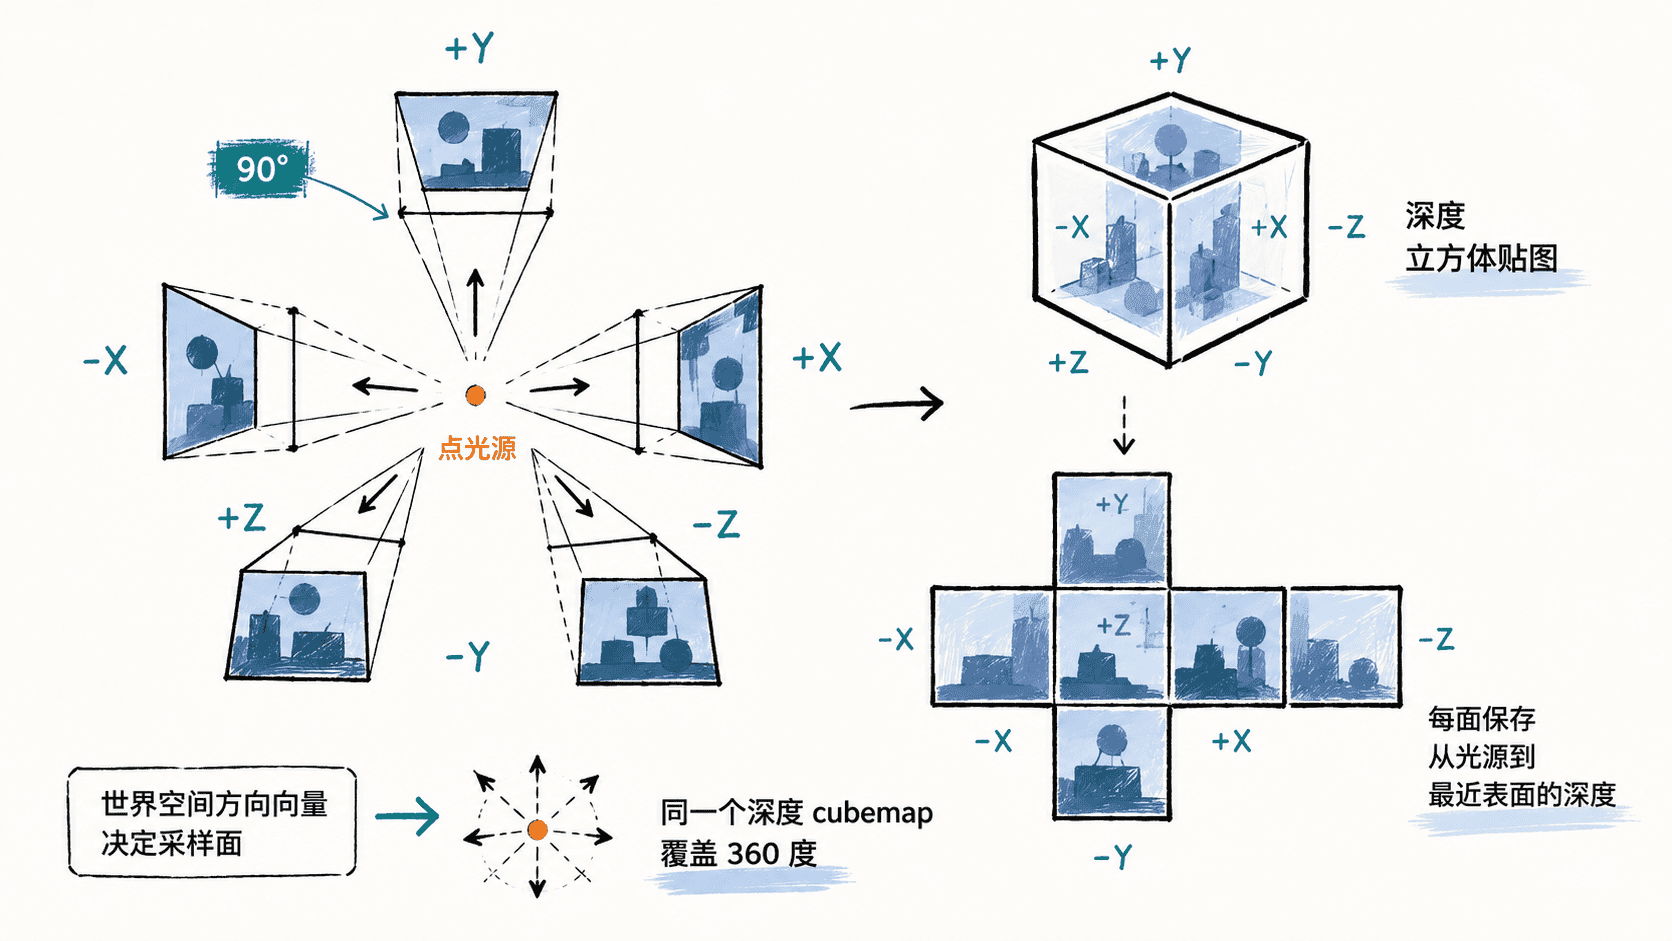
深度值最好存成“片元到光源的距离”,而不是直接依赖投影后的非线性深度。这样光照阶段只要计算 length(fragPos - lightPos),就能与立方体贴图中同方向的距离直接比较。
创建深度立方体贴图
下面是片段示例,依赖已创建的 OpenGL 3.3+ 上下文,并假定场景绘制代码已经存在。重点是为六个面分配深度纹理,然后把整个 cubemap 作为深度附件挂到 FBO。
#include <glad/glad.h>
#include <iostream>

constexpr unsigned SHADOW_SIZE = 1024;

GLuint createPointShadowMap() {
    GLuint fbo = 0;
    GLuint depthCubemap = 0;
    glGenFramebuffers(1, &fbo);
    glGenTextures(1, &depthCubemap);

    glBindTexture(GL_TEXTURE_CUBE_MAP, depthCubemap);
    // 六个面必须使用一致的尺寸和深度格式。
    for (unsigned i = 0; i < 6; ++i) {
        glTexImage2D(GL_TEXTURE_CUBE_MAP_POSITIVE_X + i, 0, GL_DEPTH_COMPONENT,
                     SHADOW_SIZE, SHADOW_SIZE, 0, GL_DEPTH_COMPONENT, GL_FLOAT, nullptr);
    }

    glTexParameteri(GL_TEXTURE_CUBE_MAP, GL_TEXTURE_MIN_FILTER, GL_NEAREST);
    glTexParameteri(GL_TEXTURE_CUBE_MAP, GL_TEXTURE_MAG_FILTER, GL_NEAREST);
    glTexParameteri(GL_TEXTURE_CUBE_MAP, GL_TEXTURE_WRAP_S, GL_CLAMP_TO_EDGE);
    glTexParameteri(GL_TEXTURE_CUBE_MAP, GL_TEXTURE_WRAP_T, GL_CLAMP_TO_EDGE);
    glTexParameteri(GL_TEXTURE_CUBE_MAP, GL_TEXTURE_WRAP_R, GL_CLAMP_TO_EDGE);

    glBindFramebuffer(GL_FRAMEBUFFER, fbo);
    // layered attachment 供几何着色器通过 gl_Layer 写入六个面。
    glFramebufferTexture(GL_FRAMEBUFFER, GL_DEPTH_ATTACHMENT, depthCubemap, 0);
    glDrawBuffer(GL_NONE);
    glReadBuffer(GL_NONE);

    // 在真正渲染前先验证附件组合,避免把黑屏误判为着色器问题。
    const bool complete =
        glCheckFramebufferStatus(GL_FRAMEBUFFER) == GL_FRAMEBUFFER_COMPLETE;
    std::cout << "depth cubemap framebuffer: "
              << (complete ? "complete" : "incomplete") << '\n';
    glBindFramebuffer(GL_FRAMEBUFFER, 0);
    return complete ? depthCubemap : 0;
}
预期输出:
depth cubemap framebuffer: complete若输出为 incomplete,优先检查六个面的尺寸和内部格式是否一致,以及深度附件是否确实绑定到了当前 FBO。上面的 glFramebufferTexture 是分层附件,适合几何着色器方案;若选择六次绘制,应在每一遍用 glFramebufferTexture2D 把当前 GL_TEXTURE_CUBE_MAP_POSITIVE_X + face 面单独绑定为深度附件。
写入六个方向的深度
每个面都使用 90° 透视投影,视图矩阵从光源位置看向六个轴向。最通用的实现是绘制场景六次,每次切换一个 cubemap 面;如果驱动和硬件支持,也可以用几何着色器一次提交,并通过 gl_Layer 把三角形复制到六个层。
下面的片段展示几何着色器方案的核心。shadowMatrices[6] 是投影矩阵与六个观察矩阵的乘积。
#version 330 core
layout(triangles) in;
layout(triangle_strip, max_vertices = 18) out;

uniform mat4 shadowMatrices[6];
out vec4 FragPos;

void main() {
    // 每个输入三角形复制到 cubemap 的六个层。
    for (int face = 0; face < 6; ++face) {
        gl_Layer = face;
        for (int i = 0; i < 3; ++i) {
            // 顶点阶段约定 gl_Position 暂存世界空间位置。
            FragPos = gl_in[i].gl_Position;
            gl_Position = shadowMatrices[face] * FragPos;
            EmitVertex();
        }
        EndPrimitive();
    }
}
深度片元着色器把世界空间距离归一化到 [0, 1]。这段同样是片段示例,依赖顶点阶段传入世界空间位置。
#version 330 core
in vec4 FragPos;

uniform vec3 lightPos;
uniform float farPlane;

void main() {
    // 保存径向距离,便于之后直接与片元到光源的距离比较。
    float lightDistance = length(FragPos.xyz - lightPos);
    gl_FragDepth = lightDistance / farPlane;
}
预期结果:从光源位置观察时,六个方向的最近表面距离都会写入同一个深度 cubemap;切换物体到任意方向,阴影数据仍然连续覆盖光源周围空间。
在光照阶段采样阴影
采样时不再计算二维纹理坐标,而是直接使用 fragPos - lightPos 作为 cubemap 的三维方向。纹理中读取到的归一化深度乘回 farPlane,再与当前片元到光源的距离比较。
float pointShadow(
    samplerCube depthMap,
    vec3 fragPos,
    vec3 lightPos,
    float farPlane
) {
    vec3 fragToLight = fragPos - lightPos;
    float currentDepth = length(fragToLight);
    // cubemap 用方向向量采样,不需要手工选择具体面。
    float closestDepth = texture(depthMap, fragToLight).r * farPlane;

    // 偏移量应按场景尺度调整,避免 acne 与 peter-panning。
    float bias = 0.05;
    return currentDepth - bias > closestDepth ? 1.0 : 0.0;
}
预期结果:被遮挡片元返回 1.0,无遮挡片元返回 0.0;最终光照可用 1.0 - shadow 只衰减漫反射和镜面反射,环境光通常保留。
bias 太小会出现表面自阴影条纹,太大则会让阴影与物体接触处脱离。实际项目通常还会对 cubemap 周围多个偏移方向采样做 PCF,以减轻锯齿。
选择六次绘制还是几何着色器
| 方案 | 优点 | 代价 |
|---|---|---|
| 六次绘制 | 实现直观,兼容性和调试性好 | 场景提交与状态切换次数更多 |
| 几何着色器分层 | 一次提交即可覆盖六个面 | 几何着色器可能成为瓶颈,部分平台支持较弱 |
小型或跨平台项目优先采用六次绘制;当 CPU 提交开销明显、平台又有稳定的分层渲染支持时,再评估几何着色器。无论采用哪种方案,核心判断都不变:cubemap 记录的是“沿某个方向最近的光源距离”,光照阶段比较当前距离即可得到全方向阴影。