
图形渲染与 Shader / 系统课时
构建模型矩阵
构建模型矩阵
本篇完成一个可直接复用的模型矩阵构建流程:把缩放、旋转和平移组合成一个 mat4,再用它把局部顶点放到世界空间。重点不只是会调用 API,还要知道为什么组合顺序会改变最终位置。
学习目标
- 使用 GLM 构建平移、旋转和缩放矩阵
- 按 OpenGL 常见列向量约定正确组合
T * R * S - 通过变换后的顶点坐标验证模型矩阵是否符合预期
先确定矩阵组合规则
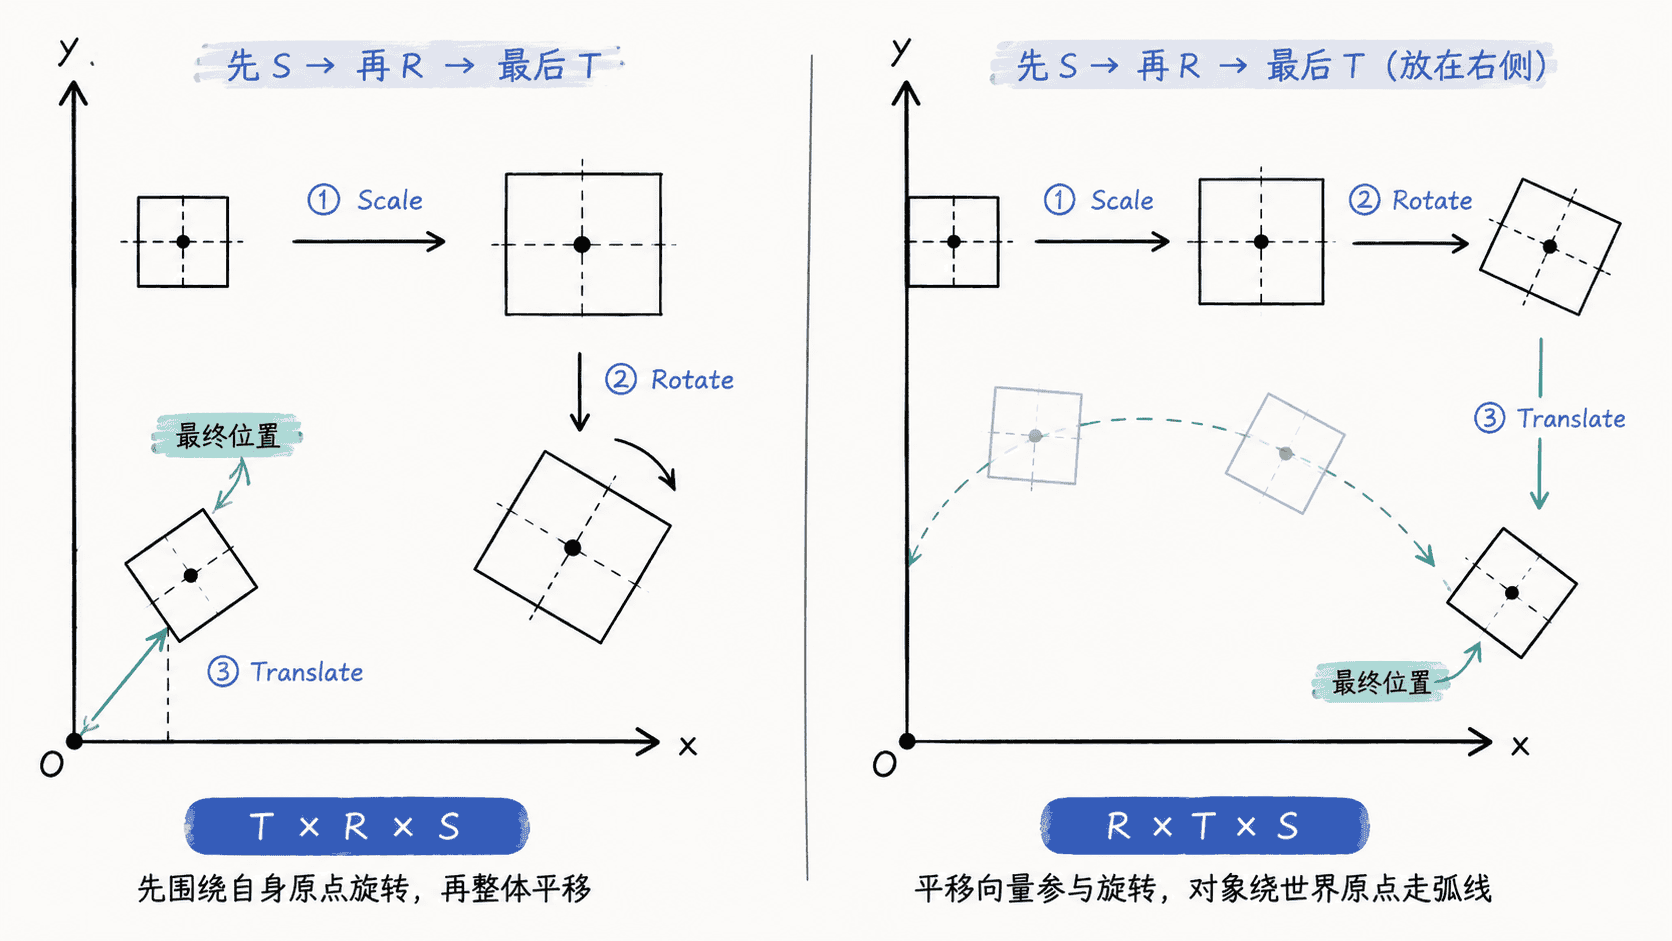
若使用 GLM 的常见列向量写法,顶点通过 model * position 参与变换。希望对象先在自身局部空间缩放,再绕自身原点旋转,最后移动到世界位置时,应构建:
虽然代码从左到右写成 T * R * S,真正作用到顶点上的顺序仍是右到左:S → R → T。这也是模型矩阵最容易写错的地方。
用 GLM 构建并验证模型矩阵
下面示例把局部点 (1, 0, 0) 先放大 2 倍,再绕 Z 轴旋转 90°,最后平移到 (3, 1, 0)。代码可独立运行,但需要项目已经安装并配置 GLM 头文件。
cpp
#include <iomanip>
#include <iostream>
#include <glm/glm.hpp>
#include <glm/gtc/matrix_transform.hpp>

int main() {
    glm::mat4 model(1.0f);

    // 组合目标是 T * R * S:顶点实际按 S -> R -> T 变换
    model = glm::translate(model, glm::vec3(3.0f, 1.0f, 0.0f));
    model = glm::rotate(model, glm::radians(90.0f), glm::vec3(0.0f, 0.0f, 1.0f));
    model = glm::scale(model, glm::vec3(2.0f));

    glm::vec4 localPoint(1.0f, 0.0f, 0.0f, 1.0f);
    glm::vec4 worldPoint = model * localPoint;

    std::cout << std::fixed << std::setprecision(1)
              << worldPoint.x << " "
              << worldPoint.y << " "
              << worldPoint.z << "\n";
    return 0;
}
预期输出:
text
3.0 3.0 0.0这个结果可以手算验证:局部点先缩放为 (2, 0, 0),旋转后变为 (0, 2, 0),再加上平移 (3, 1, 0),最终得到 (3, 3, 0)。
为什么交换顺序会改变结果
矩阵乘法通常不满足交换律,因此 T * R 与 R * T 表达的是不同动作。前者通常表示“先旋转对象,再把对象移走”;后者会让平移向量本身也被旋转,效果更接近“对象绕世界原点公转”。
把模型矩阵交给顶点着色器
CPU 侧得到 model 后,通常会作为 uniform 传入顶点着色器;着色器只负责把它与顶点相乘。若观察矩阵和投影矩阵已经准备好,最终形式通常是 projection * view * model * vec4(aPos, 1.0)。
验证模型矩阵时,不要只看“画面像不像”。先选一个容易手算的局部点,计算它的世界坐标,再和程序结果对照。只要这个点正确,平移、旋转、缩放的组合顺序通常就已经被验证。
按自己的节奏,确认真正理解。