
图形渲染与 Shader / 系统课时
理解阴影映射
理解阴影映射
阴影映射把“某个片段能否被光源直接看到”转化为一次深度比较:先从光源视角保存最近表面的深度,再从相机视角把当前片段投影回这张深度纹理。本节建立两遍渲染的完整心智模型,并处理偏移误差与阴影边缘问题。
学习目标
- 说明深度贴图生成和相机视角阴影判断的两遍流程
- 理解光源空间坐标到深度纹理坐标的转换与比较
- 判断 Shadow Acne、Peter Panning 和锯齿阴影的主要成因
阴影映射的核心判断
假设光源只能看到场景中距离它最近的表面。第一遍渲染从光源视角出发,对每个可见位置记录最近深度,得到 Shadow Map。第二遍正常渲染时,再计算当前片段到光源的深度,并与 Shadow Map 中保存的最近深度比较。
如果当前片段明显比已记录深度更远,说明在光源与当前片段之间已经存在另一个表面,因此当前片段处于阴影中;否则它能够直接接收光照。阴影映射因此不需要沿光线搜索遮挡物,而是把遮挡查询转化为纹理采样。
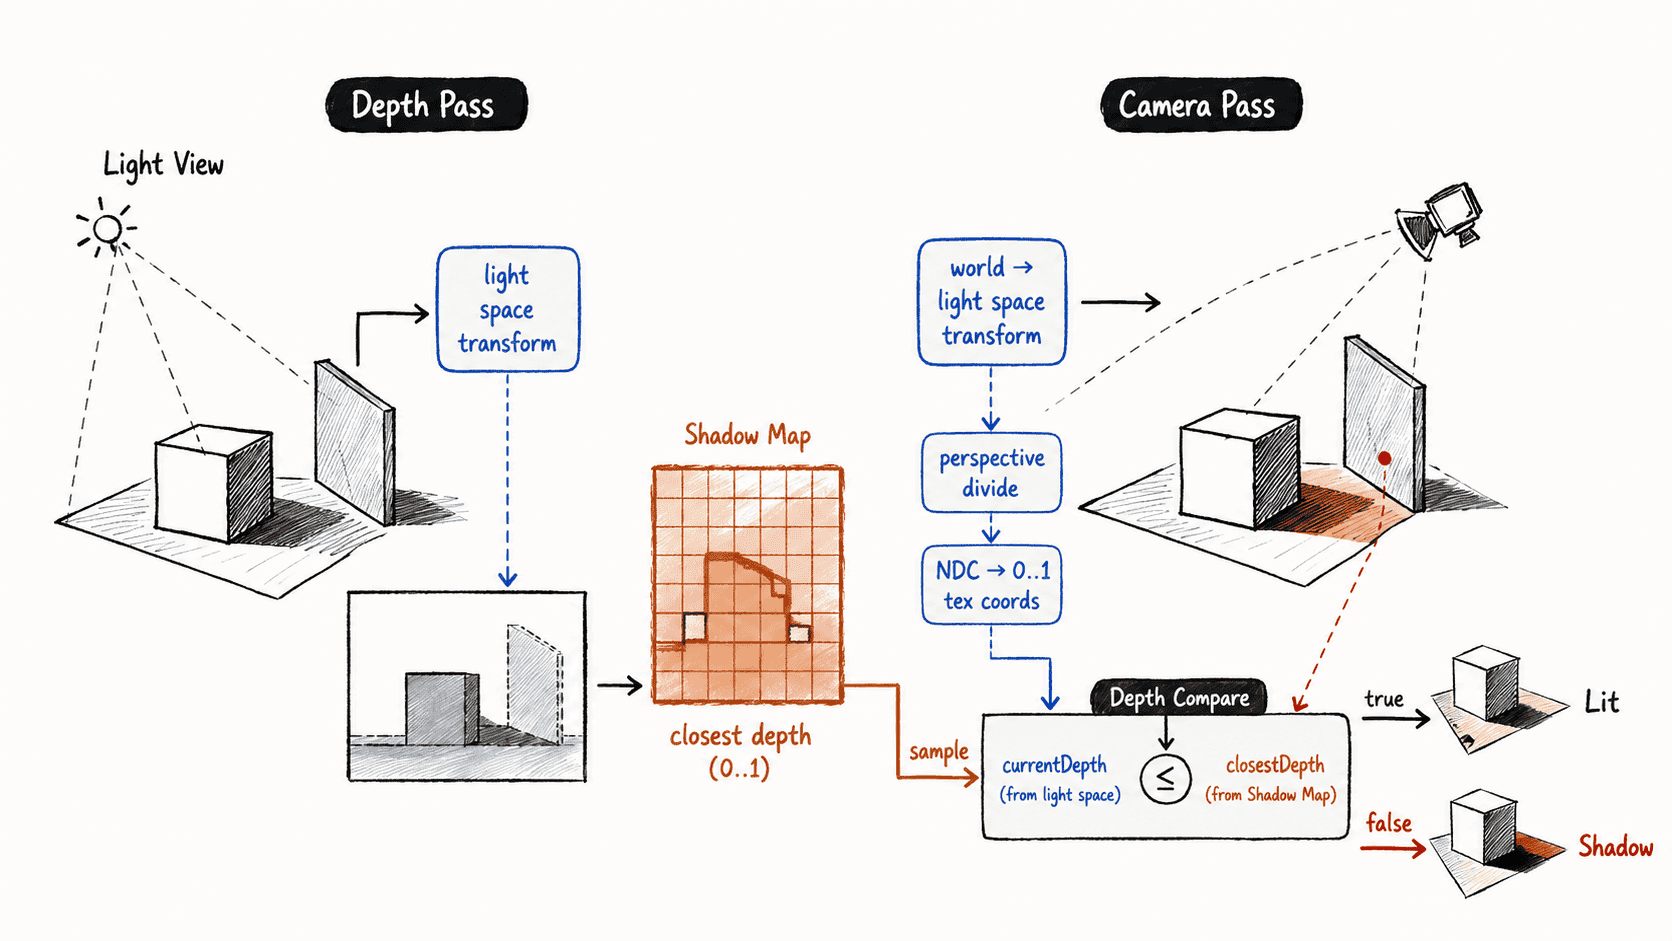
第一遍生成深度贴图
对于方向光,通常使用正交投影构造光源空间矩阵;对于聚光灯可以采用透视投影。模型顶点经过 lightProjection * lightView * model 后进入光源裁剪空间,光栅化阶段生成的深度值被写入深度纹理。
这一遍不关心物体颜色、法线或材质,只需要保证所有可能投射阴影的几何体都参与深度渲染。Shadow Map 的分辨率和光源投影范围会直接决定后续阴影的有效覆盖范围与细节精度。
第二遍比较光源空间深度
正常渲染时,需要把当前世界空间片段再次乘以光源空间矩阵。得到齐次坐标后先执行透视除法,再把 OpenGL 的 NDC 范围从 [-1, 1] 映射到纹理使用的 [0, 1]。其中 XY 用来采样 Shadow Map,Z 则是当前片段在光源视角下的深度。
下面是片段示例,假设 FragPosLightSpace 已由顶点着色器计算,shadowMap 保存第一遍渲染得到的深度纹理。
float shadowVisibility(
    vec4 fragPosLightSpace,
    vec3 normal,
    vec3 lightDir,
    sampler2D shadowMap)
{
    vec3 projCoords = fragPosLightSpace.xyz / fragPosLightSpace.w;
    projCoords = projCoords * 0.5 + 0.5;

    // 超出光源远平面的片段不应被深度纹理错误判为阴影。
    if (projCoords.z > 1.0)
        return 1.0;

    float closestDepth = texture(shadowMap, projCoords.xy).r;
    float currentDepth = projCoords.z;

    // 表面越背向光源,通常需要稍大的深度偏移。
    float bias = max(0.005 * (1.0 - dot(normal, lightDir)), 0.0005);
    return currentDepth - bias > closestDepth ? 0.0 : 1.0;
}
预期结果:在正常光照计算中用返回值乘以漫反射和镜面反射项后,被其他几何体遮挡的片段会失去直接光照,而未被遮挡区域仍保持受光状态;环境光通常不参与该乘法。
为什么需要深度偏移
理论上,同一表面在两遍渲染中得到的深度应该完全一致,但 Shadow Map 分辨率、浮点精度和光栅化采样都会带来误差。若直接判断 currentDepth > closestDepth,表面自身就可能被误判为遮挡物,形成密集条纹,这就是 Shadow Acne。
加入小幅 bias 可以缓解自阴影,但偏移过大会让阴影与物体接触位置分离,产生 Peter Panning。实际项目应根据光源角度和场景尺度寻找尽可能小且稳定的偏移量,而不是简单不断增加常量。
改善阴影边缘与调试结果
单次深度比较只能得到 0 或 1,Shadow Map 分辨率有限时,边缘会出现明显锯齿。常见改进是 PCF:在当前纹理坐标周围采样多个深度 texel,分别比较后取平均值,从而得到更平滑的阴影可见度。
调试时应先把 Shadow Map 当作灰度深度数据显示,确认光源能够覆盖目标区域,再检查光源空间矩阵、透视除法和 [0,1] 映射。若整片区域都在阴影中,优先检查坐标变换和纹理边界;若只有表面出现细碎条纹,再调整 bias。阴影映射最重要的理解点是两遍渲染使用同一个光源空间:第一遍记录光能到达的最近位置,第二遍用当前片段与这份记录做比较。