
图形渲染与 Shader / 系统课时
生成方向光深度图
生成方向光深度图
方向光阴影的第一步不是直接计算“是否在阴影里”,而是先从光源视角记录场景的最近深度。本节完成深度纹理与帧缓冲配置,并用正交投影从方向光视角渲染一张可供后续阴影比较使用的深度图。
学习目标
- 理解方向光深度图保存的坐标空间与深度含义
- 创建只写深度的帧缓冲与深度纹理
- 计算光空间矩阵并完成一次深度预渲染
深度图记录的不是颜色
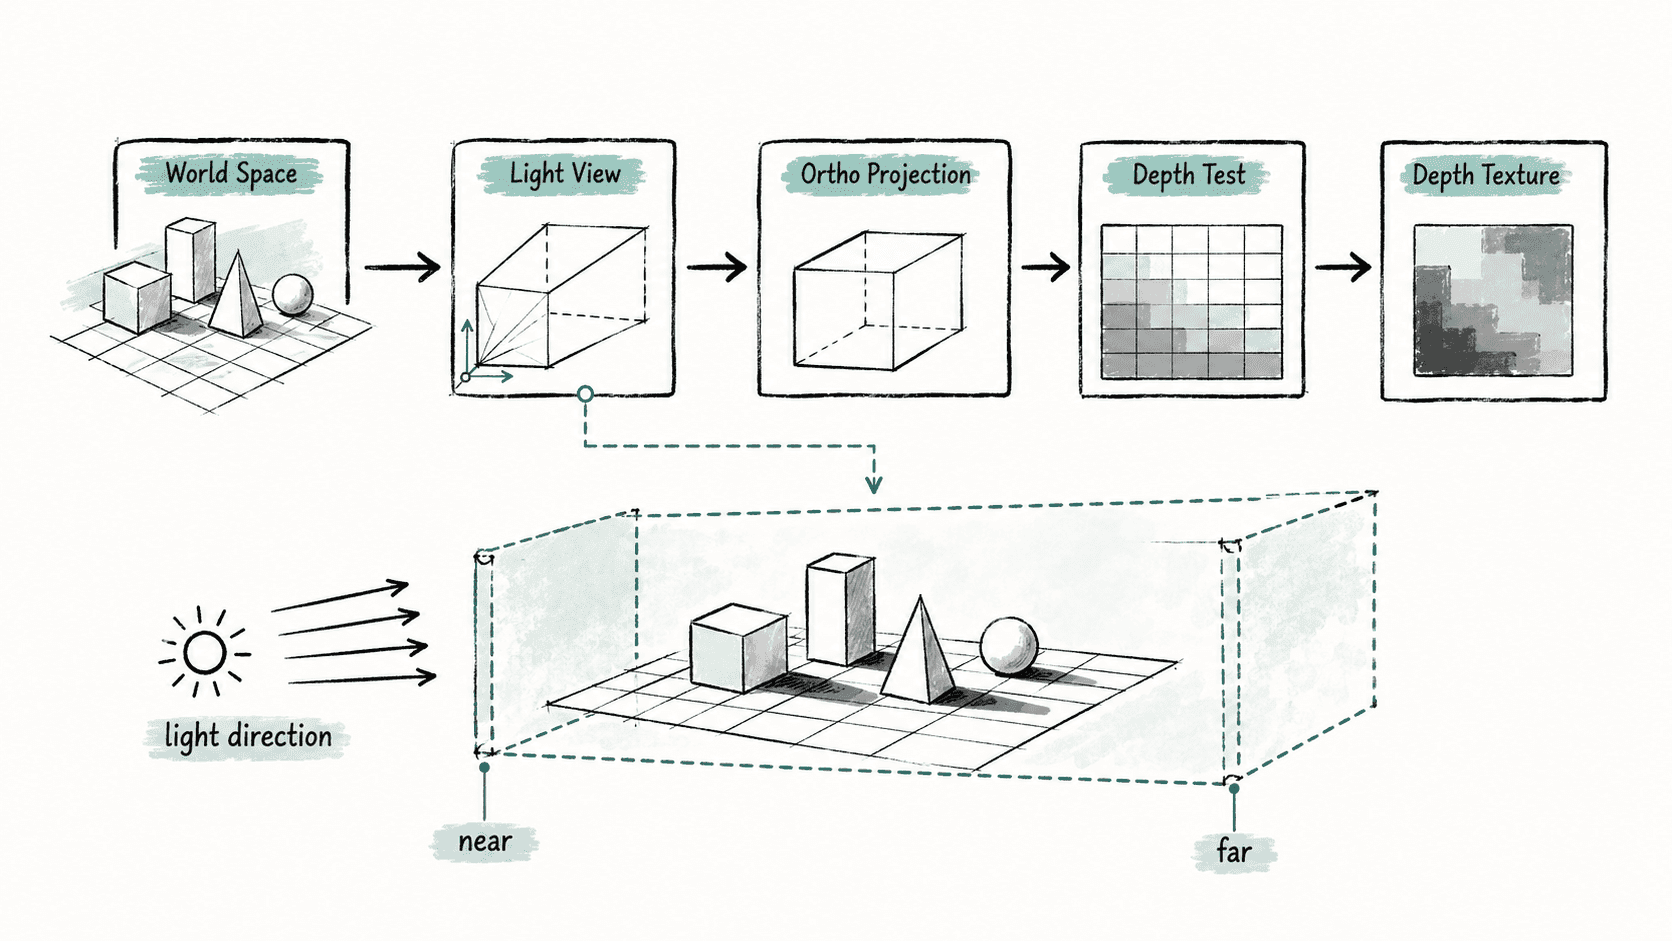
方向光没有固定位置,只有方向,因此通常选取一个能覆盖主要场景的虚拟光源位置,并使用正交投影观察场景。每个片元经过模型矩阵、光源观察矩阵和正交投影后进入光空间,深度纹理只保留该方向上最靠近光源的深度。
常见组合为 lightProjection * lightView * model。其中正交投影盒子的宽高决定阴影能覆盖多大区域,近平面与远平面则决定可用深度精度;范围设得过大,阴影边缘会更容易出现精度问题。
创建只写深度的帧缓冲
下面是片段示例,前提是 OpenGL 上下文已经创建且 GLAD 已初始化。深度纹理不需要颜色附件,因此关闭颜色缓冲的读写,并检查帧缓冲完整性。
const unsigned int SHADOW_SIZE = 2048;

GLuint depthFBO = 0;
GLuint depthTexture = 0;
glGenFramebuffers(1, &depthFBO);
glGenTextures(1, &depthTexture);

glBindTexture(GL_TEXTURE_2D, depthTexture);
glTexImage2D(
    GL_TEXTURE_2D, 0, GL_DEPTH_COMPONENT,
    SHADOW_SIZE, SHADOW_SIZE, 0,
    GL_DEPTH_COMPONENT, GL_FLOAT, nullptr
);
glTexParameteri(GL_TEXTURE_2D, GL_TEXTURE_MIN_FILTER, GL_NEAREST);
glTexParameteri(GL_TEXTURE_2D, GL_TEXTURE_MAG_FILTER, GL_NEAREST);
glTexParameteri(GL_TEXTURE_2D, GL_TEXTURE_WRAP_S, GL_CLAMP_TO_BORDER);
glTexParameteri(GL_TEXTURE_2D, GL_TEXTURE_WRAP_T, GL_CLAMP_TO_BORDER);

const float borderColor[] = {1.0f, 1.0f, 1.0f, 1.0f};
glTexParameterfv(GL_TEXTURE_2D, GL_TEXTURE_BORDER_COLOR, borderColor);

glBindFramebuffer(GL_FRAMEBUFFER, depthFBO);
glFramebufferTexture2D(
    GL_FRAMEBUFFER, GL_DEPTH_ATTACHMENT,
    GL_TEXTURE_2D, depthTexture, 0
);
glDrawBuffer(GL_NONE);
glReadBuffer(GL_NONE);

GLenum status = glCheckFramebufferStatus(GL_FRAMEBUFFER);
glBindFramebuffer(GL_FRAMEBUFFER, 0);
预期结果
status == GL_FRAMEBUFFER_COMPLETE若状态不是 GL_FRAMEBUFFER_COMPLETE,优先检查深度纹理是否成功创建、附件目标是否一致,以及当前 OpenGL 上下文是否支持所用格式。
从方向光视角渲染场景
深度预渲染要临时把视口切换为阴影贴图尺寸,绑定深度帧缓冲并清空深度。下面同样是片段示例,依赖 GLM、已链接的 depthShader,以及项目中负责绘制场景几何体的 renderScene。
glm::mat4 lightProjection =
    glm::ortho(-12.0f, 12.0f, -12.0f, 12.0f, 1.0f, 30.0f);
glm::mat4 lightView =
    glm::lookAt(
        glm::vec3(-8.0f, 12.0f, 6.0f),
        glm::vec3(0.0f),
        glm::vec3(0.0f, 1.0f, 0.0f)
    );
glm::mat4 lightSpaceMatrix = lightProjection * lightView;

glViewport(0, 0, SHADOW_SIZE, SHADOW_SIZE);
glBindFramebuffer(GL_FRAMEBUFFER, depthFBO);
glClear(GL_DEPTH_BUFFER_BIT);

depthShader.use();
depthShader.setMat4("lightSpaceMatrix", lightSpaceMatrix);
renderScene(depthShader);

glBindFramebuffer(GL_FRAMEBUFFER, 0);
glViewport(0, 0, windowWidth, windowHeight);
预期结果
depthTexture 中保存从方向光视角看到的最近深度;窗口主帧缓冲仍按原尺寸继续渲染。实际的 windowWidth、windowHeight 会随窗口大小变化。深度阶段不要忘记为每个物体设置自己的 model 矩阵,否则深度图中的几何位置会与最终场景不一致。
使用最小深度着色器
方向光深度阶段只需要顶点位置来计算 gl_Position,片元着色器可以不输出颜色。下面是片段示例,宿主程序需为每个物体传入 model,并传入上一步计算的 lightSpaceMatrix。
#version 330 core

layout (location = 0) in vec3 aPos;

uniform mat4 model;
uniform mat4 lightSpaceMatrix;

void main()
{
    gl_Position = lightSpaceMatrix * model * vec4(aPos, 1.0);
}#version 330 core
void main()
{
}生效行为是:光栅化后的片元只参与深度测试并写入深度附件,不生成颜色结果。验证时可临时把深度纹理绘制到屏幕四边形;近处应更暗、远处更亮,超出正交投影范围的物体不会出现在有效深度区域。
控制覆盖范围与精度
正交盒子应尽量贴合需要投射阴影的区域,而不是无条件扩大。阴影缺失时先检查物体是否落在正交投影范围内;阴影颗粒或跳动明显时,再检查阴影贴图分辨率与 near、far 范围是否过宽。
当深度帧缓冲完整、光空间矩阵与实际场景变换一致,并且深度纹理能稳定显示场景轮廓时,这张方向光深度图就已经可以作为后续阴影比较的基准数据。