
图形渲染与 Shader / 系统课时
构建观察矩阵
构建观察矩阵
观察矩阵把世界空间转换到以摄像机为原点的观察空间。给出相机位置、观察目标和上向量后,本节用 glm::lookAt 构造矩阵,并通过坐标变换验证相机最终位于原点、目标落在视线前方。
学习目标
- 理解相机位置、观察目标和上向量如何确定观察坐标系
- 使用
glm::lookAt构造可直接用于 OpenGL 渲染的观察矩阵 - 识别上向量退化和方向混淆等常见问题
观察矩阵真正做了什么
OpenGL 通常把摄像机理解为“固定在原点并朝 -Z 方向看”。因此移动摄像机并不是直接移动一个真实相机对象,而是用观察矩阵把整个世界做相反方向的旋转和平移。
设相机位置为 cameraPos,目标点为 target,上方向提示为 up。构造过程会先得到视线方向,再通过叉积建立右方向和真正的上方向,最终形成一组互相垂直的相机坐标轴。
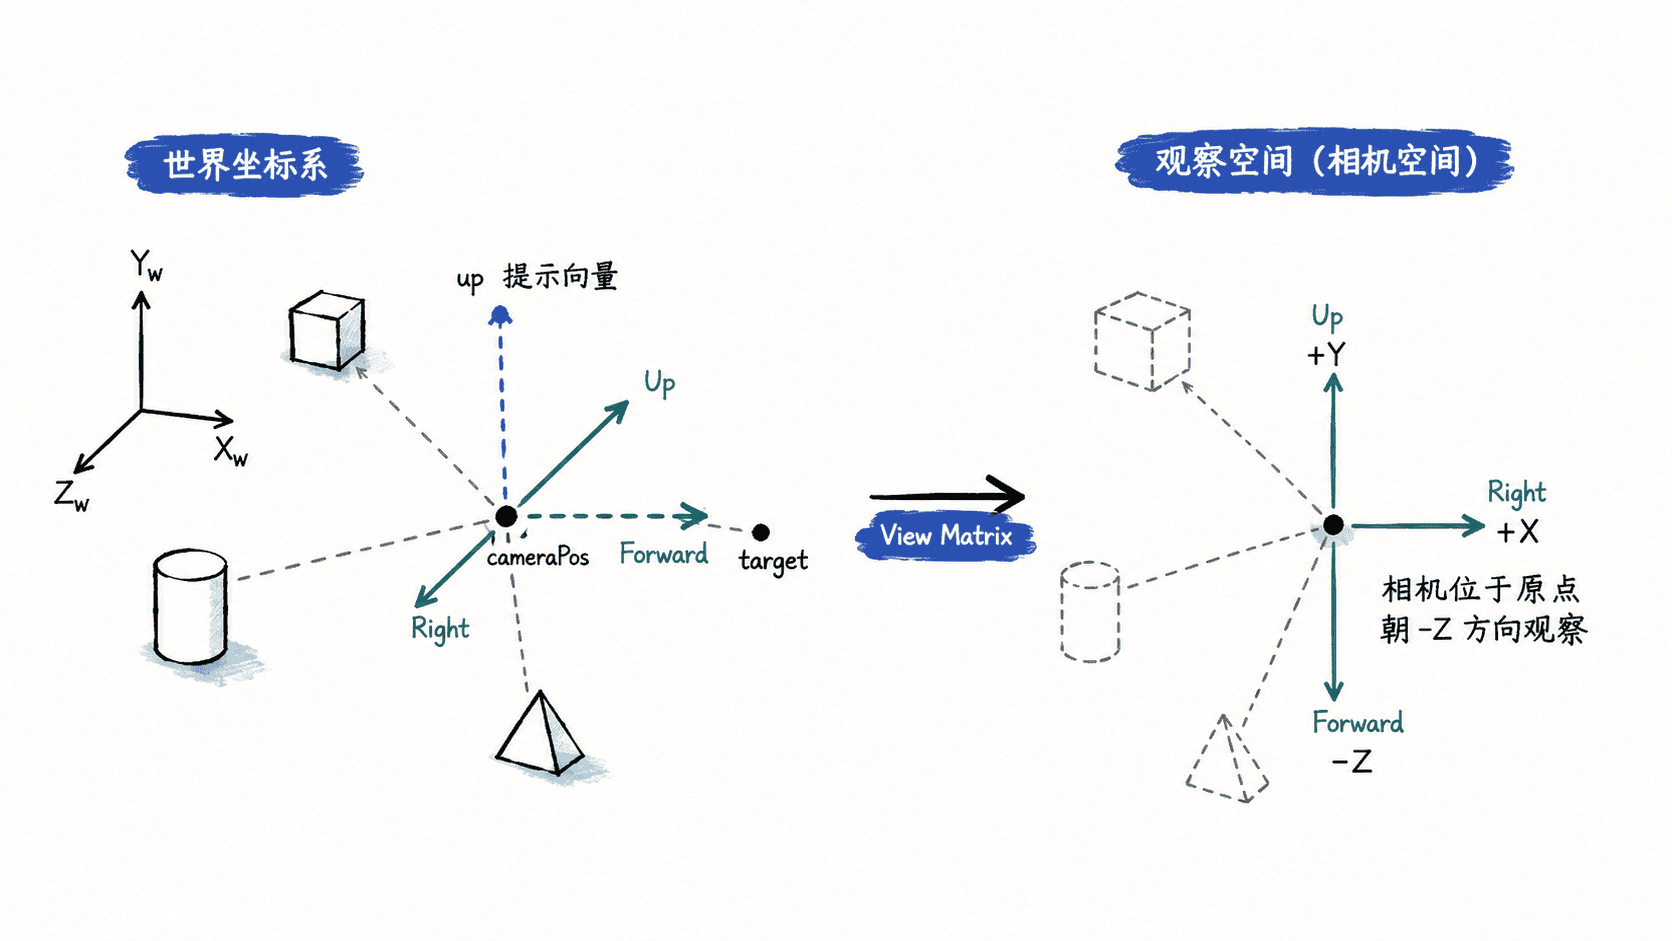
up 只是“上方提示”,不要求预先与视线完全垂直;lookAt 会重建正交坐标基。但如果 up 与视线方向平行或几乎平行,叉积会退化,结果可能出现数值异常。
使用 lookAt 构造并验证
下面的程序不需要 OpenGL 上下文,只依赖 GLM。它让摄像机位于 (0, 0, 3),观察原点,并验证观察矩阵确实把摄像机自身变换到观察空间原点。
cpp
#include <glm/glm.hpp>
#include <glm/gtc/matrix_transform.hpp>

#include <iomanip>
#include <iostream>

void printVec4(const char* name, const glm::vec4& v) {
    std::cout << name << " = ("
              << v.x << ", " << v.y << ", "
              << v.z << ", " << v.w << ")\n";
}

int main() {
    const glm::vec3 cameraPos(0.0f, 0.0f, 3.0f);
    const glm::vec3 target(0.0f, 0.0f, 0.0f);
    const glm::vec3 up(0.0f, 1.0f, 0.0f);

    // 第二个参数是目标点,而不是方向向量。
    const glm::mat4 view = glm::lookAt(cameraPos, target, up);

    const glm::vec4 cameraInView = view * glm::vec4(cameraPos, 1.0f);
    const glm::vec4 targetInView = view * glm::vec4(target, 1.0f);

    std::cout << std::fixed << std::setprecision(1);
    printVec4("camera", cameraInView);
    printVec4("target", targetInView);
}
预期输出
text
camera = (0.0, 0.0, 0.0, 1.0)
target = (0.0, 0.0, -3.0, 1.0)
这说明观察矩阵完成了“相机逆变换”:相机被映射到原点,而原世界坐标系中的目标位于观察空间负 Z 轴前方。实际渲染时,再把 view 与模型矩阵、投影矩阵组合后传给顶点着色器。
参数变化如何影响画面
修改 cameraPos 会改变观察位置;修改 target 会改变朝向;修改 up 会影响画面的滚转方向。自由相机通常不会直接保存目标点,而是由偏航角和俯仰角计算前向向量,再令目标点等于相机位置加前向向量。
当相机朝向接近世界上方向时,固定使用 (0, 1, 0) 作为 up 可能与视线接近共线。轨道相机和编辑器相机可限制俯仰角,或在极端角度切换备用上向量,避免相机坐标基退化。
按自己的节奏,确认真正理解。