
游戏引擎 / 系统课时
用场景实例复用关卡部件
用场景实例复用关卡部件
如果把同一箱子复制成十组互不关联的节点,调整材质或碰撞时就得逐个返工。本课把箱子封装成独立的 Godot 4 场景,在关卡里复用、验证源场景更新与局部覆盖,再用 PackedScene 在运行时生成多个实例。
学习目标
- 将网格与碰撞封装为可复用的
.tscn场景。 - 识别源场景更新、实例独立变换与属性覆盖的边界。
- 使用
PackedScene.instantiate()在运行时批量创建关卡部件。
把箱子做成独立场景
Godot 的场景不仅可以表示整张关卡,也可以表示一个门、箱子或平台。保存后的 .tscn 文件类似模板:每次实例化都会建立一份独立的节点树,但网格、材质等资源可以被共享。这样可以统一维护部件结构,而不必把重复逻辑写进每个关卡。
- 在项目中新建
props文件夹,创建新 3D 场景,以StaticBody3D为根节点,命名Crate。 - 为根节点添加直属的
MeshInstance3D,指定BoxMesh,将Size设为(1, 1, 1);再添加直属的CollisionShape3D,指定BoxShape3D,也设置为(1, 1, 1)。 - 保持场景内部节点的变换尽量归零,将该场景保存为
res://props/crate.tscn。这是一只固定箱子;若设计要求被推倒或受重力作用,应将根物理体改为适当的RigidBody3D。
再新建 levels 文件夹,创建 Level(Node3D) 场景并保存为 res://levels/level.tscn。从文件系统面板把 crate.tscn 拖到关卡根节点下,或用场景面板的实例化场景按钮添加。选中实例复制两次,让三个箱子的 X 坐标分别为 0、2、4;若地面顶面位于 Y=0,则三个实例的 Position.y 都设为 0.5,使底面贴地。
源场景与实例覆盖如何协作
三个箱子并不是同一个节点对象:它们可以各自移动、旋转、接收信号,并拥有不同的运行时状态,但仍指向同一份 crate.tscn 结构。回到源场景修改一个未被覆盖的属性,保存后相应变化会反映到关卡中的实例;在关卡里单独改某个实例的位置,则不会移动其他实例,也不会改写源文件。
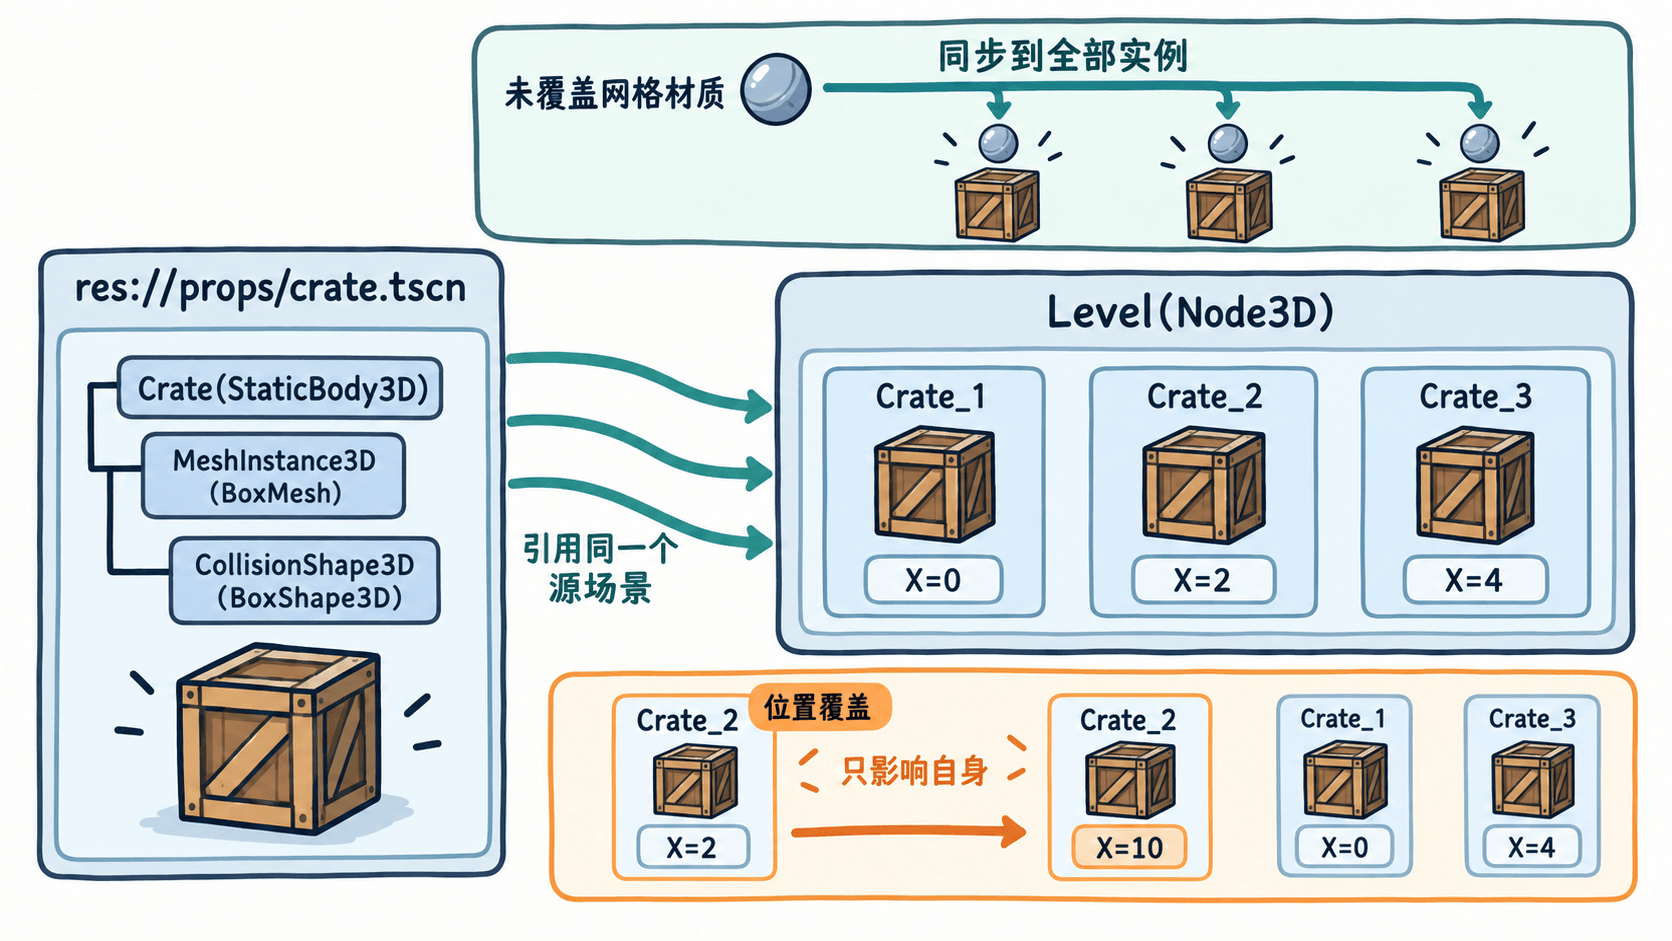
可以做一次直观验证:在源场景更换 BoxMesh 的材质,再打开关卡,观察三个实例的外观一起变化;随后只修改 Crate_2 的根节点位置,其他箱子应保持原位。若实例已覆盖某项属性,该属性不会再直接跟随源场景的默认值。修改共享的材质或碰撞形状资源也可能影响多个实例;确实需要独立资源时,应单独创建或使资源对场景本地化。
用脚本批量生成三个实例
固定布景在编辑器中拖放最方便;随机掉落物、程序化关卡或按波次生成的障碍则适合脚本实例化。另建一个根节点为 Node3D 的空测试场景 LevelRuntime.tscn,把以下脚本挂在根节点上,并确保先前的 res://props/crate.tscn 已保存,且根节点确实是 StaticBody3D。
extends Node3D

const CRATE_SCENE: PackedScene = preload("res://props/crate.tscn")

func _ready() -> void:
    var created := 0
    # 每个位置都生成新的节点实例,而非重复添加同一节点
    for index in range(3):
        var crate := CRATE_SCENE.instantiate() as StaticBody3D
        crate.name = "Crate_%d" % (index + 1)
        crate.position = Vector3(index * 2.0, 0.5, 0.0)
        add_child(crate)
        created += 1

    # 运行时生成的节点不会自动保存进场景文件
    print("已创建箱子实例: ", created)
预期输出:
已创建箱子实例: 3运行当前测试场景后,查看调试器中的远程场景树,应出现 Crate_1、Crate_2、Crate_3。这个最小测试场景没有摄像机,因此即使输出正确,游戏窗口也可能没有可见物体;需要直观看到箱子时再添加 Camera3D 和光照。instantiate() 创建节点,add_child() 才把节点接入正在运行的场景树,二者缺一不可。
验证复用关系而不是只看数量
检查关卡文件中的三个编辑器实例仍保有源场景引用;编辑源场景的未覆盖属性,再重新打开关卡,确认变化传播。脚本实例则在每次运行时重新生成,不会自动回写 LevelRuntime.tscn,也不应与手动摆放的同一批箱子叠加,否则会产生重复物件。
若出现资源路径找不到,核对 preload() 的 res:// 路径与实际文件名;若类型转换失败,检查 crate.tscn 的根节点是否为 StaticBody3D;若箱子看得见却能被穿过,返回源场景核对碰撞盒及碰撞层。对于门、平台等部件,同样优先封装“可独立维护的一件事”,再决定是在编辑器中复用还是运行时实例化。