
多人游戏与网络同步 / 系统课时
位置同步怎样避免无效精度
位置同步怎样避免无效精度
位置同步不是“保留越多小数越好”。真正要控制的是量化误差是否会被玩家看见,同时避免把几乎没有视觉收益的精度持续发上网络。本课用距离、移动速度和视觉容忍度共同决定位置与旋转的同步粒度,并用可运行示例验证误差边界。
学习目标
- 理解位置量化精度与网络字节量之间的取舍
- 根据距离、速度和视觉容忍度选择同步粒度
- 用误差上限验证量化策略是否仍满足画面需求
先把“需要多准”变成误差预算
位置通常由浮点数表示,但网络同步不一定要原样发送 32 位浮点。若场景允许厘米级误差,可以先把坐标除以固定步长并取整,再发送整数;接收端乘回步长即可。步长越大,可表示的离散位置越少,也越容易使用更少位数编码。
量化采用四舍五入时,单轴最大误差约为步长的一半。因此视觉可接受误差为 5 cm 时,位置步长不应超过 10 cm。这里的“视觉容忍度”比保留几位小数更有意义,因为它直接对应玩家是否能察觉抖动、穿插或瞄准偏差。
距离、速度和旋转要一起看
同一个对象不必始终使用同一精度。近处角色轮廓清晰,位置和朝向的小误差更容易被发现;远处对象屏幕占比小,可以使用更粗的步长。高速移动对象虽然停留时间短,但每次更新之间的位移更大,过粗量化会让插值节点出现明显跳变,因此不能只因为“离得远”就无限降精度。
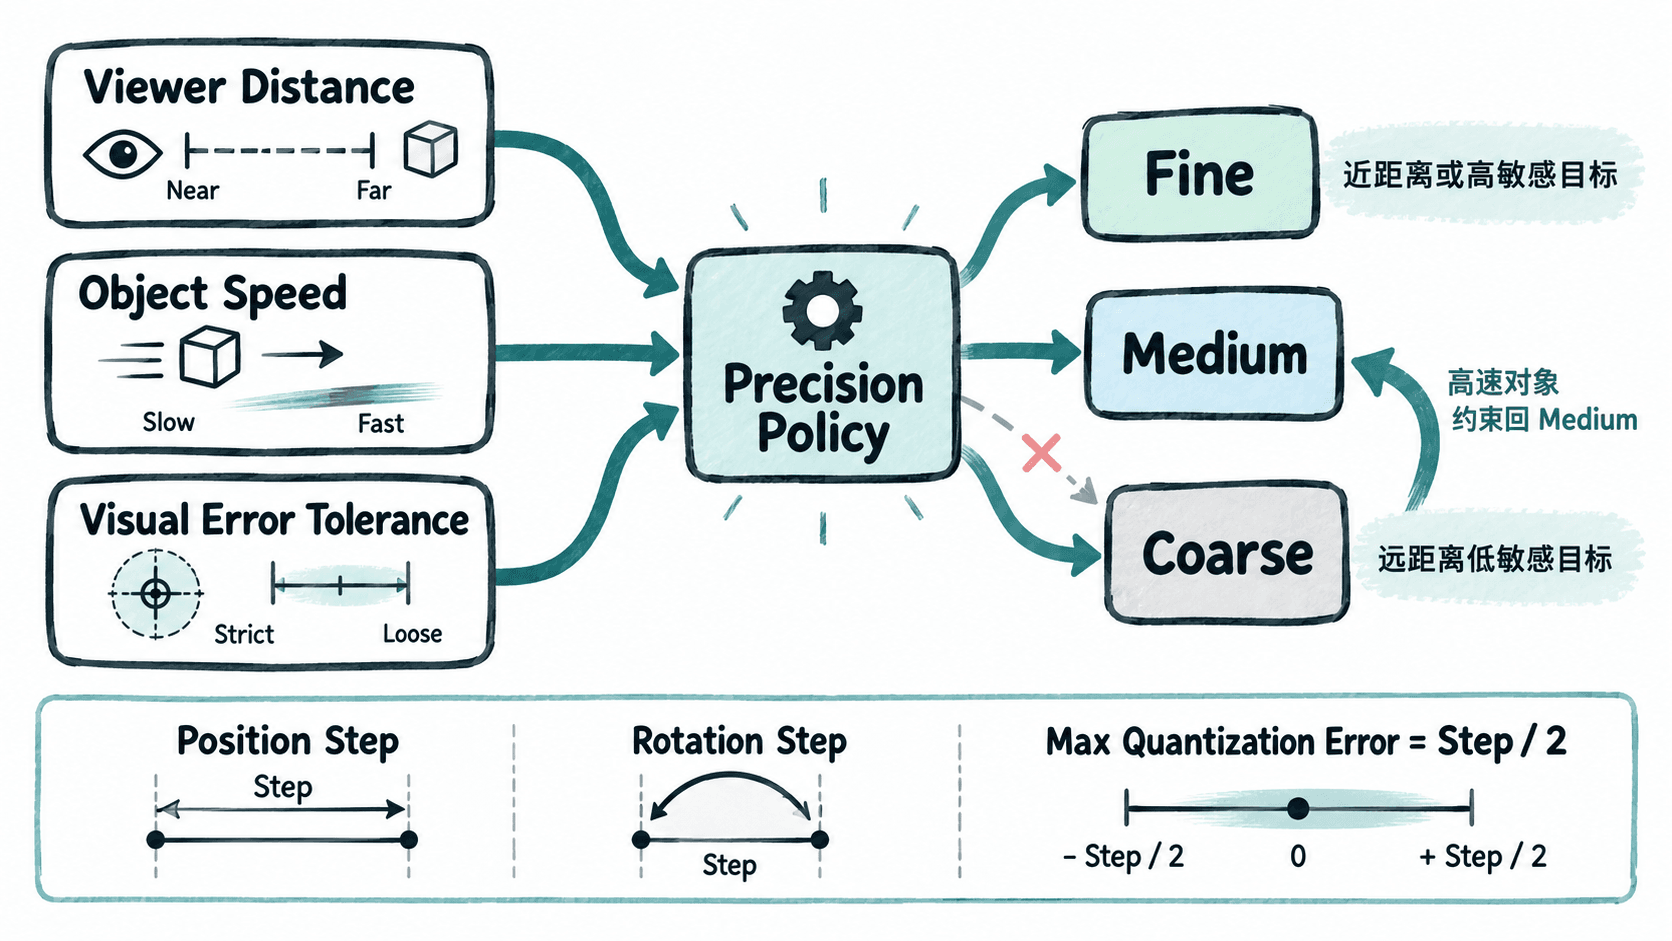
旋转也应按视觉影响设预算。对于普通远处角色,偏航角可以比第一人称武器或载具炮塔更粗;若对象尺寸很长,角度误差会在末端放大成更明显的空间偏移,因此要结合模型尺度测试,而不是给全游戏套一个固定角度步长。
用一个可执行策略验证误差
下面的 Python 示例先按观察距离选基础步长,再用高速移动和视觉误差预算收紧结果。它不是通用网络协议,而是一套可以直接测量误差的最小策略。
def choose_position_step(distance_m, speed_mps, visual_tolerance_m):
    if distance_m <= 10:
        step = 0.01
    elif distance_m <= 50:
        step = 0.05
    else:
        step = 0.10

    # 高速对象限制最大步长,避免插值节点出现过大的离散跳变。
    if speed_mps > 12:
        step = min(step, 0.05)

    # 四舍五入量化的最大误差约为 step / 2。
    return min(step, visual_tolerance_m * 2)

def quantize(value, step):
    return round(value / step) * step

position = (12.347, 1.902, -5.081)
step = choose_position_step(
    distance_m=65,
    speed_mps=3,
    visual_tolerance_m=0.08,
)
decoded = tuple(quantize(v, step) for v in position)
errors = tuple(abs(a - b) for a, b in zip(position, decoded))

print(f"step={step:.2f} m")
print("decoded=" + ", ".join(f"{v:.2f}" for v in decoded))
print(f"max_error={max(errors):.3f} m")
预期输出:
step=0.10 m
decoded=12.30, 1.90, -5.10
max_error=0.047 m
这里最大误差 4.7 cm,低于 8 cm 的视觉容忍度,因此这次 10 cm 步长成立。实际项目还要在真实摄像机距离、插值方式和动画速度下回放验证;若网络字节减少了但画面出现脚底滑动、瞄准偏移或远近切档抖动,就说明误差预算或切档方式仍需调整。
切档时避免新的网络抖动
精度策略最好带滞回区间。例如 50 m 以内使用 5 cm、55 m 以外才切到 10 cm,50~55 m 保持上一档,可避免对象在阈值附近来回切换。发送端与接收端还必须使用同一量化规则,并让协议版本明确描述步长或编码档位。
真正需要优化的不是“浮点数的小数位”,而是玩家能感知的空间误差。先从视觉容忍度得到最大允许步长,再由距离和速度做动态收紧,最后用真实回放验证,才能在画面稳定与带宽之间取得可控平衡。