
传感器与检测技术 / 系统课时
定位温漂与长期漂移
定位温漂与长期漂移
测量值缓慢偏离真实值时,最难判断的是温度影响、器件老化还是机械应力。本篇通过恒定输入、同步环境记录和分阶段观察,把漂移拆成可复现的温度相关变化与随时间积累的零点变化,并据此决定补偿、重新标定还是修改结构设计。
学习目标
- 用恒定输入和环境记录识别温度相关漂移
- 区分可逆温漂、长期老化和机械应力造成的零点变化
- 根据漂移模式选择软件补偿、重新标定或结构修复
先建立恒定输入与基线
漂移测试必须先让真实输入尽可能恒定,否则缓慢变化的被测量会与传感器漂移混在一起。可以使用标准砝码、恒压源、稳定压力源或固定几何位置作为参考,并同时记录传感器输出、环境温度和时间。
测试开始后不要只看单个时刻的误差,而要保留一段连续记录。温度相关偏移通常会随升温和降温重复出现;老化则更像在数小时、数天或数月尺度上持续移动;机械应力常在装配、拧紧、冲击或热循环后出现新的稳定零点。
从时间关系区分三类漂移
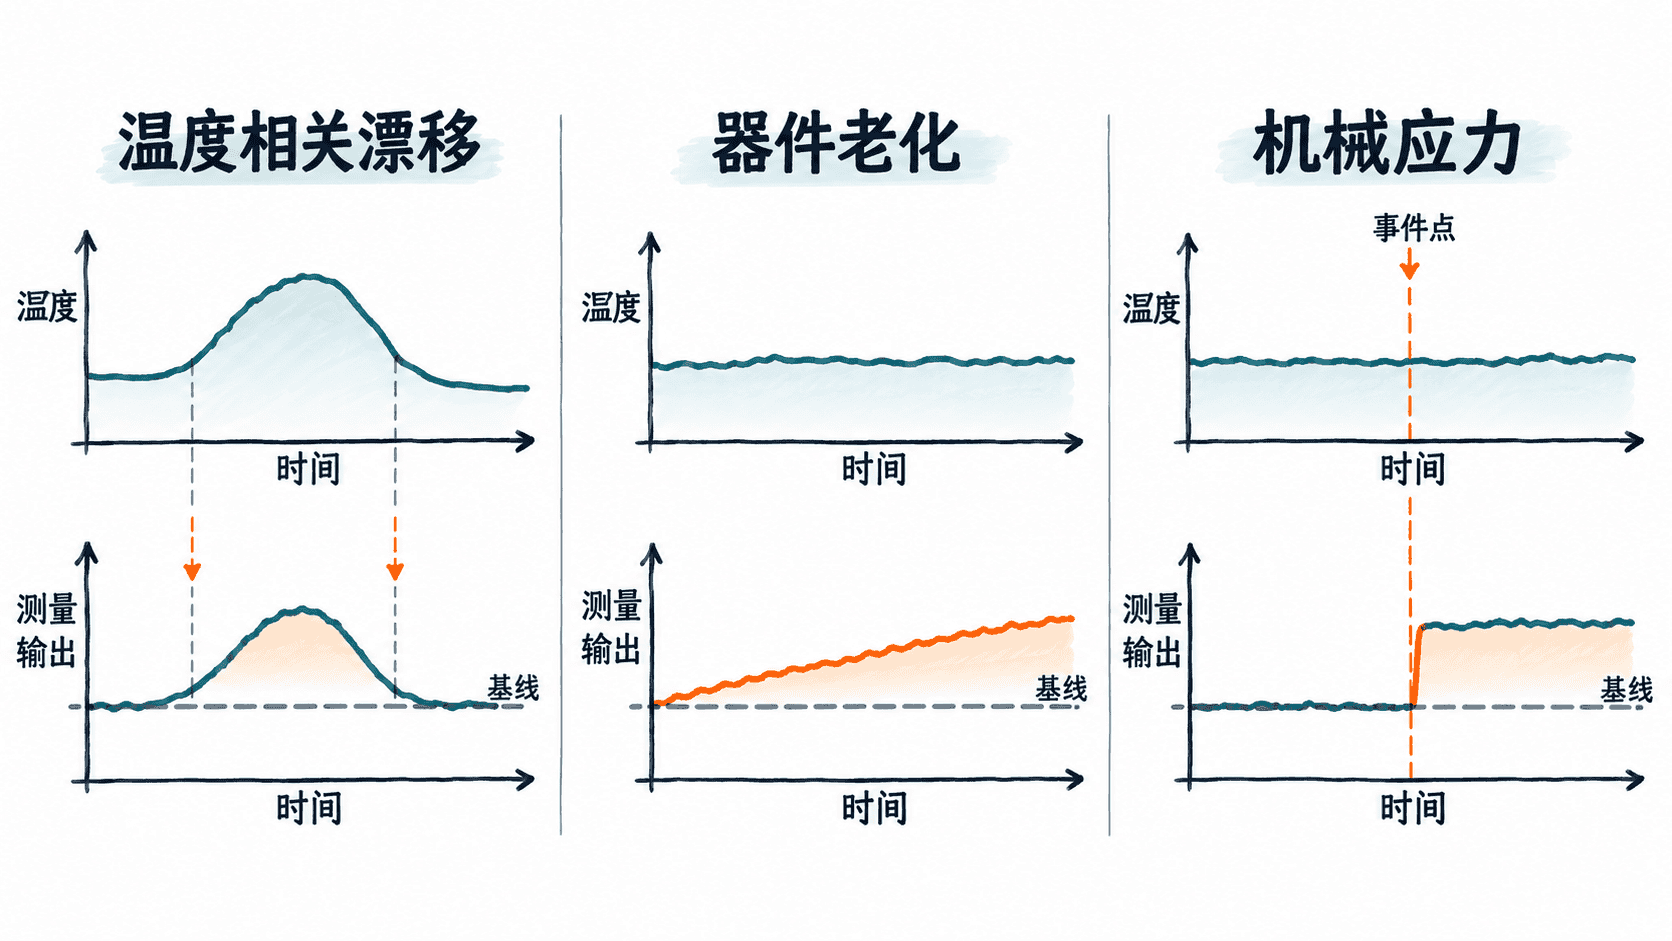
判断时可以抓住“是否跟温度同步”和“条件恢复后能否回原点”两个特征。若输出随温度升高而偏移、温度恢复后误差也基本恢复,优先考虑传感器温度系数、桥路失配、运放失调或参考源温漂。
如果温度变化不明显,但基线在长时间尺度上持续偏移,并且断电、冷却后仍不能恢复,就更像器件老化或材料蠕变。若误差在重新安装、夹紧或受力后突然改变,则应优先怀疑安装应力、粘接层、预紧力和机械结构,而不是立即修改补偿参数。
量化输出与温度的相关程度
对于一段恒定输入数据,可以先用简单线性模型估计输出随温度变化的斜率。斜率不能证明因果关系,但能帮助判断温度是否足以解释主要偏移。
from statistics import mean

temperature = [20, 25, 30, 35, 40]
reading = [10.02, 10.07, 10.12, 10.17, 10.22]

x_bar = mean(temperature)
y_bar = mean(reading)

numerator = sum((x - x_bar) * (y - y_bar) for x, y in zip(temperature, reading))
denominator = sum((x - x_bar) ** 2 for x in temperature)
slope = numerator / denominator
intercept = y_bar - slope * x_bar

print(f"slope={slope:.4f} unit/°C")
print(f"predicted_at_30C={intercept + slope * 30:.3f}")
预期输出
slope=0.0100 unit/°C
predicted_at_30C=10.120
该结果表示温度每升高 1 °C,读数约增加 0.01 个工程单位。如果多次升温、降温循环都得到相近斜率,而且回到同一温度时读数也基本回到原值,就适合考虑温度补偿。
如果同一温度下的基线会随日期持续改变,则单一温度模型无法解决问题。此时应分别保存“温度对应误差”和“时间对应基线”两类数据,避免用一个补偿系数把长期老化硬塞进温度模型。
决定补偿还是重新标定
温漂具有重复性、方向稳定且幅度相对固定时,可以使用温度传感器配合查表、分段线性或多项式补偿。补偿模型应来自多个温度点,并覆盖设备实际工作范围,而不是只用室温附近的两点拟合。
长期漂移如果变化缓慢且可通过标准输入重新确定零点与量程,通常更适合周期性标定。若校准后的误差很快再次增大,则应继续检查参考源稳定性、传感器老化和结构蠕变,而不是缩短标定周期来掩盖根因。
机械应力导致的漂移首先要解决结构问题,例如改善安装平面、统一紧固力矩、增加柔性连接或重新设计受力路径。结构状态尚不稳定时建立软件补偿,往往会得到只对某一次装配有效的参数。
用热循环和复测确认根因
验证温漂时,应让系统经历至少一次受控升温与降温,并在相同温度点比较误差是否可以重复。验证老化时,则应在温度和输入基本恒定的条件下跨更长时间复测。验证机械应力时,可以在保证安全的前提下重新安装或解除外力,再观察零点是否发生可重复变化。
最终决策应建立在可重复证据上:随温度可逆变化的误差适合补偿,持续累积但可重新建立基线的误差适合重新标定,而与装配和受力状态绑定的漂移应优先修正机械结构。只有先把这三类来源分开,补偿参数和标定周期才不会互相替代真正的故障修复。