
传感器与检测技术 / 系统课时
处理灵敏度误差与零点偏移
处理灵敏度误差与零点偏移
传感器即使线性很好,也可能因为零点偏移和灵敏度偏差让整条转换曲线整体平移或改变斜率。本节把这两类误差拆开,用两点校准求出 offset 与 gain,并把参数写成可直接用于软件测量链路的校正公式。
学习目标
- 区分零点偏移与灵敏度误差在转换曲线上的表现
- 根据两个已知参考点计算线性校正参数
- 用校正后的结果验证量程两端和中间点误差
从转换曲线识别两类误差
设真实物理量为 ,传感器经过采集后得到原始读数 。理想情况下二者可能满足 ,但实际系统常可近似写成:
其中 对应零点偏移, 与理想斜率的偏差对应灵敏度误差。零点偏移会让整条曲线上下或左右平移,而灵敏度误差会改变曲线斜率,因此误差通常随输入量增大而扩大。
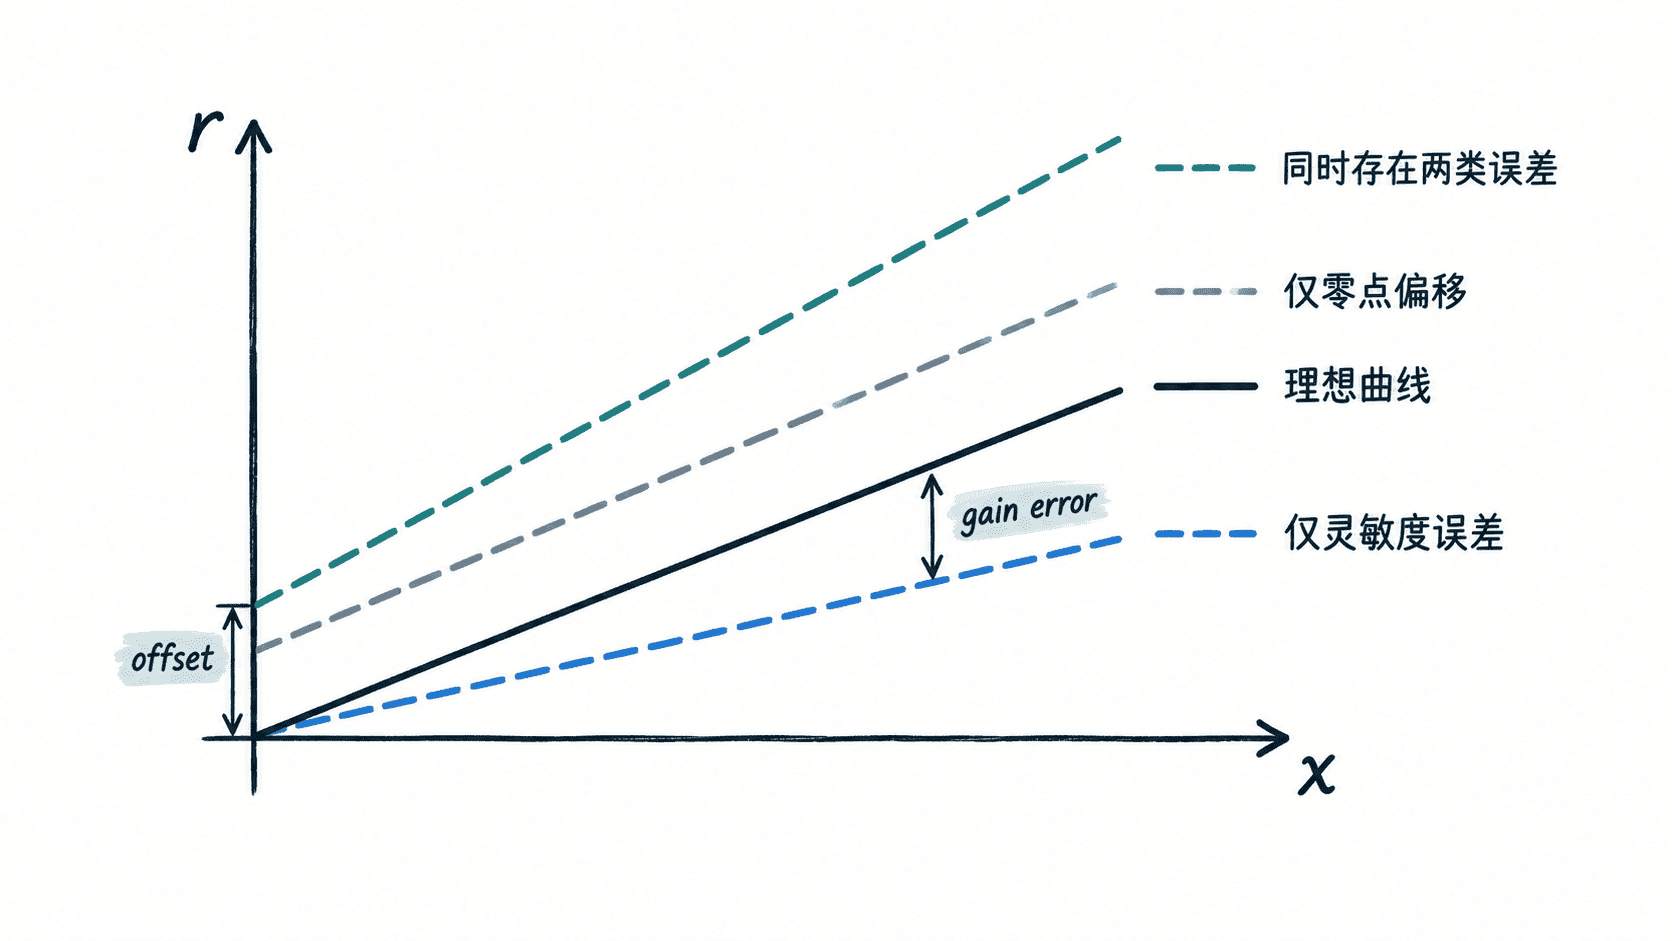
只做零点校正时,相当于减去固定常数;只做灵敏度校正时,相当于乘以比例系数。实际校准通常同时处理两者,因为只修正其中一个参数,另一类误差仍会在量程内保留下来。
用两个参考点求校正参数
选择两个可靠参考输入 、,记录对应原始读数 、。希望由原始读数反推出校正值 ,可直接建立线性映射:
其中:
这里的 同时修正灵敏度偏差, 修正剩余零点偏移。两个参考点应尽量覆盖实际工作量程,而不是集中在很窄的区域,否则斜率估计会对噪声更加敏感。
例如标准输入为 0 和 100,传感器分别读到 2 和 105,则校正系数可以直接计算并应用到任意原始读数。
r1, x1 = 2.0, 0.0
r2, x2 = 105.0, 100.0

# 两点线性校准:先求比例系数,再求截距
k = (x2 - x1) / (r2 - r1)
c = x1 - k * r1

for raw in [2.0, 53.5, 105.0]:
    corrected = k * raw + c
    print(f"raw={raw:5.1f}, corrected={corrected:6.2f}")
预期输出
raw=  2.0, corrected=  0.00
raw= 53.5, corrected= 50.00
raw=105.0, corrected=100.00
这个结果说明两个校准点会被准确映射回参考值,中间值则按校正后的直线插值。
在测量链路中应用校正
工程实现时,应明确校正参数作用在哪一层。如果 ADC 码值首先换算为电压,再通过传感器灵敏度换算为物理量,最稳妥的做法是先固定原始量定义,再在同一个量纲上保存校准参数,避免把 ADC 偏移、模拟前端增益误差和传感器灵敏度误差混在一起。
典型处理链路是:原始采样值经过基础单位换算得到未校正测量值,再应用 gain 与 offset 参数,最后进入滤波、报警或控制逻辑。这样既便于重新标定,也能保留未经校正的数据用于追踪问题。
验证整条量程而不是只看校准点
两点校准只能保证模型在两个参考点处完全吻合,因此验证时至少再选择一个独立的中间点。若条件允许,应在整个量程上布置多个验证点,分别计算校正前后的绝对误差或满量程百分比误差。
还应分别记录升程和降程数据。如果同一个输入在两个方向上得到不同结果,可能存在迟滞;这类误差无法靠固定的 gain 与 offset 完全消除。只有当独立验证点也满足精度要求时,这组软件校正参数才真正改善了整条测量链路。