
传感器与检测技术 / 系统课时
用陀螺仪测量角速度
用陀螺仪测量角速度
陀螺仪直接给出的不是角度,而是绕各轴旋转的角速度。要把它用于姿态估计,需要同时理解 MEMS 陀螺仪如何把旋转转成电信号,以及零偏、噪声、量程和积分为什么会让角度逐渐漂移。
学习目标
- 说明 MEMS 陀螺仪利用科里奥利效应感知角速度的基本过程
- 根据三轴角速度理解量程、零偏与积分漂移对测量结果的影响
- 掌握从角速度积分得到角度时必须处理的校准与采样问题
从旋转到科里奥利位移
MEMS 陀螺仪内部通常包含一个被驱动做周期运动的微小质量块。设备没有旋转时,质量块主要沿驱动方向振动;当器件绕某一敏感轴旋转时,运动质量会受到科里奥利力,产生与驱动方向垂直的微小位移。
科里奥利力可以写成:
其中 是质量块质量, 是内部振动速度, 是外部角速度。由于结构参数和驱动振动受芯片控制,检测垂直方向的位移或电容变化,就可以反推出对应轴的角速度。
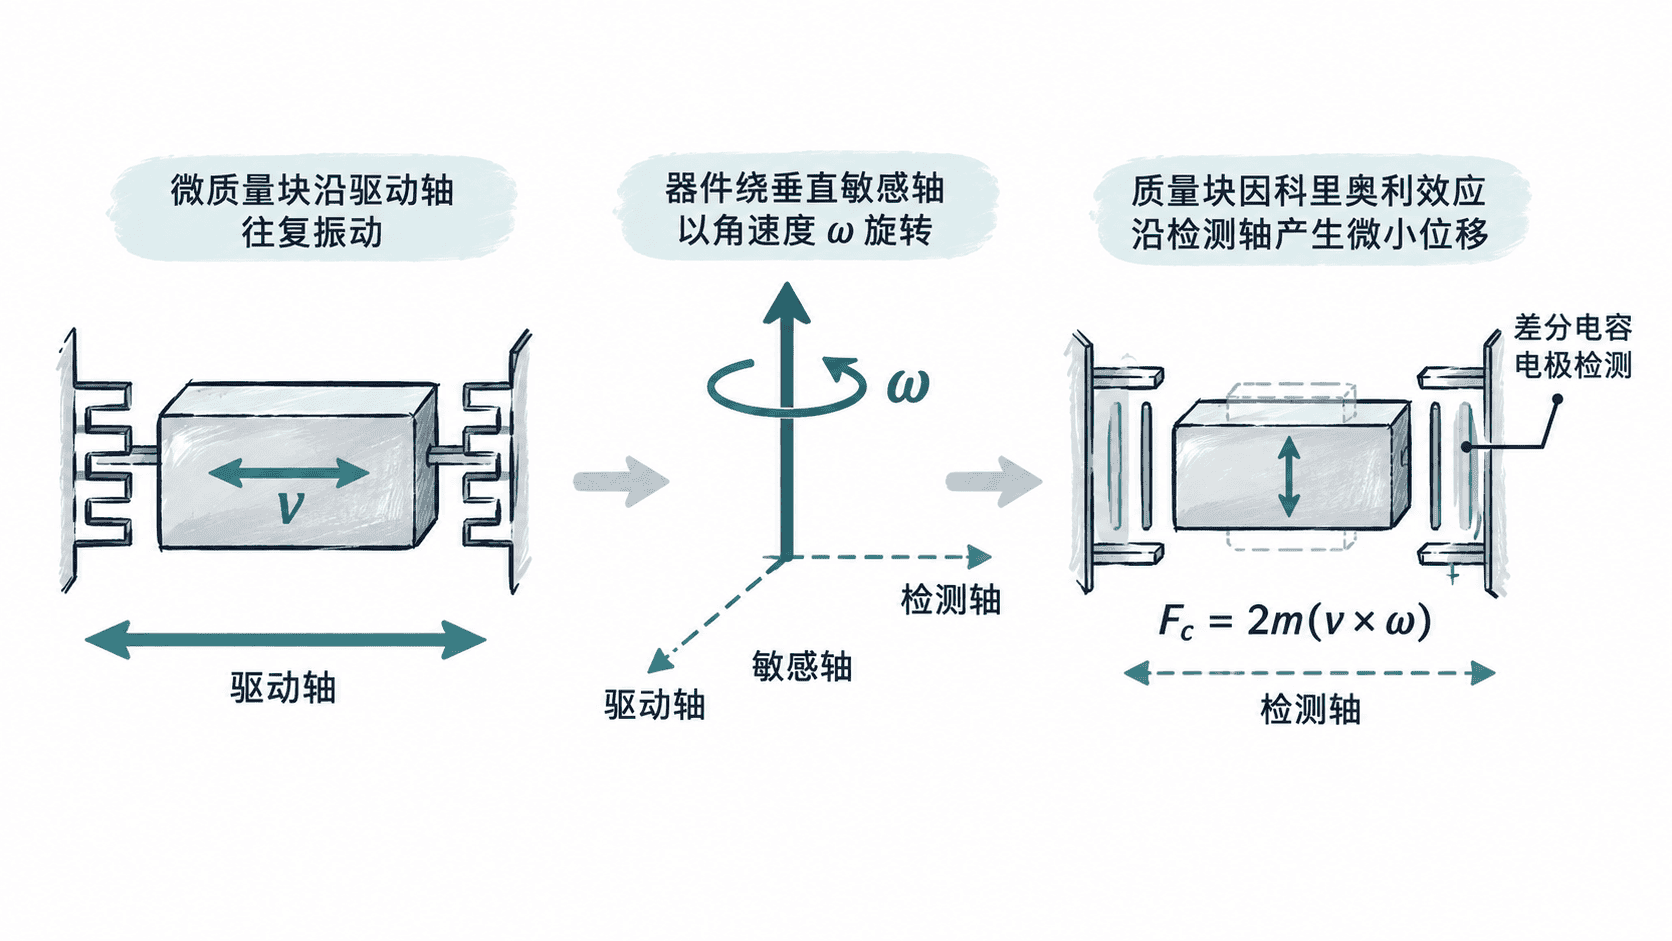
三轴陀螺仪把三个近似正交的敏感结构组合起来,因此常输出 、、。正负号取决于芯片定义的坐标系和右手规则,接入姿态算法前必须先确认数据手册中的轴向与安装方向。
看懂角速度输出与量程
角速度常用 °/s 或 rad/s 表示。例如某轴输出 ,表示设备当前以每秒 90° 的速度绕该轴旋转,并不代表已经旋转了 90°。
数字陀螺仪通常提供多个满量程,例如 ±125、±250、±500、±1000 或 ±2000 °/s。量程越小,同样位数下每个数字码对应的角速度通常越细;量程越大,则更不容易在高速旋转时饱和。
选择量程时应先估计真实运动的最大角速度,并保留一定瞬态余量。调试阶段尤其要检查原始数据是否经常贴近正负满量程,这比只观察最终姿态角更容易发现饱和问题。
零偏为什么会变成积分漂移
静止时,理想陀螺仪三个轴都应输出 0,但真实器件通常存在零偏。假设某轴静止时仍有 的偏差,如果直接积分,那么 60 秒后仅这一项就会造成约 30° 的角度误差。
离散采样下,最简单的积分写成:
若测量值实际为 ,其中 为零偏、 为噪声,那么固定零偏会不断累积成随时间增长的角度误差。随机噪声也会经过积分形成随机游走,因此单纯依靠陀螺仪无法长期保持绝对姿态稳定。
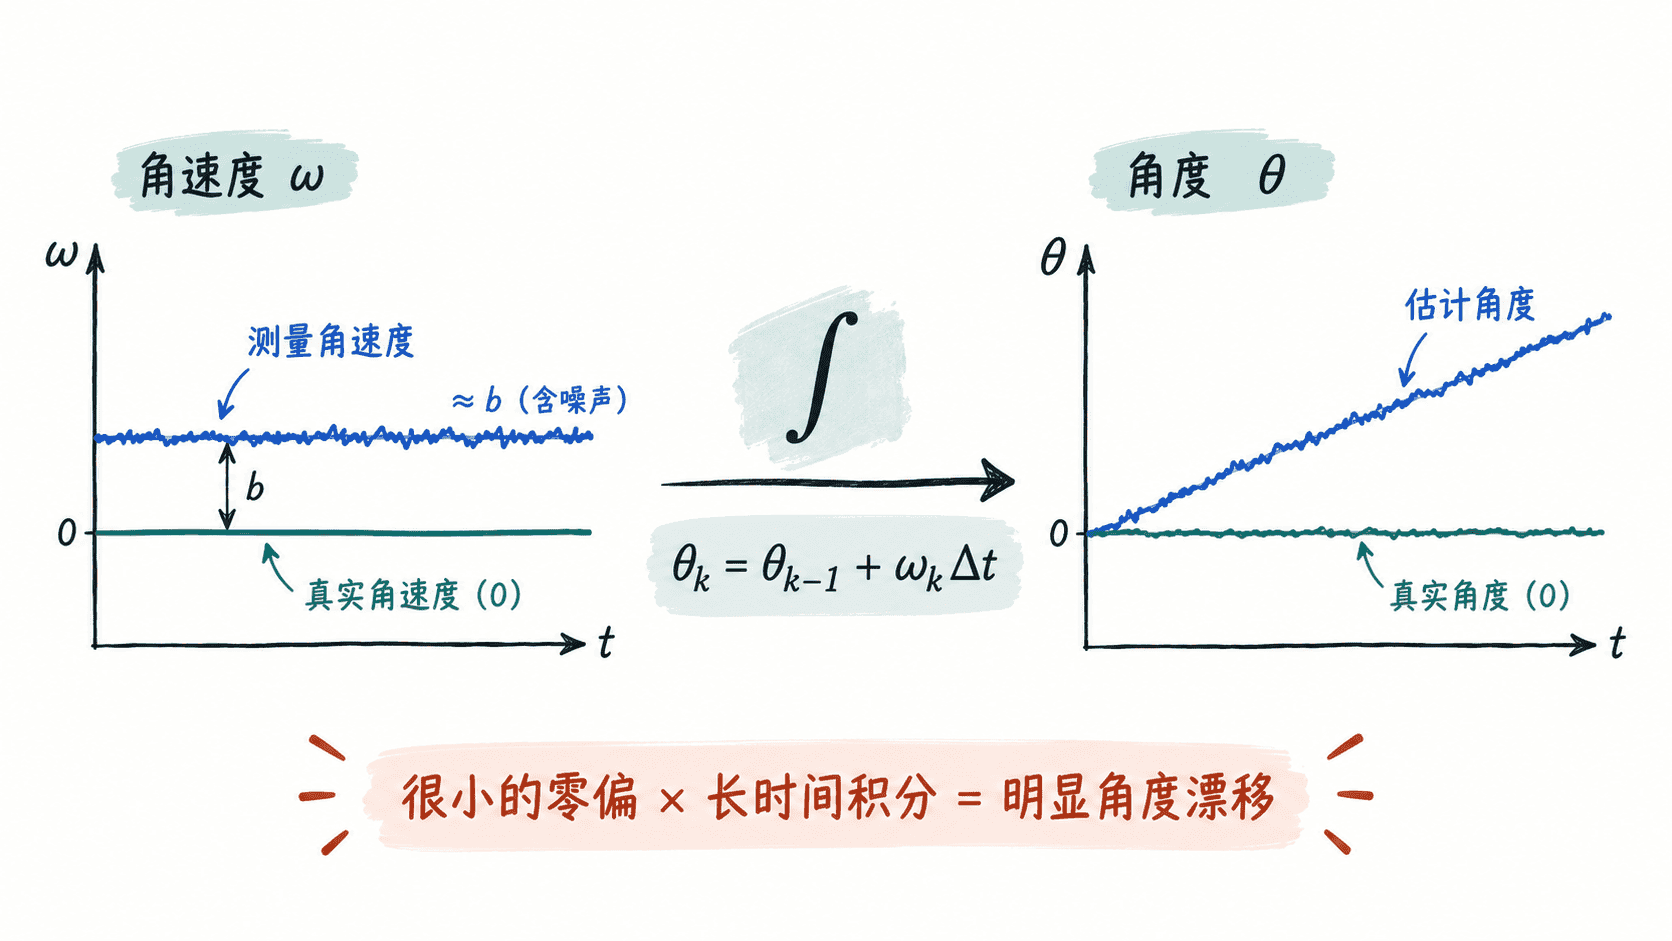
实际系统通常会在已知静止阶段估计零偏,并在计算角速度前扣除:
但零偏还会随温度、供电、机械应力和时间变化,因此一次开机校准并不能保证整个运行周期都没有漂移。要求长期姿态稳定时,通常还要结合加速度计、磁力计或其他外部参考进行融合校正。
积分时还要处理采样周期
把角速度积分成角度时,采样周期必须来自真实时间间隔,而不是想当然地写死一个值。假设程序以 100 Hz 为目标运行,但偶尔因调度或总线读取延迟变成 8 ms 或 13 ms,如果仍固定使用 10 ms,积分误差会持续累积。
对于相邻两个采样点,更稳妥的基础方法是梯形积分:
它利用前后两个角速度估计区间平均值,在角速度变化较平滑时通常比单点矩形积分更准确。不过积分公式本身无法消除零偏,校准错误仍会被持续累积。
为姿态估计选择合适的测量策略
陀螺仪的优势是短时间内响应快,不依赖重力方向,也不会因为瞬时线加速度而直接把姿态判断错;它的核心弱点则是缺少稳定的绝对参考,任何残余零偏都会被积分放大。
因此实际使用时,应把陀螺仪理解为“短时旋转变化”的高质量信息源。先确认坐标轴和单位,再选择不会频繁饱和的量程,通过静止阶段估计零偏,并用真实采样周期进行积分。需要长时间可靠姿态时,再通过其他传感器提供绝对方向约束,才能阻止积分误差无限增长。