
传感器与检测技术 / 系统课时
判断线性度迟滞与重复性
判断线性度迟滞与重复性
传感器即使量程和灵敏度都合适,输入输出曲线仍可能因为非线性、迟滞、重复性差或零点偏移而产生误差。本篇从标定曲线出发,学会识别四类典型现象,并判断它们分别该靠标定、结构改进还是使用条件控制来处理。
学习目标
- 从输入输出曲线识别线性度、迟滞、重复性和零点误差
- 理解四类误差在曲线形状和测量结果上的不同表现
- 根据误差类型选择校准、补偿或机械与环境改进措施
先建立理想标定线
标定时通常给传感器施加一系列已知输入 ,记录输出 ,再与参考直线比较。理想线性模型可写成:
其中 是灵敏度, 是零点输出。真实曲线若偏离这条参考关系,就需要进一步判断偏差究竟随输入位置变化、随输入方向变化,还是每次重复测试都会改变。
线性度描述真实标定曲线偏离参考直线的程度。若曲线在中段向上弯、两端接近参考线,即使每次测量都完全重复,系统仍存在非线性误差。工程规格常把最大偏差写成满量程输出的百分比。
从曲线形状识别四类误差
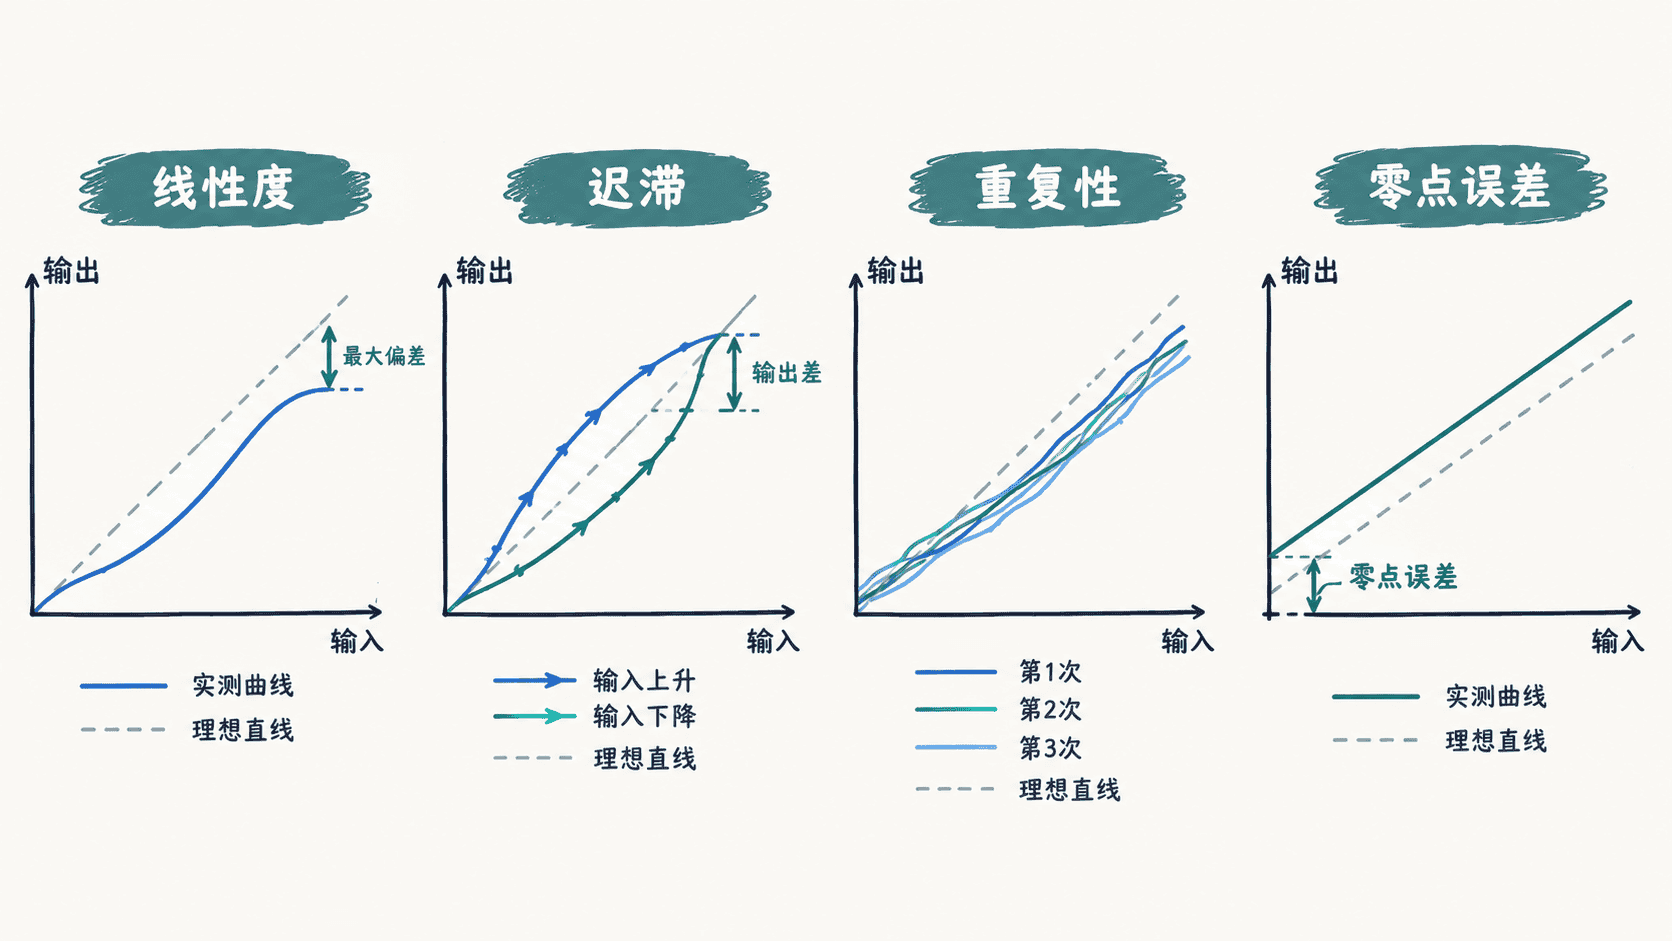
线性度差时,最明显的特征是同一条标定曲线稳定地弯曲。只要输入相同且测试条件相同,输出基本能重复出现,但用一条直线换算时,中间某些区段会持续产生系统性偏差。
迟滞的关键不是曲线弯,而是同一输入值会因到达方向不同得到不同输出。例如从 0 N 加载到 50 N 与从 100 N 卸载到 50 N 时,力传感器输出不同,就形成迟滞回线。机械摩擦、材料弹性滞后、磁性器件的磁滞等都可能造成这种现象。
重复性描述在相同条件、相同输入方向和相同操作方法下,多次测量能否得到接近的输出。若三次从低到高扫描得到三条略有分散的曲线,这种离散反映重复性误差。它强调的是多次实验之间的变化,而不是单条曲线偏离理想线多少。
零点误差则表现为输入为零时输出不为零。若整条曲线近似平行于理想线却整体上移,可以把它理解为偏置项 发生了变化。安装预紧力、桥路失衡、放大器输入失调和温度漂移都可能造成零点偏移。
用加载和卸载实验判断迟滞
要把迟滞与普通非线性区分开,不能只做一次单向标定。应让输入从最小值逐级增加到最大值,再按相同节点逐级降低,并分别记录两组输出。
在任一输入点 ,若上行输出为 、下行输出为 ,二者差值可写成:
若多个点都出现明显方向相关差异,就应优先判断迟滞,而不是简单把所有偏差都归为线性度问题。迟滞通常不能仅靠一条静态校准直线完全消除,因为输出还与输入的历史路径有关。
不同误差需要不同处理方法
线性度问题若稳定且可重复,可以通过分段标定、多项式拟合或查表补偿降低换算误差;但如果非线性来自接近传感器物理极限的工作区,更稳妥的方法通常是缩小工作范围或更换更合适的器件。
迟滞若来源于机械摩擦、结构间隙或材料特性,应优先改善机械结构和安装方式。软件补偿只有在输入历史可追踪、迟滞规律稳定时才有价值。
重复性差通常意味着随机噪声、装夹变化、供电不稳、环境扰动或器件本身不稳定。此时单纯重新标定并不能解决问题,因为下一次读数仍可能改变,应先控制测试条件并分析波动来源。
零点误差若稳定,可通过归零或偏置校准处理;若零点随温度、时间持续漂移,则需要温度补偿、周期校准或重新设计测量链。识别曲线形状只是第一步,真正有价值的是根据误差的行为特征找到对应的修正手段。