
传感器与检测技术 / 系统课时
看懂 MEMS 加速度计工作链路
看懂 MEMS 加速度计工作链路
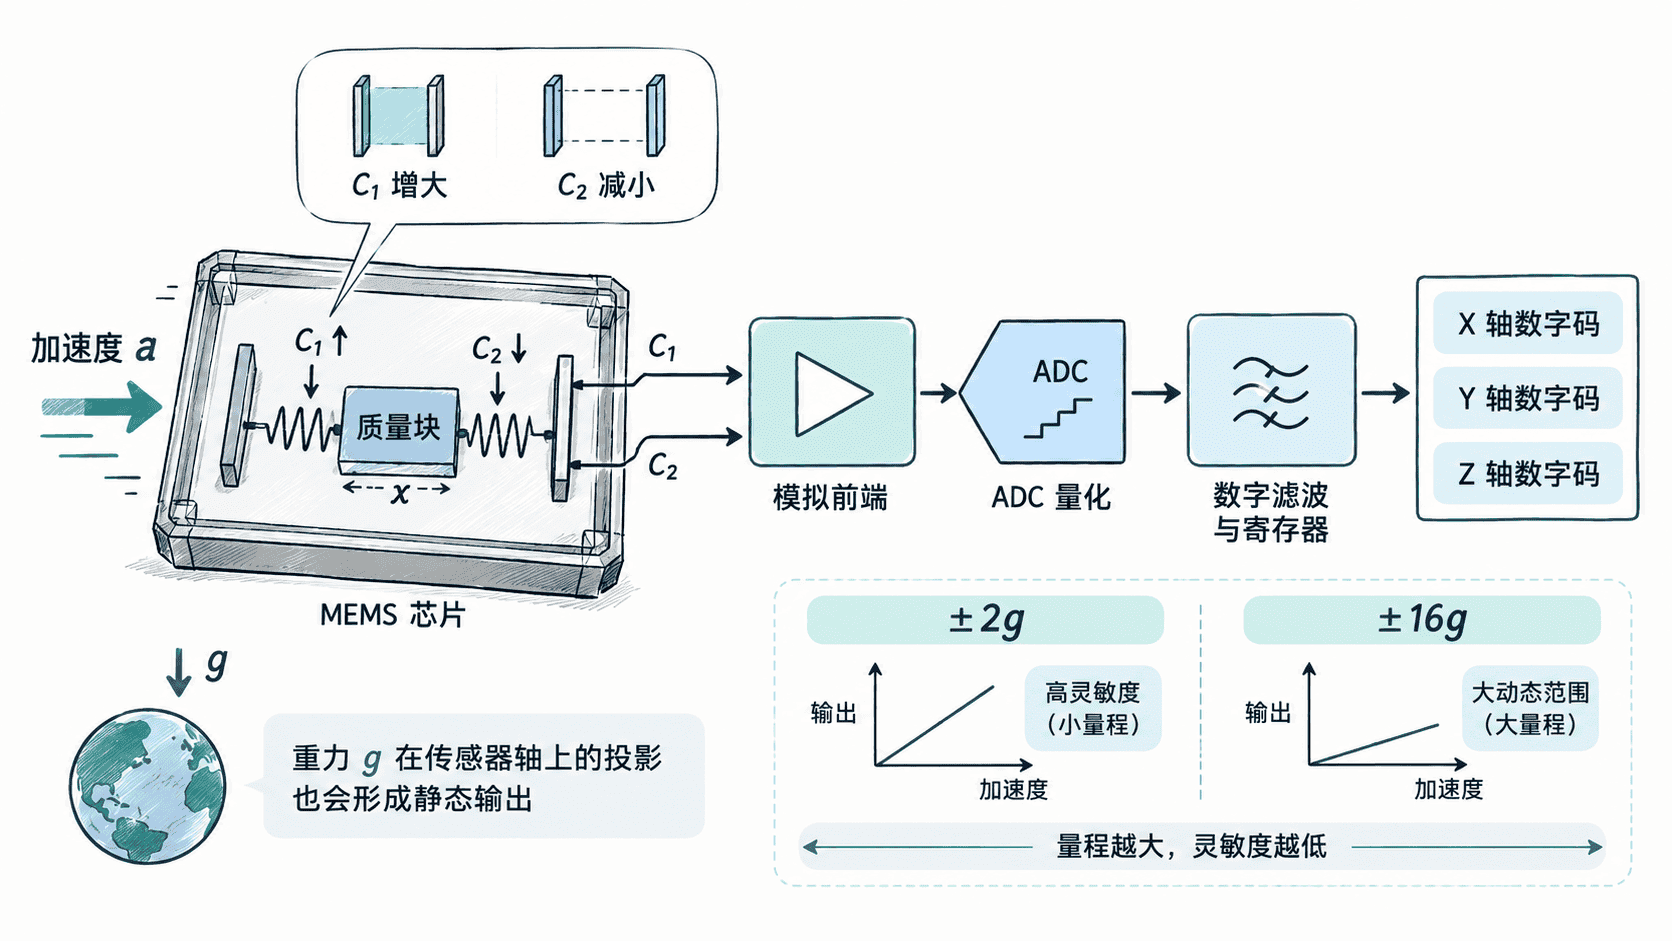
MEMS 加速度计输出的是数字量,但它真正测量的起点仍是芯片内部微小质量块的机械位移。本节沿着质量块、差分电容、模拟前端、ADC 与数字寄存器追踪完整链路,并区分静态重力、动态加速度和量程灵敏度。
学习目标
- 说明 MEMS 加速度计从惯性力到数字输出的完整转换链路
- 区分静止时的重力分量与运动产生的动态加速度
- 根据量程与灵敏度理解数字读数的分辨率和饱和边界
从质量块的惯性位移开始
典型 MEMS 加速度计内部存在通过微型弹性结构悬挂的质量块。当芯片外壳发生加速度时,质量块因为惯性相对外壳产生微小位移。这个过程可以用 理解:在质量确定时,加速度越大,等效惯性力越大,质量块偏移也越明显。
质量块不会无限移动。悬挂梁相当于微型弹簧,位移增大后会产生恢复力,因此在设计工作范围内可以建立加速度与位移之间的近似确定关系。超过机械或电子量程后,输出就会进入饱和区,继续增大加速度也不能得到可信的比例读数。
差分电容把位移变成电信号
质量块通常与微型梳齿电极连接,并与两侧固定电极形成差分电容。简化来看,平行结构的电容与极板间距有关,可写成 。质量块向一侧移动时,一侧间距减小、电容增大,另一侧间距增大、电容减小。
实际电路不会只读取某一个电容,而是观察两侧的差分变化。这样可以增强对位移方向的判断,同时抑制一部分共同变化,例如制造偏差或温度引起的整体漂移。
这个阶段仍然是很小的模拟信号。芯片内部模拟前端负责激励、解调和放大,再交给 ADC 转成离散数字值。之后数字滤波器可能继续进行带宽限制、低通或抽取,最终数据才进入可由主控读取的寄存器。
静止时也可能读到 1 g
加速度计并不是“只有运动时才有输出”。静止放在桌面上的传感器仍处在地球重力场中,它会测到与支撑力相关的比力。因此某一敏感轴与重力方向重合时,常见读数接近 或 ;与重力垂直的轴理想情况下接近 。
这也是最简单的静态检查方法。把三轴加速度计缓慢翻转六个方向,各轴应依次接近正 1 g、负 1 g 或 0 g。若偏差始终固定,通常需要校正零偏;若比例明显不对,则还要检查灵敏度或比例因子误差。
动态加速度则来自运动状态变化,例如设备启动、制动、振动或碰撞。实际读数往往是重力投影、动态加速度、零偏和噪声的叠加,因此不能把任意瞬时读数直接解释成设备的线性运动加速度。
量程和灵敏度需要一起看
量程决定传感器能表示多大的加速度,例如 ±2 g、±4 g、±8 g 或 ±16 g。数字输出位数固定时,量程越小,每一个数字码对应的加速度通常越小,也就是灵敏度更高;量程越大,则更不容易在冲击场景中饱和,但单位码值代表的加速度更大。
假设某设备在 ±2 g 量程下规定灵敏度为 16384 LSB/g,那么原始值 8192 对应约 。换到更大量程后,同样的真实加速度通常会对应更小的原始码值。工程中必须使用当前量程对应的灵敏度换算,不能把不同配置下的比例常数混用。
用一条链路检查读数是否可信
面对一个异常数字值,可以沿信号链反向检查。先确认量程和灵敏度配置是否一致,再看当前姿态是否包含重力分量;随后检查是否发生机械冲击或饱和,最后才考虑滤波、零偏和温漂问题。
还要注意带宽。强低通滤波能让静态姿态读数更稳定,却会削弱快速振动和冲击;较高带宽能保留动态变化,但输出噪声也会增加。量程、带宽和滤波因此必须围绕测量目标一起选择。
理解这条链路后,数字寄存器中的一个数值就不再是孤立结果:它依次受到机械结构、差分电容、模拟前端、量化、滤波、量程设置以及重力方向的共同影响。