
传感器与检测技术 / 系统课时
用数字滤波稳定采样结果
用数字滤波稳定采样结果
采样值抖动时,直接增加平滑强度虽然能让曲线更稳,却可能让真实变化变慢甚至被抹掉。本课用同一组含随机噪声和尖峰的数据比较滑动平均、中值滤波与一阶低通,理解它们各自擅长处理的噪声类型和动态代价。
学习目标
- 区分滑动平均、中值滤波和一阶低通的典型用途
- 观察滤波强度对噪声抑制与响应速度的影响
- 根据噪声特征选择不过度牺牲动态性的滤波方案
先按噪声形态选择方法
滑动平均对零均值随机噪声很有效。长度为 的窗口对最近 个样本求平均,能够降低高频抖动,但窗口越长,阶跃变化被摊开的时间也越长。
中值滤波不是求平均,而是对窗口内样本排序后取中间值,因此对偶发的极大值或极小值特别有效。传感器受到通信毛刺、电磁干扰或接触抖动而产生孤立尖峰时,中值滤波通常比均值更不容易被异常值拖偏。
一阶低通采用递推形式:
其中 。 越小,输出越平稳,但跟随真实变化越慢; 越大,响应更快,同时保留更多噪声。
| 方法 | 更擅长处理 | 主要代价 |
|---|---|---|
| 滑动平均 | 连续随机噪声 | 窗口越长,延迟和过渡时间越大 |
| 中值滤波 | 孤立尖峰、脉冲异常 | 窗口过大会损失短时细节 |
| 一阶低通 | 高频抖动、连续平滑 | 参数过小会造成明显滞后 |
用同一组数据比较三种滤波器
下面构造一组阶跃采样数据,其中包含小幅随机噪声和一个明显尖峰,并分别应用三种滤波方法。示例只依赖 Python 标准库,可以直接运行。
from collections import deque
from statistics import median

samples = [10.0, 10.2, 9.9, 10.1, 10.0, 20.1, 20.0, 35.0, 19.9, 20.2, 20.0]
window_size = 3
alpha = 0.4

mean_window = deque(maxlen=window_size)
median_window = deque(maxlen=window_size)
low_pass_value = samples[0]

for index, value in enumerate(samples):
    mean_window.append(value)
    median_window.append(value)

    moving_average = sum(mean_window) / len(mean_window)
    median_value = median(median_window)

    if index > 0:
        low_pass_value = alpha * value + (1 - alpha) * low_pass_value

    print(
        f"{index:02d} raw={value:4.1f} "
        f"mean={moving_average:5.2f} "
        f"median={median_value:4.1f} "
        f"lowpass={low_pass_value:5.2f}"
    )
预期输出
00 raw=10.0 mean=10.00 median=10.0 lowpass=10.00
01 raw=10.2 mean=10.10 median=10.1 lowpass=10.08
02 raw= 9.9 mean=10.03 median=10.0 lowpass=10.01
03 raw=10.1 mean=10.07 median=10.1 lowpass=10.05
04 raw=10.0 mean=10.00 median=10.0 lowpass=10.03
05 raw=20.1 mean=13.40 median=10.1 lowpass=14.06
06 raw=20.0 mean=16.70 median=20.0 lowpass=16.44
07 raw=35.0 mean=25.03 median=20.1 lowpass=23.86
08 raw=19.9 mean=24.97 median=20.0 lowpass=22.27
09 raw=20.2 mean=25.03 median=20.2 lowpass=21.44
10 raw=20.0 mean=20.03 median=20.0 lowpass=20.86
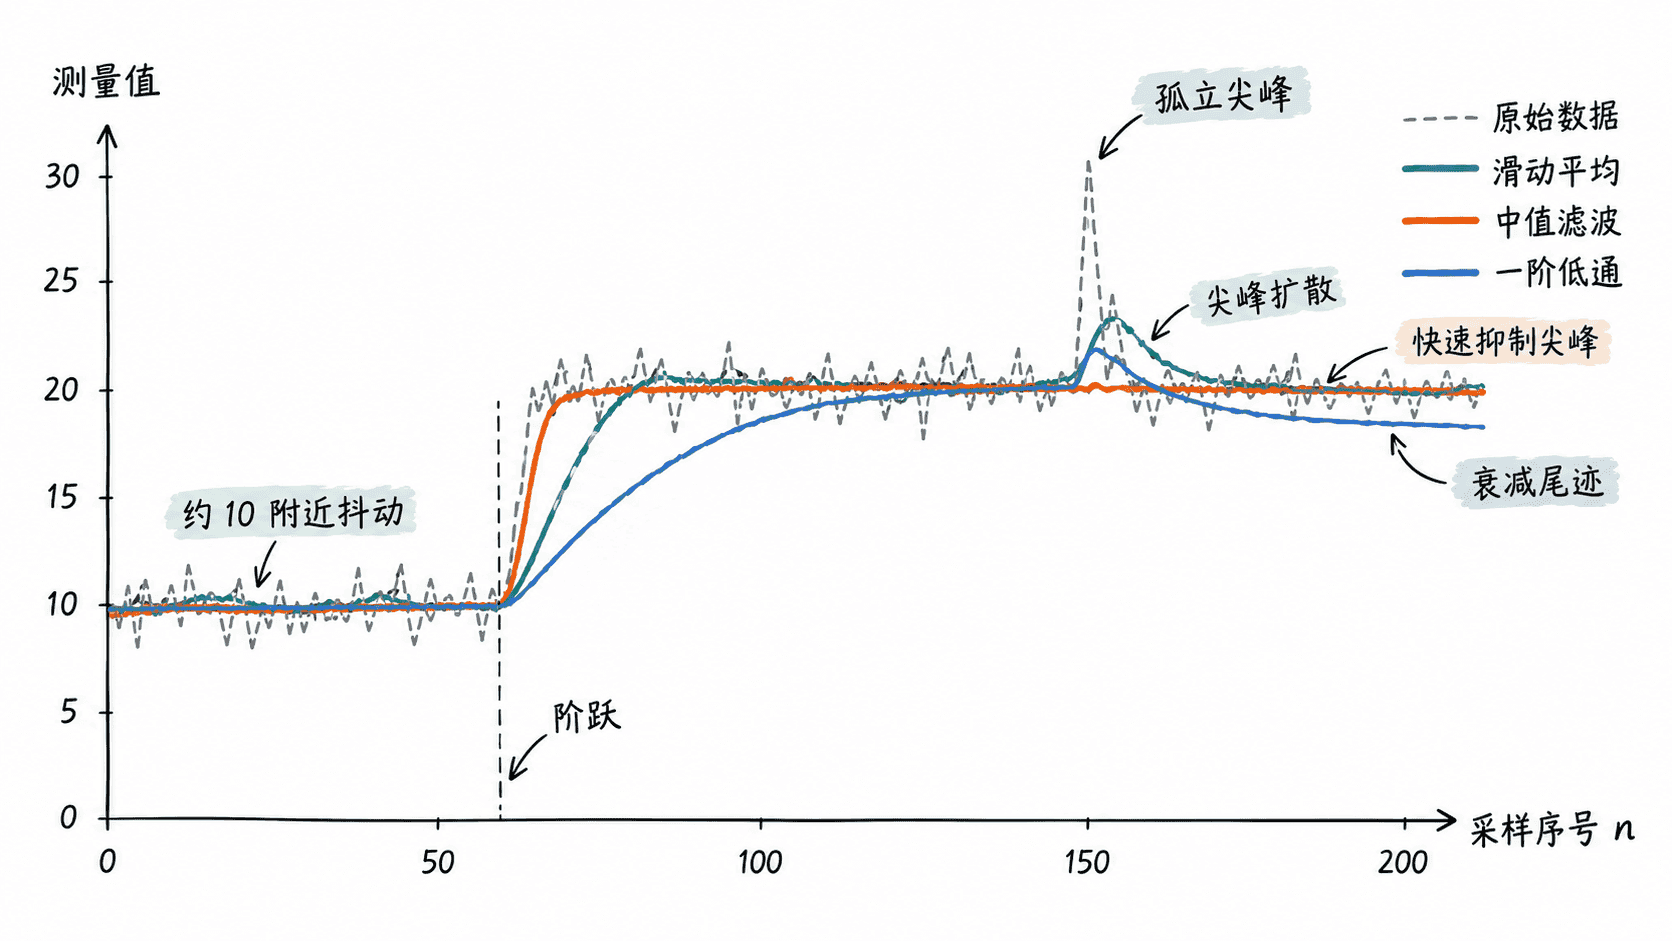
输出揭示了三个关键差异。真实值从约 10 跳到约 20 时,三点滑动平均需要多个样本才能完全跟上;在 35.0 的孤立尖峰出现时,中值滤波仍保持在约 20 附近;一阶低通既会抑制尖峰,也会留下较长的衰减尾巴。
调参数时先定义允许的动态损失
滤波参数不能只靠“看起来更平滑”来决定。对于滑动平均,应先根据采样周期和允许响应时间确定窗口。例如采样周期为 10 ms、窗口长度为 20 个样本,就意味着滤波器会同时参考约 200 ms 的数据,快速变化必然被明显拉宽。
一阶低通同样需要把 与系统动态联系起来。若采样周期保持不变,降低 会增强平滑效果,也会增加跟随时间。因此调试时应同时记录稳态噪声幅度和阶跃响应时间,而不是只记录滤波后的标准差。
避免把异常和真实变化一起滤掉
如果真实物理量本身会快速变化,过强滤波可能比噪声更危险。例如碰撞检测、压力突变和限位保护依赖短时变化,长窗口平均可能把峰值削低,一阶低通也可能让报警时刻延后。
因此验收滤波器至少要同时检查两类数据:一类是稳态输入,用于评估噪声和尖峰抑制;另一类是已知阶跃或快速变化输入,用于测量响应时间和峰值损失。只有两组指标都符合系统要求,采样结果才算真正“稳定”,而不是仅仅在屏幕上看起来更平滑。