
传感器与检测技术 / 系统课时
处理采样定时与中断同步
处理采样定时与中断同步
传感器能持续输出数据后,下一步是保证每个样本只读一次、按真实采样时刻排序,并且主控来得及处理突发数据。本节用数据就绪中断、定时器和 FIFO 组织采集链路,避免轮询带来的漏样、重复读取与时间戳漂移。
学习目标
- 根据输出数据率计算采样周期和主控允许的处理时间
- 正确使用数据就绪中断与 FIFO,避免在中断服务函数中执行长耗时传输
- 为批量样本分配合理时间戳,并识别丢样、重复读和 FIFO 溢出
先把输出数据率换成时间预算
输出数据率 ODR 决定新样本产生的节奏。若传感器配置为 1000 Hz,则理想采样周期为 。主控从收到数据就绪信号到完成取数的平均速度必须跟得上这个节奏,否则积压最终会变成覆盖或 FIFO 溢出。
定时器轮询适合没有数据就绪引脚的器件,但定时器频率不应凭感觉设置。轮询频率低于 ODR 会漏掉新样本;明显高于 ODR 又可能重复读取同一个寄存器内容。能使用 DRDY 时,应优先把它作为“新数据已经产生”的同步依据。
让中断只负责通知
数据就绪中断的职责应尽量短:记录事件并唤醒采集任务,而不是在 ISR 中完成整段 SPI 读取、滤波、日志输出甚至网络发送。这样可以缩短中断占用时间,也避免高优先级中断阻塞其他实时任务。
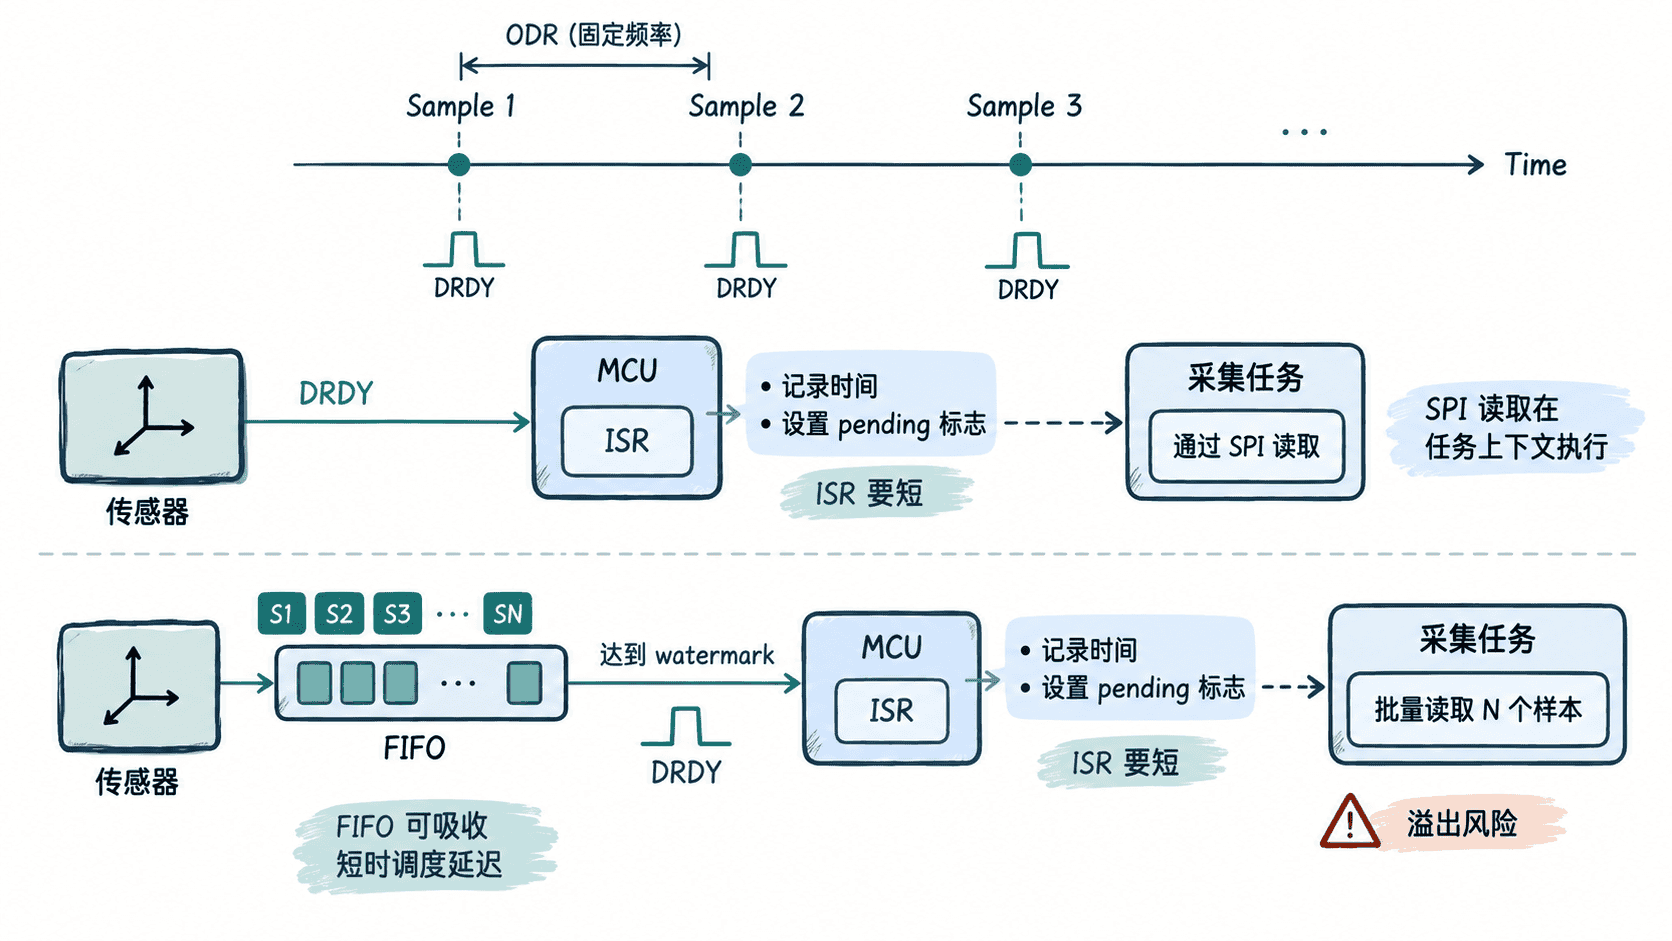
下面给出一个最小 C 示例。ISR 只增加待处理计数并记录最近一次中断时间,主循环负责真正读取样本。micros()、sensor_read_sample() 和中断配置函数需要映射到具体 MCU 平台。
#include <stdint.h>
#include <stdio.h>

volatile uint32_t pending_samples = 0;
volatile uint32_t last_drdy_us = 0;

uint32_t micros(void);
int16_t sensor_read_sample(void);

void sensor_drdy_isr(void)
{
    last_drdy_us = micros();
    if (pending_samples < 0xFFFFFFFFu) {
        pending_samples++;
    }
}

int main(void)
{
    for (;;) {
        if (pending_samples == 0u) {
            continue;
        }

        // 实际项目中应使用临界区或原子操作保护共享计数器
        pending_samples--;
        int16_t sample = sensor_read_sample();
        printf("sample=%d drdy_us=%lu pending=%lu\n",
               sample,
               (unsigned long)last_drdy_us,
               (unsigned long)pending_samples);
    }
}
预期输出
sample=<value> drdy_us=<TIME> pending=0
sample=<value> drdy_us=<TIME> pending=0
<TIME> 和 <value> 会随运行时刻和输入信号变化。正常负载下 pending 应大部分时间保持在 0;若它持续增长,说明取数或后续处理速度已经低于样本产生速度。
用 FIFO 吸收调度抖动
高速传感器常带硬件 FIFO。它的作用不是让平均处理能力变快,而是吸收主控短时间无法及时响应的抖动。例如 ODR 为 2 kHz、FIFO 可保存 32 个样本,则理论上约有 16 ms 的缓冲空间;若主控超过这段时间仍未取数,仍可能发生溢出。
相比“每个样本一次中断”,可以配置 FIFO watermark,例如积累 8 个样本后触发一次中断。主控随后一次 SPI burst 读取 8 个样本,可以显著减少中断次数与事务开销。读取时必须先查询 FIFO 当前有效样本数,不能假设每次中断一定恰好只有 watermark 个样本,因为调度延迟期间可能继续有新数据进入。
发生 FIFO overflow 时,应把这次数据缺口显式记录下来,而不是把后续样本当作连续数据。对姿态估计、振动分析等依赖均匀时间间隔的算法,未标记的漏样往往比直接报错更危险。
给样本分配正确时间戳
单样本 DRDY 模式下,可以在中断边沿附近记录时间戳,这个时间通常比“SPI 读取完成时刻”更接近数据产生时刻。不要用主循环处理完成时间代替采样时间,否则任务调度抖动会直接变成时间轴抖动。
FIFO 批量读取时,一个中断对应多个历史样本。如果已知固定采样周期 ,且中断时间 t_irq 对应最新一个样本,可以向前回推:第 个更早样本的时间约为 t_irq - k * Ts。如果传感器内部提供硬件时间戳,应优先使用硬件时间戳,因为它不会受 MCU 中断延迟影响。
还要注意 MCU 时钟与传感器采样时钟通常不是同一个晶振。长时间采集时,即使两者都标称 1 kHz,也可能因 ppm 级误差逐渐产生漂移。需要严格时间同步的系统应周期性校正两套时钟,而不是只在启动时对齐一次。
用计数和状态验证没有丢样
调试时至少记录四类信息:DRDY 次数、实际读取样本数、FIFO overflow 次数以及最大待处理深度。运行一段固定时间后,理论样本数应接近 ODR × 时间,DRDY 和读取数量之间的差异应能由 FIFO 批量策略解释。
如果出现重复值,先判断输入本身是否稳定,再检查是否在没有新 DRDY 的情况下重复读寄存器;如果读取数量少于预期,检查 ISR 是否被屏蔽、SPI 事务是否过长以及 FIFO 是否溢出;如果样本数量正确但时间间隔抖动明显,则重点检查时间戳记录位置,而不是先修改滤波算法。
可靠的采样链路最终应同时满足三件事:每个新样本只消费一次、短时调度延迟不会立即造成丢样、时间戳代表采样发生的时刻而不是软件处理完成的时刻。