
传感器与检测技术 / 系统课时
用磁力计获取方向信息
用磁力计获取方向信息
三轴磁力计测量的是传感器坐标系中的磁场向量。利用地磁场的水平分量可以估算航向,但设备自身的永磁体、直流电流和金属结构都会扭曲测量结果,因此方向计算的关键不只是公式,还包括硬铁与软铁校准。
学习目标
- 解释三轴磁力计如何用磁场向量提供方向信息
- 根据水平磁场分量计算基础航向角,并理解倾斜状态下的限制
- 区分硬铁与软铁干扰对测量点分布和航向误差的影响
从三轴磁场得到方向
三轴磁力计通常输出 、、,它们表示磁场向量在传感器三个轴上的分量。设备水平放置并绕竖直轴旋转时,地磁场在水平面的投影会随着机体坐标系一起变化,因此可以由两个水平分量求出航向。
在一种常见坐标约定下,可写成:
atan2 同时使用两个分量的符号,能够区分完整的四个象限,比只计算 更可靠。不同芯片的 X、Y 轴方向以及正方向可能不同,因此实际公式有时需要交换两个参数或改变符号。
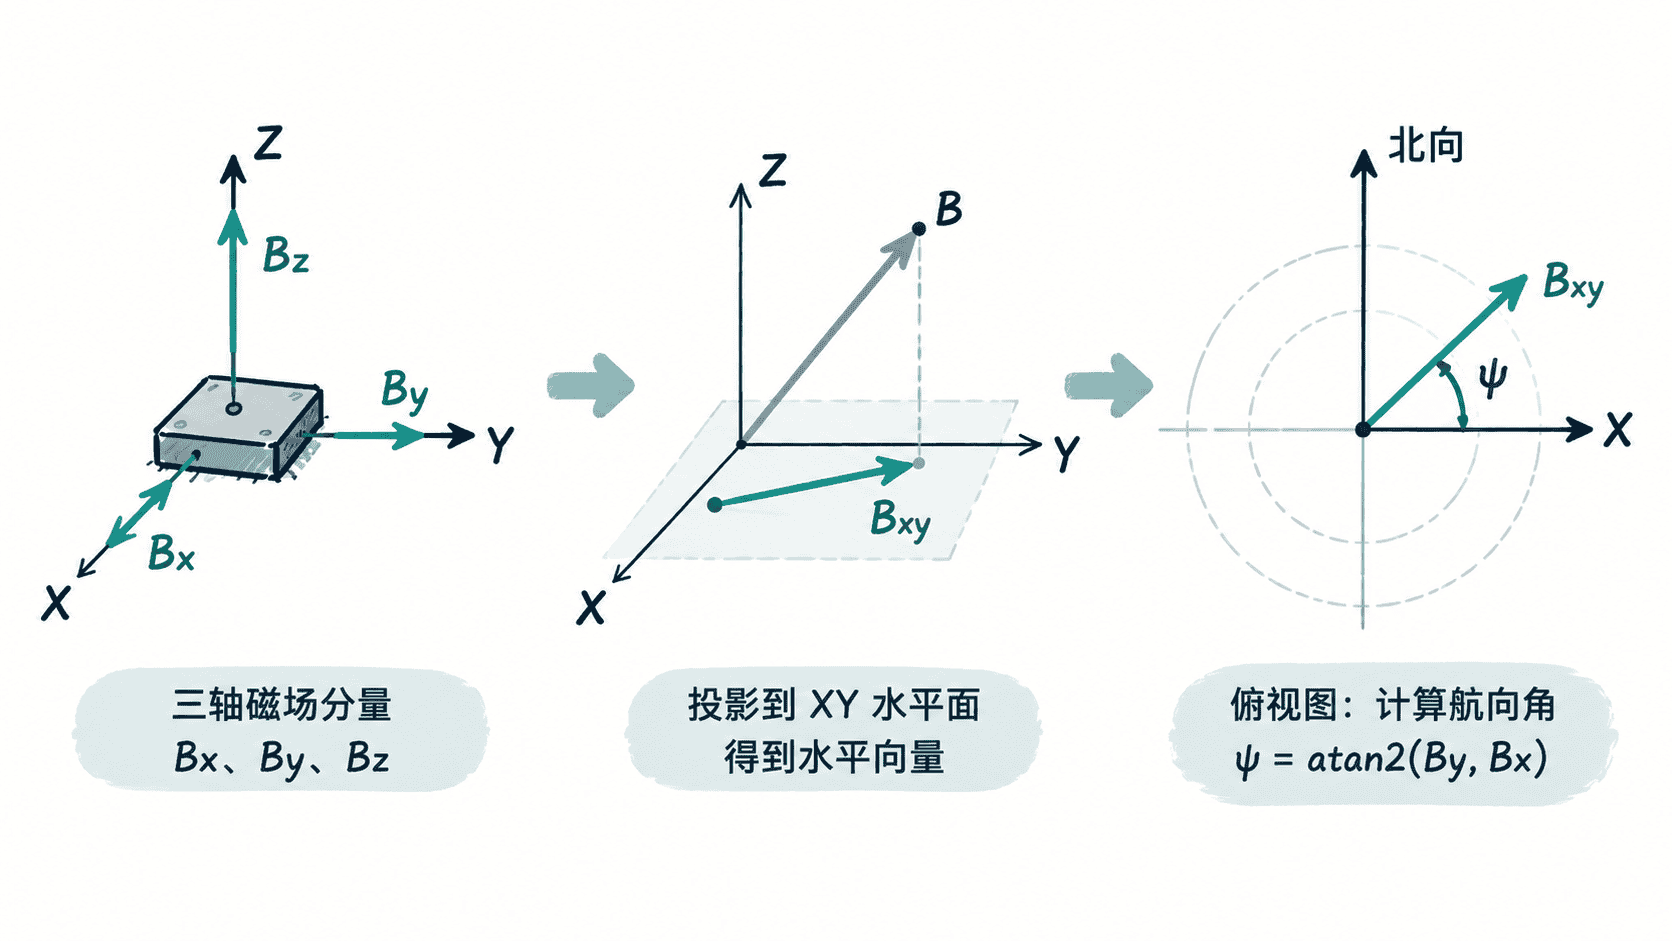
计算得到的角度通常还要归一化到 ~ 或 ~。此外,磁力计得到的是相对于磁北的方向;如果应用要求真北,还需要根据当地磁偏角做额外修正。
倾斜会改变直接计算的结果
简单的 atan2(By, Bx) 隐含了一个重要条件:传感器的水平面应与真实水平面近似重合。如果设备发生俯仰或横滚,地磁场的垂直分量会被投影到机体 X、Y 轴,直接计算的航向就会产生误差。
因此手持设备、机器人和飞行器通常要先用加速度计或姿态估计得到横滚角和俯仰角,再把磁场向量旋转到水平坐标系,最后从补偿后的水平分量计算航向。这一过程常被称为倾斜补偿。
硬铁干扰让圆整体偏移
如果磁力计在无干扰环境中保持近似水平,并绕 Z 轴旋转一整圈,理想的 - 点集应围绕原点形成圆形或近似圆形轨迹。设备附近的永久磁体、扬声器磁钢以及稳定直流电流产生的固定磁场,会给所有测量叠加一个近似恒定向量。
这种影响称为硬铁干扰。二维观察时,它最典型的表现不是改变圆的大小,而是把整个圆从原点平移到另一位置。如果最大值与最小值分别为 和 ,常用的基础零偏估计为:
分别对三个轴估计偏移后,可先做简单修正:
这种方法适合快速理解和基础校准,但真实三维校准通常需要覆盖更多姿态,不能只绕单一轴转一圈。
软铁干扰让圆变成椭圆
铁磁材料、PCB 上的大块金属结构以及某些机械部件会改变外部磁场在设备附近的方向与比例。这类影响称为软铁干扰,它通常不是简单叠加常量,而是让不同方向的磁场被不同程度地放大、缩小或耦合。
因此原本居中的圆形点集可能被拉伸、压缩甚至旋转成椭圆。仅仅减去一个固定偏移无法修正这种畸变,还需要用比例和轴间耦合矩阵把椭球重新映射为近似球面。
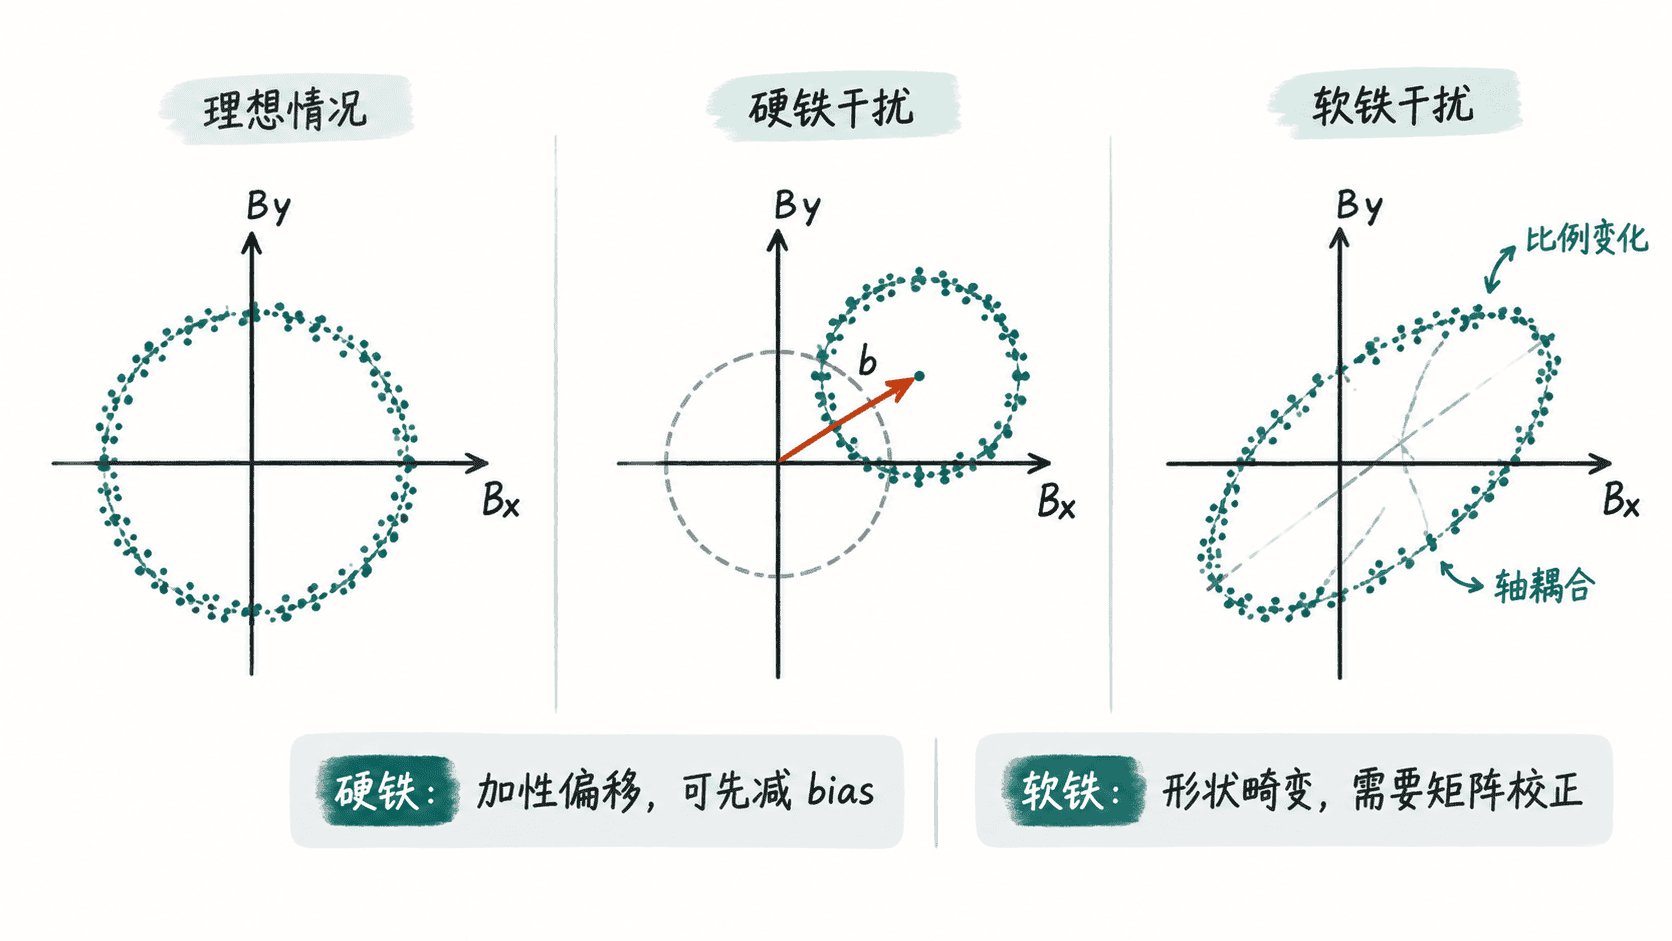
判断两类问题时,观察原始点云比只看最终航向角更直接:圆或球整体偏离中心,优先怀疑硬铁偏置;中心大致正确但不同方向半径不一致,则更像软铁畸变。实际设备中两者经常同时存在。
校准时要覆盖真实姿态
有效校准需要让传感器在尽可能多的方向上采集磁场,而不是只在桌面上转一小段角度。三维设备通常应缓慢改变横滚、俯仰和偏航,使采样点覆盖完整球面区域,再拟合偏置与尺度畸变。
校准还必须在接近最终装配状态下进行。把传感器单独放在开发板外校准,再装到带电机、扬声器、电池和钢制螺钉的整机里,原来的参数可能立即失效。电机电流随工况变化时,还可能产生动态磁干扰,这种问题不是一次静态校准就能完全消除。
磁力计适合提供长期方向参考,但前提是磁环境可信。实际测量链路应先确认坐标轴和单位,再完成硬铁与软铁校准,并在倾斜情况下做姿态补偿;当周围存在强磁干扰时,则应降低磁力计在姿态融合中的可信度,而不是强行把异常磁场解释成真实转向。