
传感器与检测技术 / 系统课时
用超声波测量目标距离
用超声波测量目标距离
超声波测距通过发出一束高频声波,再测量回波返回所需的时间来计算距离。公式本身很简单,但真实测量会受到声速、发射后的振铃盲区、波束范围以及目标表面吸声和倾斜的共同影响,因此可靠测距必须同时理解时间计算和回波形成条件。
学习目标
- 根据超声波往返飞行时间计算目标距离。
- 解释温度、盲区和波束角为什么会限制有效量程。
- 判断软质表面、细小目标和倾斜表面对回波可靠性的影响。
距离来自声波的往返时间
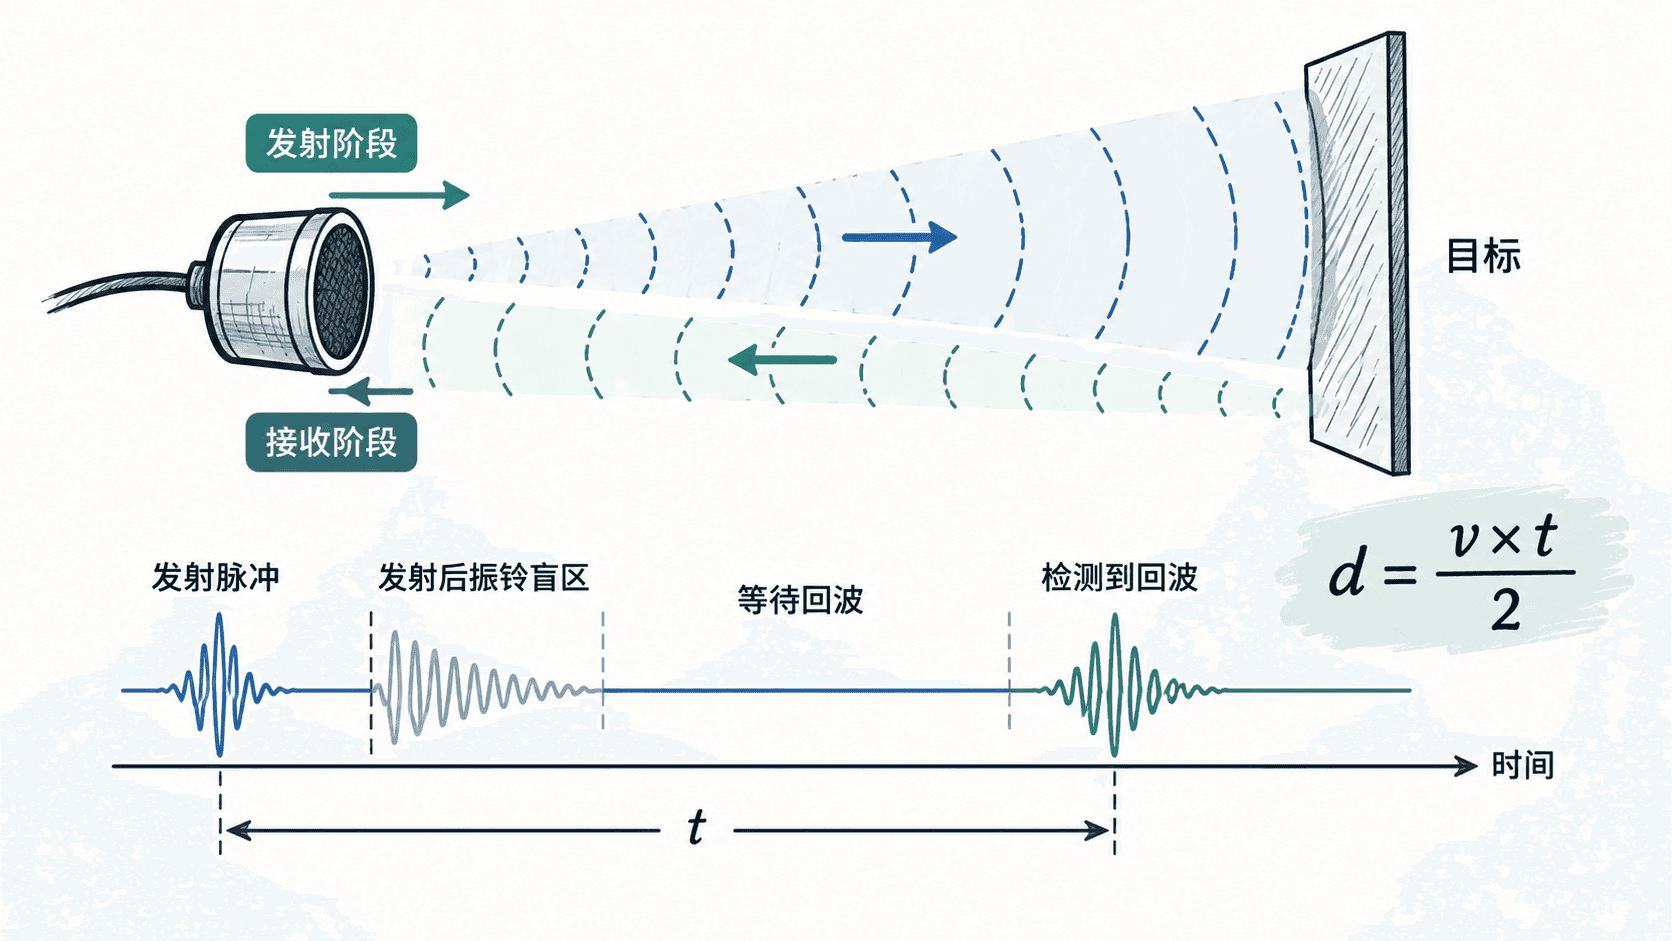
超声波传感器先发射一个短促声波脉冲,声波传播到目标后发生反射,其中一部分能量返回接收器。若从发射到接收到回波的时间为 ,目标距离为:
其中 是当前介质中的声速。除以 2 是因为测得的时间包含“传感器到目标”和“目标返回传感器”两段路程。
例如在近似取声速 的条件下,如果回波往返时间为 ,则:
因此测距系统实际上先完成时间测量,再利用声速把时间换成空间距离。
声速变化会直接变成距离误差
公式中的声速并不是固定常数。空气中的声速会随温度变化,因此当温度跨度较大时,即使飞行时间测量完全正确,使用固定声速换算仍会产生系统误差。
在常见环境范围内,可以用近似关系理解温度影响:
这里 为摄氏温度, 的单位为米每秒。例如从 到 ,声速会从约 增加到约 。若仍始终使用 计算,距离结果就会随环境温度产生偏差。
对几十厘米的存在检测,这种变化可能可以接受;对数米量程且要求厘米级精度的系统,则应读取环境温度并补偿声速,或者至少在目标工作温度范围内评估最大误差。
发射后的振铃形成近距离盲区
超声换能器在受到激励后不会立刻停止振动,而会经历一段衰减过程。此时接收电路仍可能被强烈的本机振动淹没,无法分辨真正来自近距离目标的回波。
因此超声波传感器通常存在一个最小测量距离,也就是盲区。目标进入盲区后,并不是“声波没有碰到目标”,而是目标回波到达得太早,与发射振铃和接收恢复过程重叠,系统无法可靠提取飞行时间。
这意味着超声波不适合无限接近目标测量。在机械设计阶段,应把传感器和最近目标之间保留大于器件最小量程的距离,而不是等软件完成后再尝试通过算法消除物理盲区。
波束角决定哪些物体可能产生回波
超声波并不是沿一条理想直线传播,而是在一定角度范围内形成波束。目标越远,声束覆盖区域通常越大,因此传感器可能接收到来自目标旁边墙面、支架或地面的回波。
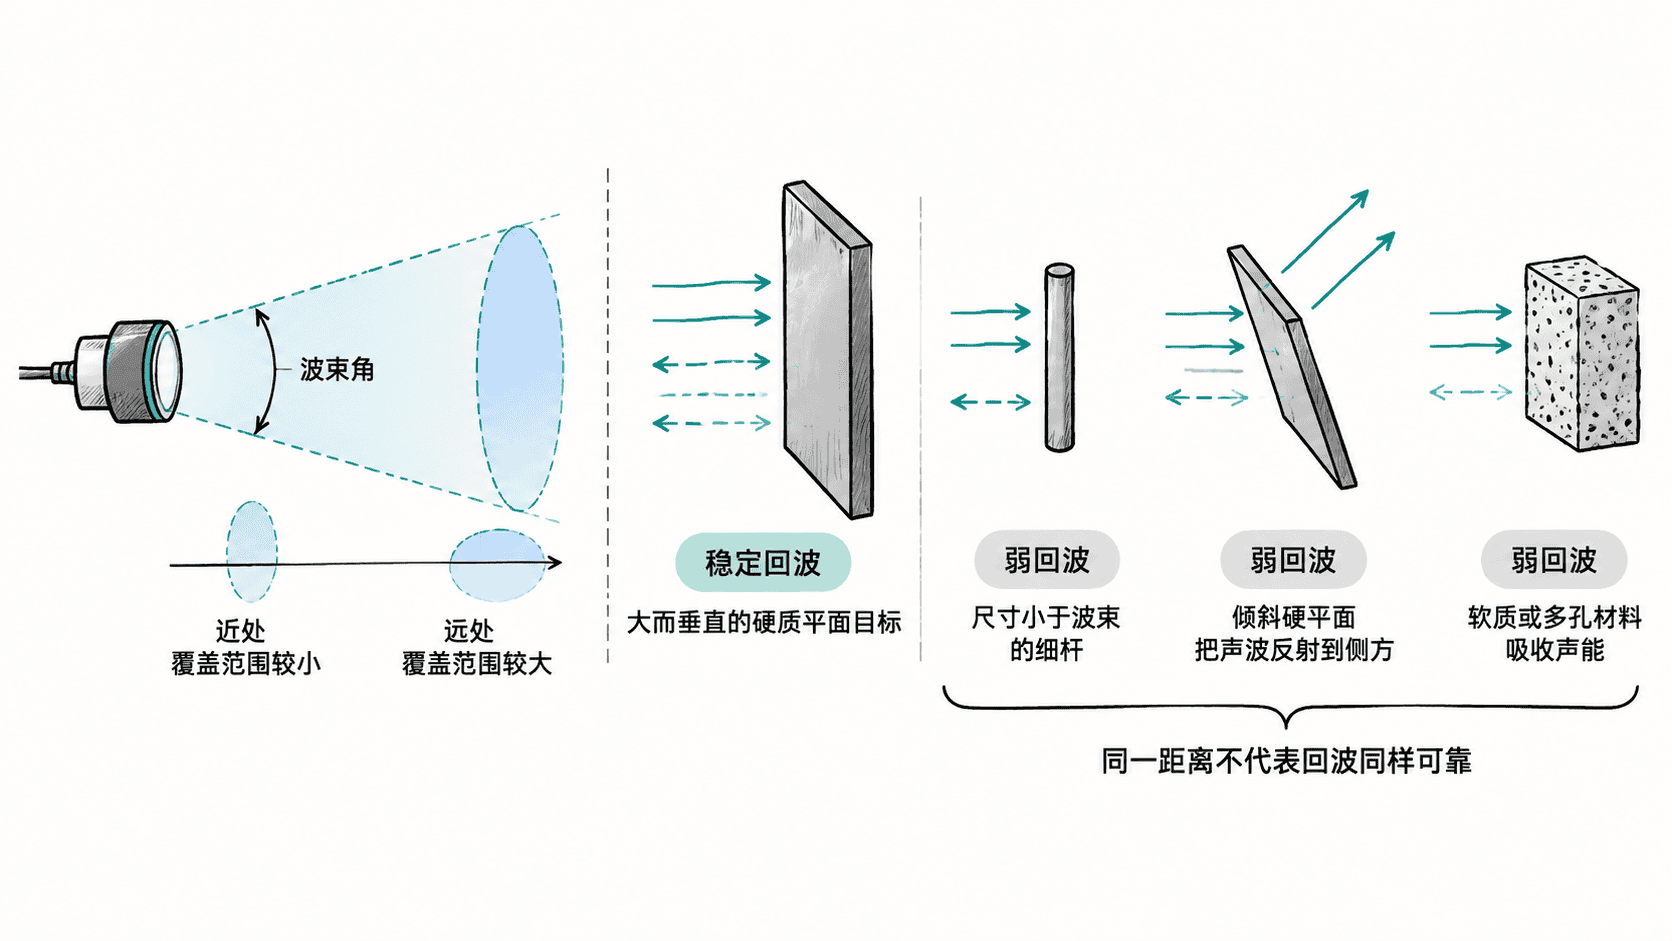
一个面积足够大、近似垂直面对传感器的硬质平面,通常能形成强而稳定的回波。相反,尺寸很小的杆件可能只截获少部分声能;目标倾斜后,镜面反射成分可能被导向其他方向;墙壁虽然不是目标,却可能因为面积大而产生更强回波。
因此“量程最大 4 米”之类的参数不能理解成 4 米以内任何物体都一定能测到。有效量程必须和目标尺寸、姿态以及周围结构一起判断。
软质和复杂表面可能没有清晰回波
布料、泡棉、毛毡以及其他多孔软质材料会吸收一部分声能,使返回信号显著弱于金属板或硬墙面。表面粗糙且结构复杂的物体还会把声能向多个方向散射,导致接收回波幅度降低或者波形变宽。
对于人体、衣物、包装袋等目标,实验时应直接使用真实对象测试,而不要只用硬纸板代替。如果应用要求在不同材质之间保持可靠检测,可通过提高接收灵敏度、调整安装角度、限制测量范围和连续采样筛除异常值来改善稳定性,但这些方法都不能创造原本不存在的有效回波。
用边界条件验收测距链路
验收超声波测距时,不应只在正前方放置一块硬板并测试几个距离点。至少需要覆盖最近距离、最远距离、温度变化、目标横向偏离、倾斜硬表面以及软质目标等情况。
如果同一设备安装多个超声波传感器,还应避免同时发射造成串扰,可以让不同通道错开发射,并确保上一轮可能的远距离回波已经衰减后再启动下一轮。只有飞行时间、声速换算和真实回波条件同时满足,计算出的距离才具有实际意义。