
传感器与检测技术 / 系统课时
用红外方法检测距离与存在
用红外方法检测距离与存在
红外检测并不是一种单一的测距方法:简单反射式方案适合判断有无目标,三角测距利用反射光斑位置估计距离,飞行时间方案则直接测量光传播时间。选型时必须同时考虑目标反射率、表面角度、量程和环境光,否则同一距离可能得到完全不同的输出。
学习目标
- 区分反射式红外、三角测距和红外飞行时间三类方案的测量依据。
- 判断目标颜色、表面角度和环境光为何会改变测量结果。
- 根据存在检测、近距离定位和定量测距需求选择合适方案。
三种红外检测方案测量的量不同
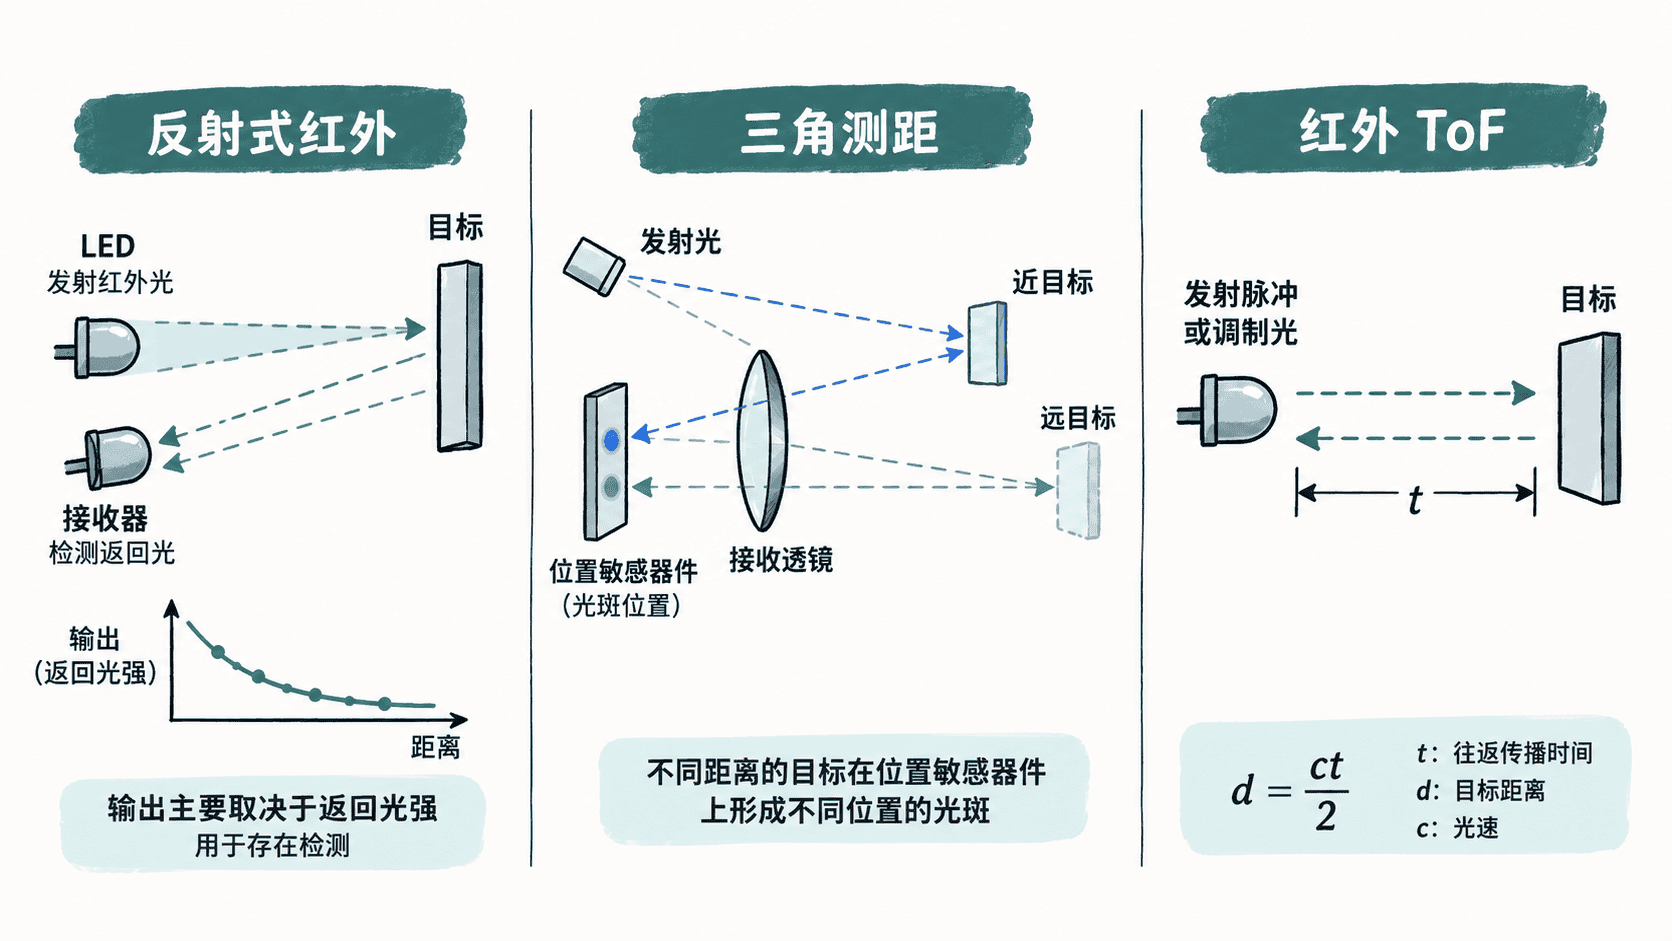
最简单的反射式红外传感器由红外发射器和接收器组成。发射光照到目标后,一部分能量返回接收器;控制电路根据接收到的光强判断目标是否存在。它真正测到的是反射能量,距离只是影响反射能量的因素之一,因此不适合仅凭输出电压精确换算距离。
三角测距会让发射光束以固定方向照向目标,再利用透镜把返回光聚焦到位置敏感器件上。目标远近变化时,反射光进入接收光路的角度随之改变,最终形成不同的光斑位置。距离由几何关系决定,因此比单纯的反射强度测距更不容易受目标颜色影响,但仍受表面反射方式和安装角度限制。
飞行时间,也就是 ToF 测距,则向目标发射经过调制的红外光,并通过传播延迟、相位差等信息估算往返时间。理想情况下距离满足:
其中 为光速, 为光从传感器到目标再返回所经历的往返时间。因为光传播极快,实际器件需要高速计时或相位测量电路,而不是普通微控制器直接计时。
反射率会破坏简单的距离对应关系
反射式红外最容易出现的误区,是把接收强度只解释成距离变化。实际上接收能量还取决于目标材料、颜色、表面粗糙度、发射功率、接收视场以及光路几何关系。
在其他条件相同时,白色漫反射表面通常比黑色吸光表面返回更多红外能量。因此,同一个阈值可能在白色目标距离较远时就触发,而黑色目标必须靠得更近才触发。金属、玻璃等表面还可能产生明显镜面反射,使接收器在某些角度得到很强信号,在另一些角度几乎收不到回波。
这也是为什么反射式方案更适合回答“指定安装条件下有没有物体”,而不是回答“物体精确距离是多少”。如果必须通过反射强度估算距离,应针对实际目标材料和安装结构进行标定,而不能直接套用理想的反平方关系。
目标角度会把回光导向别处
传感器正对平整目标时,反射光通常更容易进入接收区域。当目标发生倾斜,镜面成分会按照反射规律偏离接收器;即使真实距离没有改变,接收信号也可能显著下降。
三角测距同样会受到这个问题影响。它虽然主要利用光斑位置而不是光强,但前提仍是接收光路能够获得足够稳定的返回光。如果目标表面倾斜过大、过于透明或者存在多个反射面,可能出现光斑过弱、光斑偏移甚至多路径反射,从而产生异常距离。
环境光会抬高接收器的背景信号
太阳光和部分照明设备都含有红外成分。强环境光进入接收器后,会增加背景信号,严重时可能让接收器进入饱和区,使真正的发射光变化难以分辨。
工程上常见的改善方法,是对红外发射光进行脉冲或特定频率调制,然后在接收端只提取对应频率的信号。这样可以抑制稳定背景光,但不能保证在任何强光条件下都正常工作。光学遮光结构、窄带滤光片、合理控制接收视场同样重要。
如果传感器需要在室内和室外同时工作,应分别测试暗环境、普通照明、窗口附近以及阳光直射等条件。判断指标不仅要看平均距离误差,还要观察是否出现失锁、跳变和错误触发。
按任务选择方案
只需要检测传送带上是否经过物体、判断机器人前方近距离是否有障碍时,反射式红外结构简单、成本低,只要针对实际目标调好阈值即可。
需要在有限距离范围内获得较稳定的模拟或数字距离值,同时希望降低目标颜色变化带来的影响时,可以采用三角测距。安装时应确保目标始终落在有效视场内,并验证目标角度变化后的测量范围。
需要直接获得距离、希望输出关系更接近真实几何距离时,ToF 通常更合适,但仍要检查最小量程、最大量程、视场角、强环境光和低反射率目标等规格。最终选型的关键不是哪种技术更先进,而是哪一种测量量最接近实际任务需要判断的物理量。