
传感器与检测技术 / 系统课时
设计可复用传感器驱动接口
设计可复用传感器驱动接口
可复用驱动的关键不是把寄存器操作封装成几个函数,而是把总线访问、器件配置、原始数据、物理量换算和错误处理分层。完成后,同一业务代码可以替换传感器型号,也能在没有真实硬件时用桩对象做单元测试。
学习目标
- 把硬件通信、传感器控制和单位转换拆成稳定接口
- 用统一错误码区分通信失败、数据无效和参数错误
- 通过可替换总线接口验证驱动而不依赖真实器件
先划清驱动的职责边界
一个容易维护的传感器驱动至少分成三层:底层总线负责读写字节;器件驱动负责初始化、配置和读取原始值;应用层只接触带单位的测量结果。这样更换 I2C 控制器时不必修改换算公式,更换传感器型号时也不影响上层采样任务。
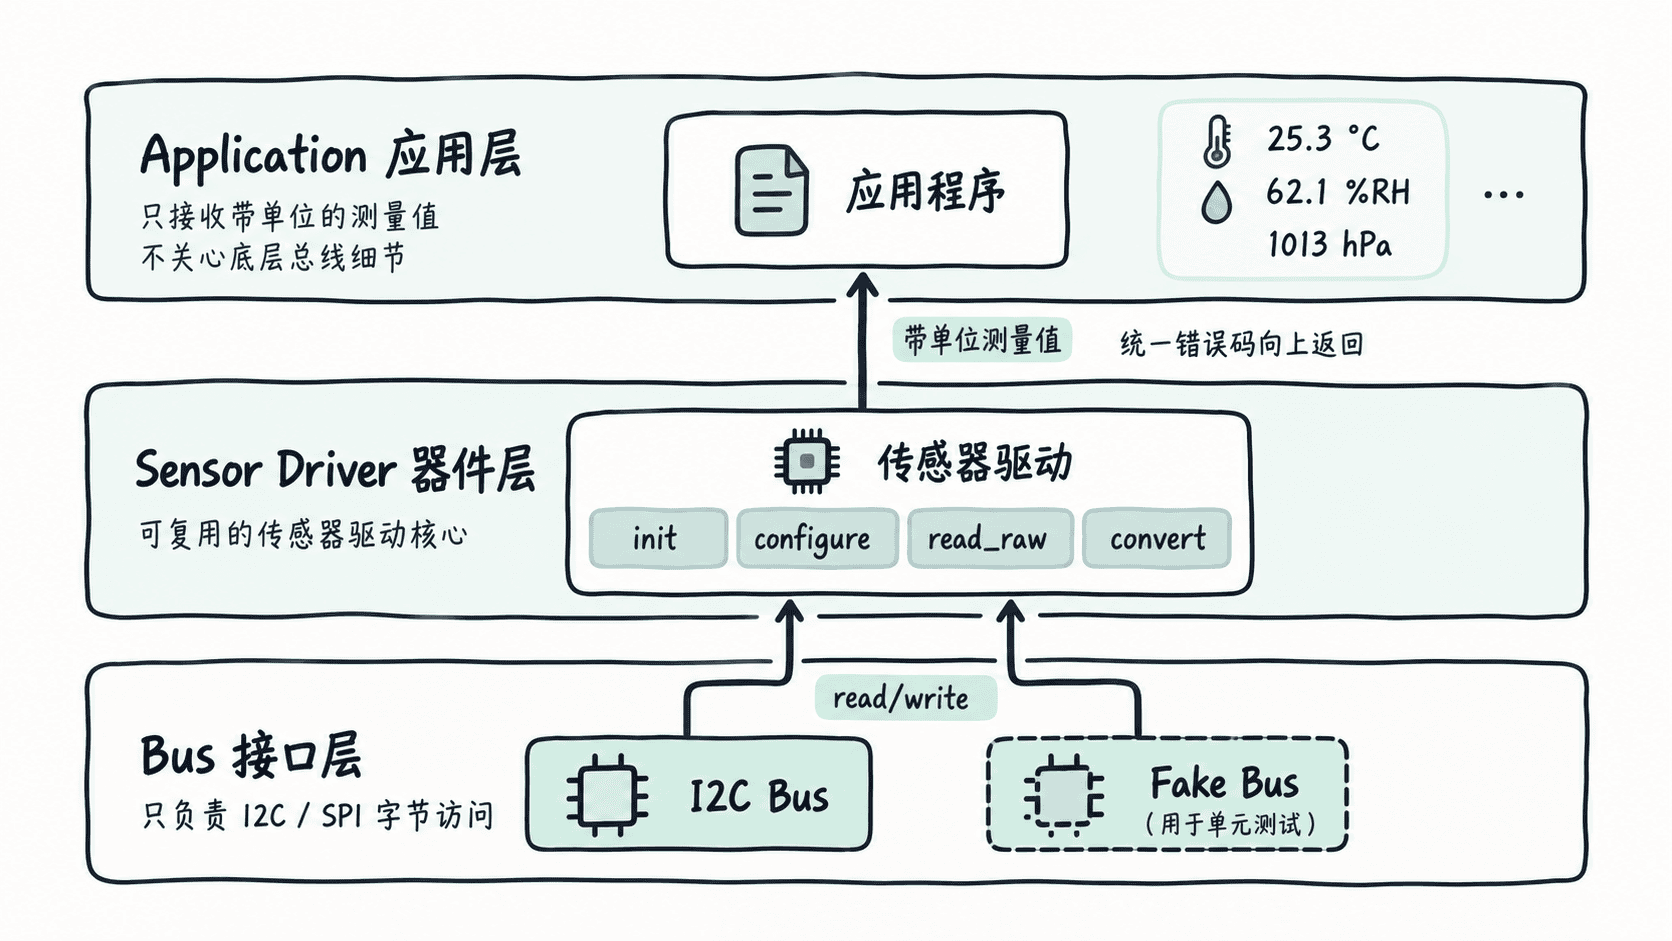
驱动层不要直接决定业务策略。例如温度超限报警、采样周期和重试次数通常属于应用层;驱动只报告“这次读取失败”以及失败原因。否则驱动会同时依赖器件、线程、日志和业务状态,很难复用。
定义稳定的接口和错误码
下面用 C 演示一个最小结构。总线通过函数指针注入,驱动对象只保存依赖和器件参数。示例可以直接编译运行,其中假总线固定返回 16 位原始值 2500,换算后得到 25.00 °C。
#include <stdint.h>
#include <stdio.h>

typedef enum {
    SENSOR_OK = 0,
    SENSOR_ERR_ARGUMENT = -1,
    SENSOR_ERR_IO = -2,
    SENSOR_ERR_DATA = -3
} SensorStatus;

typedef int (*BusReadFn)(uint8_t reg, uint8_t *buf, uint8_t len);

typedef struct {
    BusReadFn read;
} SensorBus;

typedef struct {
    SensorBus bus;
    float scale;
} TempSensor;

SensorStatus sensor_read_raw(TempSensor *sensor, int16_t *raw) {
    if (sensor == NULL || raw == NULL || sensor->bus.read == NULL) {
        return SENSOR_ERR_ARGUMENT;
    }

    uint8_t data[2];
    if (sensor->bus.read(0x00, data, 2) != 0) {
        return SENSOR_ERR_IO;
    }

    *raw = (int16_t)((data[0] << 8) | data[1]);
    return SENSOR_OK;
}

SensorStatus sensor_read_celsius(TempSensor *sensor, float *value) {
    if (value == NULL) {
        return SENSOR_ERR_ARGUMENT;
    }

    int16_t raw;
    SensorStatus status = sensor_read_raw(sensor, &raw);
    if (status != SENSOR_OK) {
        return status;
    }

    *value = raw * sensor->scale;
    return SENSOR_OK;
}

int fake_bus_read(uint8_t reg, uint8_t *buf, uint8_t len) {
    if (reg != 0x00 || len != 2) {
        return -1;
    }

    /* 固定返回 2500,便于在无硬件环境下验证换算。 */
    buf[0] = 0x09;
    buf[1] = 0xC4;
    return 0;
}

int main(void) {
    TempSensor sensor = {
        .bus = {.read = fake_bus_read},
        .scale = 0.01f
    };

    float temperature;
    SensorStatus status = sensor_read_celsius(&sensor, &temperature);
    printf("status=%d temperature=%.2f C\n", status, temperature);
    return 0;
}
预期输出
status=0 temperature=25.00 C这里有两个重要边界。sensor_read_raw 只关心寄存器和字节组合,不承担单位换算;sensor_read_celsius 复用原始读取,再应用比例系数。未来如果需要保留原始 ADC 码做诊断,上层仍可直接调用原始读取接口。
把初始化与配置和读取分开
初始化通常负责器件身份确认、复位和默认配置,配置接口负责量程、采样率或工作模式,而读取接口只完成一次测量。不要让每次 read 都重新写配置寄存器,这既增加总线流量,也可能破坏器件内部转换时序。
一个稳定的公共接口可以保持为 init、configure、read_raw 和 read_value。寄存器地址、位掩码和厂商特有状态码则留在驱动内部。这样替换器件时,上层真正依赖的是行为,而不是某颗芯片的寄存器表。
设计能定位问题的错误返回
错误码应回答“失败发生在哪一层”。参数为空属于调用错误,总线超时属于 I/O 错误,器件返回非法状态属于数据错误。不要只返回一个笼统的 false,否则应用层无法决定应该重试、重新初始化还是直接报告故障。
同时避免在底层驱动里直接打印日志。库代码返回明确状态,上层再根据运行环境决定是否写串口、文件或远程日志,驱动因此可以同时用于裸机、RTOS 和主机单元测试。
用替换依赖验证可复用性
判断驱动是否真正解耦,可以做两个简单测试:把真实 I2C 读取函数替换成 fake_bus_read,业务读取接口仍能工作;让假总线主动返回错误,驱动必须稳定返回 SENSOR_ERR_IO,而不是崩溃或生成一个看似正常的测量值。
当初始化、配置、原始读取、单位转换和错误码拥有清晰边界后,驱动的复用单位就从“某块板上的一段代码”提升为“可替换硬件依赖的器件模块”。这也是后续做自动测试、迁移 MCU 和替换传感器时最有价值的结构。