
传感器与检测技术 / 系统课时
用光电编码器测角度与速度
用光电编码器测角度与速度
增量式光电编码器不会直接输出“角度”或“转速”,而是输出随转轴运动产生的 A、B 两路脉冲。只要正确识别脉冲数量和两相信号的先后关系,就能同时得到位移、旋转方向以及平均转速。
学习目标
- 理解增量编码器 A、B 两相信号的正交关系及方向判定方法。
- 根据每转脉冲数和计数倍率换算角度。
- 根据固定时间窗内的计数值估算转速,并理解低速测量的误差来源。
A/B 相为什么能判断方向
增量编码器内部通常有等间隔光栅。转轴旋转时,光路周期性地透过或遮挡,形成脉冲输出。A 相与 B 相在机械位置上错开四分之一周期,因此理想情况下两路方波相差 电角度,这种关系称为正交编码。
一个方向旋转时,A 相边沿先于 B 相;反向旋转时,B 相边沿先于 A 相。因此控制器不只需要数脉冲,还可以在某一路发生边沿时读取另一路电平,从而决定计数器加一还是减一。
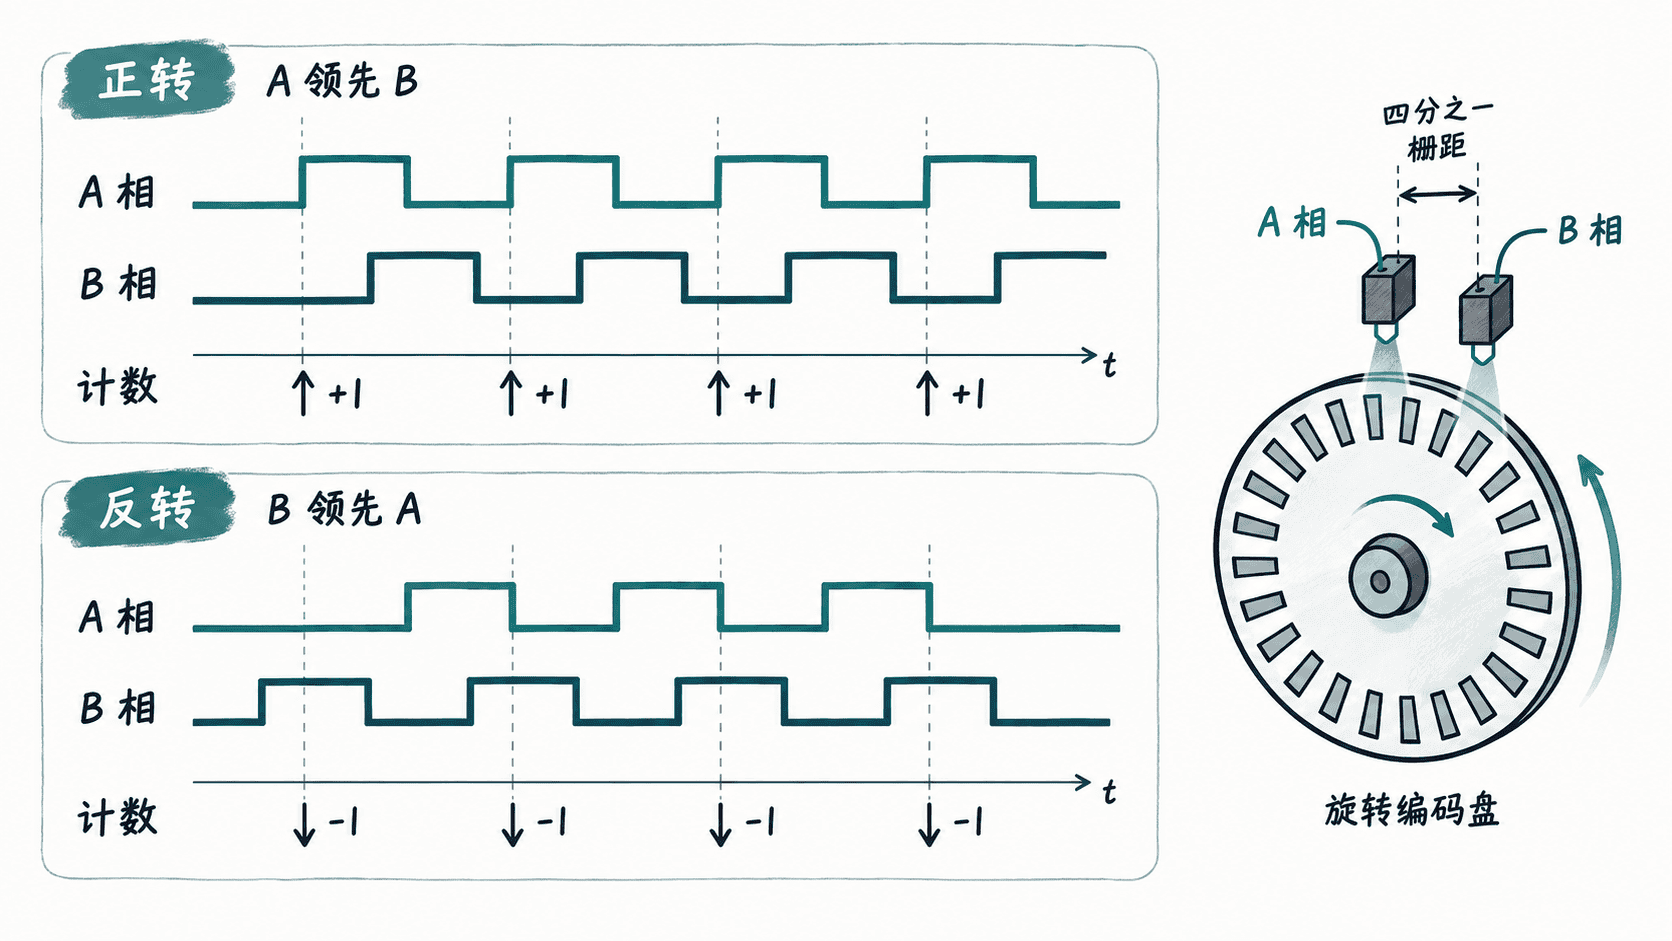
最简单的方向判断可以只使用 A 相上升沿:A 上升时读取 B,相应电平代表一个方向或另一个方向。具体哪个电平对应顺时针取决于传感器接线和坐标定义,因此安装后应通过实际旋转一次确认符号。
一倍频到四倍频计数
编码器规格常用 PPR 表示每转每相产生的脉冲周期数。假设编码器为 500 PPR,则 A 相每转产生 500 个完整周期。
如果只统计 A 相上升沿,每转得到 500 个计数,称为一倍频。若同时统计 A 相上升沿和下降沿,则得到 1000 个计数。若 A、B 两相的上升沿和下降沿全部计数,就是常见的四倍频,此时每转得到:
对于 500 PPR 编码器,四倍频后每转共有 2000 个计数,因此每个计数对应的机械角度为:
若当前累计计数为 ,相对于零点的角度可计算为:
计数可以为负数,因此该表达式也自然保留了方向信息。
用计数窗计算转速
测量速度的一种直接方法是在固定时间窗 内统计净增量 。若每转对应 个计数,则这段时间内的转数为 ,转速为:
其中 的单位为 r/min, 以秒计。
例如使用 500 PPR 编码器并采用四倍频,因此 。若 0.1 s 内计数增加 150,则:
这种固定时间窗方法适合中高速测量,因为时间窗内能累计足够多的脉冲。时间窗越长,计数分辨率越高,但速度更新越慢;时间窗越短,响应更快,但单个计数带来的速度跳变量更大。
低速时改测脉冲周期
当转速很低时,固定时间窗内可能只有零个或几个计数,此时用计数差计算速度会出现明显量化跳动。更合适的方法是测量相邻有效边沿之间的时间间隔 。
若每个有效计数对应一圈的 ,则按单个计数间隔估算转速可写为:
这种方法在低速时仍能获得较细的速度分辨率,但要求定时器具有足够高的时间分辨率。实际系统也常根据速度范围,在“固定时间计数”和“测边沿周期”两种方法之间切换。
从脉冲到可靠机械量
编码器解码时还要考虑电气噪声和机械极限。长线传输容易引入干扰,高速时控制器必须确保不会漏掉边沿;若编码器带 Z 相索引脉冲,还可以在每转固定位置校准机械零位。
最终链路应保持三个量的一致性:计数方向与机械坐标方向一致,每转计数值与编码器规格及解码倍率一致,速度计算使用的时间基准足够准确。只要这三个条件成立,A/B 相脉冲就能稳定转换为可用的角度和转速。