
传感器与检测技术 / 系统课时
判断反射率盲区与环境影响
判断反射率盲区与环境影响
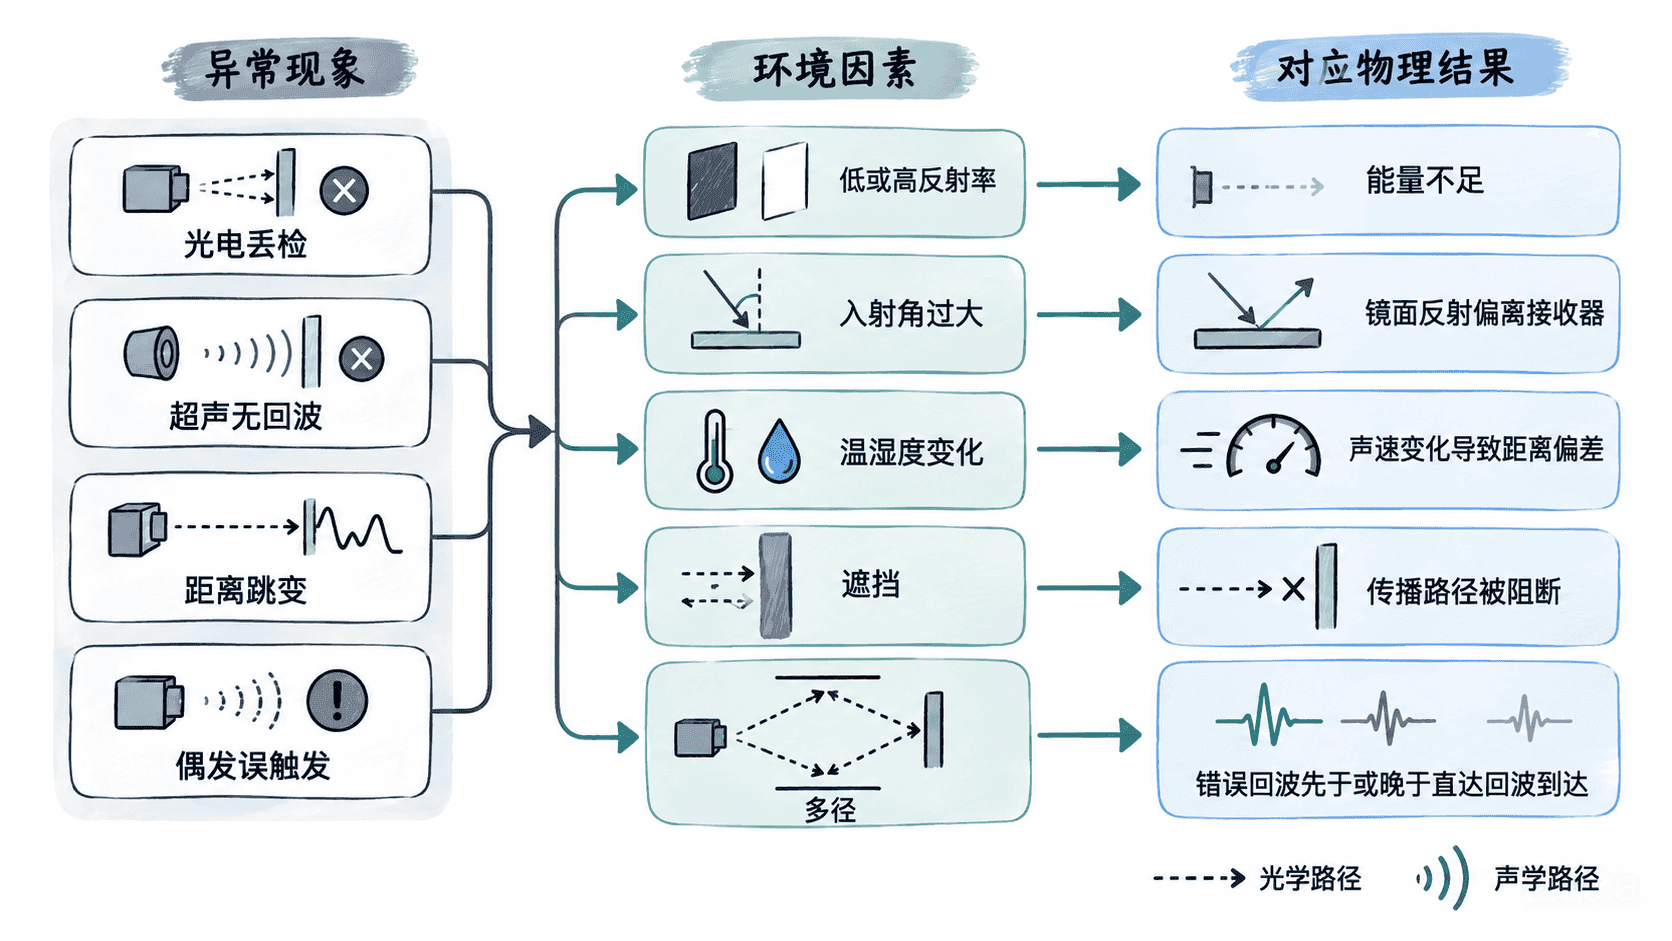
光电或超声传感器在实验台上工作正常,装到真实设备后却可能突然丢目标、距离跳变或误触发。本节把这些现象拆成反射率、入射角、温湿度、遮挡与多径五类因素,并建立从现象到根因的排查顺序。
学习目标
- 根据丢检、弱回波和距离跳变判断优先检查的环境因素
- 解释反射率、入射角和遮挡如何改变光学与声学回波
- 识别温度补偿和多径处理的适用边界
先区分信号弱和信号错误
真实环境中的失败现象可以先分成两类。第一类是有效回波太弱,例如黑色吸光表面让光电接收器几乎收不到反射光,或者倾斜平面把超声波反射到探头之外。第二类是收到了不属于目标的回波,例如旁边的墙面形成多径,使测距结果突然变大或变小。
排查时不要一看到异常就调阈值。阈值只能改变“是否接受当前信号”的判定,无法修复错误传播路径,也无法让被遮挡的目标重新产生有效回波。
反射率和入射角决定回波强度
光电传感器依赖目标把发射光重新送回接收端。白色漫反射表面通常回波较强,黑色或吸光材料会降低接收光功率;透明或高光表面又可能产生透射、折射或镜面反射,因此不能简单理解为“颜色越浅越容易测”。
入射角同样重要。漫反射目标在一定角度内仍能把部分能量散射回来,而光滑金属、玻璃等更接近镜面反射。目标一旦倾斜,主要反射方向就可能离开接收器,形成看似突然出现的盲区。
超声测距也有类似问题。宽大且垂直于声束的平面最容易返回稳定回波;细杆、软织物、倾斜平面或复杂曲面会让声能被吸收或偏转。于是“目标明明在量程内”并不等于“探头一定能收到足够强的回波”。
温湿度主要影响声学传播
空气中的声速并不是固定常数。常温范围内,温度升高会使声速增大。如果超声系统仍使用固定声速换算飞行时间,相同真实距离会得到不同计算结果。湿度也会影响声学传播,但在许多短距离工程场景中,温度通常是更值得优先补偿的因素。
测距关系可写成 ,其中 是往返时间, 是当前声速。这里的除以 2 来自声波完成了“传感器到目标再返回”的双程传播。
例如系统按 标定,但实际声速已经升高。如果仍使用旧参数,同一个飞行时间就会被换算成偏小或偏大的距离。因此需要高精度时,应同时测温并更新声速模型,而不是只做一次常温标定。
光电传感器虽然不依赖空气声速,但强太阳光、灯具闪烁、雾气和粉尘会改变背景光或传播衰减,因此同样需要在目标安装环境中验证。
遮挡与多径会制造错误目标
遮挡意味着直达路径被阻断。对光电传感器而言,灰尘、保护罩污渍、机械结构或其他物体都可能挡住发射光或回波;对超声系统而言,探头前方的边缘结构也可能先返回近距离回波,使真正目标被掩盖。
多径则更隐蔽。声波可能先碰到地面、墙面或设备外壳,再到达目标或返回探头。接收器因此会看到多个到达时间不同的回波。若算法总是采用第一个超过阈值的峰值,就可能把旁边结构误认为目标;若采用最强峰值,又可能在目标反射较弱时选中更晚的环境回波。
因此环境复杂时,应同时观察回波强度、时间位置和连续帧稳定性,而不是只保留最终一个距离数字。
按固定顺序缩小问题范围
遇到现场异常时,可以按下面顺序检查,避免同时改动多个变量:
- 固定目标距离,确认供电、安装位置和传感器窗口没有污染或松动。
- 更换高反射、正对传感器的标准目标,判断是否仍然丢检。
- 保持距离不变,分别改变材质和入射角,观察异常是否重复出现。
- 检查光学路径是否存在强背景光,或声学路径是否靠近墙面、地面和狭窄结构。
- 对超声测距记录环境温度,比较补偿前后的距离偏差。
- 最后再调整增益、阈值、滤波或回波选择策略,并重新覆盖全部典型工况。
可靠测量不是找到一个“永不失败”的传感器参数,而是确认目标材质、姿态、传播介质和周边结构都落在可接受范围内,再用补偿与算法处理剩余误差。