
传感器与检测技术 / 系统课时
用磁阻器件检测角度位置
用磁阻器件检测角度位置
磁阻器件把磁场方向或强度的变化转成电阻变化,因此特别适合非接触角度、位置和转速检测。本课重点不是记忆器件型号,而是建立“磁体运动—磁场方向改变—磁阻变化—电桥输出变化”的判断方法。
学习目标
- 说明磁阻效应如何把外部磁场变化转换为电阻变化
- 看懂磁阻电桥对磁场方向变化的响应方式
- 判断磁阻传感器在角度、直线位置和转速检测中的典型用法
磁场为什么会改变电阻
磁阻效应指材料的电阻随外部磁场状态发生变化。不同磁阻技术的微观机制并不相同,例如 AMR、GMR 和 TMR 的结构及灵敏度差别较大,但从测量链路看,它们都完成同一件事:把磁场变化变成阻值变化,再由电路读出。
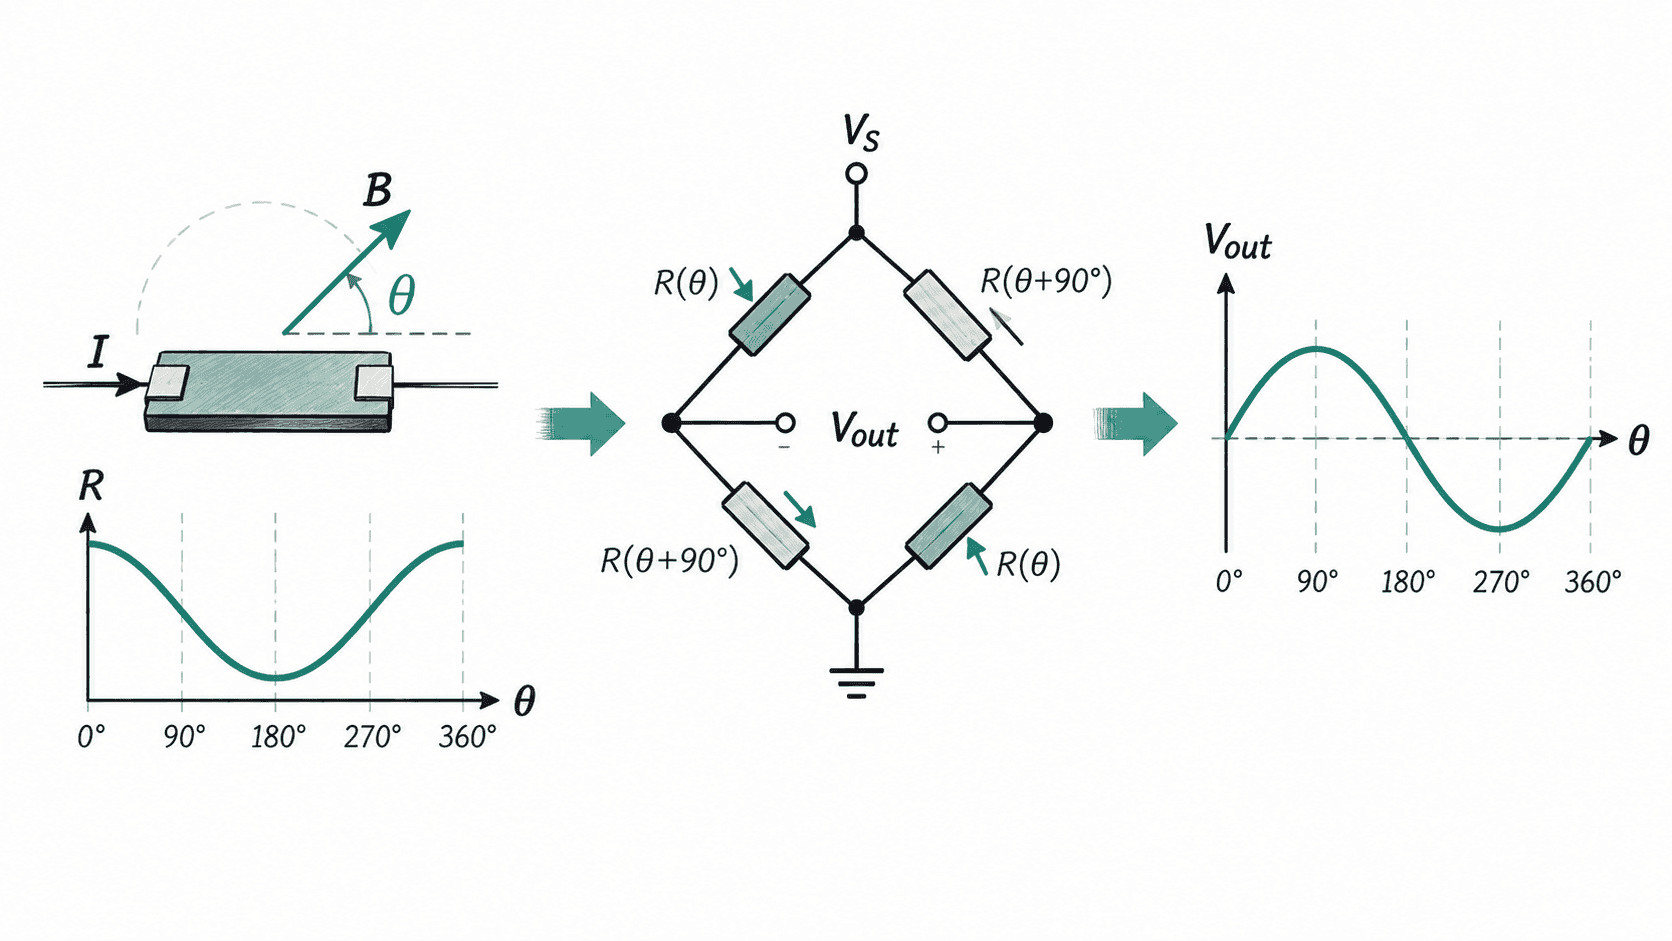
以各向异性磁阻 AMR 为例,材料电阻与内部磁化方向和电流方向之间的夹角有关,可用近似关系理解:
其中 是磁化方向与电流方向垂直时的电阻, 表示磁阻变化幅度, 是磁化方向与电流方向的夹角。磁场使磁化方向旋转后,阻值便随角度改变。
单个电阻的变化通常很小,而且容易受到温度引起的公共阻值漂移影响,因此实际磁阻传感器经常把多个磁阻单元组成惠斯通电桥,让相反方向的阻值变化转化为更明显的差分电压。
为什么角度测量常用两路信号
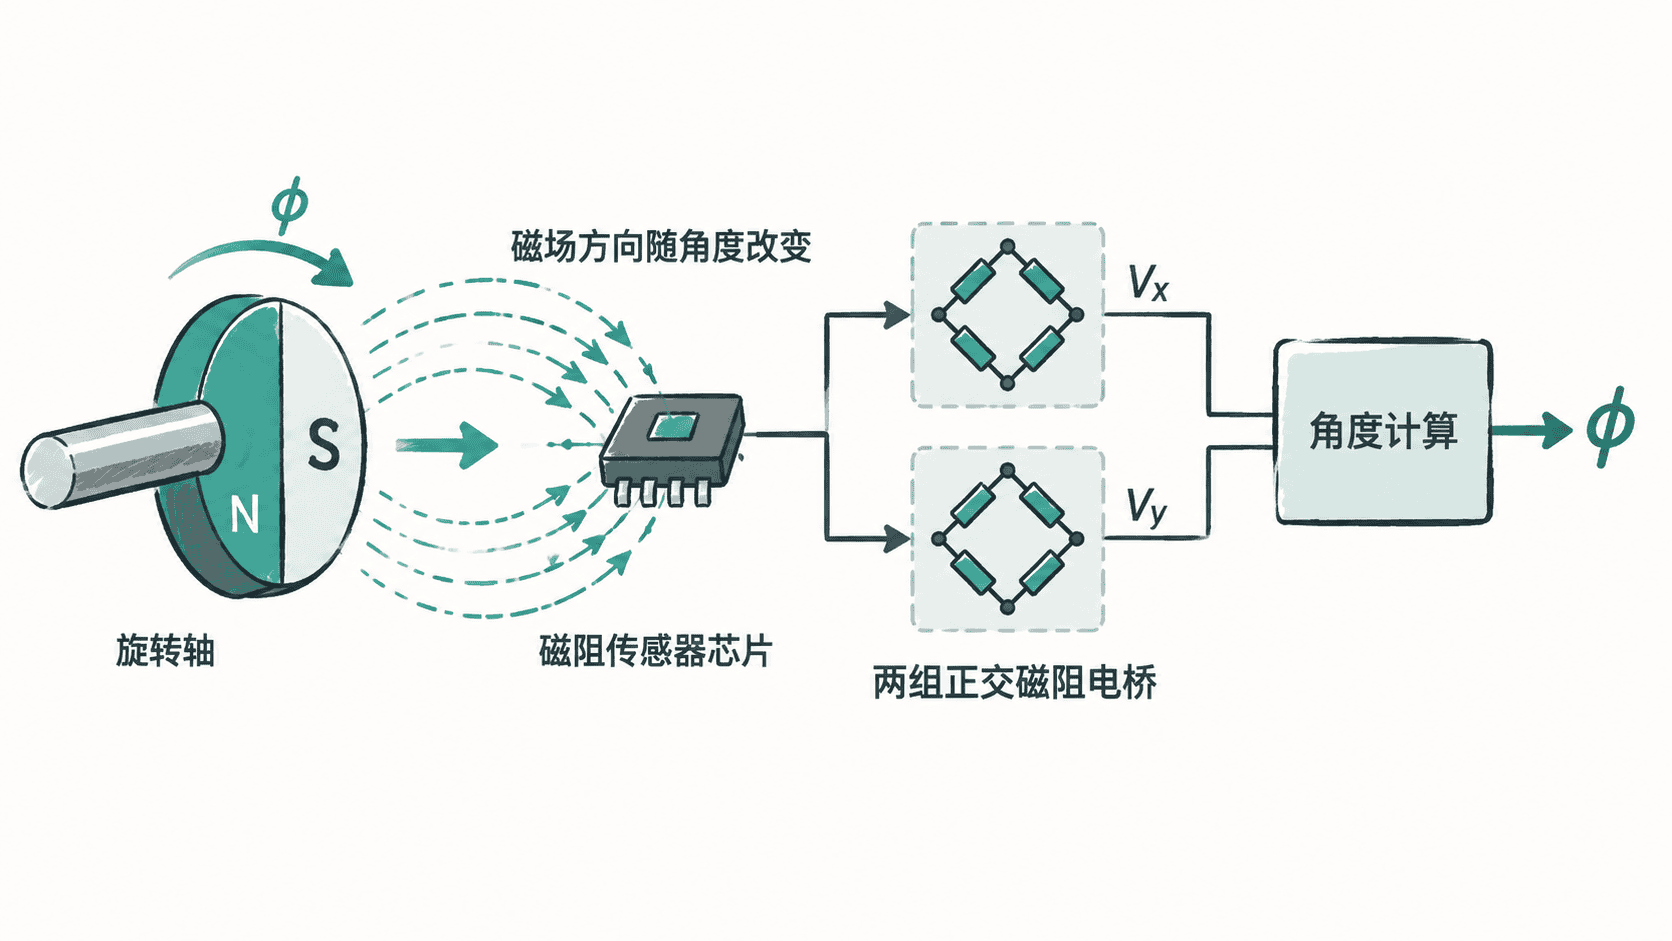
如果只读取一个随角度周期变化的信号,某些不同角度可能得到相同输出,因此无法唯一判断旋转位置。角度传感器常设计两组方向相差一定角度的磁阻电桥,分别产生类似正弦和余弦的两路信号。
理想情况下,可以把两路输出理解为:
利用两路信号的比值和象限信息,就能恢复磁场方向角。工程实现通常使用能够区分象限的反正切计算,而不是简单使用 后再做普通反正切,否则会丢失部分方向信息。
这种结构还有一个重要好处:如果磁场幅值在一定范围内同时影响两路信号幅度,使用两路相对关系求角度可以减弱部分幅值波动的影响。因此角度传感器往往比“直接根据单路电压查角度”更稳健。
旋转角度如何变成磁场方向
最常见的机械结构是在旋转轴端安装永磁体,并把磁阻芯片固定在其附近。转轴旋转时,芯片位置基本不变,但磁体相对传感器的方向变化,于是敏感面内的磁场方向随轴角同步旋转。
传感器并不直接接触转轴,也不需要齿轮把机械角度传到电位器滑片。只要磁体位置、磁场强度和芯片安装姿态满足设计要求,就能通过磁场方向连续推算角度。
位置和转速检测怎么实现
磁阻器件不仅能测连续角度。若把磁体安装在直线运动部件上,随着磁体接近、远离或横向移动,传感器处的磁场强度与方向都会变化。经过标定后,可以建立输出与位移之间的对应关系,用于滑块、阀门、执行机构等非接触位置检测。
转速检测则不一定需要求出完整角度。可以在旋转件上布置一个或多个磁极,当磁极周期性经过磁阻传感器时,输出形成周期信号。统计单位时间内的周期数即可得到转速;若同时识别不同相位的两路信号,还能进一步判断旋转方向。
这三类应用的差别主要在于最终提取的信息不同:角度测量关注磁场方向的连续变化,位置测量关注磁场状态与空间位置的标定关系,转速测量则关注磁场变化事件的重复频率。
设计时最容易忽略的边界
磁阻传感器虽然属于非接触测量,但磁体与传感器之间的机械关系仍然直接决定结果。磁体偏心、气隙变化、轴向窜动和安装角误差都会改变传感器实际看到的磁场,因此机械公差不能与电路设计分开考虑。
外部强磁场和附近铁磁材料也可能扭曲目标磁场。温度变化会影响磁体剩磁和传感器参数,所以高精度方案通常还需要温度补偿和整机标定。对于角度测量,还要检查磁场强度是否始终落在器件规定的工作范围内,过弱会降低信噪比,过强则可能进入非理想区间。
磁阻测量的核心链路可以归纳为:机械位移改变磁场状态,磁场改变磁阻单元的电阻,电桥把微小阻值差转换为电压,后级再从电压中提取角度、位置或转速。沿着这条链路分析,就能判断具体结构是否真正具备可测性。