
游戏 AI / 系统课时
处理键值为空的分支
处理键值为空的分支
敌人可能尚未初始化 Blackboard,目标 Actor 可能已经销毁,搜索位置也可能从未写入。如果把这些值直接交给移动任务,就容易出现空引用、反复失败或错误追逐。本课为三类缺失数据设置守卫和回退,使 AI 能稳定进入安全分支。
学习目标
- 区分对象无效、Vector 未设置与 Blackboard 尚未就绪。
- 在 AI Controller 和行为树任务中阻断不安全的读取。
- 用空值、销毁目标和不可达位置验证回退路径。
给空值明确的语义
在 BB_Enemy 中准备 TargetActor(Object,Base Class 为 Actor)、LastKnownLocation(Vector)与 bAIReady(Bool)。本例的约定是:TargetActor 未设置表示没有可追逐目标;LastKnownLocation 未设置表示没有搜索地点;bAIReady = false 表示控制器尚未完成准备。
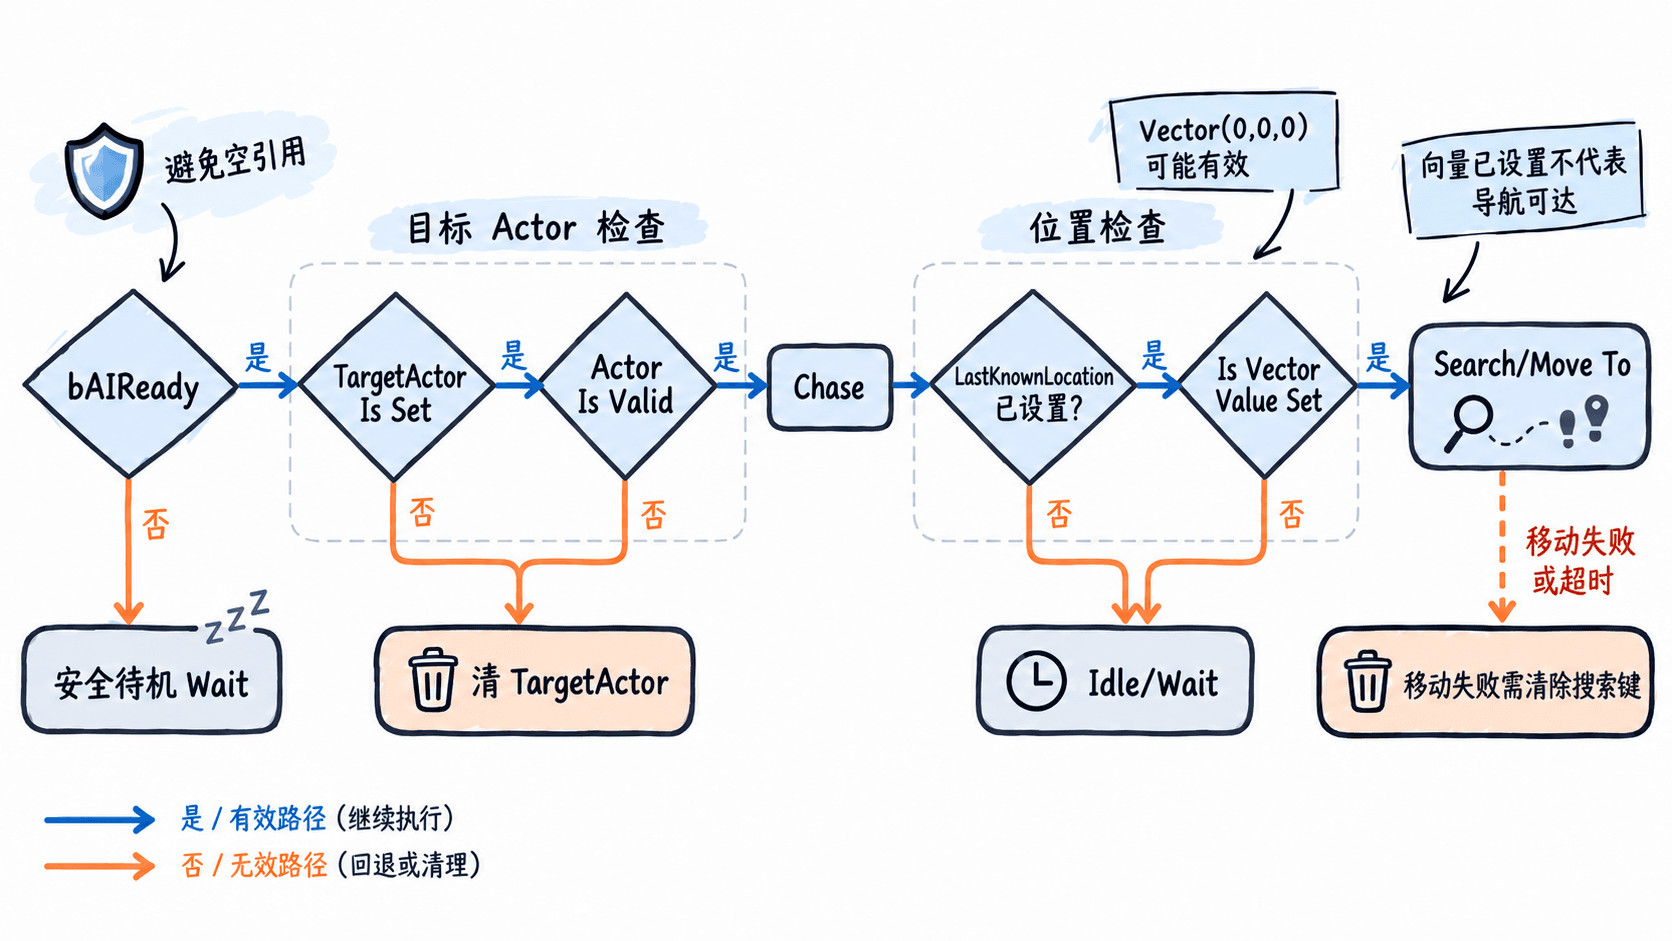
不要把向量 (0, 0, 0) 当作无效位置,世界原点可能是合法目标。读取位置之前,使用 Blackboard Component 的 Is Vector Value Set 检查键是否已经赋值且未被清除;它不负责判断该地点能否通过导航到达。对于对象键,在访问 Actor 的位置、组件或状态前仍需经过 Is Valid 检查。
先初始化再允许决策
在 BP_EnemyAIController 的 On Possess 事件中,使用 Use Blackboard 指定 BB_Enemy,确认返回成功后才能使用返回的 Blackboard Component。先将 bAIReady 写为 false,清空目标及旧搜索位置,再执行 Run Behavior Tree(BT_Enemy);只有启动成功才将 bAIReady 写为 true。初始化失败时记录错误,不要继续写空组件或启动依赖该黑板的树。
下面是 Blueprint 节点顺序的片段示例,依赖已创建的两个资产,不是可独立运行的脚本。
# 初始化失败时不继续访问 Blackboard Component
On Possess(Pawn) -> Use Blackboard(BB_Enemy) -> Branch(Return Value)
false -> Print String("Blackboard 初始化失败")
true  -> Set Value as Bool("bAIReady", false)
      -> Clear Value("TargetActor")
      -> Clear Value("LastKnownLocation")
      -> Run Behavior Tree(BT_Enemy) -> Branch(Return Value)
      -> 启动成功时 Set Value as Bool("bAIReady", true)
      -> 启动失败时 Print String("行为树启动失败")
这里的两个 Return Value 分别来自 Use Blackboard 与 Run Behavior Tree,不能混接。只有成功分支能更新完成标记;重新占有 Pawn 时也应重新执行清理,避免上一个角色的键值进入新一轮决策。
在读取点设置安全回退
根 Selector 从左到右安排 Chase、Search、Idle。Chase 要求 bAIReady 为真且 TargetActor 为 Is Set;Search 要求 bAIReady 为真且 LastKnownLocation 为 Is Set;最后的 Idle 使用 Wait,不读取对象或位置。前两条分支的 Blackboard Decorator 可将 Observer Aborts 设为 Both,让清键立即触发重新选择。
仅有 Decorator 仍不够:目标可能在条件通过后、任务使用前被销毁。因此在自定义追逐 Task 中先读取目标,再用 Is Valid 检验;失败时清除 TargetActor 并以失败结束任务,交回 Selector 选择搜索或待机。搜索任务使用位置前也检查 Is Vector Value Set,失败就清理该键并返回失败。不要对无效对象调用 GetActorLocation。
复现异常并核对结果
在 PIE 中打开行为树调试,选中敌人实例;通过控制器蓝图的测试事件临时写入或清空指定键,再逐项检查:
| 测试输入 | 预期结果 |
|---|---|
bAIReady = false |
Chase 和 Search 均不可进入,执行 Idle;若黑板初始化已失败则不启动树 |
TargetActor 被清空且位置未设置 |
不调用目标相关逻辑,进入 Idle |
| 目标 Actor 已销毁 | 使用前判为无效,清目标键,再选择 Search 或 Idle |
位置已写为 (0, 0, 0) |
视为已设置位置,不因坐标为零而跳过 |
| 搜索位置在 NavMesh 外 | 可能出现 Move To 失败,不能误认为它是空值 |
最后一项需要单独处理可达性:先确认位置落在导航范围内;若使用自定义移动任务,在移动失败回调中清除 LastKnownLocation,再回到保底分支。不要假定内置 Move To 失败后会自动清键。稳定的 AI 不应依赖所有信息永远有效,而应让每个读取点都有可验证的失败路径。