
游戏 AI / 系统课时
用 Sequence 串起完整动作
用 Sequence 串起完整动作
敌人锁定玩家后,需要先移动到合适位置,再转向目标,最后执行攻击准备。若移动失败还继续执行后面的动作,就会出现隔墙攻击等问题。本课用 UE5 Sequence 把动作串成有失败保护的连续流程,并观察每一步的返回状态。
学习目标
- 解释 Sequence 对 Success、Failure 和 InProgress 的处理方式。
- 用 Blackboard 条件、移动与动作任务组成可测试的执行链。
- 确认中间步骤失败时后续任务不会被启动。
Sequence 为什么能保证动作顺序
Sequence 同样从左到右执行,但与 Selector 恰好相反:子节点 Success 才尝试下一个;任何子节点 Failure 都让整个 Sequence 失败;全部成功才整体成功。某个任务 InProgress 时,后续任务不会提前开始,当前任务完成后才继续。
Blackboard Decorator 并不是必须排列在 Sequence 内的独立“条件任务”。它可直接附着在 Sequence 上,决定是否允许整条动作链进入,并能在条件变化时中止进行中的分支。
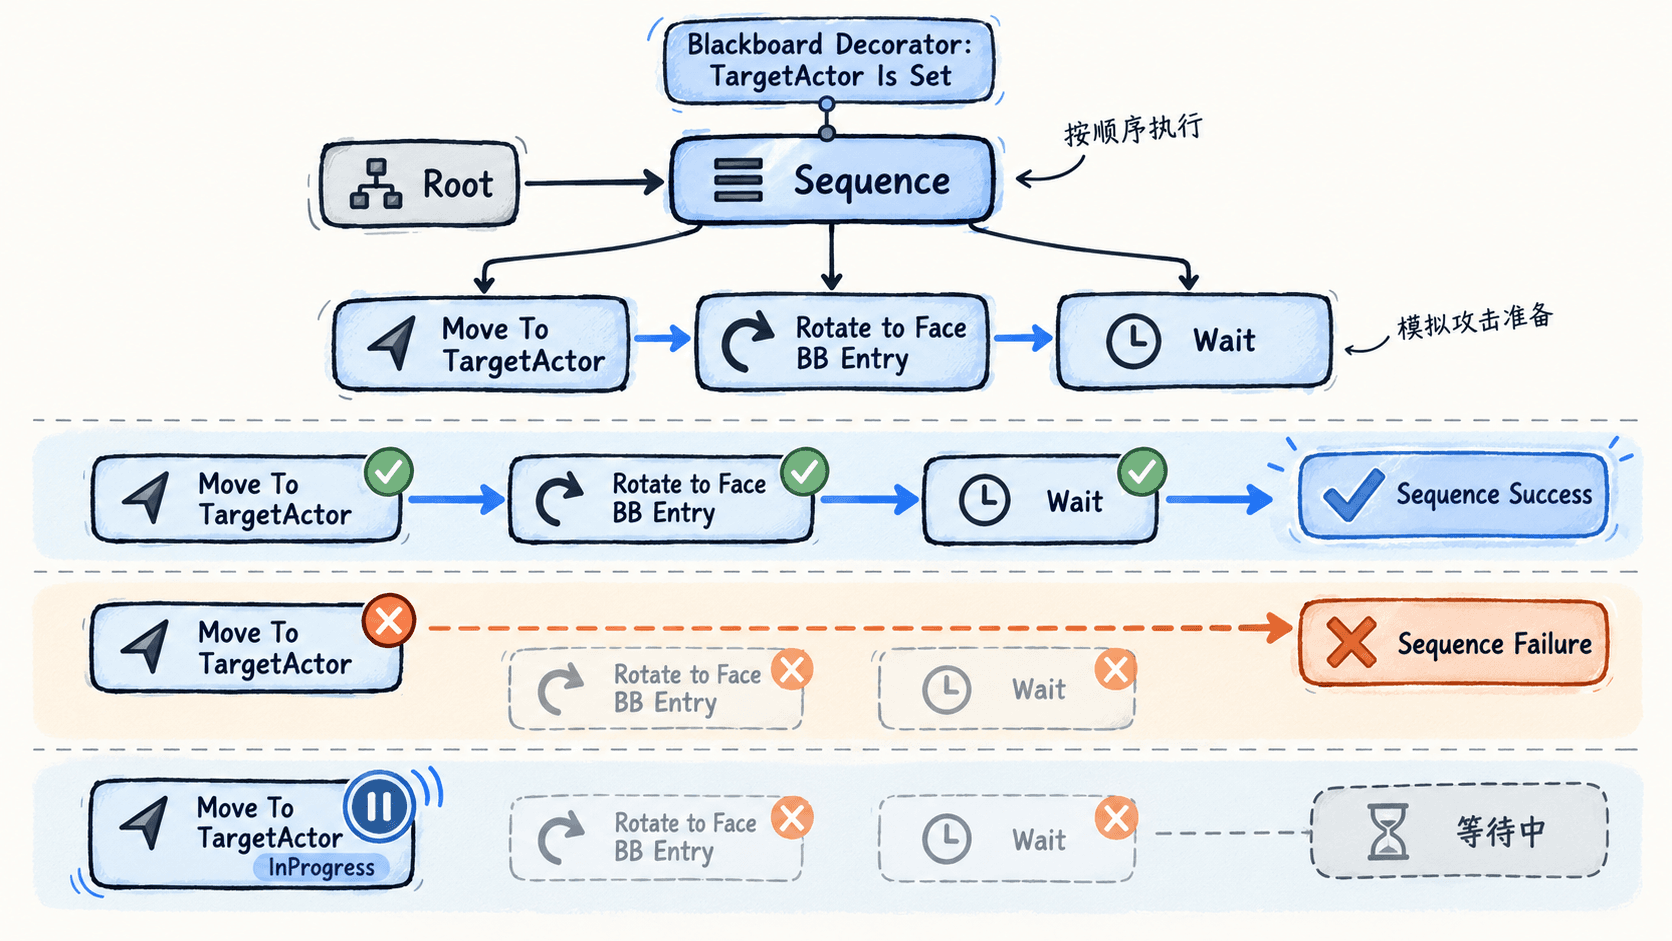
在 UE5 中完成最小执行链
准备由 AIController 占有的敌人 Pawn、已启动的 BT_Enemy、关联的 Blackboard BB_Enemy 以及足够覆盖通行区域的 NavMesh。Blackboard 中建立 TargetActor,类型选 Object、基类选 Actor,并由 AIController 或感知事件在运行时写入玩家 Actor。
- 在
BT_Enemy中把 Root 连接到 Sequence,为 Sequence 添加 Blackboard Decorator,选择TargetActor和Is Set。 - 从左到右放入
Move To(Blackboard Key = TargetActor)、Rotate to Face BB Entry(同一个键)和Wait(0.3 秒)。此处Wait只是可立即验证的攻击准备替身,不会造成真实伤害。 - 让敌人 Pawn 能被 AIController 控制,导航覆盖目标附近。若使用
Rotate to Face BB Entry,按其要求启用Use Controller Rotation Yaw,否则转向可能无法完成。 - 运行 PIE,选择行为树调试对象:目标存在且路径畅通时,应依次看到移动、转向和等待;目标未设置时,Decorator 阻止整条分支进入。
正式实现攻击时,创建继承 BTTask_BlueprintBase 的 BTT_Attack,以其替换 Wait。在 Event Receive Execute AI 检查目标和攻击条件,再调用敌人自己实现的攻击事件;攻击实际完成后调用 Finish Execute 并传入成功或失败。不要在仅开始播放攻击动画时就提前报告成功。
用可运行代码验证失败截断
以下 Python 3 示例只模拟一次 Sequence 的返回传播,不是 Unreal 的行为树 API。故意让第二步失败,以验证第三步不会执行。
from enum import Enum

class Status(Enum):
    SUCCESS = "Success"
    FAILURE = "Failure"
    RUNNING = "InProgress"

def sequence(steps):
    # 只演示顺序传播,不模拟引擎调度
    for name, status in steps:
        print(f"{name}: {status.value}")
        # 任何非 Success 都阻止启动后续任务
        if status is not Status.SUCCESS:
            return status
    return Status.SUCCESS

result = sequence([
    ("移动到目标", Status.SUCCESS),
    ("转向目标", Status.FAILURE),
    ("执行攻击", Status.SUCCESS),
])
print("Sequence:", result.value)
预期输出:
移动到目标: Success
转向目标: Failure
Sequence: Failure
攻击任务没有出现在输出中,说明它未被执行。把第二步改为 RUNNING,整条链会停在 InProgress;三个步骤全改为 Success,Sequence 才返回 Success。
用失败场景做验收
把目标放到导航无法抵达的区域,确认 Move To 返回失败、转向和等待都不启动。恢复可达目标后,观察三个任务依次完成;清空 TargetActor 应阻止再次进入该分支。若希望目标在移动途中丢失时立即取消动作,把条件 Decorator 的 Observer Aborts 设为 Self。
当 Sequence 是 Selector 内的一个候选分支时,它失败会把 Failure 交给父级,让父 Selector 尝试其他候选。Sequence 负责保证一条动作链的先后与完整性,不负责决定失败后应该巡逻还是待机。