
游戏 AI / 系统课时
处理 Task 的成功与失败
处理 Task 的成功与失败
敌人移动到障碍物前、攻击条件突然不满足或目标被销毁时,Task 不能只停在原地。这里把完成结果交回 Sequence 和 Selector,编排可预测的备用路径,并实现一个能明确返回成功或失败的检查 Task。
学习目标
- 区分 Task 的成功、失败、进行中和中止状态。
- 利用 Sequence 与 Selector 将失败传递给备用分支。
- 编写并验证一个不会把无效目标误判为成功的 Task。
看懂结果怎样影响分支
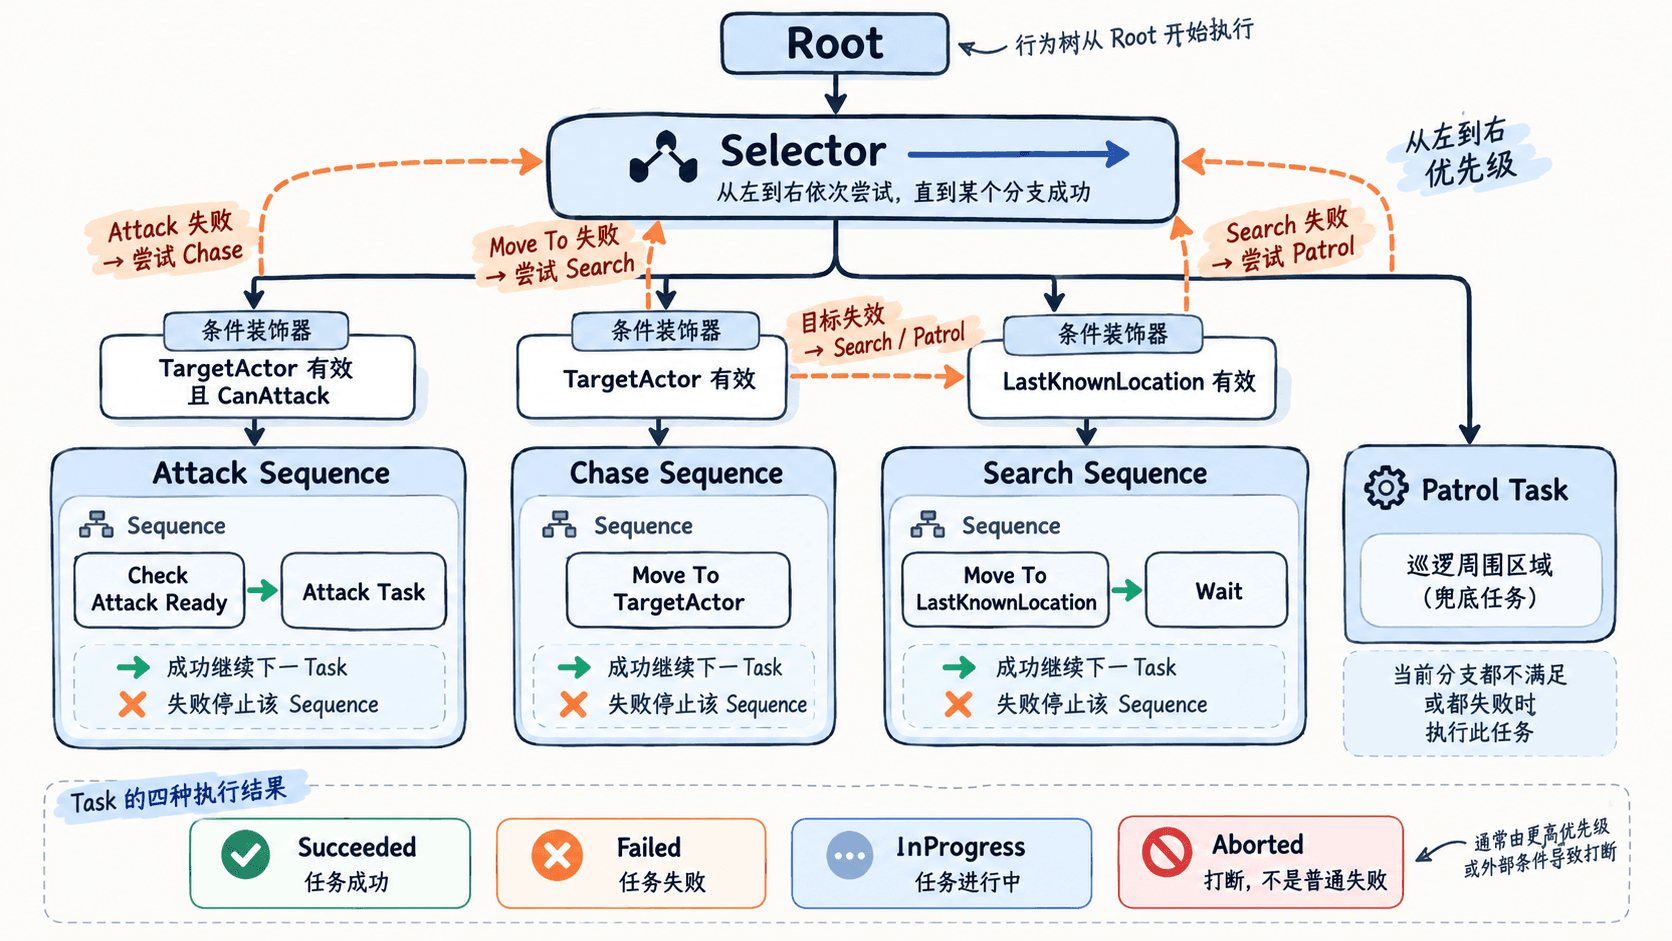
Task 的结果不是日志标签,而是行为树继续搜索的依据。Sequence 依次执行子节点,遇到失败就停止当前序列;Selector 从高到低尝试子分支,前一分支失败后才考虑下一分支。
| 结果 | 运行含义 | 对后续执行的影响 |
|---|---|---|
Succeeded |
当前任务已达到自己的完成条件 | Sequence 继续下一子节点 |
Failed |
当前任务不能完成目标 | Sequence 失败,外层 Selector 可尝试备选 |
InProgress |
异步任务尚未完成 | 保持运行,等待明确的结束通知 |
Aborted |
任务因中断停止 | 属于取消路径,不应当伪装为业务失败 |
Move To 可能因目标无效、寻路失败等原因返回失败;是否允许部分路径、接受半径和导航网格状态会影响结果。攻击任务也应明确“成功”代表什么:发起动作成功、命中成功和整段动画完成并非同一判据。
写一个结果明确的检查 Task
先在 Blackboard 中准备 TargetActor(Object,Actor 基类)和 CanAttack(Bool)。后者可由周期 Service 写入,但任务执行前仍需验证 Actor 引用,防止目标刚销毁时沿用旧的 true。C++ 项目模块需依赖 AIModule。
头文件 BTTask_CheckAttackReady.h:
#pragma once
#include "BehaviorTree/BTTaskNode.h"
#include "BTTask_CheckAttackReady.generated.h"

UCLASS()
class UBTTask_CheckAttackReady : public UBTTaskNode
{
    GENERATED_BODY()

public:
    UBTTask_CheckAttackReady();

protected:
    // 返回值负责控制父节点,不直接改变分支连接关系。
    virtual EBTNodeResult::Type ExecuteTask(
        UBehaviorTreeComponent& OwnerComp, uint8* NodeMemory) override;
};
源文件 BTTask_CheckAttackReady.cpp:
#include "BTTask_CheckAttackReady.h"
#include "BehaviorTree/BehaviorTreeComponent.h"
#include "BehaviorTree/BlackboardComponent.h"
#include "GameFramework/Actor.h"

UBTTask_CheckAttackReady::UBTTask_CheckAttackReady()
{
    NodeName = TEXT("Check Attack Ready");
}

EBTNodeResult::Type UBTTask_CheckAttackReady::ExecuteTask(
    UBehaviorTreeComponent& OwnerComp, uint8* NodeMemory)
{
    const UBlackboardComponent* BB = OwnerComp.GetBlackboardComponent();
    if (!BB) return EBTNodeResult::Failed;

    const AActor* Target = Cast<AActor>(
        BB->GetValueAsObject(TEXT("TargetActor")));
    // 目标失效时必须压过缓存中的 CanAttack=true。
    if (!IsValid(Target)) return EBTNodeResult::Failed;

    return BB->GetValueAsBool(TEXT("CanAttack"))
        ? EBTNodeResult::Succeeded : EBTNodeResult::Failed;
}
预期结果: 两个键均有效且 CanAttack=true 时,任务返回 Succeeded;CanAttack=false 或 TargetActor 无效时返回 Failed,后续攻击 Task 不执行。该任务只负责资格检查,不代表攻击已经发出或命中;实际攻击 Task 应另行报告自己的完成结果。
让移动失败和攻击失败有去处
在顶层 Selector 中按优先级布置攻击、追击、搜索与巡逻。攻击 Sequence 先检查目标和条件,再执行项目自己的攻击 Task;该 Task 不能启动时返回 Failed,使选择器尝试追击。如果是冷却造成失败,应给重试设置冷却或有限等待,避免持续快速发起请求。
追击分支使用 Move To(TargetActor)。失败时先检查 NavMesh、目标位置和路径是否存在,再让 Selector 尝试读取 LastKnownLocation 的搜索分支;没有可信位置就进入巡逻。不要把寻路失败直接当成目标丢失,也不要对同一个不可达点无限重试。
当目标失效,感知侧负责清除 TargetActor,必要时保留最后已知位置;Blackboard Decorator 观察键值变化,并按合适的 Observer Aborts 中止正在运行的追击或攻击。这样状态变化可以打断任务,不必等到 Move To 自己完成。
处理异步完成并验收
同步检查 Task 直接返回 Succeeded 或 Failed 即可;移动、播放动画和等待技能回调属于异步场景。原生 C++ Task 返回 InProgress 后,要在对应的完成回调调用 FinishLatentTask;蓝图 Task 则在完成时调用 Finish Execute。被中止后,应清理计时器、委托或外部请求,避免迟到的回调再次完成旧任务。
在 Play 模式打开 Behavior Tree 调试器,逐一制造四种情况:目标有效且可攻击、超出攻击距离、目标不可达、追击过程中销毁目标。预期结果分别是攻击分支可继续、转向追击、转向搜索或巡逻、运行中分支被中断并重新选择。检查是否出现快速失败重试;若有,增加重试间隔或重新安排兜底路径。