
游戏 AI / 系统课时
把重复行为抽成可复用节点
把重复行为抽成可复用节点
当近战、远程和精英敌人的行为树都在重复“选巡逻点、移动、等待”时,逐棵复制节点会让修复和调参变得困难。本课把真正需要自定义的选点逻辑提成一个可配置 Task,并验证不同敌人复用时不会混用 Blackboard 数据。
学习目标
- 判断哪些行为应复用内置节点,哪些逻辑值得封装为自定义 Task。
- 使用半径与 Blackboard 键作为参数,实现可复用的巡逻点选择。
- 验证成功、失败和不同敌人之间的状态隔离。
先划清可复用节点的职责
重复不等于必须重写。固定等待直接使用行为树内置的 Wait;检查目标是否存在,优先使用 Blackboard Decorator;只有“在可达区域内选一个点,并写入指定黑板键”这类有独立输入、输出和失败条件的逻辑,才适合提取为 BTTask。
巡逻分支可以保持为 Pick Patrol Point → Move To → Wait。选点 Task 只负责产生位置,不直接调用移动、不承担计时,也不决定是否攻击。这样移动失败可以由行为树控制回退,不必隐藏在选点节点内部。
让节点共享逻辑而非共享状态
自定义 Task 暴露两个配置:Radius 控制搜寻距离,BlackboardKey 指向一个 Vector 类型键。近战敌人可以使用较小半径,远程敌人可以使用较大半径;两者使用同一 Task 类,但写入各自 AIController 持有的 Blackboard。
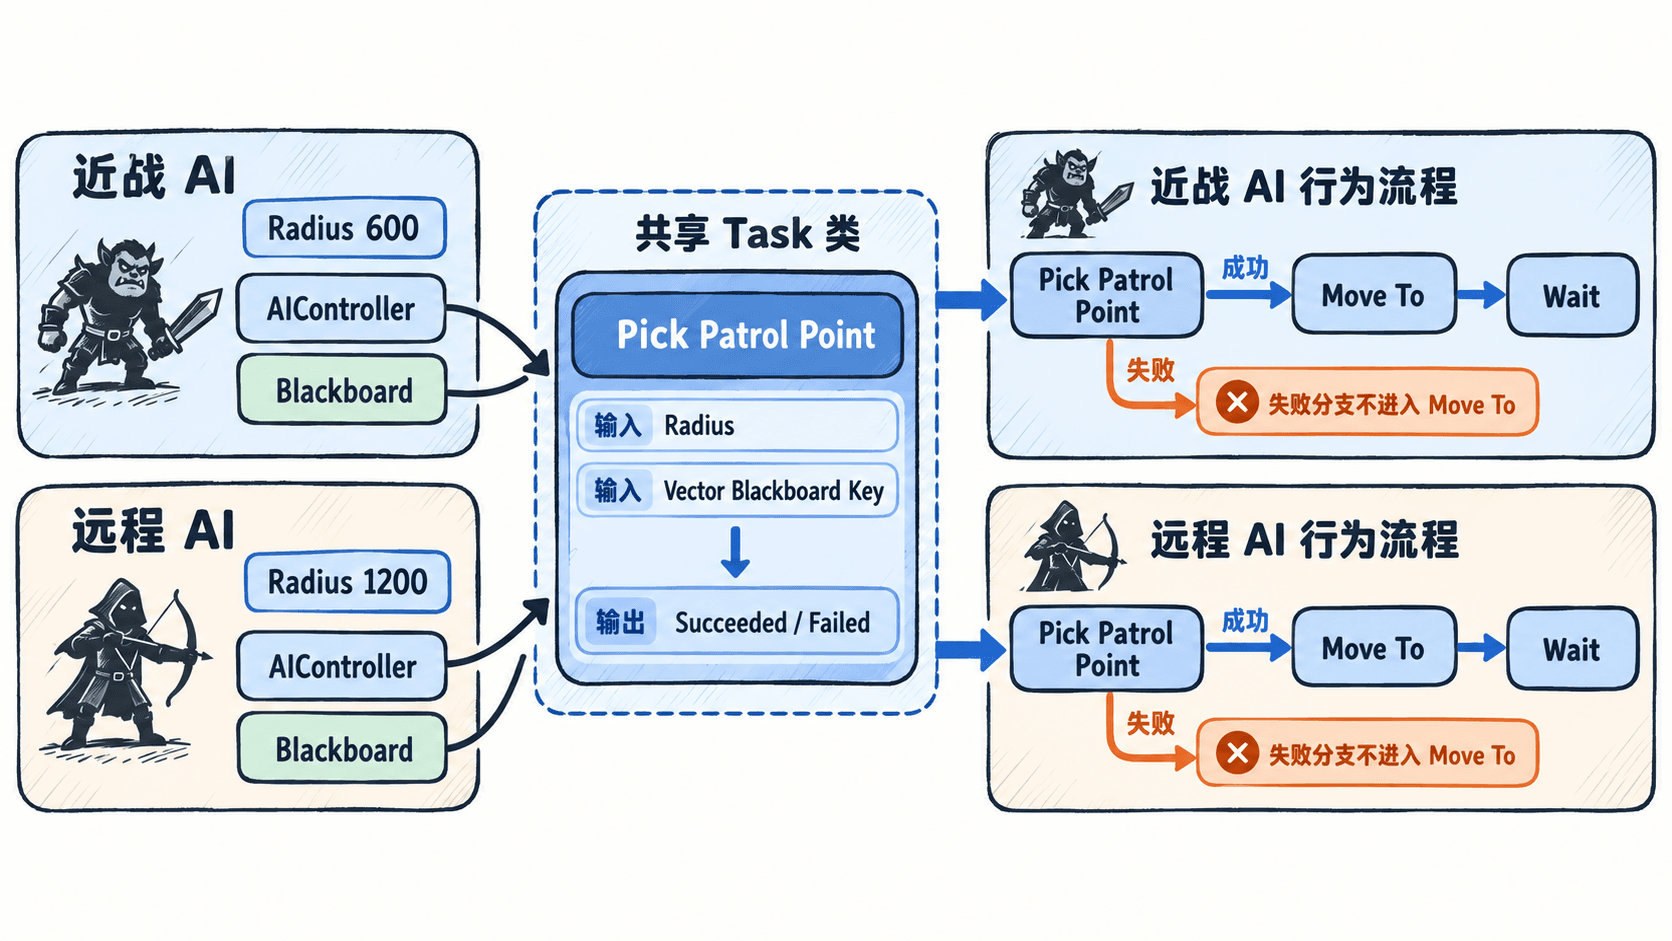
不要把“当前巡逻点”保存在共享的静态变量里。UE 行为树节点可能被多个 AI 使用;每次执行应通过 OwnerComp 获取本次执行所属的控制器和黑板。若节点需要跨帧保存运行状态,应使用节点内存或明确的实例化策略,而不是默认假定成员变量属于单个敌人。
实现选点 Task
以下是 UE5 C++ 项目内的完整 Task 类示例。新建对应的头文件与实现文件,确认项目模块的 .Build.cs 包含 AIModule、NavigationSystem 依赖,再编译。代码依赖关卡内已有有效 NavMesh,不是脱离 UE 工程单独运行的程序。
BTTask_PickPatrolPoint.h:
#pragma once

#include "CoreMinimal.h"
#include "BehaviorTree/Tasks/BTTask_BlackboardBase.h"
#include "BTTask_PickPatrolPoint.generated.h"

UCLASS()
class UBTTask_PickPatrolPoint : public UBTTask_BlackboardBase
{
    GENERATED_BODY()

public:
    UBTTask_PickPatrolPoint(const FObjectInitializer& ObjectInitializer);

protected:
    UPROPERTY(EditAnywhere, Category = "Patrol", meta = (ClampMin = "1.0"))
    float Radius = 800.0f;

    virtual EBTNodeResult::Type ExecuteTask(
        UBehaviorTreeComponent& OwnerComp, uint8* NodeMemory) override;
};BTTask_PickPatrolPoint.cpp:
#include "BTTask_PickPatrolPoint.h"
#include "AIController.h"
#include "BehaviorTree/BehaviorTreeComponent.h"
#include "BehaviorTree/BlackboardComponent.h"
#include "GameFramework/Pawn.h"
#include "NavigationSystem.h"

UBTTask_PickPatrolPoint::UBTTask_PickPatrolPoint(
    const FObjectInitializer& ObjectInitializer)
    : Super(ObjectInitializer)
{
    NodeName = TEXT("Pick Patrol Point");
    // 限制输出键为 Vector,避免错误接线。
    BlackboardKey.AddVectorFilter(
        this, GET_MEMBER_NAME_CHECKED(UBTTask_PickPatrolPoint, BlackboardKey));
}

EBTNodeResult::Type UBTTask_PickPatrolPoint::ExecuteTask(
    UBehaviorTreeComponent& OwnerComp, uint8* NodeMemory)
{
    AAIController* AI = OwnerComp.GetAIOwner();
    APawn* Pawn = AI ? AI->GetPawn() : nullptr;
    UBlackboardComponent* BB = OwnerComp.GetBlackboardComponent();
    UNavigationSystemV1* Nav = Pawn
        ? FNavigationSystem::GetCurrent<UNavigationSystemV1>(Pawn->GetWorld())
        : nullptr;

    if (!Pawn || !BB || !Nav)
    {
        if (BB) BB->ClearValue(GetSelectedBlackboardKey());
        return EBTNodeResult::Failed;
    }

    FNavLocation Point;
    // 选择从当前 AI 位置可达的点,而非任意随机坐标。
    if (!Nav->GetRandomReachablePointInRadius(
            Pawn->GetActorLocation(), Radius, Point))
    {
        BB->ClearValue(GetSelectedBlackboardKey());
        return EBTNodeResult::Failed;
    }

    BB->SetValueAsVector(GetSelectedBlackboardKey(), Point.Location);
    return EBTNodeResult::Succeeded;
}
预期结果:编译后行为树节点列表可以找到 Pick Patrol Point。NavMesh 内能选出可达点时返回 Succeeded,选定的向量写入当前 AI 的黑板;没有可用导航数据或选点失败时返回 Failed 并清空旧值。巡逻点是随机生成的,不应断言固定坐标。
接入行为树并验收
- 在 Blackboard 中创建
Vector键PatrolPoint;在巡逻Sequence中依次放置Pick Patrol Point、Move To和Wait。 - 将 Task 的
Blackboard Key指向PatrolPoint,将Move To的Blackboard Key也指向该键;等待直接调整内置Wait的时长。 - 在两种敌人使用的行为树中复用该 Task,分别设置
Radius为 600 和 1200;运行 PIE,通过行为树调试器查看两个 AI 的黑板值。 - 将一个敌人移出导航区域或移除测试 NavMesh,观察选点失败后
Sequence不继续执行Move To,并由上层Selector决定回退分支。
复用的关键不是让所有敌人行为完全相同,而是让相同逻辑只维护一份,将行为差异留在节点参数、Blackboard 数据和分支编排中。