
游戏 AI / 系统课时
处理目标移动与重新寻路
处理目标移动与重新寻路
敌人能走向玩家后,新的问题是玩家持续移动、换目标或突然消失时,敌人可能频繁停步、转向甚至原地抖动。本课区分 Actor 跟随、Blackboard 目标切换与位置快照刷新,让导航系统按需更新路径,并把真正的状态变化交给行为树处理。
学习目标
- 区分移动目标追踪、目标替换和地图导航更新。
- 配置连续追踪及分支中断,减少无意义重启。
- 对位置快照设置更新门槛,并通过场景测试排查抖动。
先辨别是哪种变化
当玩家移动时,敌人的导航路径可能需要更新,但并不意味着每次玩家位置变化都要重新执行行为树分支。必须先明确变化发生在目标对象、位置值还是导航环境。
| 情形 | 应采用的机制 | 不该做的事 |
|---|---|---|
| 同一个玩家 Actor 一直移动 | Track Moving Goal |
每帧重启 Move To |
TargetActor 从 A 换成 B |
Observe Blackboard Value |
沿用 A 的旧目标引用 |
使用 Vector 追踪最后位置 |
按间隔及位移变化更新黑板 | 无条件每帧写位置 |
| 玩家丢失或死亡 | 清除目标,触发 Decorator Abort | 保留失效 Actor 强行移动 |
Actor 目标会随其位置变化而被导航系统观察;Vector 则是固定坐标,只有重新写入后才代表新地点。假设玩家从位置 A 移动到 B,如果 Move To 读取的是 Actor,便能在持续任务中跟随;如果读取的是旧 Vector,敌人可能仍然走向 A。
还要分清移动目标导致的路径更新与导航网格本身重新生成。玩家在静态地面上移动,不需要为此不断重建 NavMesh。只有导航相关几何或区域发生变化时,才考虑 Runtime Generation 的动态模式,而动态生成导航数据本身具有额外性能开销。
配好持续追踪和安全回退
保留高优先级 Chase Sequence,使 Move To 的 Blackboard Key 指向 TargetActor,启用 Track Moving Goal 和 Observe Blackboard Value。这两个选项各司其职:前者应对同一 Actor 的位置变化,后者应对 Blackboard 中移动目标值的变化。
TargetActor Is Set Decorator 的 Observer Aborts 设为 Self,保证目标被清空时正在运行的追踪能够被中止。如果感知条件高频变化,先稳定感知侧的目标选择,不要仅靠关闭 Abort 来掩盖目标失效的问题。
对于可能再次被行为树搜索选中的运行中任务,可以评估 Move To 的 Ignore Restart Self,避免同一个 Task 在已经执行时因再次被选中而重新启动。但该选项不能替代目标变化观察,也无法修复导航路径不可达。
丢失目标后的 LastKnownLocation 可以交给另一个 Move To 搜索分支;真正清除 Actor 引用后才进入搜索或巡逻。最后位置必须先由感知系统确认有效,避免使用没有初始化的 Vector 误把世界原点当作搜索目的地。
攻击与追踪之间还应使用进入、退出两个不同的距离阈值。例如进入攻击范围的距离设为 180 厘米,退出攻击范围的距离设为 240 厘米。两个数值仅为演示滞回区间的起点,需要依据角色碰撞体和战斗手感调整。这样玩家在边界附近小幅移动时,敌人不必反复切换攻击与追踪。
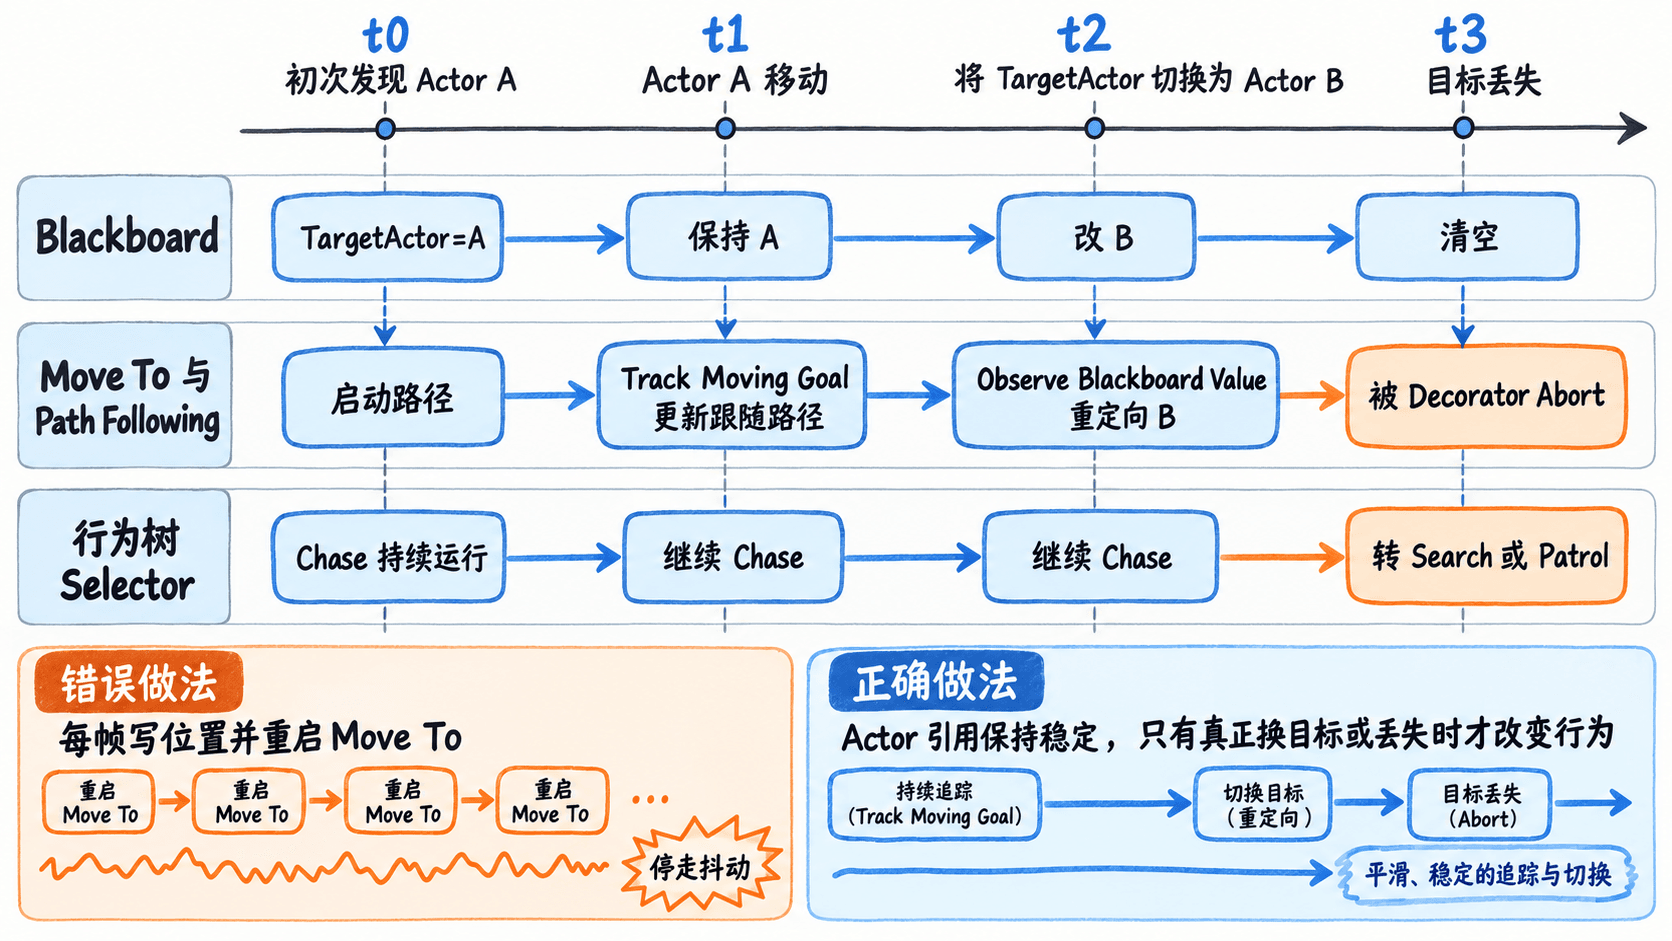
这里需要特别注意:持续追踪不等于频繁调用移动命令。稳定的 Actor 引用可以让 Move To 在任务内部处理目标位置变化,而行为树负责是否继续追踪、转为搜索或退出移动。
给位置快照加更新门槛
如果敌人追的是 TargetActor,通常不需要自己每帧把玩家位置写入 Vector。下面代码只用于另一个场景:感知模块需要定期发布 LastKnownLocation,供失去 Actor 后的搜索分支使用。
示例要求 Blackboard 中已经建立同名 Vector 键,控制器关联了使用该 Blackboard 的行为树。项目模块的 Build.cs 包含 AIModule 依赖。这里选取最短采样间隔 0.3 秒、位置变化门槛 150 厘米作为调试起点,而不是引擎规定的标准值。
StableChaseAIController.h:
#pragma once

#include "CoreMinimal.h"
#include "AIController.h"
#include "StableChaseAIController.generated.h"

class UBehaviorTree;

UCLASS()
class AStableChaseAIController : public AAIController
{
    GENERATED_BODY()

public:
    UPROPERTY(EditDefaultsOnly, Category="AI")
    TObjectPtr<UBehaviorTree> TreeAsset;

    UFUNCTION(BlueprintCallable, Category="AI")
    void SampleLastKnownLocation(AActor* ObservedActor);

protected:
    virtual void OnPossess(APawn* InPawn) override;

private:
    FVector PublishedLocation = FVector::ZeroVector;
    bool bHasPublishedLocation = false;
    float NextSampleTime = 0.0f;
};StableChaseAIController.cpp:
#include "StableChaseAIController.h"
#include "BehaviorTree/BehaviorTree.h"
#include "BehaviorTree/BlackboardComponent.h"
#include "Engine/World.h"

void AStableChaseAIController::OnPossess(APawn* InPawn)
{
    Super::OnPossess(InPawn);
    if (TreeAsset)
        RunBehaviorTree(TreeAsset);
}

void AStableChaseAIController::SampleLastKnownLocation(AActor* ObservedActor)
{
    if (!IsValid(ObservedActor) || !GetWorld()) return;
    UBlackboardComponent* BB = GetBlackboardComponent();
    if (!BB) return;

    const float Now = GetWorld()->GetTimeSeconds();
    const FVector Position = ObservedActor->GetActorLocation();

    // 两次发布至少相隔 0.3 秒,且位置变化达到 150 厘米
    if (Now < NextSampleTime) return;
    if (bHasPublishedLocation &&
        FVector::DistSquared(Position, PublishedLocation) < FMath::Square(150.0f))
        return;

    BB->SetValueAsVector(TEXT("LastKnownLocation"), Position);
    PublishedLocation = Position;
    bHasPublishedLocation = true;
    NextSampleTime = Now + 0.3f;
}
预期结果:首次有效采样立即写入 LastKnownLocation;之后每次成功发布至少间隔 0.3 秒,而且相对于上次发布位置的位移必须达到 150 厘米。即使感知逻辑每帧调用该函数,Blackboard 也不会因为细小的位置变化持续更新。
将控制器类加入 UE5 C++ 项目并完成编译,设置 TreeAsset,由感知逻辑在目标位置可信时调用 SampleLastKnownLocation。可在行为树调试器中观察 LastKnownLocation 的变化频率,确认小幅位移不会反复改写位置键。
这段代码控制的是搜索位置快照的发布频率,不是强制规定底层寻路每隔 0.3 秒刷新。Actor 追踪分支仍应直接使用 TargetActor,不要把受采样门槛限制的 Vector 误当成连续追踪目标。
用四组现象定位抖动
完成配置后,建议在同一个测试关卡中验证以下场景。
- 同一目标匀速移动:Blackboard 中 Actor 引用不变,Move To 应持续运行并调整路径。如果节点反复重新进入,检查分支 Abort、Service 写键和是否另有
AI MoveTo。 - 切换玩家 A 与 B:新目标引用写入后应朝 B 重定向。如果频繁在两名玩家之间摆动,给目标选择增加保持时间或评分差门槛。
- 玩家越过导航边缘:查看按
P显示的 NavMesh 和 Move To 执行结果。Allow Partial Path开启时可能只能走到可达边缘,不表示真正接近了玩家。 - 目标丢失:清空
TargetActor后,Chase 应退出。如果有有效LastKnownLocation,搜索分支向最后地点移动;否则进入巡逻或等待。
如果敌人突然停住,先区分是 Move To 返回失败、Decorator 中断,还是移动组件实际无法前进。前两类可以直接从行为树运行状态和 Blackboard 值追踪;后一类还需要检查导航区域、角色碰撞、移动模式及动态障碍阻挡。
当多个敌人同时追逐玩家时,还需要关注导航请求数量与局部避障。不要让所有敌人在每帧主动重发移动请求,必要时对额外的目标选择或位置采样工作做分批调度,但不要用延长采样间隔来掩盖错误的行为树重启。
调优顺序应是先确保导航可达,再稳定目标选择,然后调整 Move To 的接受半径与目标观察,最后才改变位置采样间隔。这样才能区分感知抖动、行为树重启和真正的寻路失败。