
游戏 AI / 系统课时
建立 AI 排障记录路径
建立 AI 排障记录路径
复杂 AI 故障常表现为敌人突然停住、反复切换追击和搜索,或明明看到玩家却不移动。单张行为树截图往往只能说明当时执行了哪个节点。本课建立可复现、可按时间追溯的记录方式,把刺激、Blackboard、行为分支、导航结果和日志串成证据链。
学习目标
- 固定复现环境并定位同一个 AI 实例。
- 按时间关联感知事件、关键 Blackboard 值和 Task 执行结果。
- 通过前后对照验证根因与修复,而不是依靠猜测。
固定复现条件和观察对象
先写清地图与关卡版本、运行方式(PIE 或独立运行)、敌人数量、目标路线、触发位置、是否有障碍物,以及故障发生的操作顺序。多人游戏还应注明服务器或客户端身份,防止把不同实例的现象混在一起。
每次只选中一名出问题的 Pawn,记下 AIController、Pawn 和目标 Actor 的标识;所有截图、日志都要能回到同一实例。时间记录使用同一时钟来源,至少能区分刺激出现、键值变化、分支中断和移动失败的先后次序。不要用跨设备的墙上时钟时间直接推断毫秒级因果。
沿运行链路逐层核对
在运行中的关卡按默认的单引号键 ' 打开 Gameplay Debugger,指向目标 AI。默认数字小键盘 1 查看基础信息、2 查看 Behavior Tree 与 Blackboard、3 查看 EQS、4 查看 Perception、0 查看导航网格。项目改过按键映射时以实际设置为准。
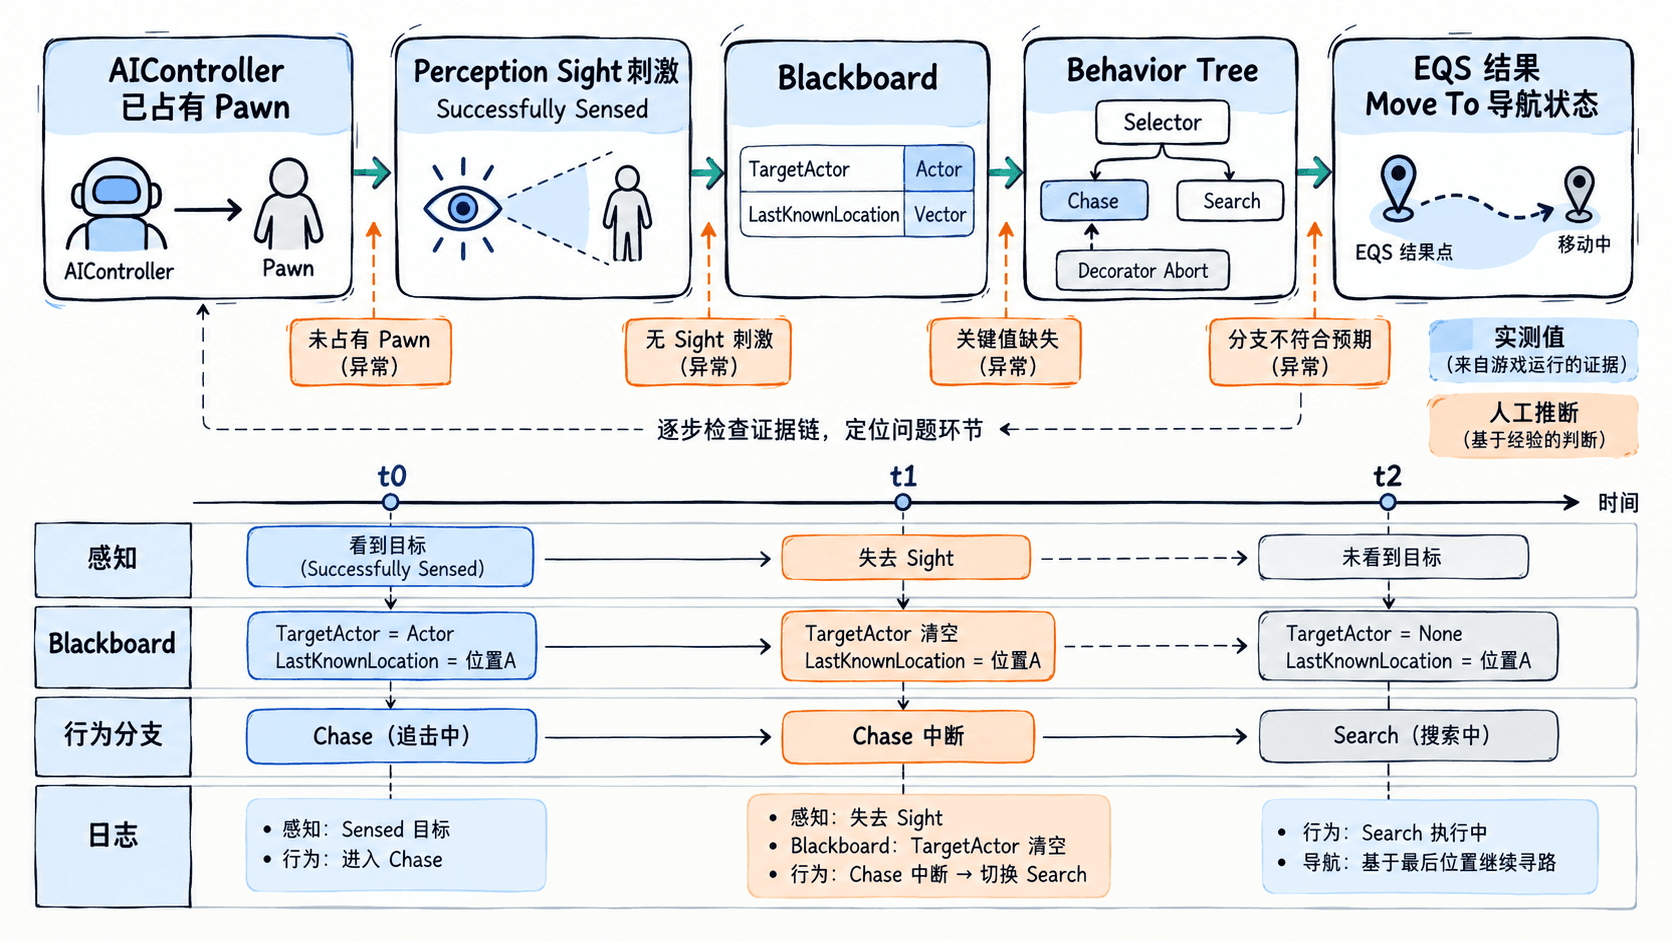
建议每次按固定顺序检查:AIController 是否占有 Pawn → Perception 是否收到有效刺激 → TargetActor、LastKnownLocation 等 Blackboard 键是否如预期变化 → 当前 Decorator、Sequence、Task 及 Abort 是否符合优先级 → EQS 有没有有效结果、Move To 是否可达。前一层没有证据,不要直接断定后一层是根因。
记录一次可复盘的故障
下面是项目自定义的人工记录格式,不是 Unreal 自动导出的 JSON。每次关键状态转移保存一份快照;<TIME>、<ID> 和 <MAP> 由实际采集值替换,位置坐标与分支名只是示例。
{
  "caseId": "<ID>",
  "time": "<TIME>",
  "map": "<MAP>",
  "aiId": "<ID>",
  "stimulus": {
    "sense": "Sight",
    "successfullySensed": false
  },
  "blackboard": {
    "TargetActor": null,
    "LastKnownLocation": [1200, 300, 0]
  },
  "behavior": {
    "previousBranch": "Chase",
    "activeBranch": "Search",
    "activeTask": "Move To"
  },
  "navigation": {
    "moveResult": "Pending"
  },
  "hypothesis": "失去视觉后追击分支退出"
}
预期记录结果:对同一 aiId 的相邻快照排序后,能判断是先失去视觉、先清空目标,还是先发生移动失败。hypothesis 是待验证的人工推断,不能当作引擎日志事实;Pending 也只是记录模板中的示例状态。
为弥补静态快照缺少的变化过程,可在项目自己的感知事件、Blackboard 写入入口、Task 开始与结束、Move To 结果回调处增加轻量日志。每条至少包含同一个 AI 标识、统一时间、事件名、旧值与新值或结果码。只记录关键变化,避免逐帧刷日志反过来影响故障现场;必要时同时保留 Gameplay Debugger 的录像或同一时刻的截图。
对照证据确定断点
例如敌人看到玩家却原地不动,若 Perception 已成功感知,但 Blackboard 的 TargetActor 仍为空,先检查目标筛选和写键逻辑;若键值有效而 Chase 未激活,检查 Decorator 条件、Observer Aborts 与高优先级分支;若 Move To 已激活,则转查 NavMesh 覆盖、目的地可达性与移动结果。
区分“观察到的事实”和“可能的根因”尤其重要。行为树中出现 Abort 不等于引擎出错,它可能是 Blackboard 更新触发的正常抢占。只有把 Abort 之前的键值变化与任务返回状态对齐,才有资格判定是意外中断。
用相同用例验证修复
一次只修改一个因素,例如感知判定、Decorator 条件或导航目标。沿原路线重新复现,保存优化前后的两组记录,比较相同触发条件下的分支顺序、目标键值与 Task 结果;同时复查失去目标后的搜索和再次发现目标的恢复过程。
最终的排障条目应能回答:怎么复现、哪一层第一次偏离预期、哪条证据支持根因、修改了什么、重复验证是否通过。这样的记录既能交接给其他开发者,也能用于以后回归测试。