
游戏 AI / 系统课时
设计停止、追击与脱战距离
设计停止、追击与脱战距离
敌人在玩家附近反复前冲、停下、再前冲,通常是把停止距离、攻击范围和脱战距离设成了同一个阈值。本课用不同的进入与退出距离,加上短暂的脱战延迟,建立稳定的追击、攻击和返回巡逻规则。
学习目标
- 区分
Move To到达判定、攻击范围与追击警戒范围。 - 用距离滞回和持续时间避免行为树在阈值附近来回抢占。
- 将距离状态接入 Blackboard,并通过边界测试验证切换。
把移动到达与战斗范围分开
下面以厘米为单位给出一套起始值。它们是设计参数,不是 UE 的固定推荐值,应按胶囊大小、武器射程和敌人速度调节。
| 参数 | 示例 | 决策用途 |
|---|---|---|
AttackEnter |
200 cm | 追击时进入攻击 |
AttackExit |
260 cm | 攻击中超过此距离才恢复追击 |
AcquireRange |
900 cm | 待机或返回时允许重新锁定目标 |
DisengageRange |
1200 cm | 追击中超过此距离进入脱战计时 |
DisengageDelay |
1.5 s | 连续超出范围后才放弃追击 |
Move To 的 Acceptable Radius 是导航任务的到达阈值,不是攻击距离。其到达测试还可能计入敌人与目标的胶囊半径。例如双方半径各约 40 cm 且相关选项都启用时,设置 80 cm 的 Acceptable Radius,实际中心距离的到达判定可能接近 160 cm;因此不要直接把它设置成 AttackEnter=200,否则角色可能在无法攻击的位置就停止移动。
用滞回定义状态切换
敌人获得有效目标且距离不超过 900 cm 时,从 Patrol 或 Return 进入 Chase。追击距离缩短到 200 cm 内、并且有攻击所需的视线时进入 Attack;已在 Attack 中则允许目标退到 260 cm 才回到 Chase。这样目标在 200~260 cm 间小幅移动,不会重复启动 Move To。
若追击时距离达到 1200 cm,连续保持 1.5 秒才进入 Return;期间一旦回到范围内就清零计时。目标失效则立即停止依赖该目标的追击。Return 到达出生点 HomeLocation 后恢复 Patrol,再次发现目标也可以按警戒范围重新追击。
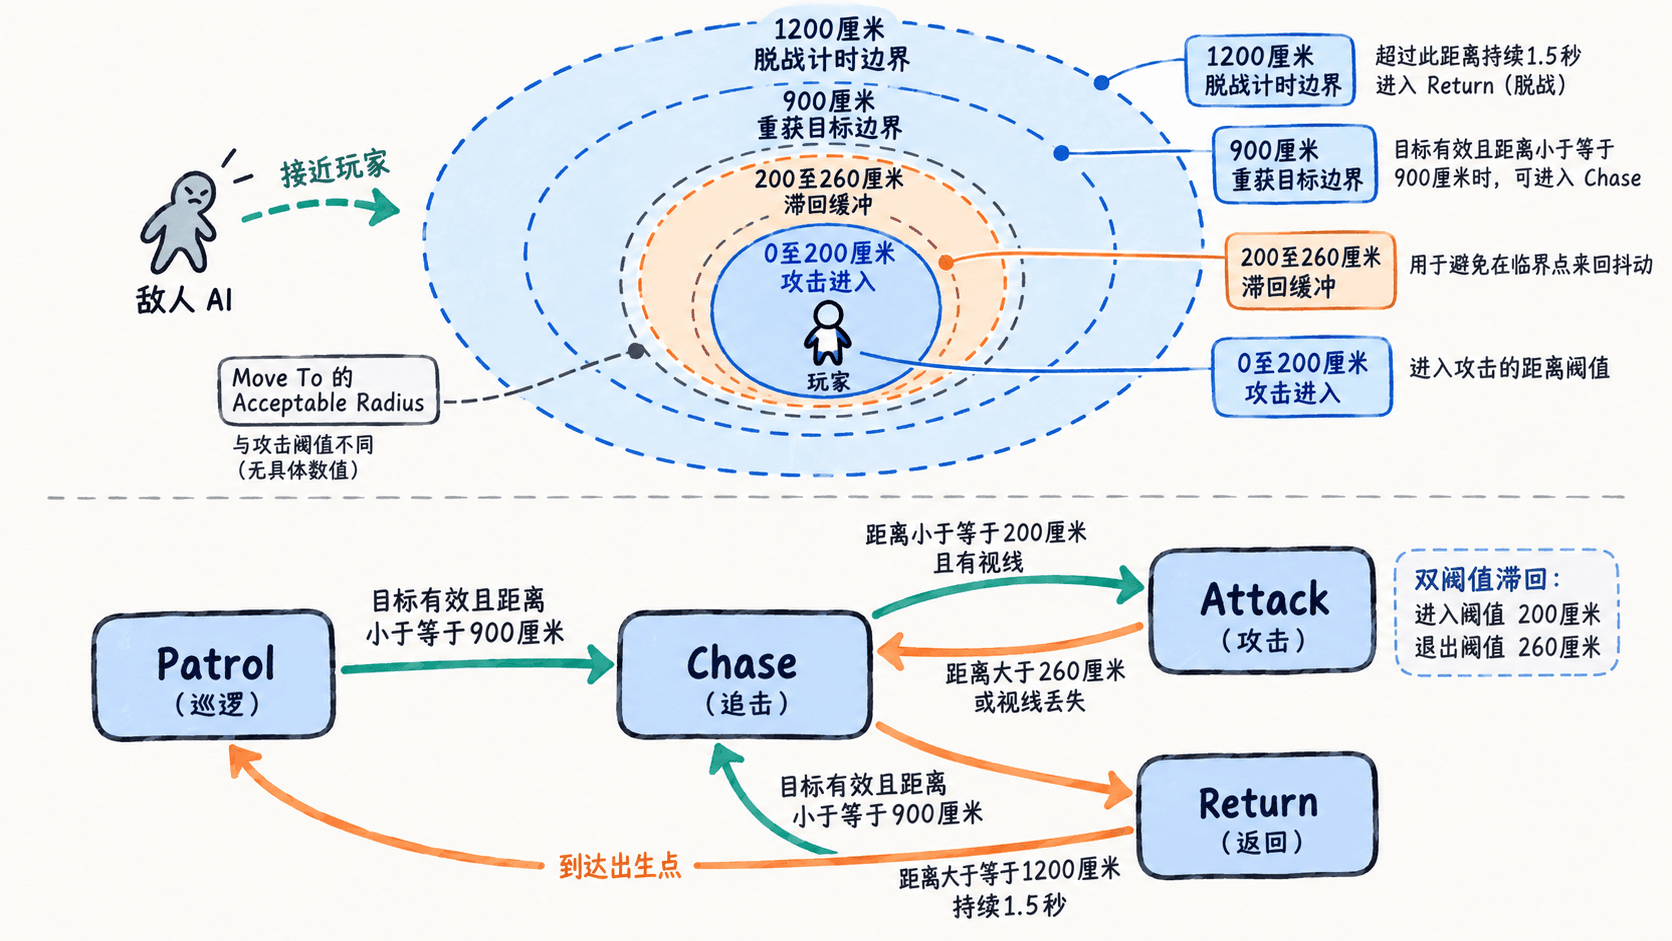
运行一段可验证的判定逻辑
下面的 C++17 程序可以独立编译运行,专门验证阈值规则;它不是可以直接挂到 Unreal 角色上的类。实际接入 UE 时,用 FVector::Dist2D 计算同一地面的平面距离,并把每只敌人的状态保存在该敌人自己的运行时数据中。
#include <array>
#include <iostream>

enum class Mode { Patrol, Chase, Attack, Return };

const char* Name(Mode mode) {
    switch (mode) {
        case Mode::Patrol: return "Patrol";
        case Mode::Chase:  return "Chase";
        case Mode::Attack: return "Attack";
        case Mode::Return: return "Return";
    }
    return "Unknown";
}

struct EnemyBrain {
    Mode mode = Mode::Patrol;
    double farSeconds = 0.0;

    void Step(double distanceCm, bool validTarget, bool lineOfSight,
              double deltaSeconds, bool atHome) {
        if (!validTarget) {
            farSeconds = 0.0;
            if (mode != Mode::Patrol)
                mode = atHome ? Mode::Patrol : Mode::Return;
            return;
        }

        if (mode == Mode::Return && atHome) mode = Mode::Patrol;

        // 脱战必须连续超距,不能只比较某一帧的位置。
        if (mode == Mode::Chase || mode == Mode::Attack) {
            farSeconds = distanceCm >= 1200.0
                       ? farSeconds + deltaSeconds : 0.0;
            if (farSeconds >= 1.5) {
                mode = Mode::Return;
                farSeconds = 0.0;
                return;
            }
        }

        // 攻击进出距离分离,防止 200 cm 附近状态抖动。
        if (mode == Mode::Attack && (distanceCm > 260.0 || !lineOfSight))
            mode = Mode::Chase;
        else if (mode == Mode::Chase && distanceCm <= 200.0 && lineOfSight)
            mode = Mode::Attack;
        else if ((mode == Mode::Patrol || mode == Mode::Return)
                 && distanceCm <= 900.0 && lineOfSight)
            mode = Mode::Chase;
    }
};

struct Sample {
    double distanceCm;
    bool validTarget;
    bool lineOfSight;
    double deltaSeconds;
    bool atHome;
};

int main() {
    EnemyBrain brain;
    const std::array<Sample, 8> samples{{
        {800, true, true, 0.25, false},
        {190, true, true, 0.25, false},
        {230, true, true, 0.25, false},
        {270, true, true, 0.25, false},
        {1250, true, true, 0.75, false},
        {1250, true, true, 0.75, false},
        {1300, true, true, 0.25, false},
        {0, false, false, 0.25, true}
    }};
    for (const Sample& sample : samples) {
        brain.Step(sample.distanceCm, sample.validTarget, sample.lineOfSight,
                   sample.deltaSeconds, sample.atHome);
        std::cout << Name(brain.mode) << '\n';
    }
}
预期输出:
Chase
Attack
Attack
Chase
Chase
Return
Return
Patrol
第五次采样只超距 0.75 秒,仍在追击;第六次累计达到 1.5 秒才脱战。第三次采样距离回升至 230 cm,仍保持攻击,说明进入和退出阈值发挥了不同作用。
接入 Behavior Tree 并验证边界
在 UE 中用周期更新的 Service 读取 TargetActor、HomeLocation、与目标的距离和视线条件,把 CombatMode 写入 Blackboard。HomeLocation 可以在角色生成时记录。需要累计的超距时间也应按敌人独立保存,例如存在对应 Blackboard 键或 AIController 中,不要直接放到可能被多个敌人共享的非实例化 Service 成员里。
让 Selector 按 Attack、Chase、Return、Patrol 的优先级选择分支,Decorator 判断 CombatMode;需要抢占时配置合适的 Observer Aborts。Chase 中的 Move To 读取 TargetActor 并跟踪移动目标,Return 则移动至出生点。模式切换只在条件成立时发生,不要每帧清空再重设相同黑板值。
验收时让玩家在 190、230、270、1190、1210 cm 附近往返,并短暂穿过遮挡物;检查攻击不会在 230 cm 误退出、1200 cm 附近不会立刻脱战、目标丢失后不会继续追逐无效引用。多层地形还要检查高度与实际导航可达性:水平距离接近不代表能隔着楼板攻击。