
游戏 AI / 系统课时
拆分过深的行为树结构
拆分过深的行为树结构
当巡逻、追逐和搜索都堆在同一棵 Behavior Tree 里,新增一个条件就可能改变多条分支的优先级。本篇以敌人 AI 为例,识别重复判断和巨型分支,把执行细节移入子树,并保留原有的中断与回退行为。
学习目标
- 识别需要拆分的深层嵌套、重复条件与过大分支。
- 使用
Run Behavior组织主树与独立子树的职责。 - 验证拆分前后分支优先级、返回结果和中断时机一致。
哪些复杂度值得拆
在 UE5 的 Behavior Tree 中,Selector 从左向右尝试分支,Sequence 按顺序执行子节点;它们本来用于表达决策,不应被用来藏起一整套业务流程。
优先检查三种症状:
- 条件重复:追逐、攻击、搜索的多个子分支各自检查
TargetActor,修改目标失效规则时容易漏改。 - 嵌套过深:连续进入多个
Selector和Sequence后,已经难以判断失败会回到哪里。 - 巨型分支:一次追逐同时负责选目标、寻路、攻击、播放表现和清理状态,无法单独调试或复用。
拆分的依据是行为是否有独立的输入、完成条件和失败路径,不是机械地限制节点层数。只有两三个清楚的节点时,不必为拆分而增加资产。
主树只保留决策优先级
假设 Blackboard BB_Enemy 提供 TargetActor(Actor 引用)、HasLineOfSight(Bool)和 LastKnownLocation(Vector)。主树使用 Root → Selector,从左到右保留三个互斥的执行选择:
- Chase:
TargetActor有效且HasLineOfSight为真,执行BT_Chase。 - Search:追逐条件不成立、
LastKnownLocation已设置时,执行BT_Search。 - Patrol:前两项不满足时,执行
BT_Patrol作为兜底。
Search 不必重复判断“没有视线”:只要高优先级 Chase 可执行,Selector 就会先选它。这样主树负责何时选哪条路,子树只负责选中后怎样执行。
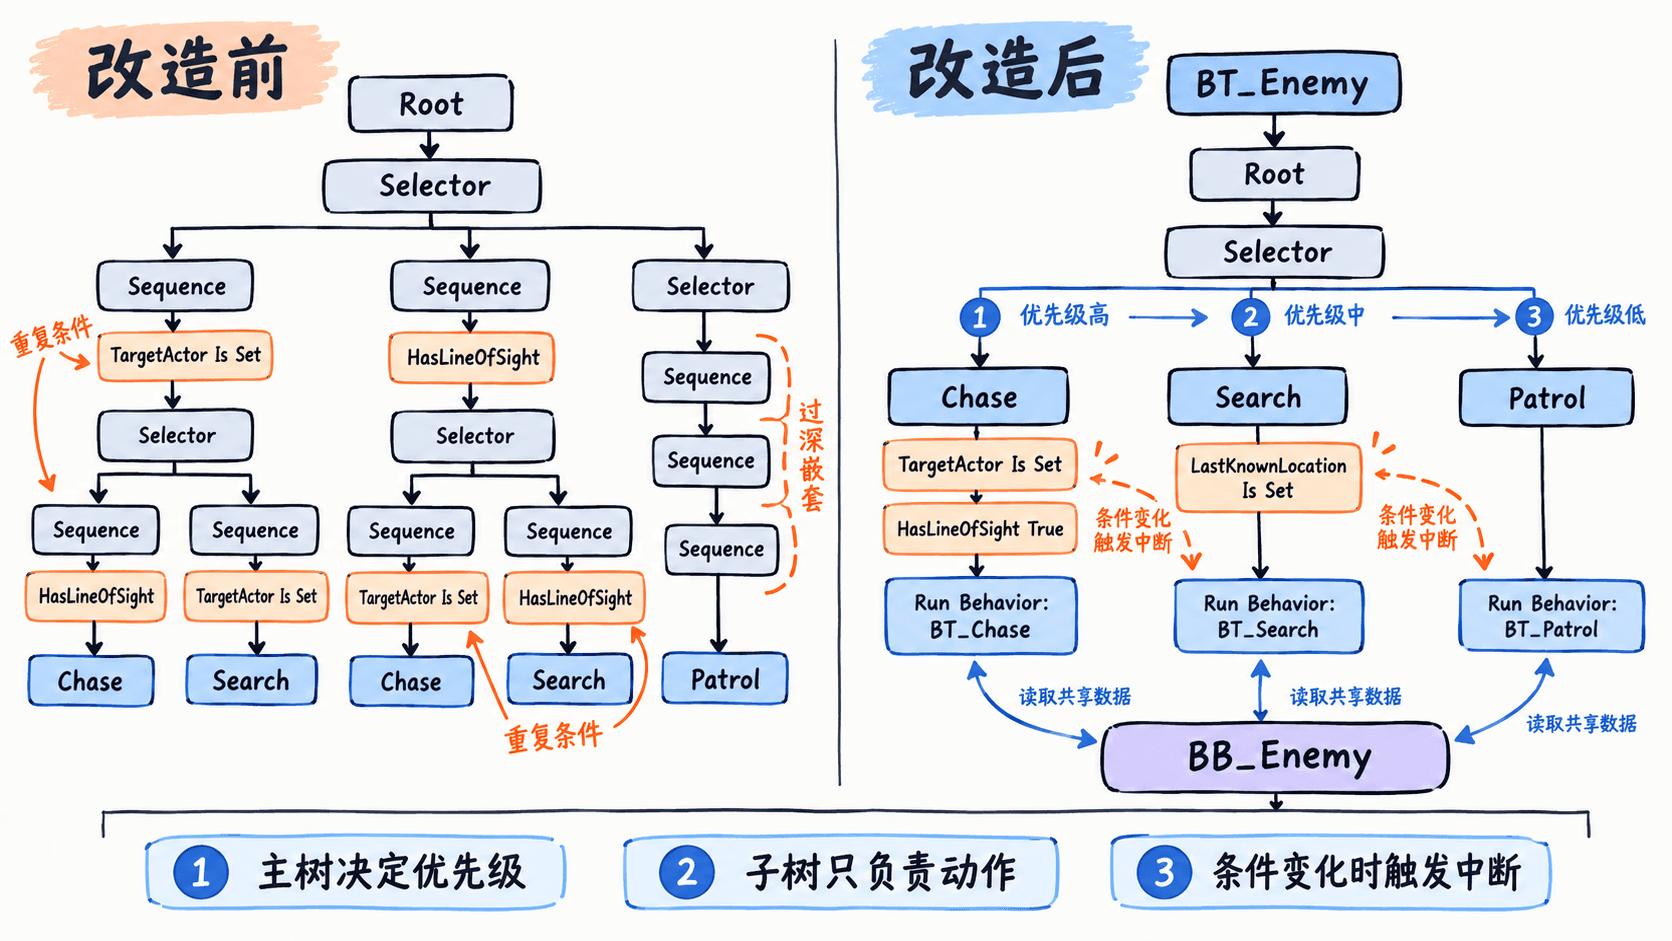
把独立行为迁到子树
在内容浏览器中创建 BT_Chase、BT_Search、BT_Patrol 三个 Behavior Tree 资产,设置各自所需的 Blackboard 键;最简单的做法是统一使用 BB_Enemy。随后在 BT_Enemy 的三个分支上分别添加 Run Behavior Task,并为其 Behavior Asset 指定对应子树。
迁移时先保持各子树内部原有 Task 顺序,只移动节点,不顺手重写移动或攻击逻辑。主树保留跨行为的优先级条件,子树保留行为内部的局部条件,避免同一个可见性检查分散到多处。
下面是片段示例:结构评审用的 JSON 清单,并非 UE 可导入的行为树资产或引擎配置。它帮助核对分支顺序与各子树依赖的状态键。
{
  "parent": "BT_Enemy",
  "blackboard": "BB_Enemy",
  "branchOrder": [
    {
      "priority": 1,
      "guard": "TargetActor Is Set AND HasLineOfSight True",
      "subtree": "BT_Chase"
    },
    {
      "priority": 2,
      "guard": "LastKnownLocation Is Set",
      "subtree": "BT_Search"
    },
    {
      "priority": 3,
      "guard": "Fallback",
      "subtree": "BT_Patrol"
    }
  ]
}检查方法是在行为树编辑器里逐条对应:左侧分支优先级最高,Run Behavior 指向正确资产,子树能够读取约定的 Blackboard 键。普通 Run Behavior 指向固定子树;确需运行时替换资产时才考虑 Run Behavior Dynamic,并注意它不支持子树根层级的 Decorator 注入,可对照 Epic 官方 Task 节点文档。
不要在拆分时丢失中断
结构看起来更浅,不代表行为仍然正确。追逐分支的 Blackboard Decorator 可设置 Observer Aborts = Both:视线消失时中断当前追逐,重新看见目标时也能抢占右侧低优先级分支。搜索分支针对 LastKnownLocation 失效可使用 Self,以便停止过期搜索。
还有两处容易遗漏:搜索完成后要按设计清除过期位置,否则会重复进入搜索;子树 Task 必须正确返回成功、失败或进行中,避免移动失败后立即无限重试。把中断规则全部搬到子树深处,会让主树难以表达跨分支抢占。
在 PIE 中用 Behavior Tree 调试器与 Blackboard 面板验证三种情况:
- 没有目标和历史位置:进入
BT_Patrol。 - 玩家进入视野:低优先级行为被中断,进入
BT_Chase。 - 玩家脱离视野:存在有效历史位置时进入
BT_Search;搜索结束并清理位置后回到巡逻。
再让追逐目标处于无法到达的位置,确认 Move To 失败后有合理回退,而不是卡住或高速重试。能用主树读出优先级、能在子树内找到完整动作链、且上述切换行为不变,拆分才算完成。